Материал: Усі лекції
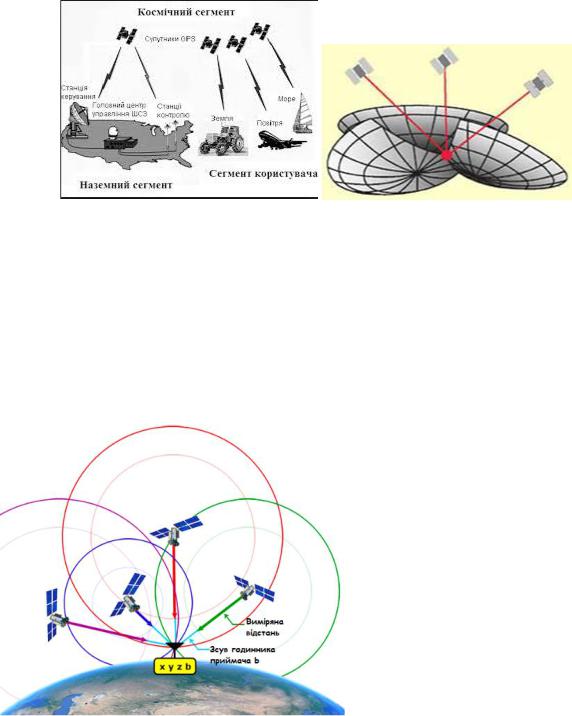
Сучасна супутникова навігація ґрунтується на використанні віддалемірних вимірювань між навігаційними супутниками і споживачем. Це означає, що споживачеві передається в складі навігаційного сигналу інформація про координати супутників. Одночасно (синхронно) проводяться вимірювання віддалей до навігаційних супутників. Спосіб вимірювань віддалей ґрунтується на обчисленні тимчасових затримок сигналу від супутника в порівнянні з сигналом, що генерується апаратурою споживача.
На рисунку приведена схема визначень місцеположення споживача з координатами x, y, z на основі вимірів віддалі до чотирьох навігаційних супутників. Кольоровими яскравими лініями показані кола, в центрі яких розташовані супутники. Радіуси кіл відповідають істинним відстаням між супутниками і споживачем. Кольорові неяскраві лінії - це кола з радіусами, що відповідають виміряним відстаням, які відрізняються від справжніх і тому
називаються псевдо.
Справжня відстань відрізняється від псевдо на величину, що дорівнює добутку швидкості світла зсув годинника b, тобто величину зміщення годин споживача по відношенню до системного часу.
На малюнку показаний випадок, коли годинник споживача випереджають
системний час, тому виміряні псевдовіддалі менше справжніх відстаней.
Системи координат
Для функціонування навігаційних супутникових систем необхідні дані про параметри обертання Землі, фундаментальні ефемериди Місяця і планет, дані про гравітаційне поле Землі, про моделях атмосфери, а також високоточні дані про використовувані системах координат і часу.
Геоцентричні системи координат - системи координат, початок яких збігається з центром мас Землі. Їх також називають загальземного або глобальними.
Для побудови та підтримки загальноземної систем координат використовуються чотири основні методи космічної геодезії:
радіоінтерферометрія з наддовгою базою (РНДБ),
лазерна локація космічних апаратів (SLR),
доплерівські вимірювальні системи (DORIS),
навігаційні вимірювання космічних апаратів ГЛОНАСС і інших ГНСС.
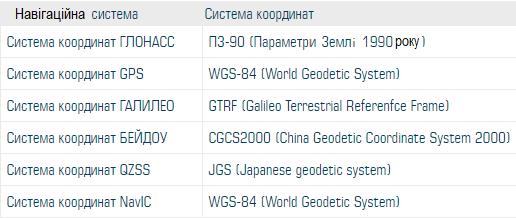
Міжнародна земна система координат ITRF є еталоном земної системи координат.
В сучасних навігаційних супутникових системах використовуються різні, як правило національні, системи координат.
Сучасні глобальні супутникові системи
В даний час існує ряд світових супутникових навігаційних систем GNSS (Global Navigation Satellite System): американська NAVSTAR/GPS (NAVigatіon System with Time And Ranging; Global Positioning System); російська ГЛОНАСС (Глобальна Навігаційна Супутникова Система – ГНСС); європейська супутникова система Галілео; китайська навігаційна система Бейдоу; японська регіональна навігаційна система QZSS тощо
На даний час близько 200 організацій, що займаються збором GNSS даних з базових станцій по всьому світу, об’єднані в IGS (International GNSS Service), яка, в свою чергу, входить до Міжнародної асоціації геодезії.
Система GPS
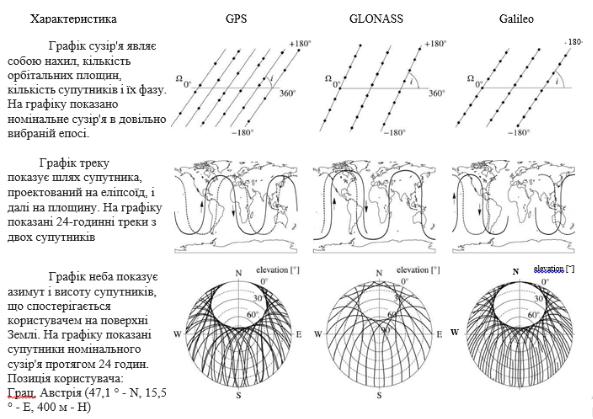
Розробка концепції побудови і архітектури GPS зайняла приблизно 5 років, і вже в 1974 році фірма Rockwell отримала замовлення на виготовлення перших восьми космічних апаратів (КА) Block I для створення демонстраційної системи. Перший КА був запущений 22 лютого 1978, і в тому ж році Rockwell отримала контракт на створення ще чотирьох КА. Спочатку передбачалося, що орбітальне угруповання GPS налічуватиме 24 КА в трьох орбітальних площинах висотою 20200 км і нахилом 63°. До моменту початку серійного виробництва в 1989 році космічних апаратів модифікації Block II було прийнято рішення про зміну параметрів орбіти GPS, зокрема, нахил було змінено на 55°, а кількість орбітальних площин збільшено до
6.
Виділяють два важливих етапи розгортання системи GPS - фазу початкової працездатності (IOC) і фазу повної працездатності (FOC). Етап IOC почався в 1993 році, коли в складі орбітального угрупування налічувалося 24 КА різних модифікацій (Block I / II / IIA), готових до використання за цільовим призначенням. Перехід в режим FOC відбувся в липні 1995, після завершення всіх льотних випробувань, хоча фактично система почала надавати послуги в повному обсязі з березня 1994 року. Таким чином, GPS є повністю працездатною вже протягом більш ніж двох десятиліть, при цьому протягом усієї своєї історії GPS постійно модернізувалася з метою задоволення вимог різних категорій як цивільних, так і військових споживачів.
При проектуванні GPS передбачалося, що точність навігаційних визначень при використанні C / A-коду буде в межах 400 м. Реальна точність вимірів по C / A-коду виявилася в 10 і більше разів вище - 15-40 м (СКП) за координатами і частки метра в секунду за швидкістю. Можливість отримання такої точності вимірювань за допомогою нескладної комерційної АП викликала в США побоювання, що сигнали GPS можуть бути використані потенційним противником, в тому числі в системах високоточної зброї. Як захисний засіб, починаючи з космічного апарату Block II, в GPS були реалізовані два методу навмисної деградації (загрубления) точності навігаційно-часового забезпечення цивільних споживачів - селективний доступ і одночасно вжиті заходи щодо захисту від так званих відводять перешкод. Деактивация режиму селективного доступу була здійснена 2 травня 2000 р близько 4:00 (UT).
Точність автономної навігації зросла майже в 10 разів, що дало гігантський імпульс до розвитку прикладних навігаційних технологій.
Поточний третій етап модернізації GPS передбачає розробку і виробництво космічних апаратів наступного покоління Block III, які в поєднанні з вдосконаленим наземним комплексом управління та навігаційною апаратурою споживачів забезпечать поліпшені характеристики в частині перешкодозахищеності, точності, доступності та цілісності координатно-часового та навігаційного забезпечення.
Система GLONASS
Вперше пропозицію по використанню супутників для навігації було зроблено проф. В.С. Шебшаевічем в 1957р. Ця можливість була відкрита їм при дослідженні додатків радіоастрономічних методів в самолетовождении. Дані дослідження були використані в 1963р. при дослідно-конструкторських роботах над першою вітчизняною низькоорбітального системою "Цикада".
У 1967р. був виведений на орбіту перший навігаційний вітчизняний супутник "Космос192". Система "Цикада" була здана в експлуатацію в складі чотирьох супутників в 1979 р
Після 2008 року споживачі космічних навігаційних систем «Цикада» та «Цикада-М» були переведені на обслуговування ГЛОНАСС, і експлуатація цих систем була припинена. Льотні випробування високоорбітальних навігаційних системи, що отримала назву ГЛОНАСС, були розпочаті в жовтні 1982 р запуском супутника "Космос-1413". Система ГЛОНАСС була прийнята в дослідну експлуатацію в 1993 р. У 1995 р розгорнута орбітальне угруповання повного складу (24 КА «Глонасс» першого покоління) і розпочато штатна експлуатація системи.
Beidou-2 / Compass
Ідея створення китайської національної регіональної навігаційної системи була запропонована в 1983 році. Концепція системи, що використовує два геостаціонарних космічних апарати (робоча назва системи Twinsat), пройшла експериментальну перевірку в 1989 р Експеримент проводився на базі двох зв'язкових космічних апаратів DFH-2 / 2A, вже знаходилися на орбіті.
Перший етап створення системи Бейдоу (Beidou - Північний Ківш - китайська назва сузір'я Великої Ведмедиці) було розпочато в 1994 році. У 2000 році було запущено два геостаціонарних супутника: космічний апарат (КА) Beidou-1A (30 жовтня 2000) і Beidou-1B (20 грудня 2000). Апарати системи Beidou-1 побудовані на базі зв'язковий геостаціонарній платформи DFH-3. 15 грудня 2003 китайська система Бейдоу першого покоління була здана в експлуатацію. Запуск третього геостационарного супутника Beidou-1C в 2003 році поліпшив експлуатаційні характеристики системи.
Розвиток системи Бейдоу другого покоління Бейдоу-2 почалося в 2004 році. До кінця 2012 року було запущено ще 14 супутників (5 геостаціонарних супутників, 5 супутників на похилій геосинхронной орбіті (ГСНО) і 4 супутника на середніх орбітах), що дозволило завершити розгортання орбітального угрупування. Бейдоу-2 була розроблена за принципом сумісності з Бейдоу-1, із застосуванням схеми пасивного позиціонування, що дозволяло їй забезпечувати користувачів в країнах Азіатсько-тихоокеанського регіону послугами визначення місця розташування, швидкості, часу, широкодіапазонних диференціальних поправок і відправки коротких повідомлень.
Третій етап - це створення системи третього покоління Бейдоу-3, розпочато в 2009 році. Основною метою є забезпечення до 2018 року основних послуг для користувачів, що знаходяться на території та акваторії обох Шовкових шляхів (сухопутного і водного), а також сусідніх регіонів, і завершення розгортання орбітального угрупування з 35 КА, призначеної для забезпечення послугами користувачів глобально до 2020 року.
Система Galileo
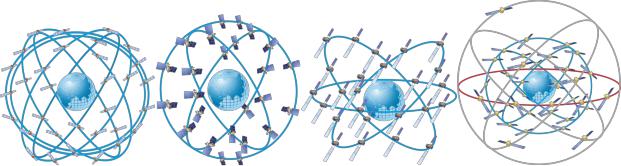
Глобальна навігаційна супутникова система Galileo створюється Європейським Союзом для забезпечення незалежності країн членів в сфері координатно-часового та навігаційного забезпечення. Європейська програма зі створення ГНСС офіційно була затверджена в 1994, коли Європейська Рада зажадав від Європейської комісії вжити заходів щодо розвитку інформаційних технологій, включаючи і супутникову навігацію. Було прийнято рішення розвивати два напрямки. Перше з них - створення систем функціональних доповнень існуючих ГНСС GPS і ГЛОНАСС. Ця програма отримала назву European Geostationary Navigation Overlay Service (EGNOS). Другий напрямок полягало в створенні власної ГНСС, призначеної для цивільного застосування і побудованої на принципах державно-приватного партнерства. У 1999 Європейський проект по створенню ГНСС отримав умовну назву ГАЛІЛЕО на честь італійського астронома Галілео Галілея.
Експериментальні супутники GIOVE-A і GIOVE-В були запущені на орбіту 28 грудня 2005 і 27 квітня 2008 відповідно. Основне завдання GIOVE-A полягала в оцінці точностних характеристик навігаційних радіосигналів ГАЛІЛЕО у всіх частотних діапазонах, а GIOVE-В - в тестуванні навігаційної корисного навантаження. Два перших навігаційних космічних апарати (КА) були запущені 20 жовтня 2011 року з допомогою ракети «Союз-СТБ» з космодрому в Куру. Технологія виведення КА ГАЛІЛЕО передбачає групові запуски по два КА на російській ракеті-носії «Союз» і по чотири КА на європейській ракеті «Аріан-5».
Параметр |
GPS |
GLONASS |
Galileo |
Beidou |
|
|
|
|
|
Число супутників в системі |
24 |
24 |
27 |
27 |
Число орбітальних площин |
6 |
3 |
3 |
3 |
Нахил орбіти до площини |
55 |
64,8 |
56 |
55 |
екватора |
|
|
|
|
Середня висота орбіт |
20145 км |
19100 км |
23200 км |
21500 км |
|
||||
Період оберту супутників |
11 г 58 хв |
11 г 16 хв |
14 г 4 хв |
12 г 53 хв |
|
||||
Система координат |
WGS-84 |
ПЗ-90 |
GTRF |
CGCS |
|
||||
|
|
|
|
|
GPS |
GLONASS |
Galileo |
Beidou |
Сектор управління і контролю: станції стеження, служба точного часу, головна станцію з обчислювальним центром і станції завантаження інформації на супутники. В GPS п'ять станцій стеження розподілені рівномірно по земній кулі; одна з них суміщена з центральною управляючою станцією в Колорадо-Спрінгс (США). Отримана на цих станціях