Материал: Усі лекції
інформація про елементи орбіт і прогнозовані координати супутників передається за допомогою трьох завантажуючих станцій на супутники. Існують також додаткові станції стеження, що не входять в систему управління і контролю: Об'єднана міжнародна мережа GPS
під назвою CIGNET (Cooperative International GPS Network), що знаходиться у віданні Національної геодезичної служби (NGS) США, Міжнародна мережа служби GPS для геодинаміки (мережа IGS).
В ГЛОНАСС мережа станцій стеження розташована на території Росії. Станції обладнані радіолокаторами і лазерними віддалемірами, а супутники - відбивачами. Під Москвою розташований Центр управління системою (ЦУС), який включає центральний синхронізатор (ЦС) з водневим стандартом частоти.
Сектор користувача: супутникові приймачі, число яких і модифікації не обмежені, і комплекс обробки вимірювань (“постобробки”).
Режими роботи систем. Глобальні супутникові системи можуть працювати в двох основних режимах, що отримали назву кодовий і фазовий. У кодових вимірюють час розповсюдження кодово-модульованого сигналу від супутника до приймача, а у фазових - зміщення фази коливання несучої частоти за час розповсюдження. Для цих режимів часто використовують інші назви, що характеризують їх з іншого боку: навігаційний, або абсолютних визначень, і геодезичний, або відносний. Кодові вимірювання дають меншу точність, прийнятну у навігації, і при цьому забезпечують безпосереднє отримання самих координат (абсолютних величин). Фазові ж вимірювання дають високу точність, придатну для геодезичної мети, але при цьому отримують не самі координати, а різниці однойменних координат двох (або більш) точок, в яких встановлені одночасно працюючі приймачі.
Іноді в окремий (третій) режим виділяють так званий інтегральний допплерівський рахунок, який здійснюється, по суті, одночасно з режимом фазових вимірювань. Він дозволяє одержувати швидкість зміни відстані до супутника і фіксувати моменти послідовних положень супутника.
Джерела похибок.
Точність GPS – вимірів обумовлена цілим рядом джерел похибок випадкової та систематичної природи. Ці джерела похибок поділяють на три групи пов’язані із:
-сузір’ям супутників;
-зовнішніми умовами;
-GPS – приймачем.
До першої групи відносяться:
-випадкова похибка обумовлена геометрією сузір’я супутників;
-систематична похибка визначення часу атомним годинником GPSсупутника;
-систематична похибка визначення ефемерид і координат супутника.
Природа цих похибок різна.
1.Неточне визначення часу.
При всій точності часових еталонів ШСЗ існує деяка похибка шкали часу апаратури супутника. Вона призводить до виникнення систематичної похибки визначення координат біля 0,6м.
Розбіжність шкал часу і нестабільність бортових генераторів в навігаційних супутниках і апаратурі споживача вносять додаткову похибка в навігаційні визначення. Який би точний не був атомний годинник на супутнику, все ж і у нього є невеликі похибки. Наземні служби стежать за цим годинником і можуть «підвести», тобто звірити їх, якщо виявиться хоча б незначне відхилення. Але навіть при цьому виникають іноді невеликі неточності, які помітно збільшують підсумкові похибки визначення місцеположення. Аналогічно атомним годинникам на супутниках, приймачі на Землі теж можуть дати збій. Комп'ютер приймача може припуститися помилки, округливши результат математичної операції. Електричні перешкоди також можуть привести до помилкової обробцки псевдовипадкових кодів. Зазвичай похибки цього роду бувають або дуже маленькими, або дуже великими. Великі легко визначаються, оскільки вони очевидні. Важче виявити малі відхилення в процесі обчислень. Але і вони можуть привнести декілька часток метра невизначеності в координати місця розташування. Помилки подібного роду усуваються за рахунок синхронізації шкал часу і частот генераторів в навігаційних супутники зусиллями наземного сегмента ГНСС і введенням поправки - додатково визначеної змінної при пошуку навігаційного рішення.
Похибка атомного годинника супутника визначається станціями контрольного сегменту і передається на бортовий комп’ютер супутника. Інформація про цю похибку передається із супутниковим сигналом у виді коефіцієнтів поліному .- поправка годинника (с), - швидкість зміни (с/c), - прискорення зміни (с/c2).
2.Похибка обчислення орбіт.
З’являються в результаті неточностей прогнозу і розрахунку ефемерид супутників, виконуваних в апаратурі приймача.
Ефемериди містять такі основні дані: «вік» ефемеридних даних, початкову епоху ефемерид, шість параметрів орбіти на початкову епоху, швидкість зміни кута нахилу орбіти і зміни прямого сходження вузла, різні поправочні коефіцієнти
Похибка ефемерид та координат супутника таким же чином визначається контрольним сегментом і передається на супутник. Точність передачі координат супутника у реальному часі за супутниковим сигналом складає 2 м, а за остаточними ефемеридами IGS складає 5 см.
Ця похибка також носить систематичний характер і призводить до похибки виміру координат біля 0,6м.
3.Приладова похибка приймача.
Обумовлена, перш за все, наявністю шумів в електронному тракті приймача. Відношення сигнал/шум приймача визначає точність процедури порівняння прийнятого від ШСЗ і опорного сигналів, тобто похибкою обчислення псевдо віддалі. Наявність даної похибки призводить до виникнення координатної похибки порядку 1,2м.
4.Багатошляховість розповсюдження сигналу. З’являється в результаті вторинного відбиття сигналу супутника від крупних перешкод, розташованих в безпосередній близькості від приймача. При цьому виникає явище інтерференції, і виміряна віддаль буде більша за дійсну. Аналітично таку похибку оцінити досить важко, а найкращим способом боротьби з нею вважається раціональне розміщення антени приймача відносно перешкод. В результаті впливу цього фактору похибка визначення псевдо віддалі може збільшуватися на 2,0 м.
5.Іоносферні затримки сигналу. Іоносфера – це іонізований атмосферний шар в діапазоні висот 50-500км., який містить вільні електрони. Наявність цих електронів визиває затримку
поширення сигналу супутника, яка прямо пропорційна концентрації електронів і обернено пропорційна квадрату частоти радіосигналу. Для компенсації виникаючої при цьому похибки визначення псевдо віддалі використовується метод двочастотних вимірів на частотах L1 і L2 (у двочастотних приймачах). Лінійні комбінації двочастотних вимірів не мають іоносферних похибок першого порядку. Крім того, для часткової компенсації цієї похибки може бути використана модель корекції, яка аналітично розраховується з використанням інформації, яка є в навігаційному повідомленні. При цьому величина остаточної немоделюємої іоносферної затримки може визвати похибку визначення псевдо віддалі біля
10,0м.
6.Тропосферні затримки сигналу. Тропосфера – найнижчий до земної поверхні шар атмосферної поверхні (до висоти 8-13км.) Вона також обумовлює затримку поширення радіосигналу від супутника. Величина затримки залежить від метеопараметрів (тиску, температури, вологості), а також математичної моделі цього шару атмосфери. Необхідні для цього коефіцієнти є у навігаційному повідомленні. Тропосферні затримки визивають похибки виміру псевдо віддалей в 1м.
7.Геометричне розташування супутників. При обчисленні сумарної похибки необхідно ще враховувати взаємне положення користувача і супутників робочого сузір”я. Для цього вводиться спеціальний коефіцієнт геометричного погіршення точності PDOP (Position Dilution Of Precision) на який необхідно помножити всі перераховані вище похибки для того, щоб отримати результатуючу похибку. Величина коефіцієнта PDOP залежить від взаємного розташування супутників і приймача. Вона обернено пропорційна об”єму фігури, яка буде утворена, якщо провести одиничні вектори від приймача до супутників.
Утворена одиничними векторами від антени до супутників просторова засічка має пірамідальну форму, і точність визначення координат антени є найвищою при набуванні нею максимального об’єму, але в цьому випадку не завжди відповідає максимальна кількість супутників від яких приймаються сигнали (рис). Однак максимальний „об’єм” засічки дає більш вагомий внесок у точність визначення координат ніж кількість супутників. Для оцінки конфігурації
сузір’я супутників введено спеціальні критерії, які визначаються коефіцієнтами погіршення точності Dilution of Precision (DOP). Вони є функціями кореляційної матриці вимірів, які визначають засічку антени приймача. Для оцінки точності визначення координат антени приймача можна застосовувати наступну наближену формулу
m
DOP
.
(1)
Велике значення PDOP говорить про невдале розташування ШСЗ і великій величині похибок. На рис. Приведені приклади вдалого і невдалого геометричного положення супутників. Типове середнє значення PDOP коливається від 4 до 6.
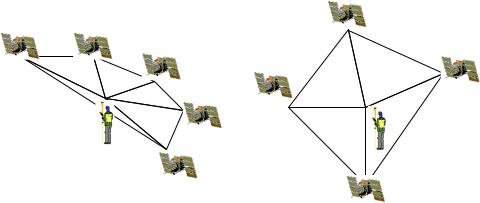
Серед критеріїв точності визначення (DOP) розрізняють: GDOP – узагальнення місцеположення та часу; РDOP – місцеположення; ТDOP – часу; НDOP – планових координат; VDOP – висотної компоненти. Найбільш поширеним є критерій GDOP, який може змінюватись у межах від 1 до . Як правило GPS – виміри дозволяється проводити при значенні GDOP у межах 8- ми одиниць.
До другої групи відносяться похибки впливу: іоносфери, тропосфери та додаткового відбиття GPSсигналів.
Іоносфера – це іонізований атмосферний шар у діапазоні висот 50 – 500 км, що містить вільні електрони. Наявність цих електронів викликає затримку поширення сигналу супутника, що прямо пропорційна концентрації електронів і обернено пропорційна квадратові частоти радіосигналу. Часткова компенсації цієї похибки виконується корекцією впливу іоносфери, яка аналітично розраховується за інформацією, що передається у навігаційному повідомленні. При цьому величина залишкової іоносферної затримки може викликати похибку визначення віддалі псевдовіддалі близько 10 м.
Для компенсації цієї похибки у визначенні віддалі між супутником і приймачем використовують двочастотні виміри на частотах L1 і L2. Лінійні комбінації д двочастотних вимірів не містять іоносферних похибок першого порядку.
Тропосферні затримки сигналу. Тропосфера – самий нижній від земної поверхні шар атмосфери (до висоти 8 – 13 км). Вона також обумовлює затримку поширення радіосигналу від супутника. Величина затримки залежить від метеопараметрів (тиску, температури, вологості), а також від висоти супутника над обрієм. Компенсація тропосферних затримок виробляється шляхом розрахунку математичної моделі цього шару атмосфери. Необхідні для цього коефіцієнти утримуються в навігаційному повідомленні. Тропосферні затримки викликають похибки виміру псевдодальностей у 1 м.
Багатошляховість поширення сигналу з'являється в результаті відбиття сигналу супутника від відбиваючих поверхонь (стіни будинків, огорожі, водні поверхні), розташованих безпосередньо біля приймача. При цьому виникає явище інтерференції, яке приводить до видовження псевдовіддалі. Похибки викликані багатошляховості поширення сигналу поділяють на три групи:
-дифузне пряме розсіювання (проходження сигналу повз хаотично розташовані предмети), яке спричиняє похибки псевдовідстаней до
10 м;
-дзеркальне відбиття від близько розташованих від антени поверхонь, що дає похибки визначення псевдовідстаней до 6 м;
-флуктуації дуже низької частоти, звичайно пов’язані з відбивання від
поверхні води, що спричиняє похибки визначення псевдовідстаней до
10м.
Унастановах із проведення GPS вимірів для усунення додаткового відбиття сигналів рекомендують антену приймача розташовувати у місцях із відсутніми відбиваючими поверхнями. Для фільтрування GPS-сигналів відбитих від водних
іпідстилаючих поверхонь, нижню частину антени оснащують спеціальними кільцями, які перешкоджають проходженню цих сигналів. У результаті впливу цього фактора помилка визначення псевдовідстані може збільшитися на 2.0 м.
При диференційних вимірах величина похибки за багатошляховість поширення
сигналів не перевищує 1 см, за умови достатньо тривалого інтервалу спостережень та якісної конфігурації сузір'я супутників [1].
Релятивістські та гравітаційні ефекти теорії відносності впливають на відносний хід часу і розподіл електромагнітних сигналів. До них відносяться ефекти:
-доплера другого порядку, який полягає у впливі швидкості руху двох об’єктів, які є носіями годинників на величину частотного зсуву генерованих ними сигналів. Зростання швидкості руху годинника у
інерціальній системі координат приводить до сповільнення фіксованого ним часу, що вимагає корекції частотного зсуву і синхронізації годинників супутника та приймача.
-гравітаційний зсув частоти, який полягає у впливі різниці гравітаційних потенціалів у місцях розташування носіїв годинників (супутника та приймача) на величину відносного частотного зсуву генерованих сигналів. Збільшення потенціалу гравітаційного поля приводить до сповільнення фіксованого годинником часу, що також вимагає корекції частотного зсуву і синхронізації годинників супутника та приймача.
-обертання використовуваних систем відліку, який полягає у їх впливі на математичну інтерпретацію в рамках загальної теорії відносності результатів частотного зсуву та часової затримки електромагнітних сигналів.
-малого порядку впливу, які полягають у затримці електромагнітних сигналів у гравітаційному полі та інші. Вони також приводять до
зсуву частоти прийнятих сигналів.
Максимальна похибка визначення псевдовіддалей обумовлених релятивістськими та гравітаційними ефектами не перевищує 19 мм. При відносних вимірах ця похибка зменшується до порядку 10 9 . Зсув фундаментальної частоти генерованої годинником на супутнику є приблизно рівний 4,55 10 3 Гц. Відносний зсув частоти годинника приймача є порядку 10