Материал: Усі лекції
Додаток 15.
Журнал супутникових радіовіддалемірних спостережень
Використовувати для кожної сесії новий лист.
Організація: НУ “ЛП” |
Cпостерігачі: Сідоров І.С. |
|
Дата: 18.06.01 |
Назва станції: Шацьк |
GPS-день (DAY): 169 |
4-симв. ID (XXXX): SHAT |
Сесія №(S): 1 |
Назва маркера (центра): 1512 |
|
Для переписування даних: ім’я файлу XXXXDAYS.(dat/eph/ion/mes/zip/arj/???)
Ім’я файлу: |
|
|
|
|
Програма архівування: |
|
|||
Тип приймача: SR 9500 |
|
|
Приймач: Leica |
|
|
|
|||
Тип антени: AT 302 |
|
|
Антена: Leica |
|
|
|
|||
Джерело струму: автоакумулятор |
|
Довжина кабелю: 3 м. |
|
||||||
Запис спостережень з висоти |
|
Інтервал записування спостережень |
|||||||
(Elev.Mask): |
|
|
|
через: 30 секунд |
|
|
|
||
50 |
100 |
150 |
200 |
|
|
|
|
|
|
Моменти запису спостережень: |
|
|
|
|
|
|
|
||
Початок: 9.00……………………….UT(MT) |
|
|
|
|
|
||||
Кінець: 19.00……………………….UT(MT) |
|
|
|
|
|
||||
Висота антени: 1.752 м. |
|
Вимірюється висота від центра знаку |
|||||||
Вертикальна висота до |
|
|
до днища антени (ARP) вертикально. |
||||||
ARP:…………….мм. |
|
|
|
|
|
|
|
|
|
Вертикальна висота до |
|
|
|
|
|
|
|
|
|
землі…………….мм. |
|
|
|
|
|
|
|
|
|
Похила висота захисної |
|
Похила висота вимірюється від центра |
|||||||
площини:………..мм. |
|
|
знаку до захисної площини. |
|
|||||
Зауваження встановлення антени і |
|
|
|
|
|
|
|
||
вимірювання величин (висоти антени, |
|
|
|
|
|
|
|||
метеоданих, тощо): |
|
|
|
Метеорологічна інформація: |
|||||
|
|
|
|
Час |
|
toC |
toC |
|
Тиск |
|
|
|
|
|
|
сух. |
мок. |
|
мм.рт.ст. |
|
|
|
|
9.00 |
|
28,5 |
25,4 |
|
752 |
|
|
|
|
11.00 |
|
28,8 |
25,5 |
|
752 |
|
|
|
|
13.00 |
|
29,0 |
25,7 |
|
754 |
|
|
|
|
15.00 |
|
29,2 |
25,8 |
|
754 |
|
|
|
|
17.00 |
|
29,0 |
25,5 |
|
756 |
|
|
|
|
19.00 |
|
28,7 |
25,4 |
|
756 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
продовження додатку 15.
продовження додатку 15
Графічне визначення елементів приведення.
|
Контрольний кут |
|
|
|
|
Величина редукції |
||
на рисунку |
|
виміряний приладом |
e |
= |
|
м. |
|
на пункт |
|
|
|
|
= |
0 |
’; |
|
|
|
|
|
|
1 |
|
|
|
|
|
|
|
|
|
= |
0 |
’. |
|
|
|
|
2 |
|
|
|||
|
|
|
|
|
|
|
|
|
Висотна прив’язка пункту.
Погода:…………………………………………… Зображення:………………………………………
|
|
|
|
|
|
|
|
Схема прив’язки |
||
|
|
|
|
|
|
|
|
|
|
|
№ штатива, |
Спостереження по |
Контрольні |
|
Спостереження по середній лінії |
|
Середнє |
|
|||
№ рейок |
далекомірних нитках |
перевищення |
|
|
|
|
|
перевищення |
|
|
|
Задня |
Передня |
|
|
Задня |
Передня |
Перевищ. |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Контр. обч. |
|
|
|
|
|
|
|
|
|
|
Визначення нормальних висот пунктів за результатами супутникового нівелювання
1.Координати, нормальні та геодезичні висоти реперів та висоти квазігеоїда над еліпсоїдом Красовського.
№ |
|
|
|
|
|
|
|
|
|
|
|
N H |
нор |
H |
|
|
|
|
|
|
|
|
|
|
H нор . |
|
|
|
|
репера |
|
B |
|
|
|
|
L |
|
|
H |
|
. |
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
B |
0 |
|
|
|
0 |
|
|
|
|
|
|
0 |
, |
“ |
|
0 |
, |
“ |
L |
(м) |
(м) |
(м) |
|
||
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|||
1 |
50 |
21 |
51 |
50.364167 |
30 |
29 |
48 |
30.496667 |
224.877 |
199.520 |
-25.357 |
|||
|
|
|
|
|
|
|
|
|
|
|
|
|||
2 |
50 |
32 |
3 |
50.534167 |
30 |
27 |
11 |
30.453056 |
230.122 |
204.907 |
-25.215 |
|||
|
|
|
|
|
|
|
|
|
|
|
|
|||
3 |
50 |
22 |
40 |
50.377778 |
30 |
38 |
24 |
30.640000 |
230.729 |
205.562 |
-25.167 |
|||
|
|
|
|
|
|
|
|
|
|
|
|
|||
4 |
50 |
30 |
58 |
50.516111 |
30 |
36 |
9 |
30.602500 |
231.527 |
206.384 |
-25.143 |
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
2.Координати пункту №5 ДГМ B=50026 43” (500.4452777) L=30030 03” (300.500833) H= 230,425 м.
3.Коефіцієнти лінійних рівнянь N N0 a B b L для висотних реперів.
№ |
N |
0 |
a |
b |
N |
|
|
|
|
|
|
репера |
|
|
|
|
|
|
|
|
|
|
|
1 |
1 |
|
50.364167 |
30.496667 |
-25.357 |
|
|
|
|
|
|
2 |
1 |
|
50.534167 |
30.453056 |
-25.215 |
|
|
|
|
|
|
3 |
1 |
|
50.377778 |
30.640000 |
-25.167 |
|
|
|
|
|
|
4 |
1 |
|
50.516111 |
30.602500 |
-25.143 |
|
|
|
|
|
|
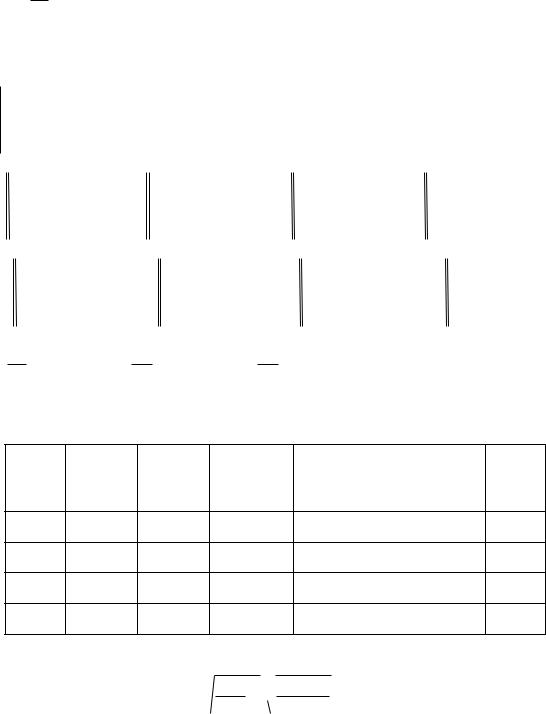
4. Коефіцієнти нормальних рівнянь
|
[ N 0 |
|
[ a |
|
[ b |
|
[ N |
|
|
|
|
|
|
|
|
[ N 0 |
|
4 |
|
201.79222222 |
|
122.19222222 |
-100.8820324 |
|
|
|
|
|
|
|
|
[ a |
|
201.79222222 |
|
10180.04926 |
|
6164.3533891 |
-5089.288976 |
|
|
|
|
|
|
|
|
[ b |
|
122.19222222 |
|
6164.3533891 |
|
3732.7578767 |
-3081.734261 |
|
|
|
|
|
|
|
|
5. Розв'язок системи нормальних рівнянь
|
|
D |
|
|
|
|
|
xi |
i |
де |
xi - відповідно |
N 0 , a, b - невідомі інтерполяційні коефіцієнти. |
Di |
||
D |
|||||||
|
|
|
|
|
|
лівої частини матриці утвореної заміною i -стовпця стовпцем [ N .
Детермінант матриці розміром 3*3 визначається за наступною формулою
- детермінант
a |
|
a |
a |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
11 |
|
12 |
|
13 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
a |
21 |
a |
22 |
a |
23 |
a |
a |
22 |
a |
33 |
a |
a |
23 |
a |
31 |
a |
a |
21 |
a |
32 |
a |
a |
22 |
a |
31 |
a |
a |
22 |
a |
32 |
|
|
|
11 |
|
|
12 |
|
|
13 |
|
|
13 |
|
|
11 |
|
|
|||||||||||||
a |
31 |
a |
32 |
a |
33 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
[N |
N |
0 |
[N |
a |
[N |
b |
[N |
N |
[N |
a |
[N |
b |
0 |
|
0 |
|
0 |
|
0 |
|
0 |
|
0 |
|
a |
a |
21 |
a |
33 |
12 |
|
|
.
D |
[N |
a |
|
[aa |
|
||||||
|
|
|
|
|
0 |
|
|
|
|
|
|
|
|
|
[N |
b |
|
[ab |
|
||||
|
|
|
|
|
0 |
|
|
|
|
|
|
|
|
|
[N |
N |
0 |
[N |
0 |
N |
|||
|
|
|
|
|
0 |
|
|
|
|
||
D |
2 |
|
|
[N |
0 |
a |
[aN |
||||
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
[N |
b |
[bN |
|||||
|
|
|
|
|
|
0 |
|
|
|
|
|
|
|
|
D |
|
-93.869, |
|
|
||||
x1 |
|
1 |
|
x2 |
|||||||
|
D |
|
|||||||||
|
|
|
|
|
|
|
|
|
|
||
[ab |
|
= 0.00204255, |
|
D1 |
|
[aN |
|
|
|
|||
[bb |
|
|
|
|
|
|
|
[bN |
|
|
|
|
[N |
|
b |
|
|
|
|
|
[N |
N |
0 |
||
|
0 |
|
|
|
|
|
|
0 |
|
|
||
|
[ab |
0.00165263, |
D3 |
|
[N |
0 a |
||||||
|
[bb |
|
|
|
|
|
[N |
b |
||||
|
|
|
|
|
|
|
|
|
|
0 |
|
|
|
D |
2 |
0.80910, x3 |
|
D |
|
0.91107. |
|||||
|
3 |
|
||||||||||
D |
D |
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|||
[aa |
|
|
[ab |
|
|
[N |
0 |
a |
|
|
|
[aa |
||
[ab |
||
[ab |
|
|
-0.19173327, |
[bb |
|
|
|
[N |
0 |
N |
|
|
|
|
|
[aN |
0.0018609, |
||
[bN |
|
||
продовження додатку 27.
6. Оцінка точності апроксимаційної моделі висот квазігеоїда.
№
репера
1
2
3
4
N |
0 |
|
-93.869
1
1
1
1
a |
b |
0.80910 0.91107
50.364167 30.496667
50.534167 30.453056
50.377778 30.640000
50.516111 30.602500
N |
обчисл |
|
(м)
-25.335
-25.237
-25.194
-25.116
|
N |
вим |
|
|
|
|
|
|
(м) |
v (м) |
|
|
|
||
|
-25.357 |
0.021 |
|
|
-25.215 |
-0.022 |
|
|
-25.167 |
-0.027 |
|
|
-25.143 |
0.027 |
|
|
|
|
|
vv 0.00242 |
|||
vv
0.00047
0.00049
0.00072
0.00074
m
vv  n 1


0.00242 0,03 м.
3
7. Обчислення висоти квазігеоїда на пункті №5 ДГМ
NN0 a B b L =-93.869+0.80910*500.4452777+0.91107*300.500833=-25.266 м.
8.Обчислення нормальної висоти пункту №5 ДГМ
Hнор H N = 230.425-25.266=205.159 м.
Застосування GNSS –вимірювань.
Вирішення інженерних задач за допомогою GNSS - технологій
З часу появи GNSS технології використання методу супутникового визначення координат постійно вдосконалювалися. Для тих задач, де вимагалася точність 1 м і вище, GPS метод можна було використовувати лише у диференційному режимі. Для забезпечення цього режиму необхідно було передати поправки, що визначалися як різниця відомих координат базової станції з виміряними їхніми значеннями, на станцію, координати якої треба знайти. Передавати поправки безпосередньо у координати виявилося неефективним і їх почали вводити у виміряні параметри – псевдовідстані.
Диференційний режим GPS-методу почали називати DGPS, а відтак DGNSS. Оскільки обчислювати псевдовідстані можна було на основі кодових і фазових вимірювань, то і технології DGPS поділяли на кодові і псевдофазові. Диференційний режим за кодовими вимірюваннями ґрунтується на вимірюванні та обробленні псевдовідстаней, має, загалом, необмежену область дії і характеризується похибками визначення координат від часток метра до декількох метрів.
Системи диференційної навігації, побудовані за кодовими вимірюваннями, поділяють на локальні (Local Area Differential GPS), широкодіапазонні (Wide Area Differential GPS, WADGPS) та глобальні (Global Differential GPS, GDGPS).
Локальних систем диференційної навігації є достатньо багато, вони мають область дії до 200 км і застосовуються, як правило, для морської навігації. Сьогодні у світі найвідомішими є тільки дві широкодіапазонні системи диференційної навігації. Система WAAS (Wide Area Augmentation System) належить уряду США і зорієнтована на територію Північної Америки та система EGNOS (European Geostationary Navigation Overlay Services), що керується Європейським космічним агентством (ESA) і
фінансується Євросоюзом.
Компанія OmniSTAR є світовим лідером у галузі глобальної системи DGPS. Глобальний сервіс
OmniSTAR XP, а також регіональні сервіси VBS (Virtual Base Station) та HP (High Performance)
забезпечують точність визначення координат від 1 м до 10 см при використанні тільки одного приймача. OmniSTAR, яка має в активі 100 наземних базових станцій, три центри завантаження даних на спутники і два контрольні центри глобальної мережі, надає надійний сервіс у галузі координатного забезпечення у безперервному режимі на всю територію Землі.
Всі перелічені сервіси DGPS є, як правило, платними. Так, наприклад, стандартні ціни у Північній Америці для GIS/картографії застосувань: OmniSTAR VBS – $800.00 1 рік/1 приймач;
OmniSTAR XP – $1500 1 рік/1 приймач; OmniSTAR HP – $2500 1 рік/1 приймач [16] і, відповідно, в Україні: OmniSTAR VBS – 5580 грн 1 рік/1 приймач; OmniSTAR HP – 15 000 грн. 1 рік/1 приймач.
Диференційний режим за псевдофазовими вимірюваннями характеризується, з одного боку, доволі високою точністю (до часток сантиметра), проте у реалізації мав істотні обмеження щодо області дії (~10–12 км). Специфічною особливістю цього виду диференційного режиму була неоднозначність псевдофазових вимірювань на більших відстанях, що обмежувала його використання. Крім обмеження у відстані, серйозною перепоною на шляху широкого впровадження цієї технології було передавання диференційних поправок каналами зв’язку у режимі реального часу. Основним засобом для передавання диференційних поправок був радіоканал, а деякі GPS-приймачі ще досі обладнуються радіомодемом.
Поява у середині 90-х ХХ ст. технології RTK (Real Time Kinematic) GPS стала знаковою подією у розвитку систем точного спутникового позиціонування. Розроблення алгоритмів для надійної фіксації неоднозначностей привело до істотного вдосконалення приймачів GPS-сигналів (вони стали мультичастотними RTK, GPS, ГЛОНАСС і WAAS/EGNOS приймачами з можливістю приймання нових сигналів модернізованої GPS L2C та L5), а використання нових телекоммунікаційних можливостей забезпечило широке впровадження диференційного режиму за псевдофазовими вимірюваннями, який почали називати технологією RTK.
Щоб розширити область дії RTK-технології, почали використовувати не одну базову станцію, а мережу таких станцій. Загалом можна говорити про те, що сьогодні технології RTK для задач точного визначення координат вийшли на рівень виробничих робіт.
Отже, запровадження RTK-технології особливо проявило себе у двох напрямах:
1) фактично стало можливим отримувати сантиметровий рівень визначення координат безпосередньо під час виконання спостережень, тобто опрацювання звелося до мінімуму і мало почало залежати від суб’єктивних факторів;
2) значно розширилися області застосування систем GNNS, адже, крім геодезії (створення опорних мереж, кадастрові роботи, землеустрій) і деяких фундаментальних застосувань (визначення деформацій земної кори, параметрів орієнтації Землі тощо), тепер стало можливим її ефективне використання і у системах управління рухом транспорту, службах безпеки, гідрографії, лазерному скануванні місцевості і аерозніманні, дослідженнях клімату та багатьох інших.
Протягом останнього десятиліття фахівці, які виконують роботи із землеустрою та кадастру, переконалися у тому, що супутникові технології мають велике майбутнє, адже їх можна використовувати для визначення координат у ході геодезичного забезпечення, зокрема землевпорядних та кадастрових робіт.
Опрацювання GNSS-спостережень вважається одним з головних кроків до точного визначення просторових координат точок на поверхні Землі. На сьогодні сучасні супутникові технології координатного забезпечення, точне позиціонування і моніторинг навколишнього середовища посідають провідне місце як при дослідженнях глобальних геодинамічних процесів, так і на локальному рівні – у вирішенні актуальних завдань геодезії, землевпорядження, кадастру, точного землеробства тощо
Сьогодні визначення просторових координат об'єктів на земній поверхні в режимі реального часу (RTK) стає найпопулярнішою технологією, завдяки якій геодезисти можуть отримувати координати з точністю до декількох сантиметрів безпосередньо в польових умовах.
Існує безліч застосувань результатів GNSS знімання.
До них належить розвиток опорних геодезичних мереж усіх рівнів, проведення нівелірних робіт, дослідження сейсмічної активності тощо, але до найактуальніших потреб розвитку міста варто зарахувати картографію та геоінформатику і, як результат, створення геоінформаційних систем (ГІС), для ведення яких необхідна достовірна та точна геопросторова інформація. інженерні вишукування,
геодезичні роботи, картографія, ГІС, кадастрові роботи, будівництво доріг і складних інженерних споруд, системи управління будівельною технікою, системи точного землеробства, моніторинг деформацій інженерних об'єктів, навігація транспорту і
У випадках, коли існує проблема з отриманням інформації в результаті GNSS знімання, загальною практикою є комбінування типів знімання, наприклад, тахеометричне знімання + GNSS. Але такий спосіб потребує порівняно великих затрат людського та часового ресурсу, до того ж сумарна вартість обладнання іноді недоступна рядовому виконавцю, а зусилля, докладені до тахеометричного знімання, – невиправдані. Таким чином, існує потреба вирішити проблему GNSS знімання у місті, за наявності значної кількості фізичних перешкод.
Сфери використання GNSS RTK геодезичного комплекту:
-Геодезичні дослідження
-Кадастрові роботи
-Супровід будівництва
-Управління будівельними машинами та іншою технікою
-Лісове господарство
-Комунальне господарство
-Агрономія та сільське господарство