Материал: Введение в специальность «Металлообрабатывающие станки и комплексы». Пачевский В.М
Отделочные операции выполняют на шевинговальных зубошлифовальных, притирочных, зубохонинговальных станках, обкатных стендах. Обработка производится абразивным инструментом: шлифовальными кругами, шеверами, зубчатыми хонами либо чугунными колесами-притирами, находящимися в процессе отделки в зацеплении с зубчатым колесом. Обкатывание незакаленных зубчатых колес производят в масляной среде в паре с одним или несколькими закаленными колесами-эталонами. В результате давления зубьев колес-эталонов на поверхностях обрабатываемых зубьев сглаживаются неровности, возникает наклеп.
Отделочные и доводочные операции обязательны, естественно, не только для зубчатых колес. Ни одна точная деталь машины. Не может быть изготовлена без обработки ее наиболее точных, сопрягаемых поверхностей на шлифовальных и доводочных станках. В основном на этих операциях обеспечивается окончательная размерная точность обработки, а значит, и высокая взаимозаменяемость деталей при сборке.
Шлифовальные станки подразделяют на станки для круглого шлифования (центровые и бесцентровые), плоского шлифования и для доводочно-притирочных работ. Последние, в свою очередь, подразделяют на три группы в зависимости от применяемых образивных материалов: шлифовальные круги, порошок, полировочная паста.
В условиях крупносерийного и массового производства целесообразно применять для шлифования цилиндрических деталей бесцентровые круглошлифовальные станки (рис. 2.19). Эти станки выпускаются для наружного и внутреннего шлифования. На станине 1 неподвижно установлена бабка 2, несущая шпиндель со шлифовальным кругом 11. Справа в продольных направляющих станины размещена плита 8, на которой установлена бабка 6 с поворотной головкой 9 и ведущим кругом 10. Круг можно поворачивать вокруг горизонтальной оси на требуемый угол. На станине закреплена направляющая призма (нож) 4, которая является опорой для обрабатываемой заготовки. Установка бабки 6 ведущего круга на размер обрабатываемой заготовки, а также компенсация износа круга производятся перемещением бабки по направляющим станины вместе с плитой 8 с помощью маховичка 7 и винтовой передачи. Механизмы привода смонтированы внутри станины. Вращение кругам сообщает электродвигатель. Для периодической правки шлифующего и ведущего кругов алмазными карандашами служат специальные устройства 3 и 5.
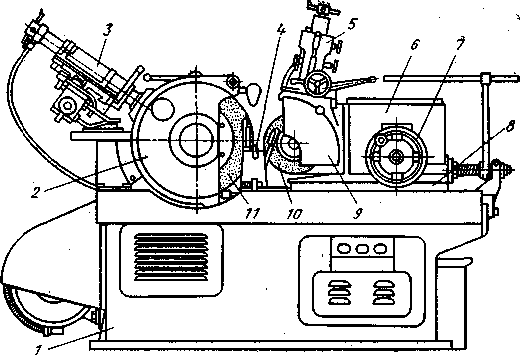
Рис. 2.19. Общий вид бесцентрового круглошлифивального
станка
Чтобы лучше понять принцип работы станка, рассмотрим схему бесцентрового шлифования на нем наружного цилиндра (рис. 2.20). Обрабатываемую заготовку 1, лежащую на направляющем ноже 4, пропускают между двумя кругами: шлифующим (рабочим) 2 и ведущим 3. Оба круга вращаются в одном направлении, но с разной частотой вращения. Так как трение между ведущим кругом и заготовкой больше, чем между заготовкой и шлифующим кругом, то заготовка увлекается во вращение ведущим кругом 3.
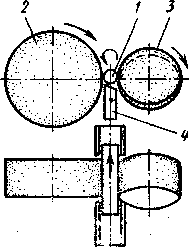
Рис. 2.20. Схема бесцентрового круглого шлифования.
Поворот оси ведущего круга на некоторый угол (1—7°) в вертикальной плоскости обеспечивает перемещение обрабатываемой
заготовки вдоль оси шлифующего круга при одновременном вращении заготовки вокруг своей оси.
Применяют также метод бесцентрового шлифования с поперечной подачей шлифующего круга. В этом случае оси шлифующего и ведущего кругов строго горизонтальны.
Для шлифования плоских поверхностей деталей периферией или торцом шлифовального круга предназначены плоскошлифовальные станки (рис. 2.21).
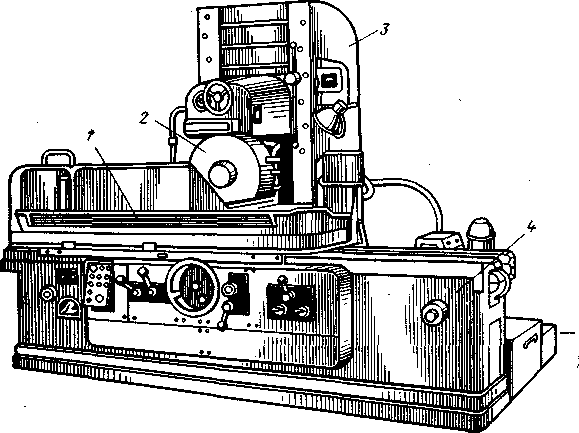
Рис. 2.21. Общий вид плоскошлифовального станка
Они имеют прямоугольные или круглые столы, оснащенные электромагнитными плитами для размещения и удержания на них заготовок в процессе шлифования. Станина 4 имеет продольные направляющие, по которым возвратно-поступательно перемещается рабочий стол 1. По вертикальным направляющим стойки 3 перемещается шлифовальная бабка с шлифовальным кругом 2. Главные движения в станке: вращение шлифовального круга; продольная подача — прямолинейное возвратно-поступательное движение стола с заготовкой (либо с набором заготовок); поперечная и вертикальная подачи сообщаются шлифовальной бабке с шлифовальным кругом. Шлифовальный круг крепится на конце шпинделя шлифовальной бабки. В том случае, когда ширина обрабатываемой заготовки больше ширины шлифовального круга, шлифовальной бабке сообщается периодическая поперечная подача. Вертикальная подача шпиндельной бабки необходима для снятия заданного припуска.
При обработке на шлифовальных станках режущим инструментом являются шлифовальные круги, которые состоят из мелких зерен абразивного материала, сцементированных связующим веществом — связкой. Твердость абразивных материалов значительно выше твердости закаленных сталей.
В процессе резания шлифовальные круги засаливаются, затупляются, теряют правильную геометрическую форму, поэтому их периодически подвергают правке с полным восстановлением их геометрии и режущих свойств. При правке круга с его поверхности удаляют слой изношенных абразивных зерен. Правку шлифовальных кругов производят искусственными алмазами: алмазно-металлическими карандашами или кристаллами алмаза, запаянными в стальные оправы. Применяют и твердосплавные инструменты, и специальные абразивные диски.
В машиностроении сравнительно недавно стали применять особые методы обработки. Это методы обработки материалов, непосредственно использующие электроэнергию для технологического процесса: электрохимический, электроэрозионный, электрогидравлический, светолучевой (лазерный).
С помощью этих методов обрабатывают заготовки из твердых и хрупких материалов, например, стекла, рубина, алмаза, с большим трудом обрабатываемых обычными методами; режут стальные листы, прошивают отверстия диаметром до 0,001 мм (электронно-лучевой метод); обрабатывают поверхности сложной формы, прошивают отверстия в труднодоступных местах заготовок и сборочных единиц (электротермический и электроэрозионный методы обработки); полируют поверхности заготовок, затачивают режущий инструмент (электрохимический) и др.
Для реализации электрических методов станкостроители создают соответствующее оборудование, полноправно входящее в цеху машиностроительных заводов наряду с привычными, традиционными станками.
На этом можно закончить знакомство с металлообрабатывающими станками, с их основными группами.
Требования к повышению производительности привели к созданию станков-автоматов, автоматических линий. Именно автоматы, сконструированные для обработки какой-либо единственной заготовки в массовом производстве, например в автотракторном машиностроении, являются самыми высокопроизводительными. Но автоматы и автоматические линии обладают наряду с достоинствами и серьезными недостатками — их сложно, а иногда и невозможно переналадить для обработки другой заготовки. При переходе на изготовление новой модели автомобиля приходится демонтировать действующую автоматическую линию и монтировать новую. Это связано со значительными затратами.
В мелкосерийном производстве, оснащенном универсальными станками, переход на выпуск новой продукции проще. Однако универсальные станки по производительности уступают станкам специальным, станкам-автоматам, созданным для обработки заготовок одного вида.
Конструкторы давно стремились создать станки, сочетающие в себе высокую производительность и точность автоматов с универсальностью типовых станков индивидуального производства. Такая возможность открылась благодаря успехам в области электронно-вычислительной техники. Были построены первые станки с числовым программным управлением (ЧПУ). Эти станки были выполнены по классической схеме универсальных станков соответствующих групп, но действием их узлов управлял уже не человек, как на универсальных станках, и не система копиров и кулачков, как у автоматов, а электронная система. Впервые в истории станкостроения на машину возложено исполнение хотя и довольно ограниченных, но все же интеллектуальных функций. Если на универсальных станках работают рабочие-станочники, в силу своего опыта и способностей производящие самые разнообразные операции, то станки с ЧПУ обслуживают операторы, задача которых не управлять механизмами станка (ими управляет программа, составленная заранее инженерами), а следить за работой станка или группы станков, устанавливать заготовки, снимать обработанные детали, переналаживать станки на обработку других заготовок, сменяя программы, и др. Работа оператора станков с ЧПУ требует комплекса специальных знаний.
Программа работы станка с ЧПУ задается в виде отвлеченных чисел и записывается на программоноситель в закодированном виде. Программоносителем для ЧПУ могут служить магнитные ленты, перфоленты, штекерные панели и др. Программа ЧПУ дает возможность задавать все необходимые элементы работы станка. На рис. 2.22 приведена схема программного управления станком с программой, записанной на перфорированной ленте. Барабан 2 перемещает ленту 4 с пробитыми отверстиями, соответствующими определенному циклу обработки. Пальцы 3 воспринимающего механизма при совпадении с отверстиями на ленте западают в них, что вызывает срабатывание устройств и механизмов станка, связанных с пальцами, Узлы станка, которые в данном положении цикла не должны участвовать в работе, команды не получают, так как управляющие ими пальцы остаются неподвижными. Механизмы станка приводятся в движение от электрических 1 или пневматических 5 устройств.
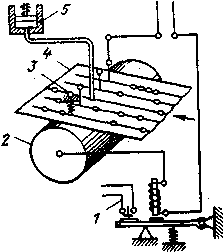
Рис. 2.22. Схема программного управления
Рассмотрим схему программного управления продольно-фрезерного станка (рис. 2.23). На дорожках магнитной ленты — программоносителе 2, приводимой в движение лентопротяжным механизмом 1, записаны сигналы, управляющие, как рабочими движениями станка, так и вспомогательными функциями, вплоть до команды «Стоп» для периодической смены инструмента. При движении ленты магнитные импульсы воздействуют на считывающие головки, которые передают электрические сигналы по проводам 3, 4, 26 в устройства сравнения 5, 14, 25, Смесители согласовывают сигналы от считывающих головок с сигналами исполнения команд (обратная связь), поступающих по проводам 7, 15, 24 от датчиков 9, 17, 20, вращающихся синхронно с соответствующими ходовыми винтами 10, 13 и 21.
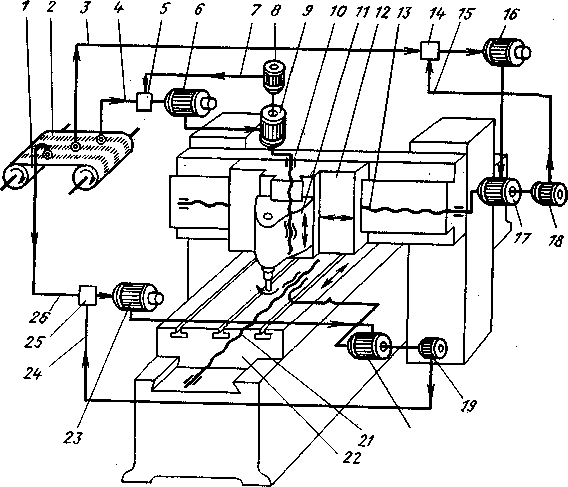
Рис. 2.23. Схема программного управления
продольно-фрезерного станка
Система обратной связи контролирует выполнение программы и коррекцию фактических положений исполнительных органов станка при несоответствии этих положений заданным. Сельсины — индукционные датчики системы обратной связи (9, 17, 20).
В устройствах сравнения сигналы исполнения вычитаются из сигналов команды, а сигналы их разности направляются в чувствительные электромашинные регуляторы 6, 16 и 23, где усиливаются и поступают далее в электродвигатели 8, 18 и 19. Эти электродвигатели через ходовой винт 10 осуществляют вертикальную подачу фрезерной головки 11, посредством винта 13 — горизонтальную подачу суппорта 12 и посредством винта 21 — продольную подачу стола 22.
Системы числового программного управления делятся на две основные группы. Непрерывные системы ЧПУ применяют на станках, предназначенных для обработки заготовок сложной геометрической формы. Они определяют траекторию движения режущих инструментов, необходимую для получения Заданного контура детали. Позиционные системы ЧПУ применяют в тех случаях, когда требуется обеспечить лишь выход инструмента в заданное положение (позицию).
Для эффективного использования станков с программным управлением требуется, чтобы время выполнения операции на этом станке было меньше, чем на станке общего назначения. А это достигается только при осуществлении сложных операций. Поэтому в настоящее время ведутся разработка и внедрение станков с ЧПУ, способных обрабатывать самые сложные заготовки, например корпусных деталей машин, с минимальными затратами времени на подготовительно-заключительные работы (смена инструмента, переустановка заготовки для следующей операции и т. п.) и высокой производительностью обработки.
Большими возможностями обладают многоцелевые станки. Эти станки целесообразно применять в мелко- и среднесерийном многономенклатурном производстве при обработке точных и сложных заготовок деталей.
Познакомимся с устройством многоцелевого станка МА-2612Ф2 с ЧПУ (рис. 2.24).
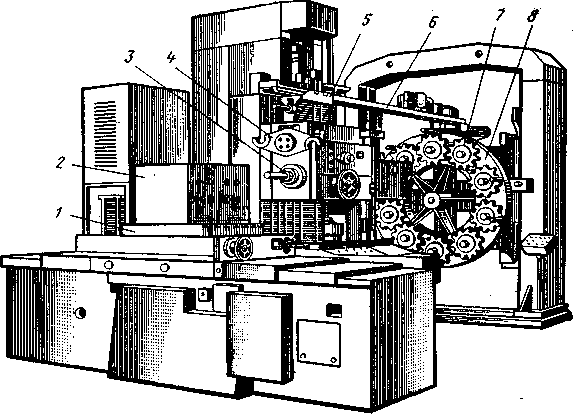
Рис. 2.24. Общий вид многоцелевого станка
Главное отличие этого типа станков 6Т ранее рассмотренных заключается в наличии инструментального магазина 8 с многочисленными режущими инструментами. Магазин 8 данного станка — поворотный, имеет десять барабанов 7 с гнездами для режущих инструментов. Общая вместимость магазина 100 инструментов. Станок предназначен для сверления, растачивания, зенкерования, развертывания, нарезания резьбы, фрезерования за одну операцию в сложных корпусных заготовках. Обрабатываемая заготовка корпусной детали 2 крепится на поворотном столе 1, позволяющем выполнять многопозиционную обработку. Система программного управления этого станка обеспечивает установку координат с погрешностью не более 0,02 мм. Для автоматической смены инструмента служит поворотная автоматическая рука 4, которая переносит инструмент из захвата каретки 5 в шпиндель 3 и обратно. Каретка перемещает инструмент по направляющим 6 и вставляет его в свободное гнездо, из которого он был извлечен для обработки заготовки. Все подготовительные действия (поворот магазина и барабана с инструментами, захват нужного очередного инструмента и подача его кареткой к шпиндельной бабке) выполняются во время работы станка. Поэтому непосредственно на смену инструментов в шпинделе затрачивается всего несколько секунд. Все движения исполнительных органов станка управляются системой ЧПУ.
Наибольший экономический эффект достигается при выполнении многопереходной обработки сложных корпусных заготовок. Так, один многоцелевой станок заменяет шесть — семь обычных станков. При этом высвобождаются пять рабочих, затраты на оснастку снижаются в 3 раза.
Для достижения высокой эффективности многооперационные и другие станки с ЧПУ группируют в отдельные участки, обслуживаемые небольшой группой специалистов, инженеров, техников (программистов и наладчиков), операторов. При использовании многоцелевых станков для конкретных технологических операций установившегося производства создаются предпосылки к широкому применению средств автоматизации, включая использование промышленных роботов.
В двенадцатой пятилетке наряду с дальнейшим ростом доли обработки резанием на станках с ЧПУ, выпуск которых увеличится более чем в 2 раза, получает значительное развитие робототехника, основным назначением которой является качественно новое развитие автоматизации. Промышленные роботы являются одним из важнейших средств решения комплекса задач для улучшения условий труда, повышения эффективности общественного производства, роста производительности труда и улучшения качества продукции.
Промышленными роботами называют автоматические быстропереналаживаемые универсальные машины с программным управлением, способные с помощью захватных устройств производить захват, ориентацию и транспортирование обрабатываемых деталей, выполнять разнообразные операции. Промышленные роботы применяют для выполнения как основных технологических операций (окраски, порезки точечной сварки и т. д.), так и вспомогательных операций (обслуживания оборудования, выполнения погрузочно-разгрузочных работ при обслуживании металлорежущего сборочного, кузнечно-прессового, литейного и другого оборудования).
Системы управления промышленными роботами имеют много общего с системами программного управления станками. В роботах также используют системы непрерывного и позиционного управления. При непрерывном управлении захватное устройство робота перемещается по заданной траектории в пределах рабочей зоны обслуживания. При позиционном управлении задают только отдельные точки рабочей зоны, в которые захватные устройства должны прийти при воспроизведении программы. Системы управления роботов имеют в основном электромеханическую память. В них широко используют конечные выключатели, жесткие упоры, штекерные коммутаторные панели, потенциометры и др. Более сложные системы имеют электронную память, позволяющую хранить относительно большое число различных программ действия робота. И, наконец, системы, в которых перерабатывается большой объем информации, требует управляющих ЭВМ.
В отличие от станков с ЧПУ роботов программируют, как правило, методом обучения, когда на первом цикле оператор, управляя роботом вручную на малой скорости, имитирует обслуживание. Вся последовательность действий робота, координаты позиций, траектории перемещения, действия в различных позициях запоминаются и воспроизводятся роботом в последующих циклах автоматически на рабочих скоростях. Такой метод обучения (задания программы) обусловлен сложностью цикла обслуживания, трудностью математического программирования систем с большим числом степеней, свободы и отсутствием единой технологической базы для функционирования робота и обслуживаемого им оборудования.
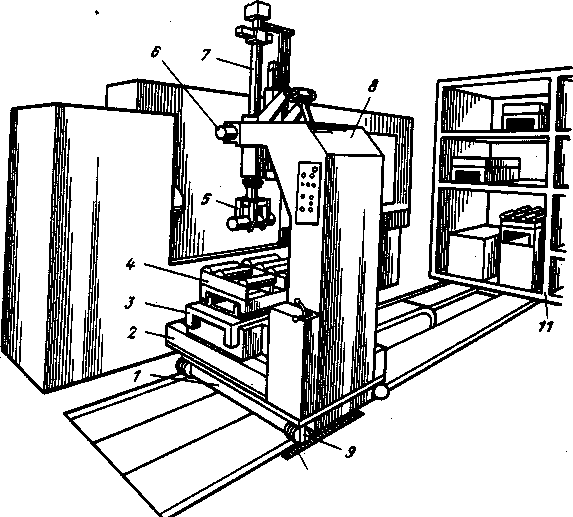
Рис. 2.25. Промышленный робот РВ-50Ф2 (ЭНИМС)
Промышленный робот РВ-50Ф2 (рис. 2.25) разработан в экспериментальном научно-исследовательском институте металлорежущих станков (ЭНИМС). Этот робот предназначен для загрузки станков токарной группы заготовками. На основании 1 робота расположены двухкоординатный крестовый стол 2 и колонна 8. На колонне смонтирован манипулятор 7 со сменными захватными устройствами 5, На крестовом столе установлено приспособление 3, обеспечивающее базирование и установку специальной тары 4 с упорядоченно расположенными заготовками. Положение робота у станка определяется механизмом 9, подвижный штырь которого входит в зацепление с фиксирующей рейкой 10. Робот может перемещаться по рельсовому пути вдоль станка к автоматизированному складу 11. Робот имеет пять степеней свободы (без учета движения захвата и перемещения по рельсовому пути). Продольное и поперечное перемещения крестового стола, а также ход захватного устройства робота вдоль продольной оси б осуществляются посредством системы ЧПУ; привод этих движений производится от электрогидравлических шаговых двигателей. Качание манипулятора, поворот вокруг продольной оси и зажим обеспечиваются гидроцилиндрами посредством цикловой автоматики. Перемещение робота по рельсовому пути осуществляется от гидромотора по сигналам конечных выключателей.
Для управления роботом можно использовать любую из станочных серийных систем ЧПУ с программированием трех координат или ЭВМ.
Для успешного внедрения в производство промышленных роботов необходимо проведение ряда мероприятий: внесение изменений в технологическое оборудование, обслуживаемое роботами; разработка вспомогательных устройств, расширяющих функции роботов, выбор оптимальной компоновки участка станков; установление связи указанного участка с основным производством.
Пример компоновки участка из пяти станков с ЧПУ, обслуживаемых одним роботом, показан на рис. 2.26. Станки 1 расположены по кругу. Робот 4 может подавать заготовки от станка к станку при последовательной обработке или на стол 3 для заготовок, а также производить смену инструмента в каждом из станков. Манипулятор робота имеет пять степеней свободы. Робот управляется системой ЧПУ 2.
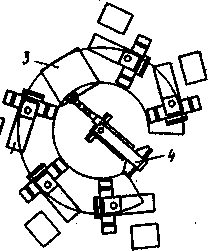
Рис. 2.26. Компоновка участка станков с ЧПУ, обслуживаемых роботом: 1 - станок; 2 - система ЧПУ; 3- стол для заготовок;
4 - робот
Увеличение выпуска и совершенствование качества металлообрабатывающих станков с ЧПУ позволили использовать их для создания автоматических линий и участков. Большим преимуществом станков с ЧПУ и участков на их основе является высокая производительность при обеспечении гибкости производства, т. е. возможности использования при частой смене объекта производства — обрабатываемых заготовок.
Управление группой таких станков осуществляется в большинстве случаев от ЭВМ, функции которых заключаются, не только в управлении циклом по заданной программе, но и в подготовке самой программы, сборе сведений и информации, внесении корректив в работу участка. Автоматизация на базе станков с ЧПУ — высший уровень современного производства, позволяющий решать проблему массового выпуска продукции с возможностью быстрого перехода на изготовление новых видов деталей без смены оборудования.