Материал: 902
Поправку ориентирующего угла на каждом пункте вычисляют
по формуле: |
|
[a] |
|
|
|
[b] |
|
|
|
[c] |
|
|
|
[d] |
|
|
|
ξ |
Л |
+ |
η |
Л |
+ |
ξ |
M |
+ |
η |
M |
, |
(7) |
|||||
− ∆Z = − |
|
|
|
|
|
|
|
|
|||||||||
|
n |
|
|
n |
|
|
n |
|
|
n |
|
|
|
||||
где ξ и η – поправки абсцисс и ординат вновь определяемых пунктов, выраженные в дециметрах.
Например поправка − ∆Ζ на пункте Ильмень будет равна
|
|
0,17 |
|
|
− |
0,81 |
′′ |
||
− ∆Z = − (1,527) |
3 |
|
− (−1,712) |
3 |
|
= −0,55 . |
|||
|
|
|
|
|
|
|
|
||
|
|
|
|
|
И |
|
|
|
Поправки дирекционного угла ∆α вычисляется по формуле: |
||||||||
|
|
∆αi = aiξЛ +biηЛ + aiξM +biηM . |
|
|
(8) |
|||
Например, |
для |
10 |
|
Д |
пункте |
Ильмень |
||
направления |
на |
|||||||
∆α10 = a10ξЛ +b10ηЛ = (0,17)(1,53)+(−0,81)(−1.71)=1,64 . |
|
|||||||
|
|
|
|
|
|
|
′′ |
|
Поправки в соответствующие направления получают двумя спо- |
||||||||
|
|
|
б |
|
|
|
|
|
собами. Первый – суммируя поправки ориентирующих углов, дирек- |
||||||||
ционных углов и свободных членов по горизонтальным сторонам. |
||||||||
|
|
и |
|
|
|
|
|
|
V = –∆Z + ∆α+l для направленияА10 на пункте Ильмень будем |
||||||||
иметь V10 = –0,55″ + 1,64″ – 2,6″ = –1,55″ |
Поправки – ∆Ζ, ∆α вычис- |
|||||||
|
С |
|
|
|
|
|
|
|
ляются в табл. 5 (Схема Б), а потом переносятся в схему А. Второй – поправки в направления вычисляются по формуле
υi = (− ∆Zk )+ aiξk +biηk + (− aiξk )+ (−biηk )+li ,
где υi – поправка в i-направление;
(–∆Zk) – поправка в ориентирный угол на пункте k;
ai, bi – коэффициенты уравнений поправок по вычисляемому направлению;
ξk , ηk – поправки абсцисс и ординат соответствующих пунктов; li – свободный член i- направления.
Поправки в направления, вычисленные двумя способами, должны совпадать.
15. Затем заполняется схема А. Сначала выписывают в нее из схемы Б поправки направлений v. Далее из поправок по всем направ-
лениям на пункте вычитают поправку начального направления. В результате получаем поправки в направления, приведённые к начальному (табл. 10) Полученными поправками исправляют измеренные направления М', получают уравненные направления М.
Таблица 10
Приведение поправок к начальному направлению
|
v |
v0 |
|
|
0,49 |
0,00 |
|
|
-1,14 |
-1,63 |
|
|
2,74 |
2,24 |
|
|
-2,09 |
-2,58 |
|
|
Вычисляют в схеме А поправки ориентирующих углов ∆Ζ и ди- |
||
рекционных углов ∆α. |
И |
||
|
|
||
|
Окончательные дирекционные углы выписывают из таблицы 10 |
||
|
|
Д |
|
окончательного решения обратных задач. Контроль вычисления ∆α и
уравнения осуществляется путем введения поправок ∆α в предвари-
тельные дирекционные углы α′ и сравнивнением их с уравненными |
||
дирекционными углами. |
|
А |
|
|
|
Окончательные ориентирующие углы Z = α – M, вычисленные |
||
|
б |
|
для всех направлений одного пункта, должны быть одинаковыми, |
||
причем при вычислении Z должны ыть использованы дирекционные |
||
и |
|
|
углы, вычисленные по окончательно уравненным координатам, а не |
||
полученные путем введен я поправок в предварительные дирекцион- |
|
ные углы. |
С |
|
|
Только при таком условии вычисленные Z являются окончательным и надежным контролем уравнивания и вычислений.
16. Контроль уравненных вычислений можно выполнить еще по таким формулам:
[aki (Vk i +Vik )]= 0; [bki (Vk i +Vik )]= 0; [vv]= [ll]+ ∑[al]ξi + ∑[bl]ηi .
1.3. Оценка точности
1. Для оценки точности результатов полевых наблюдений по формуле Ферреро вычисляют среднюю квадратическую погрешность измеренного угла
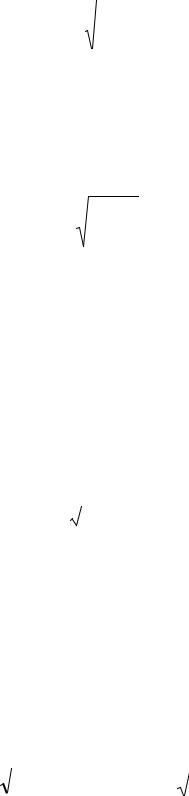
|
|
|
|
|
|
m = ± |
[WW ] |
; |
(9) |
||
β 3n
где [WW ] – сумма квадратов невязок треугольников, n – число тре-
угольников в сети.
2. Для оценки точности по результатам уравнивания вычисляется средняя квадратическая погрешность единицы веса (направления)
по формуле |
|
|
[PV 2 |
] |
|
|
|
|
µ = ± |
|
, |
(10) |
|||
|
|
r |
|
|
|||
|
|
|
|
|
|
|
|
где V – поправки направлений из уравнивания с весом Р, не приве- |
|||||||
|
|
|
|
|
|
|
И |
денные к нулю; r – число избыточных измерений, определяемых по
формуле r = Д – 2к – t, где t – число всех пунктов, на которых выполнялись угловые измерения, Д – число всех измеренных направлений, считая и направления, измеренные с твердых пунктов на твердые; К – число вновь определяемых пунктов.
Для нашего примера Д = 18, К = 2, t = 5; r = 18–4–5 = 9.
3. |
Средняя квадратическая погрешность |
угла по результатам |
|||
|
|
|
|
Д |
|
уравнивания вычисляется по формуле |
|
||||
|
|
А |
(11) |
||
|
|
|
|
|
|
|
|
m = μ 2 . |
|||
4. |
|
б |
|
|
|
При оценке точности вычисляются средние квадратические |
|||||
|
и |
|
|
|
|
|
С |
|
|
|
|
погрешности координат Мх и Му пункта, положение которого определяется в сети с наибольшими погрешностями. Для этого при составлении редуцированных нормальных уравнений ставят на последние места поправки для этого пункта, тогда квадратичный коэффициент последнего преобразованного нормального уравнения будет весом последнего неизвестного
MY = 0,1 |
|
μ |
|
метр; M |
|
= 0,1 |
|
μ |
|
метр. |
(12) |
|
|
|
Х |
||||||||
|
|
|
|
|
|
||||||
|
|
PY |
|
|
P |
|
|
|
|||
|
|
|
|
|
|
|
|
Х |
|
|
|
Для нашего примера вес последнего неизвестного Рη = 3,120. Вес Рξ предпоследнего неизвестного ξм вычисляется по формуле

P |
= P |
|
A |
|
|
, |
(13) |
|
|
|
|
||||||
ξM |
ηM |
|
C + |
B2 |
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
A |
|
|
|
|
|
|
|
|
|
|
|
|
|
где С и А – квадратические коэффициенты соответственно последнего и предпоследнего преобразованных нормальных уравнений; В – коэффициент при ηм в предпоследнем преобразованном уравнении. Используя данные табл. 7, определим вес предпоследнего неизвестного
ξм:
|
|
PξM = 3,120 |
|
3,124 |
|
=1,85. |
|
|||||
|
|
|
|
(− 2,59) |
|
|||||||
|
|
|
|
3,120 + |
|
|
||||||
|
|
|
|
|
|
|
|
3,124 |
|
|
|
|
|
|
|
|
|
|
|
|
И |
|
|||
|
5. Погрешность положения пункта Морская подсчитывается по |
|||||||||||
формуле: |
|
|
|
|
Д |
|
|
|||||
|
|
|
m = |
M X2 |
+ MY2 |
. |
|
|
|
(14) |
||
|
|
|
|
А |
|
|
|
|
||||
|
|
|
Контрольные вопросы |
|
|
|||||||
|
|
|
б |
|
|
|
|
|
|
|||
|
1. Как написать уравнения погрешностей между пунктами сети? |
|||||||||||
|
|
и |
|
|
|
|
|
|
|
|
||
|
2. Как вычислить предварительный и окончательно уравненный |
|||||||||||
ориентируемый угол? |
|
|
|
|
уравнений погрешностей а и |
|||||||
в? |
3. Как вычисл ть коэфф циенты |
|||||||||||
4. Как получить коэффициенты редуцированных нормальных |
||||||||||||
|
||||||||||||
уравнений? |
|
|
|
|
|
|
|
|
|
|
||
|
5. Как вычислить вес предпоследнего и последнего неизвестно- |
|||||||||||
го? |
|
С |
|
|
|
|
|
|
|
|
|
|
2. УРАВНИВАНИЕ ПОЛИГОНОМЕТРИЧЕСКОГО ХОДА МЕТОДОМ НАИМЕНЬШИХ КВАДРАТОВ (КОРРЕЛАТНЫМ СПОСОБОМ)
Цель работы: Освоить методы уравнительных вычислений по МНК коррелатным способом.
Исходные данные к выполнению работы:
–схема полигонометрического хода;
–результаты измерения углов и линий;

– координаты исходных пунктов и дирекционные углы исходных направлений (табл. 11).
Содержание работы:
1. Вычертить схему полигонометрического хода 1-го разряда. 2. Вычислить угловую невязку и определить её допустимость.
3. Вычислить невязки в приращения координат и рабочие координаты пунктов полигонометрического хода.
4. Подсчитать число условий, возникающих в ходе, и составить соответствующее число условных и нормальных уравнений коррелат (в общем виде).
5. Выполнить вспомогательные вычисления для определения коэффициентов условных уравнений поправок и нормальных уравнений коррелат установив веса измеренных величин.
6. Составить таблицу коэффициентов условных уравнений поправок и нормальных уравнений коррелат для нахождения коррелат.
7. Вычислить поправки в измеренные углы и линии.
8. Вычислить уравненные значения приращений координат и
вычислить уравненные значения координат. |
|
|
|
|||||||
|
|
|
|
|
|
|
И |
|
|
|
|
9. Выполнить оценку точности по результатам уравнивания. |
|||||||||
|
|
|
|
|
|
Д |
|
Таблица 11 |
||
|
|
Исходные данные для варианта № 0 |
|
|
||||||
|
|
|
|
А |
|
|
|
|
||
|
Исходные дирекц онные углы |
|
|
Исходные дирекционные углы |
|
|||||
|
Пункты |
Измеренные |
Дл ны |
|
|
п.т. Сухой –1 |
8-п.т. Исток |
|
||
|
|
углы β (лев) |
б |
|
|
|
|
|
||
|
|
л н й S, |
|
|
|
|
|
|
|
|
|
|
|
м |
|
|
|
|
|
|
|
|
|
|
и |
|
|
|
|
|
|
|
|
Сухой |
|
|
|
|
35°35′24″ |
81°20'38" |
|
||
|
1 |
181°05'47″ |
552,007 |
|
|
|
|
|
|
|
|
2 |
247°51′08″ |
565,338 |
|
|
Координаты исходных пунктов |
|
|||
|
|
С |
|
|
|
|
|
|
|
|
|
3 |
156°32′35″ |
339,025 |
|
|
|
|
|
|
|
|
4 |
139°20′11″ |
400,408 |
|
|
п.т. 1 |
п.т. 8 |
|
||
|
5 |
157°18′32″ |
356,831 |
|
|
Х1 |
Y1 |
Х8 |
Y8 |
|
|
6 |
170°06′59″ |
372,236 |
4800,595 |
6149,970 |
6512,992 |
7828,890 |
|
||
|
7 |
179°59′41″ |
348,716 |
|
|
|
|
|
|
|
|
8 |
253°30′32″ |
|
|
|
|
|
|
|
|
|
Исток |
|
|
|
Для остальных вариантов данные в табл. |
|
||||
|
mβ = 4".0 |
ms = 2.0 см |
|
|
|
|
20 и 21 |
|
|
|