Материал: Matan_DOKhUYa
8. Ранг матрицы. Теорема Кронекера-Капелли.
Ранг матрицы наз. число равное порядку наибольшего минора из порядка данной матрицы, отличной от нуля. Свойства: rangA; r(A)
1. При транспонировании матрицы ее ранг не меняется
2. Если вычеркнуть из матрицы нулевой ряд, то ранг не меняется 3. Ранг матрицы не изменяется при элемен. преобразованиях матрицы. 4. Ранг канонич. матрицы равен числу единиц на главной диагонали
пример:
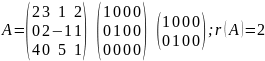
Ранг матрицы — это наибольшее число ее линейно независимых строк.
План действий: необх. привести к ступен. виду, далее найти det, если ∆≠0, то ранг найден, если ∆=0, то нужно найти наим. алгеб. допол.
пример:
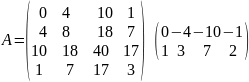 0*3+4=4≠0
rangA=2
Минором k-ого порядка матрицы А называется определитель квадратной матрицы порядка формула, составленной из элементов матрицы А, которые находятся в заранее выбранных k строках и k столбцах, причем расположение элементов матрицы А сохраняется. k≤min(m,n)
Число
миноров порядка k может
быть вычислено как
 ,
где
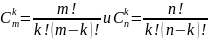 - число сочетаний из p по k и
из n по k соответственно.
Теорема Кронекера-Капелли.
Система линейных алгебр. уравнений (СЛАУ) совместна тогда и только тогда, когда ранг расширенной матрицы системы равен рангу основной матрицы.
Если ранг совестной системы равен числу неизвестных, то система имеет единственное решение. Если ранг совместной системы меньше числа неизвестных, то система имеет бесчисленное множество решений.
пример:
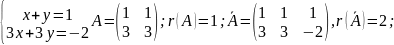
Таким образом, r(A)≠r(Ā), следовательно, система несовместна
9. Прямоугольная система координат в пространстве. Понятие вектор. Проекция вектора на ось. Направляющие косинусы вектора.
Прямоугольная
система координат в пространстве
устанавливает взаимно-однозначное
соответствие между точкой и пространства
и упорядочивается тройкой чисел.
оси:
Ох –
абсцисса; Оy
–
ордината;
Ох –
апликат;
Вектор
–
это направленный прямолинейный отрезок.
Виды: коллинеарные (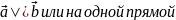 ),
равные (|A|=|B|,
 ,
одинак. направ.), компланарные (aϵφ,
bϵφ
или aϵφ,
bϵβ,
β||φ).
латынь:
ко
–
со;
планер
–
плоскость;
линеал
–
прямые
проекция вектора на ось
П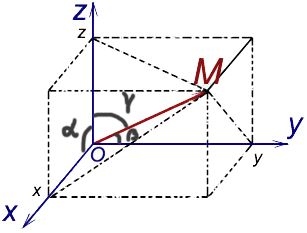
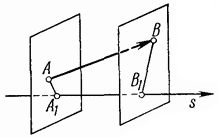 роекция
вектора AB на ось l
назыв. отрезок A1B1
взятый со знаком плюс, если вектор
совпад. с направлением осью, и минус
если нет. Проекции вектора на ось
положительны (отриц), если вектор
образует с осью острый (тупой) угол, и
равна нулю, этот угол – прямой. Проекции
векторов на одну и ту же ось равны между
собой. Направляющими косинусами вектора
а=(x;y;z)
наз. косинусы углов α, β,
γ, образуемых вектором а
с осями координат. найдите cosα,
где α-угол между вектором а(x,y,z)
и единичным вектором (ортой) i=(1;0;0)
по формуле:
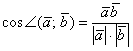
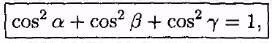
10. Линейные операции над векторами. Теоремы о проекциях векторов. Линейная зависимость векторов.
П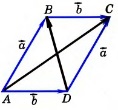 од
линейные операции над векторами
понимают операции сложения и вычитания
векторов, а также умножение вектора на
число.
|
|
|
|
|
правило треугол-ка |
пр. параллелограмма |
пр. сложения 3-х векторов |


П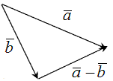
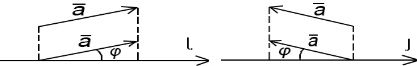 од
разностью векторов a
и b
понимается вектор с=а-b
такая, что b+c=a
(AC=a+b;
BD=a-b)
Произведение вектора а на скаляр
(число) λ назыв. вектор λа, который имеет
длину |λ| |a|,
коллинеарен вектору а, имеет направ.
а, если λ>0 и противоположен, если
λ<0.
Теоремы
о проекциях векторов. Проекция
вектора на ось равна
произведению
длины
вектора на cosφ
(вект. и осью) → прia=|а|cos cos(π-φ)
= -cosφ
Проекция
суммы векторов равна сумме их проекции.
Если вектор умножить на число, то
проекция тоже умнож. на число.
Линейная
зависимость векторов.
Выр-ие вида λ1А1+
λ2А2+…+
λnАn=0
назыв. линейной комбинацией векторов
А1,
А2,
…, Аn
с коэф. λ1,
λ2,
…,
λn.
Система векторов А1,
А2,
…, Аn
назыв. линейно зависимой,
если сущ. ненулевой набор чисел λ1,
λ2,
…,
λn
при
котором линейная комбинация векторов
λ1А1+
λ2А2+…+
λnАn=0
имеет ненулевое решение.
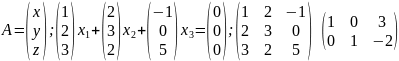
|
Задав по своему усмотрению значения свободной переменной х3=1, получаем частное ненулевое решение х=(-3;2;1) -3А1+2А2+1А3=0 |
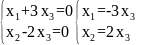
11. Скалярное произведение векторов. Выражение скалярного произведения через координаты векторов.
Скалярное
произведение векторов а, b
назыв. число равное произведению длин
этих векторов на cos
угла между ними. a•b
= |a|•|b|
cos(a;b)
Свойства
скалярного произведения: a•b
= b•a
; a•b
= 0 ↔ a b
; λab
= aλb
; a(b+c)
= ab+ac
Выражение
скалярного произведения через координаты:
пусть а=axi+ayj+azk
и
b=bxi+byj+bzk. a•b=axbx+ayby+azbz
(I,
j,
k
– орты)
Скалярное
произведение векторов равно сумме
произведений их одноименных координат
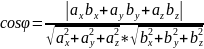 .
12. Векторное произведение. Выражение векторного произведения через координаты векторов.
Т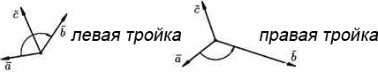
 ри
некомпланарных вектора а,
b
и с,
взятые в указанном порядке, образуют
если с конца третьего вектора с
кратчайший поворот от первого вектора
а
ко второму вектору b
виден совершающимся против часовой
стрелки, и левую, если по часовой.
Векторным произведением вектора а
на вектор b
наз. вектор с,
который: который перпендикулярен
векторам а
и
b,
т.е с
а
и с
b;
имеет длину, численно равную площади
параллелограмма, построенного на
векторах а и b
как на сторонах, т.е |c|=|a|•|b|
sin(а;b);
векторы
a,
b,
c
образуют правую тройку.
|
Свойства: a x b = -(b x a); a x b=0, при а||b; a x (b+с)=a x b + a x с |

Выражение через координаты векторов. Пусть а=axi+ayj+azk и b=bxi+byj+bzk. |
|
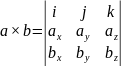
13. Смешанное произведение трех векторов. Выражение смешанного произведения через координаты векторов.
С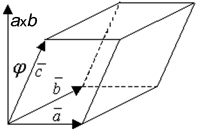 мешенным
произведением векторов а,
b,
c
называют скалярное произведение вектора
а на векторное произведение b
и c a•(bxc)=a•b•c
Смешанное
произведение трех векторов равно объему
параллелепипеда, построенного на этих
векторах, взятому со знаком «+», если
эти векторы образуют правую тройку, и
со знаком «-», если они образуют левую
тройку.
1 5. Координатные уравнения прямой в пространстве.
(0,
е1,
е2,
е3)
– система координат точки А1(х1;у1;z1)
А2(х2;у2;z2)
Коорд.
урав. прямой проходящей через А1А2:
ОМ=ОА1+tА1А2;
ОМ(х;у;z),
ОА1(х1;у1;z1),
А1А2(х2-х1;у2-у1;z2-z1)
→ А1А2(ax;ay;az)
Спроецируем
данное уравнение на оси координат: х=
х1+tax,
у= у1+taу,
z=
z1+taz
;
параметрическое уравнение прямой в
пространстве: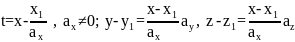
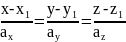 каноническое ур-ие;
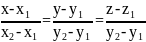 ур-ие прямой в пространстве
16. Координатные уравнения прямой на плоскости.
1.
Коорд.
параметр. уравнение прямой.
Используя векторное
параметр.
уравнение прямой можно получить два
скалярных, а именно: |
4. Общее уравнение прямой. Ax+By+C=0 ay(x-x1)=ax(y-y1) → ayx-axy+axy1-ayx1=0 (A=ay; B=-ax; C= axy1-ayx1) n(A;B) – нормальный вектор прямой |
2. Канонические уравнения.
|
3.
Уравнение прямой проходящей
через 2 точки.
А(х1;у1),
В(х2;у2)
|
5.
Ур-ие прямой с угловым коэффиц.
y=kx+b
Ax+By+C=0→ |
6. Нормированное (нормальное) уравнение прямой. x cos +y sin -p=0; r(x;y) n(cos ;sin ); r•n=p → (x;y)( cos ;sin )=OP → x cos +y sin =OP |
7.
Уравнение прямой в отрезках на осях.
|
8.
Уравнение прямой проходящей через
точку заданной угловым коэфф.
y-y1=k(x-x1)
M1(x1;y1)
k=tg
при
|| k1=k2
при
k1= |
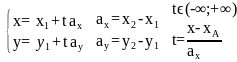 a(ax;ay)
– направляющий вектор прямой
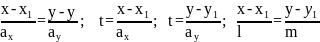 (l;m)
– направляющий косинусы прямой

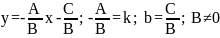 k=tg
 b
– точка перес. прямой и Оу до (0;0)
 Ax+By+C=0
→
 →
