Материал: Sb96854
Лабораторная работа № 5 ИССЛЕДОВАНИЕ ВЫНУЖДЕННЫХ КОЛЕБАНИЙ
СФЕРИЧЕСКОГО И ГИРОСКОПИЧЕСКОГО МАЯТНИКОВ
Цель работы: практическое изучение вынужденных колебаний сферического и гироскопического маятников.
1. Основные теоретические сведения
Основы теории колебаний систем с одной, двумя и многими степенями свободы изложены в [1], свободные колебания гиромаятника в [2]. Вынужденные колебания этого устройства как системы с двумя степенями свободы в доступной литературе не рассматриваются.
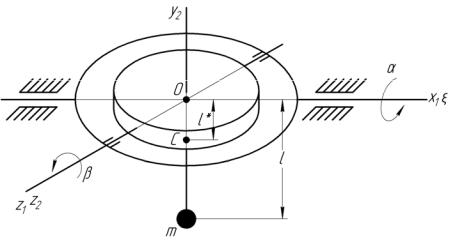
Кинематическая схема гиромаятника дана на рис. 5.1.
Рис. 5.1. Кинематическая схема гиромаятника
Гироскопический маятник представляет собой гироскоп с тремя степенямисвободывкардановомподвесе,укоторогозасчетгрузаm центринерции
находится на оси вращения ротора гироскопа на некотором расстоянии l от точки пересечения осей подвеса.
Если гиромаятник установлен на основании, движущемся поступательно (илинеподвижном)так,чтоотносительноосивращениянаружногокольцакарданова подвеса действует периодический возмущающий момент M x1 M0sin t,уравнения движения гиромаятника будут:
|
|
|
|
|
|
A n mgl H M 0sin t; |
(5.1) |
||||
|
|
|
|
0, |
|
B n mgl H |
|
||||
|
|
|
|
|
|
36
где A – момент инерции подвижной системы относительно оси вращения наружного кольца подвеса; B – момент инерции гироскопа в сборе относительно оси вращения корпуса гироскопа; H – кинематический момент гироскопа; n , n – коэффициенты моментов сил вязкого трения относительно
осей вращения колец карданова подвеса; m – масса груза; g – ускорение силы тяжести.
Периодический возмущающий момент Mx1 может возникнуть, если основание будет двигаться поступательно вдоль неподвижной оси с ускорением W , которое изменяется по закону W W0sin t. В этом случае M0 mlW0, где M 0 – амплитуда возмущающего момента; ω – круговая ча-
стота; m – масса груза; l – расстояние от груза маятника до точки пересечения осей подвеса.
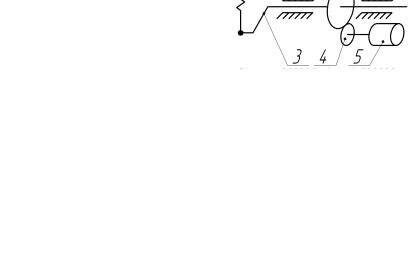
Периодический возмущающий момент можно также создать, если растягивать пружину 2 вращающимся кривошипом 3 (рис. 5.2).
Рис. 5.2. Кинематическая схема устройства для создания периодического возмущающего момента: 1 – маятник; 2 – пружина; 3 – кривошип; 4 – редуктор; 5 – двигатель
В последнем случае амплитуда возмущающего момента будет: |
|
M0 Cr, |
(5.2) |
где C – жесткость пружины; r – длина кривошипа.
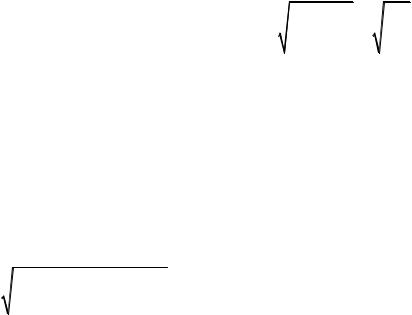
Круговая частота ω колебаний возмущающего момента в данном случае совпадаетсугловойскоростьювращениякривошипа.Еслиучитыватьвлияние жесткости C на свободные колебания системы, вместо (5.1) будем иметь следующие:
37
|
|
|
|
|
|
|
A n mgl Cr H M0sin t; |
(5.3) |
|||||
|
|
|
|
H |
0, |
|
B n C |
|
|||||
|
|
|
|
|
|
|
где M 0 определяется (5.2). При H 0, |
т. е. при не вращающемся гироскопе, |
|||||
(5.3) распадаются на два независимых друг от друга уравнения, одно из которых описывает вынужденные, а второе – свободные колебания системы с одной степенью свободы. Дифференциальное уравнение вынужденных колебаний имеет вид:
|
A n |
|
|
t; |
|
|
|
|
|
|
|
(5.4) |
||||
|
C M 0sin |
|
|
|
|
|
|
|
||||||||
где C mgl Cr. |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
При M0 0 маятник совершает свободные колебания, которые описыва- |
||||||||||||||||
|
|
|
|
|
|
n |
|
|
|
|
C |
|
|
C |
|
|
ются уравнением De |
1t sin k t , где |
|
|
|
; |
k |
|
|
|
2 |
|
|
. |
|||
|
2A |
A |
A |
|||||||||||||
|
|
|
|
1 |
|
|
|
|
1 |
|
|
|||||
Уравнение (5.4) имеет следующее решение: |
|
|
|
|
|
|
|
|
|
|
|
|
||||
e 1t D sink |
t D |
cosk t |
0 |
sin |
t . |
|
|
(5.5) |
||||||||
|
1 |
|
2 |
|
|
|
|
|
|
|
|
|
|
|
||
Первые слагаемые этой формулы, содержащие множитель e 1t , описывают так называемый переходный процесс, который быстро заканчивается. Последнее слагаемое описывает установившиеся вынужденные колебания, амплитуда и фазовый сдвиг которых вычисляются по формулам:
0 |
|
M0 |
1 |
; tg |
2 1 |
. |
(5.6) |
|
k 2 2 |
||||||
|
|
A k 2 2 2 4 12 2 |
|
|
|
||
Прималом 1, |
т.е.прималоммоментесилвязкоготрения,амплитуда 0 |
||||||
установившихся вынужденных колебаний имеет максимум при частоте ω возмущающего момента, которая всегда немного меньше, чем частота k свободных колебаний маятника.
Удовлетворительную оценку максимальной амплитуды можно получить, приняв, что k . Тогда
0 |
M0 |
1 |
. |
(5.7) |
A |
4 |
|||
|
|
1 |
|
|
Необходимо отметить, что амплитуда вынужденных колебаний при резонансе, т. е. при k , возрастает до своего максимального значения (5.7) во
38

времени или, иначе говоря, постепенно. В то же время угол β поворота внутреннего кольца относительно наружного от периодического возмущающего момента Mx1 не зависит.
2. Дополнительные теоретические сведения
Амплитуды установившихся вынужденных колебаний маятника и гироскопа можно определить, пользуясь частотным методом. Если процессы y(t) на выходе и x(t) на входе устойчивой динамической системы связаны друг с другом зависимостью y(tw) W(jw)x(t ),где y(tw) и x(t ) – изображение процессов по преобразованию Фурье; W(jw) – передаточная функция динамической системы, а y(t) и x(t) представляют собой гармоническую функцию времени, то их амплитуды y0 и x0 связаны зависимостью
y0 |
|
W ( jw) |
|
x0. |
(5.8) |
|
|
||||
Для того чтобы получить передаточные функции процессов (t) |
и (t) |
||||
по отношению к возмущению M0sin t, перепишем уравнения (5.2) в операторной форме при нулевых начальных условиях:
|
|
Ap2 n p C Hp x(p); |
|
(5.9) |
|||
|
|
Hp Bp2 n p mgl 0, |
|
||||
|
|
|
|
||||
где x(p) – изображение гармонического процесса M0sin t. |
|
||||||
Разрешив (5.9) относительно изображений (p) |
и (p), найдем переда- |
||||||
точные функции: |
|
|
|
|
|
||
|
|
|
Bp2 n |
p mgl |
|
|
|
W (p) |
|
|
|
|
; |
||
Ap2 |
n p C Bp2 |
n p mgl |
H 2p2 |
||||
|
|
(5.10) |
|||||
|
|
|
Hp |
|
|||
W (p) |
|
|
|
. |
|||
|
Ap2 |
n p C Bp2 |
n p mgl |
H 2p2 |
|||
|
|
|
|||||
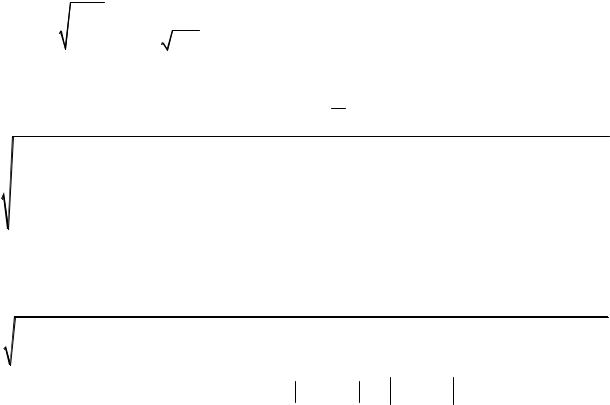
Разделив числитель и знаменатель (5.10) на AB, после очевидных преобразований получим:
W (p) 1A
39
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
p |
2 2 |
2 |
p k |
2 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
; |
|
|
|
||||||||
|
p4 2 1 2 p3 k 2 k 2 kH2 4 1 2 p2 1k 2 2k 2 p k 2k 2 |
|
|
|
|||||||||||||||||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
W (p) |
|
1 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
H |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
kH2 p |
|
|
|
|
|
|
|
|
|
|
|
|
|
, |
|
|
|
|||||||||
|
p4 2 1 2 p3 k 2 k 2 kH2 4 1 2 p2 1k 2 2k 2 p k 2k 2 |
|
|
|
|||||||||||||||||||||||||||||||||||||||||||
где k |
|
|
mgl |
; k |
H |
|
|
H |
; |
2 |
|
n |
. |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||
|
B |
|
AB |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
B |
|
|
|
|
|
|
|
|
|
|
, найдем: |
|
|
|
|
|
|
|
|
|
|
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
символами |
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||||
|
|
|
|
После замены символов |
|
|
|
|
|
W (j ) |
|
|
|
1ω |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
A |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
k 2 2 2 4 22 2 |
|
|
|
|
|
|
|
|
|
|
; |
||||||||||||||||||||
|
|
4 |
|
2 |
2 |
|
2 |
|
4 1 2 |
|
2 |
2 2 |
2 |
|
|
|
|
2 |
4 |
1 |
2 |
|
2 |
2 |
2 |
|
2 |
||||||||||||||||||||
|
|
|
|
k k |
kH |
|
|
|
k k |
|
|
|
|
1k |
2k |
|
|
|
|
||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
W (j ) |
|
|
kH2 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
H |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
. |
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||||
|
|
4 |
|
2 |
2 |
|
2 |
4 1 2 |
|
2 |
2 2 |
2 |
|
2 |
4 |
1 |
2 |
|
2 |
2 |
2 |
|
2 |
||||||||||||||||||||||||
|
|
|
|
k k |
kH |
|
|
|
k k |
|
|
|
1k 2k |
|
|
|
|||||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
Модули передаточной функций W ( j ) и W ( j ) и, соответственно,
амплитуды вынужденных колебаний маятника имеют максимумы при частотах возмущающего момента, близких к частотам k1, k2 собственных колебаний гиромаятника (см. лабораторную работу № 2).
3. Описание лабораторной установки
Лабораторная установка отличается от установки, описанной в работе № 4 «Исследование свободных колебаний сферического и гироскопического маятника», наличием устройства для создания периодического возмущающего момента. Кинематическая схема устройства дана на рис 5.2.
В установке используется двигатель постоянного тока, управляемый изменением сопротивления цепи якоря. Для этого последовательно с обмоткой якоря двигателя включен реостат.
40