Материал: Sb96854
где Hн – номинальное значение кинетического момента, можно построить кривую выбега или иначе график зависимости H(t). Коэффициент определяется по формуле, вытекающей из предыдущей:
|
1 |
ln |
Hн , |
(1.3) |
|
||||
|
t |
H |
|
|
|
1 |
|
1 |
|
где t1 – момент времени, при котором H (t1) H1. |
|
|
|
|
||||
При расчетах можно принять, что t1 |
совпадает со временем полной оста- |
|||||||
новки ротора, а H1 имеет значение |
|
|
|
|
|
|
|
|
H1 Hн 10 4. |
|
|
(1.4) |
|||||
|
|
|
|
|
|
|
Таблица 1.2 |
|
Результаты определения частоты и амплитуды колебаний гироскопа |
||||||||
|
|
|
|
|
|
|
|
|
Параметр |
|
|
|
|
Значение |
|
|
|
|
1 |
|
2 |
3 |
… |
|
n |
|
|
|
|
|
|||||
Период колебаний гироскопа, с |
|
|
|
|
|
|
|
|
Амплитуда колебаний гироскопа, …° |
|
|
|
|
|
|
|
|
Отношение последующей амплитуды |
|
|
|
|
|
|
|
|
к предыдущей |
|
|
|
|
|
|
|
|
Среднее значение периода колебаний |
|
|
|
|
|
|
|
|
гироскопа, с |
|
|
|
|
|
|
|
|
Среднее значение круговой частоты |
|
|
|
|
|
|
|
|
колебаний гироскопа, c-1 |
|
|
|
|
|
|
|
|
Среднее значение отношений ампли- |
|
|
|
|
|
|
|
|
туд |
|
|
|
|
|
|
|
|
Для определения частоты колебаний гироскопа необходимо снова разогнать ротор до номинальной скорости. Установив груз гироскопа в крайней верхней точке и предоставив вагон самому себе, запустить секундомер.
Период колебаний гироскопа определить по секундомеру. По шкале на оси кожуха гироскопа определить значения амплитуд колебаний гироскопа. Измерения сделать 5 раз, их результаты отразить в табл. 1.2. Для каждого измерения вычислить среднее значение периода и отношений амплитуд колебаний.
4.Содержание отчета
Вотчете должны быть представлены:
1.Кинематическая схема вагона с гироскопом и ее краткое описание.
2.Расчетные формулы, по которым производились вычисления.
6
3.Таблицы с результатами измерений и вычислений.
4.Ответы на контрольные вопросы.
5.Контрольные вопросы
1.В каких случаях возможна гироскопическая стабилизация неустойчивых систем?
2.Чем отличаются математический и физический маятники?
3.От чего зависит частота нутационных колебаний стабилизированного
вагона?
4.Какое влияние оказывают силы трения на стабилизированный вагон?
5.Как объяснить увеличение амплитуд колебаний гироскопа и вагона?
6.Чем отличаются друг от друга колебания гироскопа и вагона?
Список литературы
1. Булгаков Б. В. Прикладная теория гироскопов. М.: Гос. изд-во тех- нико-теоретической литературы, 1955.
Лабораторная работа № 2 ИССЛЕДОВАНИЕ СВОБОДНЫХ КОЛЕБАНИЙ ПЛОСКОГО ГИРОСКОПИЧЕСКОГО МАЯТНИКА
Цель работы: практическое изучение свободных колебаний плоского гироскопическогомаятника,которыйвзависимостиоттого,вращаетсягироскоп или нет, можно рассматривать как колебательную систему либо с одной, либо с двумя степенями свободы.
1. Основные теоретические сведения
Основы теории колебаний систем с одной, двумя и многими степенями свободы изложены в [1].
Основы теории плоского гироскопического маятника освещены в [2]. Эта книга мало доступна студентам, поэтому дается краткое изложение ее четырнадцатого параграфа. Кинематическая схема маятника изображена на рис. 2.1.
Гироскоп 1 установлен внутри кольца 2, жестко связанного со стержнем 4. Корпус гироскопа может поворачиваться вокруг оси, совпадающей с осью стержня, относительно кольца 2 на угол β. Значение угла β ограничивается пружиной 3. При нулевом значении этого угла β ось вращения ротора гироскопанаходитсявплоскостикольца.Стерженьвместескольцомигироскопом
7
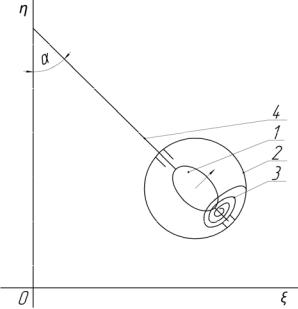
может качаться в вертикальной плоскости вокруг горизонтальной оси 3, поворачиваясь при этом на угол α.
Рис. 2.1. Кинематическая схема плоского гироскопического маятника
ЕслипренебречьвращениемЗемлиисиламитрения,малыеколебаниятакой системы будут описываться уравнениями:
|
|
|
A mgl H 0; |
(2.1) |
|
|
0, |
|
B c H |
|
|
где A – момент инерции всей первичной системы относительно оси качания стержня; B – момент инерции гироскопа в сборе относительно оси вращения корпуса гироскопа; H – кинетический момент гироскопа; m – масса подвижной системы; l – расстояние от оси качения стержня до центра инерции подвижной системы; g – ускорение силы тяжести.
Уравнения по своей форме совпадают с уравнениями гиромаятника и маятникового гирокомпаса, работающих при тех же условиях. Поэтому плоский гироскопический маятник предлагается рассматривать как физическую модель гиромаятника или гирокомпаса, на котором можно наблюдать основные свойства последнего.
Уравнения (1.1) представляют собой уравнения движения системы с двумя степенями свободы, находящейся под воздействием консервативных и гироскопических сил. К консервативным силам относятся сила тяжести и реакция деформированной пружины. При H 0, т. е. при невращающемся ро-
8
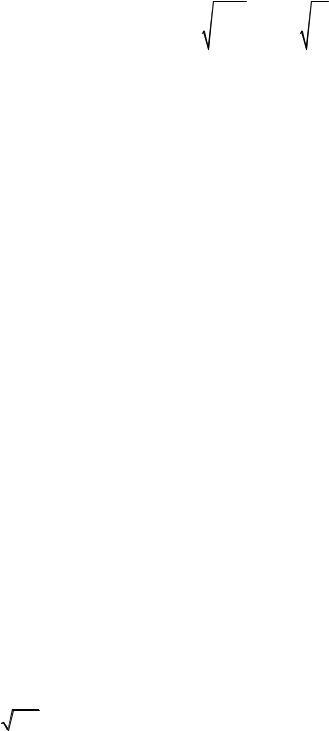
торегироскопа,системауравнений(2.1)распадаетсянадванезависимыхуравнения, каждое из которых описывает колебания системы с одной степенью свободы
A mgl 0;
(2.2)
B c 0,
Круговые частоты незатухающих колебаний систем с одной степенью свободы имеют значение:
k mgl |
; |
k |
c |
. |
(2.3) |
|
|
||||||
|
A |
|
|
B |
|
|
|
|
|
|
|||
Дляотысканиячастныхрешенийуравнений(2.1)воспользуемсяприемов,
вкотором решения определяются в той же форме, что и для (2.2):
a cos kt ;
bsin kt ,
где a, b – неизвестные амплитуды колебаний; k, – неизвестные, но одинаковые для углов и частота и начальная фаза колебаний.
После подстановки этих предполагаемых частных решений в (2.1), получим однородную систему уравнений:
( Ak 2 mgl) Hkb 0; Hka ( Bk 2 c)b 0.
Если бы частота k была известна, по этим уравнениям можно было бы найти отношение амплитуд колебаний:
b |
|
Ak 2 |
mgl |
|
Hk |
|
. |
a |
Hk |
Bk 2 |
|
||||
|
|
c |
|||||
Однако для этого необходимо, чтобы определитель однородной системы уравнений был равен нулю. В этом случае получим уравнение, по которому можно будет определить неизвестную частоту k :
( Ak 2 mgl)( Bk 2 c) H 2k 2 0.
Назовем полученное уравнение уравнением частот. Использовав обозначение (2.3), перепишем это уравнение в следующей форме:
(k 2 k 2)(k 2 k 2) kH2 k 2 0
или после очевидных преобразований k 4 (k 2 k 2 kH2 )k 2 k 2k 2 0, где kH H AB .
9
Квадраты корней биквадратного уравнения частот должны иметь вещественные положительные значения. Тогда искомая частота k также будет иметь два вещественных положительных значения:
k 2 |
|
1 |
(k 2 |
k 2 |
k 2 |
f 2); |
(2.4) |
12 |
|
2 |
|
|
H |
|
|
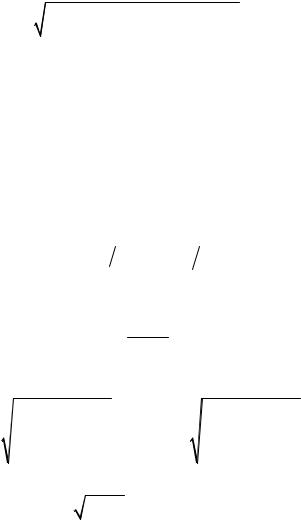
f 2 (k 2 k 2 kH2 )2 4k 2k 2.
Такимобразом,процессизменениякаждогоизуглов (t)
(2.5)
и (t) представ-
ляет собой наложение друг на друга двух частот, одна из которых большая, другая – меньшая. Разность между квадратами большей и меньшей частоты увеличивается с увеличением частоты kH , т. е. с увеличением кинетического
момента H без увеличения моментов инерции A и B. Это легко достигается путем увеличения скорости вращения ротора.
Если kH2 k2 и kH2 |
k 2, правую часть формулы (2.5) можно разложить |
|
в ряд по степеням малых величин k kH |
и k kH . В этом случае будем |
|
иметь: |
|
|
k 2k 2
f 2 k 2 k 2 kH2 2 k 2 (kH2
H
После подстановки (2.6) в (2.4), получаем:
|
|
|
2 |
|
k 2 |
|
|
|
||
k |
k |
0 |
1 |
k |
|
|
; k |
2 |
k |
H |
|
|
|||||||||
1 |
|
|
kH2 |
|
kH2 |
|
||||
|
|
|
|
|
|
|
|
|||
где
k 2 k 2). |
|
(2.6) |
||||
|
|
|
|
|
||
2 |
|
k 2 |
|
|
||
1 |
k |
|
|
, |
(2.7) |
|
kH2 |
kH2 |
|||||
|
|
|
|
|||
k0 |
|
mglc |
|
k k |
. |
(2.8) |
|
H |
kH |
||||||
|
|
|
|
|
Частота k0 имеетследующийсмысл:есливуравнениях(2.1)принять,что моментами сил инерции A и B можно пренебречь по сравнению с гироскопическими моментами H , H и моментами консервативных сил mgl и c , то вместо (2.1) получим mgl H 0 и c H 0. Продифференцируем второе уравнение и после этого вычтем его из первого. В результате получим H 2 mglc 0 или k02 0.
10