Материал: Sb96854
6. Содержание отчета
Отчет должен содержать:
1.Кинематическую схему плоского гироскопического маятника.
2.Размеченные графики колебаний.
3.Таблицы результатов обработки записей и графики зависимости α(ω)
иβ(ω)амплитудвынужденныхколебанийотчастотывозмущающегомомента.
4.Письменные объяснения полученных результатов.
Список литературы
1.ПоновкоЛ.Г.Введениевтеориюмеханическихколебаний.М.:Наука,
1983.
2.Булгаков Б. В. Прикладная теория гироскопов. М.: Изд-во Моск. ун-
та, 1976.
Лабораторная работа № 4 ИССЛЕДОВАНИЕ СВОБОДНЫХ КОЛЕБАНИЙ
СФЕРИЧЕСКОГО И ГИРОСКОПИЧЕСКОГО МАЯТНИКОВ
Цель работы: практическое изучение свободных колебаний систем с двумя степенями свободы, к которым относятся сферический и гироскопический маятники.
1. Основные теоретические сведения
Основные сведения по теории колебаний систем с двумя степенями свободы изложены в [1]. Теория колебаний гиромаятника изложена в [2].
2. Теоретические сведения, необходимые для выполнения работы
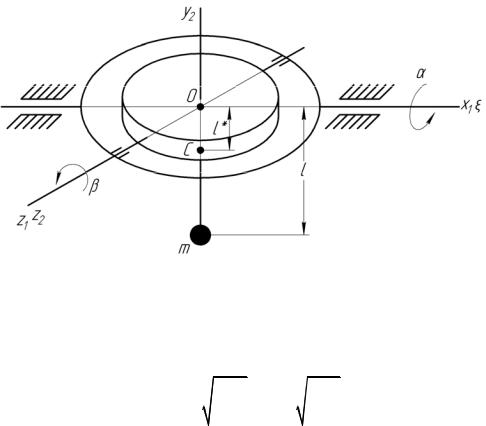
Кинематическая схема гиромаятника изображена на рис. 4.1. Гироскопический маятник представляет собой гироскоп с тремя степе-
нями свободы в кардановом подвесе, у которого за счет груза m центр инерции находится на оси вращения ротора гироскопа на некотором расстоянии
l от точки O пересечения осей подвеса.
Если гиромаятник установлен на неподвижном основании (угловая скорость вращения Земли не учитывается), а груз m находится ниже точки пересечения осей подвеса, то движение маятника приближенно описывается следующими дифференциальными уравнениями:
26
|
|
A mgl H 0; |
(4.1) |
|
|
B mgl H 0, |
|
где A – момент инерции подвижной части маятника относительно оси |
вра- |
щениянаружногокольца; B – момент инерции гироскопа в сборе вместе с грузом относительно оси вращения z2 корпуса гироскопа; m – масса груза; l – расстояние от груза до точки O пересечения осей подвеса.
Рис. 4.1. Кинематическая схема гиромаятника
При невращающемся роторе, т. е. при H 0, гироскопический маятник превращается в сферический маятник, совершающий незатухающие колебания с частотами
k |
mgl |
; |
k |
mgl . |
(4.2) |
|
A |
|
|
B |
|
Амплитуды колебаний сферического маятника зависят от начальных |
|||||
условий. В том случае, когда при t 0, |
|
|
0, амплитуды незатухающих |
||
0 0 |
|||||
колебаний будут равны начальным отклонениям 0 и 0.
Грубое приближенное представление о поведении гиромаятника можно получить, если в (4.1) не учитывать моменты сил инерции A и B . Тогда будем иметь следующие уравнения:
|
|
|
mgl H 0; |
(4.3) |
|
mgl H 0, |
||
|
После исключения из (4.3) одной из переменных, например , получим уравнение H 2 m2g 2l2 0, которое позволяет сделать вывод, что гиромаятник совершает незатухающие колебания с частотой
27
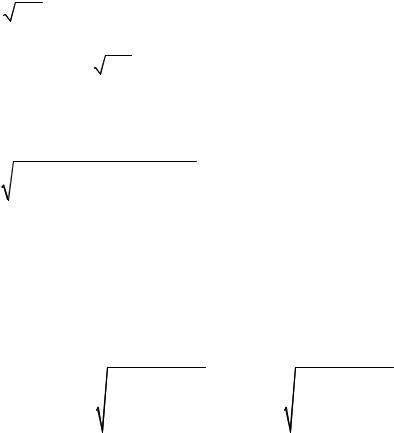
k0 |
mgl . |
(4.4) |
|
H |
|
Для того чтобы составить более полное приближенное представление о поведении гиромаятника, надо знать распределение корней характеристического уравнения системы уравнений (4.1). Это уравнение имеет следующий вид:
Ap2 mgl Bp2 mgl H 2p2 0
или после очевидных преобразований:
ABp4 H 2 mgl A B p2 m2g 2l2 0.
Использовав обозначения (4.2), будем иметь |
|
|||||
|
|
|
p4 k 2 k 2 kH2 p2 k k 0, |
(4.5) |
||
где kH |
H |
. |
|
|
|
|
AB |
|
|
|
|||
|
|
|
|
|
||
Величина kH |
H |
представляет собой частоту быстрых нутационных |
||||
AB |
||||||
|
|
|
|
|
||
колебаний гиромаятника. Квадраты корней уравнения (4.5) имеют значения:
|
|
p122 12 k 2 k 2 kH2 f 2, |
|
где f 2 |
k 2 k 2 kH2 |
4k 2k 2, так как f 2 k 2 k 2 kH2 |
, то корни ха- |
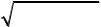
рактеристического уравнения p1 p4 чисто мнимые. Это значит, что гиромаятник будет совершать незатухающие колебания с некоторыми частотами k1
иk2, представляющими собой модули мнимых корней.
Втом случае, когда kH2 k 2 и kH2 k 2, частоты k1 и k2 имеют следующие приближенные значения:
|
|
|
2 |
|
k 2 |
|
|
|
2 |
|
k 2 |
|
||||
k |
k |
0 |
1 |
k |
|
|
; k |
2 |
k |
H |
1 |
k |
|
|
. |
(4.7) |
|
|
|
|
|||||||||||||
1 |
|
|
kH2 |
|
kH2 |
|
|
kH2 |
|
kH2 |
|
|||||
|
|
|
|
|
|
|
|
|
|
|
||||||
Таким образом, процесс изменения углов α и β представляет собой наложение друг на друга незатухающих колебаний с частотами k1 и k2.
Если относительно осей вращения наружного и внутреннего колец подвеса действуют моменты сил трения, амплитуды колебаний как физического,
28
так и гироскопического маятников будут убывать по закону геометрической прогрессии в случае трения вязкого, или по закону арифметической прогрессии в случае трения сухого. Частоты колебаний при этом изменяются настолько незначительно, что это изменение частот за счет сил трения можно не принимать во внимание.
В том случае, когда центр инерции гироскопа находится выше точки пересечения осей карданова подвеса, уравнения движения гиромаятника будут отличаться от уравнений (4.1) знаком перед слагаемыми mgl и mgl . Физический маятник при этом будет неустойчивым.
Нетрудно убедиться в том, что характеристическое уравнение гиромаятника в данном случае будет:
p4 kH2 |
k 2 k 2 p2 k k 0. |
(4.8) |
Это значит, что гиромаятник будет совершать незатухающие колебания возле положения равновесия 0 и 0 только тогда, когда выполняется условие
k 2 |
k 2 |
k 2 |
|
H |
|
|
|
или |
|
|
|
H |
mgl(A B). |
(4.9) |
|
Таким образом, в данном случае речь идет о гироскопической стабилизации неустойчивой системы, что, согласно теореме Томсона и Тета, возможно только для нечетного числа неустойчивостей. Наличие диссипативных сил или, иначе, сил трения, приводит к тому, что амплитуды колебаний гиромаятника с течением времени будут увеличиваться. Следовательно, гироскопическая стабилизация неустойчивой системы станет не полной, а будет наблюдаться только на ограниченном интервале времени.
3. Описание лабораторной установки
Лабораторная установка состоит из макета гироскопического маятника, пульта управления и АЦП, подключенного к ПК. Кинематическая схема макета гиромаятника изображена на рис. 4.2.
Макетгиромаятникапредставляетсобойгироскопстремястепенямисвободы в кардановом подвесе.
29
Рис. 4.2. Кинематическая схема макета гиромаятника: 1 – гироскоп; 2 – наружное кольцо; 3, 4 – потенциометры
Рис. 4.3. Принципиальная электрическая схема макета гиромаятника и пульта управления: К1, К2, К3 ключи; П3, П4 потенциометры;
Г гироскоп
30