Материал: Uchebnoe_posobie_TM
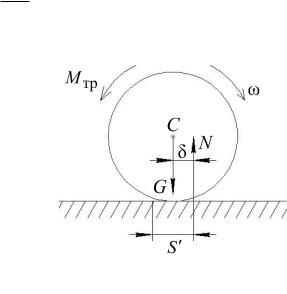
тело, вызывающее растяжение, действует реакция пружины. Работа силы упругости на перемещении тела x (на расстоянии равном полной деформации пружины) определяется как
|
|
|
|
|
|
|
|
|
|
|
|
|
cx |
2 |
|
|
|
|
|
|
|
|
|
|
|
AF упр |
|
, |
|
|
|
|
|
||||||||||
|
|
|
|
2 |
|
|
|
|
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
где c – коэффициент упругости пружины (жесткость пружины). |
|
|
|||||||||||||||||||
|
4. Если под действием некоторой силы, |
|
|
|
|||||||||||||||||
приложенной к центру С круглого тела массы |
|
|
|
||||||||||||||||||
m, оно катится по горизонтальной плоскости |
|
|
|
||||||||||||||||||
без скольжения, то две взаимно уравновешива- |
|
|
|
||||||||||||||||||
ющиеся силы |
образуют |
пару сил |
|
|
|
|
|
|
и |
|
|
|
|||||||||
|
|
G |
|
|
|
|
|
||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
N , |
препятствующую |
|
качению |
|
|
|
|
тела |
|
|
|
||||||||||
(рис. 3.5). |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Момент этой пары сил называется момен- |
|
|
|
|||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
том трения качения M тр , |
величина которого |
Рис. 3.5 |
|
|
|||||||||||||||||
определяется как |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
M тр δN |
, |
|
|
|
|
|
|
|
|||||||
где |
δ – коэффициент трения качения (половина пятна контакта S |
|
, которое |
||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
возникает из-за неабсолютной твердости тела и плоскости); N – реакция плос- |
|||||||||||||||||||||
кости на тело. |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Работа момента трения качения |
AM тр |
определяется как произведение ве- |
||||||||||||||||||
личины момента |
M тр на угол поворота |
φ |
круглого тела: |
|
|
|
|||||||||||||||
|
|
|
A |
|
|
M |
тр |
φ |
δmgφ |
|
|
|
|||||||||
|
|
|
M тр |
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
или |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
A |
|
M |
тр |
φ δmg |
SC |
, |
|
|
|
||||||||||
|
|
|
|
|
|
|
|||||||||||||||
|
|
|
M тр |
|
|
|
|
|
|
|
|
|
|
R |
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
где SC – перемещение центра круглого тела радиуса R. |
|
|
|
||||||||||||||||||
|
Кинетическая энергия T механической системы определяется как алгеб- |
||||||||||||||||||||
раическая сумма кинетических энергий Ti |
всех входящих в эту систему n ма- |
||||||||||||||||||||
териальных точек: |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
n |
|
|
|
1 |
n |
|
|
|
|
|
|
|
|
||
|
|
|
T Ti |
mivi2 , |
|
|
|
||||||||||||||
|
|
|
|
|
|
|
|||||||||||||||
|
|
|
|
|
i 1 |
|
|
|
2 i 1 |
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
43 |
|
|
|
|
|
|
|
|
||
где mi – масса точки системы; |
v |
i |
– скорость точки системы. |
|
|
|
|
|
|
||||
|
|
|
|
|
||
Теорема Кенига. Кинетическая энергия Т механической системы в об- |
||||||
|
|
|
|
2 |
|
|
|
|
|
|
mv |
|
|
щем случае ее движения равна сумме кинетической энергии Tс |
c |
ее цен- |
||||
2 |
||||||
|
|
|
|
|
||
тра масс, масса которого mc |
равна массе всей системы m и кинетической |
|||||
|
1 |
n |
|
энергии Tотн |
mivi2[c] этой системы в ее относительном движении от- |
||
|
|||
|
2 i 1 |
||
носительно центра масс:
|
mv |
2 |
|
1 |
n |
2 |
T Tс Tотн |
c |
|
|
|||
2 |
|
2 |
mivi[с] , |
|||
|
|
|
i 1 |
|
||
|
|
|
|
|
|
|
где vc – скорость центра масс С механической системы;
системы относительно ее центра масс С.
vi[с]
– скорость точки
Кинетическая энергия твердого тела при различных видах его движе-
ния.
1. При поступательном движении твердого тела его кинетическая энергия Tпост вычисляется как кинетическая энергия любой его точки, масса которой равна массе m всего тела:
Tпост
1 mv2
2 c
1 2
mvi2
,
где |
v |
i |
– скорость любой точки тела. |
|
|
|
|
|
|||
|
|
|
|
|
|
|
2. При вращательном движении твердого тела его кинетическая энергия |
||||
Tвр определяется половиной произведения момента инерции тела J x относи- |
|||||
тельно оси вращения x на квадрат угловой скорости |
ωx |
вращения тела отно- |
|||
сительно той же оси: |
|
|
|||
Tвр
1 2
J
|
ω |
2 |
|
x |
x |
||
|
.
3. При плоском движении твердого тела его кинетическая энергия Tпл определяется как сумма кинетической энергии поступательного движения тела массы m и кинетической энергии вращательного движения тела вокруг оси, проходящей через его центр масс С перпендикулярно плоскости движения, т .е.
44

|
Tпл Тс Твр |
1 |
2 |
|
1 |
Jсω |
2 |
, |
|
2 |
mvc |
2 |
|
||||
|
|
|
|
|
|
|
||
где vc |
– скорость центра масс тела; Jc |
– момент инерции тела относительно |
||||||
оси, проходящей через его центр масс перпендикулярно плоскости движения;
ω – угловая скорость вращения тела при его плоском движении. |
|
||||
Теорема. Изменение кинетической энергии механической системы при |
|||||
|
|
|
|
E |
и внутрен- |
некотором ее перемещении равно сумме работ всех внешних Ai |
|||||
|
J |
|
|
|
|
них Ai сил, действующих на точки системы на этом же перемещении: |
|||||
|
|
T T AE AJ , |
|
||
|
|
0 |
i |
i |
|
где T0 |
и T |
– кинетическая энергия системы в начальном и конечном положе- |
|||
ниях; |
E |
– сумма работ внешних сил и моментов сил, действующих на эле- |
|||
Ai |
|||||
менты системы на ее перемещении из начального положения в конечное;
AiJ – сумма работ внутренних сил системы на том же перемещении.
Задача 3. ПРИМЕНЕНИЕ ТЕОРЕМЫ ОБ ИЗМЕНЕНИИ КИНЕТИЧЕСКОЙ ЭНЕРГИИ К ИЗУЧЕНИЮ ДВИЖЕНИЯ МЕХАНИЧЕСКОЙ СИСТЕМЫ
3.1. Условие задачи
Механическая система, состоящая из абсолютно твердых тел, под действием сил тяжести приходит в движение из состояния покоя с недеформированной невесомой пружиной; начальное положение системы показано на рис. 3.6. Учитывая силу сухого трения, упругую силу и момент сопротивления качению определить скорость v1 тела 1 в тот момент, когда пройденный им путь станет равным S1. Другими силами сопротивления пренебречь.
Один из блоков механической системы считать состоящим из двух, жестко соединенных между собой тонких однородных дисков одинаковой толщины и плотности. Второй блок считать однородным тонким диском с одним из вариантов конфигурации, показанной на рис. 3.7.
Нити, соединяющие элементы механической системы, считать нерастяжимыми, невесомыми и параллельными соответствующим плоскостям.
45
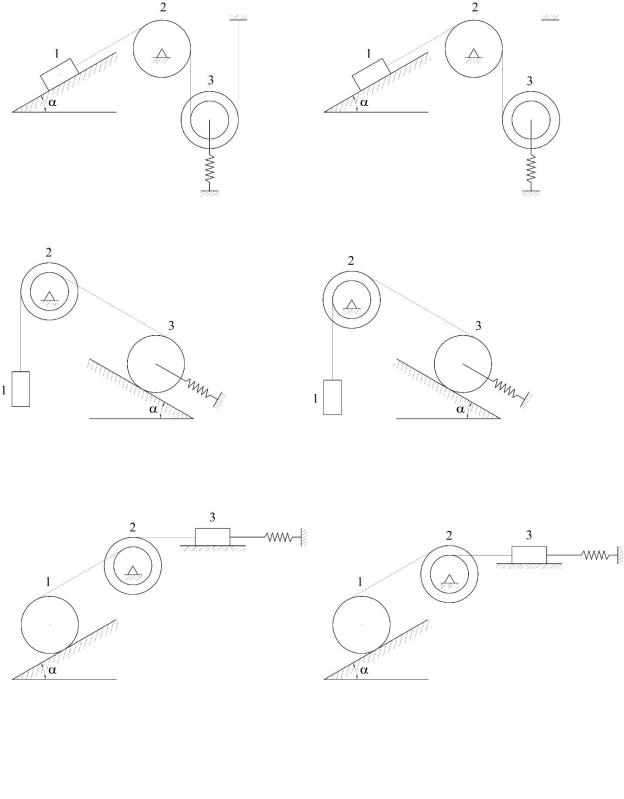
Схема 1 |
Схема 2 |
Схема 3 |
Схема 4 |
Схема 5 |
Схема 6 |
Рис. 3.6
46
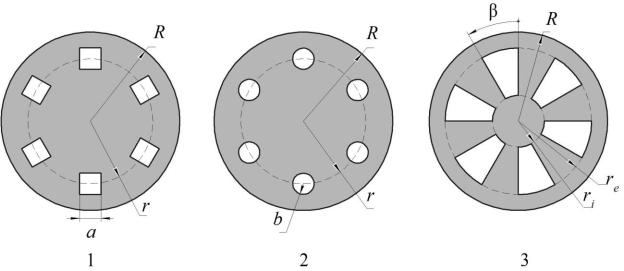
Рис. 3.7
Исходные данные для выполнения задачи приведены в табл. 3.1 и 3.2.
В задании приняты следующие обозначения: m1, m2 , m3 – массы тел 1, 2
и 3;
R1
,
R2
,
R3
– радиусы больших окружностей тел 1, 2 и 3;
r1
,
r2
,
r3
– ради-
усы малых окружностей тел 1, 2 и 3, либо радиусы, на которых по концентрической сетке расположены геометрические центры отверстий заданной формы в соответствии с конфигурациями дисков (рис. 3.7); re , ri – радиусы внешней и внутренней окружностей, ограничивающих вырезанные в диске секторы (для вариантов с конфигурацией диска 3, рис. 3.7); n – количество элементов,
вырезанных в диске; |
a – длина стороны квадратного отверстия; b – радиус |
круглого отверстия; β |
– угол между боковыми сторонами сектора (для вари- |
антов с конфигурацией диска 3, рис. 3.7); α – угол наклона плоскости к горизонту; μ – коэффициент трения скольжения; δ – коэффициент трения качения;
c– коэффициент упругости пружины.
3.2.Порядок решения задачи
1.В соответствии с вариантом выбрать схему механической системы (см. рис. 3.6) и конфигурацию диска (см. рис. 3.7).
2.Представить в виде таблицы исходные данные для решения задачи, руководствуясь содержимым табл. 3.1 и табл. 3.2.
3.Изобразить механическую систему в конечном ее положении (т. е. после прохождения телом 1 пути S1).
47