Материал: Uchebnoe_posobie_TM
2. КИНЕМАТИКА ТВЕРДОГО ТЕЛА
Твердое тело – система материальных точек, расстояния между которыми в процессе движения остаются неизменными.
Три точки тела, не лежащие на одной прямой, называются формальной моделью твердого тела.
Различают пять видов движения твердого тела:
1)поступательное;
2)вращательное вокруг неподвижной оси;
3)плоское (плоскопараллельное);
4)сферическое (вращательное вокруг неподвижной точки);
5)общий случай движения.
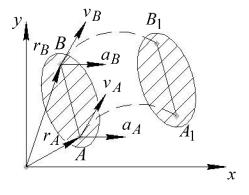
Поступательным движением называют такое движение, при котором любая прямая, проведенная в теле, остается параллельной своему первона-
|
чальному положению (рис. 2.1). |
|||
|
Теорема. Все точки твердого тела, |
|||
|
движущегося |
поступательно, описывают |
||
|
одинаковые траектории и в каждый мо- |
|||
|
мент времени имеют равные по величине и |
|||
|
направлению скорости и ускорения: |
|||
|
|
|
|
|
|
vA vB , aA |
aB . |
||
Рис. 2.1 |
Поскольку все точки твердого тела движутся |
|||
по одинаковым траекториям с одинаковыми скоростями и ускорениями, изучение поступательного движения твердого тела сводится к изучению движения любой его точки (т. е. к задачам кинематики точки).
Вращательным движением твердого тела называют такое движение, при котором в теле имеются как минимум две неподвижные точки.
Проходящая через эти точки прямая называется осью вращения (скорости всех точек, лежащих на этой прямой, равны нулю). Расстояния между точками твердого тела должны оставаться неизменными, поэтому очевидно, что при вращательном движении все точки тела будут описывать окружности, плоскости которых перпендикулярны оси вращения, а центры лежат на этой оси.
При вращении твердого тела угол его поворота φ меняется с течением времени, т. е. зависимость φ f (t) является уравнением вращательного движения твердого тела.
18
|
|
Угловая скорость ω – это векторная величина, характеризующая измене- |
|
ние угла поворота φ |
тела с течением времени. Численное значение угловой |
скорости определяется как первая производная от угла поворота тела по времени:
|
|
ω |
dφ |
φ , |
|
|
|
dt |
|||
|
|
|
|
||
при этом: |
|
|
|
|
|
если |
dφ |
0 , то угол поворота φ увеличивается, т. е. вращение тела про- |
|||
dt |
|||||
|
|
|
|
||
исходит в положительном направлении отсчета угла поворота;
если
dφ dt
0
, то угол поворота φ уменьшается, т. е. вращение тела про-
исходит в обратную сторону.
Угловоеускорение ε – это векторная величина, характеризующая измене-
ние угловой скорости тела с течением времени. Алгебраическое значение углового ускорения твердого тела определяется как первая производная от его угловой скорости или как вторая производная от его угла поворота по времени:
при этом:
если
если
dω dt dω dt
0 0
|
dω |
|
d |
2 |
φ |
|
|
|
ε |
|
|
|
ω φ , |
||||
|
dt |
|
|
|
2 |
|
|
|
|
|
dt |
|
|
||||
|
|
|
|
|
|
|||
,то движение ускоренное и ω ε
,то движение замедленное и ω
;
ε
.
Если угловая скорость во все время движения постоянна ω const, то вращение тела называется равномерным и φ(t) φ0 ωt .
Если угловое ускорение во все время движения постоянно ε const, то вращение тела называется равнопеременным и закон такого движения описывается следующим образом:
ω(t)
φ(t)
ω0 εt;
φ0 ω0t εt 2 . 2
19
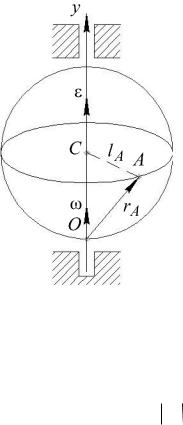
Рассмотрим вращательное движение твердого тела вокруг неподвижной
оси. Тело вращается вокруг оси Oy с угловой скоростью ω и угловым ускоре-
ниемε .
Возьмем произвольную точку А (рис. 2.2), принадлежащую твердому телу и не лежащую на оси его вращения. Траекторией движения точки А при вращательном движении твердого тела будет окружность. Точка А смещена от оси вращения Oy на некоторое расстояние l A . В системе координат Oxyz положение точки А
будетопределятся радиусом-вектором rA , длина кото-
рого постоянна (из определения твердого тела). Скорость точки А направлена по касательной к
траектории ее движения и определяется как производ-
наяот радиуса-вектора rA по времени:
Рис. 2.2
|
|
v |
A |
|
rA
.
Применив формулу Бура и учитывая определение твердого тела, получим формулу Эйлера:
|
|
|
|
r |
|
|
|
|
v |
A |
r |
e |
ω r |
|
|||
|
|
A |
A |
|
|
A |
|
|
|
|
const |
|
|
|
|||
r |
|
|
|
|
||||
|
|
A |
|
|
|
|
|
|
|
|
v |
A |
|
ω
rA
,
|
– единичный базис неподвижной системы отсчета. |
где e |
Производная радиуса-вектора постоянной длины, заданного во вращающейся системе отсчета, определяется по формуле Эйлера как векторное произведение угловой скорости вращения на сам вектор.
Иначе говоря, скорость любой точки твердого тела, вращающегося вокруг неподвижной оси, равна векторному произведению вектора угловой скорости тела на радиус-вектор этой точки.
Тогда модуль скорости точки А:
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
v A ωrA sin ω , rA |
|||||||
|
|
|
|
|
|
|
v A ωl A , |
|
|
|
|
|
l |
|
|
|
|
|
A |
|
|||
sin ω , r |
A |
|
|
|
|||
|
|
|
|||||
|
|
|
|
r |
A |
|
|
|
|
|
|
|
|
|
|
20
т. е. модуль скорости любой точки вращающегося твердого тела равен произведению угловой скорости его вращения на расстояние от этой точки до оси вращения.
Определим ускорение точки А как производную от ее скорости по времени:
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
aA vA ω rA |
ω rA ω rA |
ε |
rA ω vA aAвр |
aAц . |
||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
a Aвр |
ε |
rA |
– вращательное ускорение точки А, характеризующее изме- |
||||||||||||||||
нение |
по |
величине |
ее |
|
скорости |
с |
течением |
времени. |
При этом |
||||||||||
|
|
|
|
|
|
|
|
εlA , т. е. модуль вращательного ускорения точки твер- |
|||||||||||
aAвр |
εrA sin ε ; rA |
||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
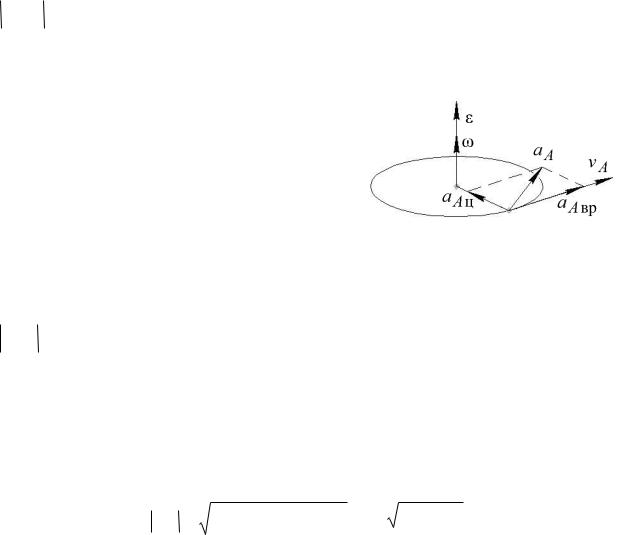
дого тела равен произведению углового ускорения его вращения на расстоя-
ние от этой точки до оси вращения. |
|
|
|
Кроме того, a A вр ε, rA , причем: |
|
|
|
|
|
|
|
|
|
|
если |
ω |
ε |
, то |
a A вр v A , и движе- |
||
|
ние точки ускоренное (рис. 2.3); |
||||||
|
|
|
|
|
|
|
|
|
если |
ω ε |
, то |
a Aвр v A , и движе- |
|||
|
ние точки замедленное. |
Рис. 2.3 |
|||||
|
|
||||||
|
|
|
|
|
|
|
|
|
a Aц ω v A |
– центростремительное ускорение точки А, характеризую- |
|||||
щее изменение по направлению ее скорости с течением времени. При этом
|
|
|
2 |
l A , т. е. модуль центростремительного уско- |
a Aц |
ωv A sin ω |
v A ωv A ω |
|
рения точки твердого тела равен произведению квадрата угловой скорости его
вращения на расстояние от этой точки до оси вращения. |
|
|||||||
|
|
|
|
|
|
|
|
|
Кроме того, вектор |
a Aц a Aвр и направлен к центру описываемой точ- |
|||||||
кой окружности. |
|
|
|
|
|
|
|
|
Тогда модуль ускорения точки А будет равен: |
|
|
|
|||||
|
|
|
2 |
2 |
|
2 |
|
4 |
|
|
a Aц |
l A ε |
|
|
|
||
a A |
|
a Aвр |
|
ω . |
||||
Плоским или плоскопараллельным движением твердого тела называют та-
кое движение, при котором все точки тела движутся во взаимно параллельных плоскостях, параллельных в свою очередь некоторой неподвижной плоскости.
Движение каждой точки плоской фигуры, образованной сечением тела неподвижной плоскостью, определяет движение всех точек твердого тела, т. е.
21
изучение плоского движения тела сводится к изучению движения плоской фигуры.
Из геометрии известно, что положение плоской фигуры в ее плоскости однозначно определяется положением двух ее точек или положением отрезка.
Теорема. Плоское движение твердого тела может быть представлено как совокупность поступательного движения вместе с некоторой точкой, принятой за полюс, и вращательного движения вокруг мгновенной оси, проходящей через этот полюс.
За полюс принято брать точку, кинематические характеристики которой известны или легко находимы в условиях данной задачи.
Если принять некоторую точку А за полюс, тогда уравнения плоского движения принимают вид:
где φ полюс
|
|
A |
|
|
1 |
|
x |
|
f (t); |
||
|
|
|
f2 (t); |
||
y A |
|||||
|
|
|
|
|
(t). |
φ f |
3 |
||||
|
|
|
|
|
|
– угол поворота тела (плоской фигуры) вокруг оси, проходящей через
А.
Рис. 2.4
vB
rB
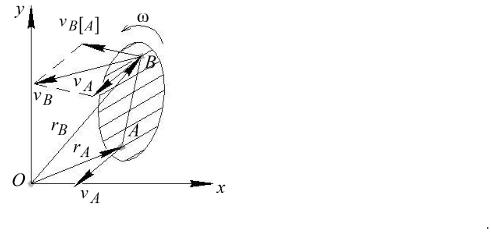
Теорема. Скорость любой точки плоской фигуры равна геометрической сумме скорости полюса и скорости этой точки при ее вращательном движении относительно полюса.
|
Рассмотрим движение плоской фигуры, |
|||||
заданной отрезком AB (рис. 2.4), |
и вращаю- |
|||||
|
|
|
|
|
|
|
щейся с угловой скоростью ω . Приняв точку А |
||||||
|
|
|
|
|
|
|
за полюс с известной скоростью |
v A , опреде- |
|||||
|
|
|
|
|
|
|
лим скорость vB |
точки B. |
|
||||
|
|
|
|
|
|
|
|
Из OAB rB |
rA AB , тогда: |
||||
|
|
|
|
|
|
|
rA ω rA v A |
vB A , |
|
||||
|
|
|
где vB A ω rA – вращательная скорость точки B относительно полюса.
Теорема. Проекции скоростей точек плоской фигуры на линию, их соединяющую, равны между собой:
v |
A |
cosα |
|
|
vB
cosβ
.
22