Материал: Источник теоретического материала
ФЕДЕРАЛЬНОЕ АГЕНТСТВО ЖЕЛЕЗНОДОРОЖНОГО ТРАНСПОРТА
Федеральное государственное бюджетное образовательное учреждение
высшего образования
«Петербургский государственный университет путей сообщения
Императора Александра I»
(ФГБОУ ВО ПГУПС)
Кафедра «Механика и прочность материалов и конструкций»
А.В. Индейкин б1.Б.15 «теоретическая механика»
Источники теоретического материала для лекций
для специальности
23.05.06 «Строительство железных дорог, мостов и транспортных тоннелей»
по специализации
«Мосты»
Форма обучения – очная, заочная
Санкт-Петербург
2018
Основным источником теоретического материала, относящегося непосредственно к лекционному курсу «Теоретическая механика» является конспект лекций по теоретической механике (Приложение 1).
Другими источниками теоретического материала являются:
Бутенин Н.В. Курс теоретической механики [Электронные ресурсы]: учебное пособие – электрон. Дан. – СПб: Лань, 2009. – 730 с.
Режим доступа: http://e.lanbooks/element.php pll_id=29.
Доронин Ф.А., Ткаченко А.С. Курс дистанционного обеспечения по теоретической механике; http://www.pgups.com/sdo/2-ТЭС_ТМЕХ 001,002.
ПРИЛОЖЕНИЕ 1
КОНСПЕКТ ЛЕКЦИЙ ПО ТЕОРЕТИЧЕСКОЙ МЕХАНИКЕ
для специальности «Строительство железных дорог, мостов и тоннелей»
Семестр 2
Раздел 1 «статика»
ЛЕКЦИЯ 1
Введение. Краткие сведения из истории развития теоретической механики. Основные понятия теоретической механики. Статика. Аксиомы статики. Реакции связей.
Введение
(Краткие сведения из истории развития теоретической механики)
Теоретическая механика – наука, в которой изучаются общие законы механического движения материальных объектов. Эта наука помогает человеку познавать законы механического движения и использовать их в практике своей деятельности.
Теоретическая механика – часть общей науки «Механика», в составе которой, кроме теоретической механики, - прикладная механика со многими ее разветвлениями. В свою очередь, «Механика» – часть физики, которая объединяет крупные направления естественно-научной картины мира.
Теоретическая механика выделилась в самостоятельную науку после выхода в свет в 1687 году фундаментального труда И.Ньютона «Математические начала натуральной философии», являющегося обобщением и развитием научных достижений предшественников Ньютона (Декарта, Галилея, Гюйгенса и других).
Специалисты в области истории возникновения и развития механики различают следующие крупные периоды:
Элементарный период – IV век до н.э. – середина XVII века (времена Аристотеля, Архимеда, Коперника, Галилея); период формирования основных понятий и основных законов: середина XVII века – первая треть XVIII века (времена Гюйгенса, Гука, Лейбница, Ньютона); аналитический период: вторая треть XVIII века – начало XX века (времена Эйлера, Лагранжа, Остроградского); физико-технический период: XX век (времена Эйнштейна, Королева, Мещерского, Циолковского, Тимошенко и других выдающихся наших современников, труды которых обеспечили дальнейшее развитие механики в XXI веке).
Длительное развитие механики, опиравшееся на потребности техники, привело к тому, что в течение всего XVIII века механика занимала ведущее место среди наук о природе.
После Ньютона благодаря работам Эйлера начался бурный процесс экспансии математического анализа (дифференциального и интегрального исчисления Лейбница) в механику Ньютона с ее геометрическими методами. Это послужило импульсом дальнейшего развития механики по многим направлениям (создание общей теории колебаний, динамики неизменяемой механической системы, теории гироскопов, теории удара, теории упругости, строительной механики, транспортной механики и др.).
Все это послужило основой создания системы высшего технического образования – формирования инженерных школ различного направления, развитие которых привело к созданию институтов, учебных академий, университетов по подготовке инженерных кадров для промышленного производства.
В современном курсе теоретической механики содержатся три крупных раздела: статика, кинематика и динамика. Термин «статика» введен в науку Леонардо да Винчи (в конце XV в.), термин «кинематика» (кинема – движение) введен Ампером (в 1834 г.), термин «динамика» (динама – сила) ввел в 1690 г. Лейбниц.
Родоначальником статики считается Архимед. Развитие статики шло многие столетия, благодаря трудам Галилея (равновесие сил, приложенных к телу на наклонной плоскости, связанному нитью с другим телом, которое может перемещаться вертикально), Стевина (равновесие сил, приложенных к телу на наклонной плоскости), Лагранжа (аналитическая статика), Пуансо (теория пар сил, приведение силы к центру), Максвелла и Кремоны (графические методы расчета идеальной фермы). Из общей статики выделились такие дисциплины, как статика стержневых систем, статика гибких нитей, строительная механика, статика оболочек, статика жидких и сыпучих тел. Основные положения статики используются в теории упругости, сопротивлении материалов, строительной и транспортной механике на начальном этапе исследования – на этапе статического расчета.
Элементы кинематики (описание движения небесных тел, равномерного и неравномерного движения тел) появились еще до нашей эры и получили развитие в трудах Гиппарха, Птолемея, Коперника. Кеплер установил кинематические законы движения планет солнечной системы, Галилей установил вид траектории тела, брошенного под углом к горизонту. Эйлер ввел в науку современное понятие скорости точки и дал уравнения сферического движения тела. Шаль и Пуансо исследовали плоское движение тела (поступательное и вращательное движения изучал еще Леонардо да Винчи). Гамильтон ввел в кинематику современное понятие ускорения. Кориолис впервые доказал теорему о сложении ускорений точки в ее сложном движении, обнаружив «поворотное» ускорение, названное позже его именем. Резаль в своем «трактате чистой кинематики» дал вывод всех формул, определяющих скорость и ускорение точки в ее сложном движении, а также скорость и ускорение точки свободного твердого тела (в общем случае движения тела). Труды Эйлера, Даламбера и Родригеса позволили провести широкие исследования в области сферического движения тела применительно к авиации и наземному транспорту (связь между положением любой точки твердого тела и углом его поворота при условии, что одна точка тела неподвижна). Эти исследования дали возможность Гамильтону и Грассману создать векторное исчисление, ввести в математику кватернионы.
Уже в 1893 г. Аппель в первом томе «Трактата рациональной механики» широко использовал векторное исчисление. На помощь исследователям позже пришли теория матриц и тензорное исчисление, созданное Грассманом.
Возникновение и развитие динамики обязано трудам таких корифеев механики, как Галилей, Ньютон, Эйлер, Лагранж, и многочисленных их последователей.
В истории динамики неразрывна связь статики, кинематики и собственно динамики.
Дифференциальные уравнения движения материальной точки и абсолютно твердого тела стали основой современной динамики, дополненной различными теоремами и «принципами», позволяющими решить практически любую инженерную задачу.
Теория движения тел переменной массы, теория удара, теория гироскопов, теория колебаний, возникнув в XVIII – XIX веках, получили широкое развитие в XX веке, обогащаясь трудами многих ученых.
Механика как наука в России была создана в XVIII веке, причем в этот период были заложены основы ее прикладных направлений.
Отечественная прикладная механика в России своим появлением обязана трудам М.В.Остроградского и ученым Института корпуса инженеров путей сообщения (строительная механика на основе мостостроения, транспортная механика на основе развития всех видов транспорта и, в первую очередь, железнодорожного транспорта).
Развитие прикладной механики оказало благотворное влияние на развитие теоретической механики в трудах Брашмана, Сомова, Вышнеградского, Ковалевской, Чебышева, Жуковского, Мещерского, Суслова, Ляпунова, Крылова, Андронова. Их труды получили мировое признание и стали основой современного развития теоретической механики.
Основные понятия теоретической механики
Основные понятия в любой науке – это корневая система науки, которая устанавливалась в процессе изучения и обобщения результатов многовековой практической деятельности человека.
В курсе теоретической механики основные понятия рассматриваются применительно к отдельным разделам механики (статика, кинематика, динамика), но все они способствуют изучению курса теоретической механики в целом.
Ниже даются определения и пояснения, относящиеся к главным и второстепенным понятиям теоретической механики, которые могут стать основой энциклопедического словаря механики.
1. Теоретическая механика – наука, в которой изучаются общие законы механического движения материальных объектов. Механическое движение – изменение взаимного положения тел в пространстве с течением времени, возникающее в результате взаимодействия тел.
При изучении механического движения рассматривается перемещение одного тела относительно другого, принятого за тело отсчета, с которым связывается система отсчета (расстояний или координат).
2. Пространство и время.
В классической механике Галилея-Ньютона, в которой изучается механическое движение тел со скоростями, во много раз меньшими скорости света в вакууме, пространство рассматривается трехмерным (в соответствии с геометрией Евклида), непрерывным, однородным и изотропным (не зависящим от направления скорости движения тела). Единица длины в СИ – международной системе единиц, - м (размерность: м).
Время принимается непрерывным, одномерным, однонаправленным, равномерно текущим вперед. Время во всех системах отсчета одинаково и не зависит от скорости тела, в рамках которого оно измеряется.
Однородность и изотропность пространства и времени имеют место только в инерциальных системах отсчета (прототипы инерциальных систем отсчета: в астрономии – гелиоцентрическая система; в космонавтике – геоцентрическая система с осями, направленными на звезды: в инженерной практике – система отсчета, связанная с Землей).
3. Инерциальная система отсчета – система отсчета, в которой любое тело находится в состоянии покоя или равномерного поступательного прямолинейного движения при условии, что это тело не взаимодействует с другими телами (идеализированная система отсчета, реально не существующая, но позволяющая решать задачи классической механики с достаточной для практики точностью). Инерция (инертность) – свойство тела сохранять состояние покоя или равномерного поступательного прямолинейного движения в инерциальной системе отсчета. (Количественная мера инертности тела в его поступательном движении – масса тела. Единица массы в СИ – кг; размерность: кг).
4. Абсолютно твердое тело – тело (объект), в котором расстояние между двумя его любыми точками (частицами) сохраняется неизменным при действии на тело других объектов (при изучении движения или состояния покоя такого тела пренебрегают деформациями тела – изменениями его формы). Далее абсолютно твердое тело называется просто «тело».
5. Материальная точка – геометрическая точка, наделенная конечной массой, или тело, размерами которого можно пренебречь в конкретных условиях задачи.
6. Сила – мера механического взаимодействия тел. Окружающие нас тела взаимодействуют друг с другом. Результатом взаимодействия тел является изменение кинематического состояния тел (состояния покоя или движения с некоторой скоростью). Действие одного тела на другое выражают силой. Сила имеет величину, направление и точку приложения. Сила - вектор (вектором силу стали обозначать с 1840-х годов по предложению ирландского математика У.Гамильтона). При изучении взаимодействия тел следует говорить о силах, приложенных к телу, а не действующих на тело, т.к. на тело действуют не силы, а другие тела. Единица силы в СИ – Н (размерность: кгмс-2).
Статика. Аксиомы статики. Реакции связей Аксиомы статики
Аксиомы, как известно, - научное положение (правило, закон), принимаемое за истину без доказательства.
Аксиомы статики сформулированы на основе длительного развития механики – от предположений и гипотез до теории, опирающейся на результаты многовековой человеческой практики. Аксиомы статики – фундамент статики.
Аксиома инерции: изолированное тело или тело, к которому приложены взаимно уравновешивающиеся силы, находится в состоянии покоя или движется по инерции относительно системы отсчета (с которой жестко связана система координат), называемой инерциальной.
Движение по инерции: равномерное прямолинейное движение материальной точки , равномерное поступательное прямолинейное движение тела, равномерное вращательное движение тела вокруг неподвижной оси (обладающей особым свойством, позволяющим ось вращения считать главной центральной осью инерции). Эта аксиома позволяет все положения статики распространить не только на тело, находящееся в состоянии покоя, но и на тело, движущееся по инерции.
Аксиома о равновесии двух сил.
Две силы,
приложенные к телу, взаимно уравновешиваются,
если они равны по модулю, и направлены
в противоположные стороны вдоль одной
прямой, т.е.
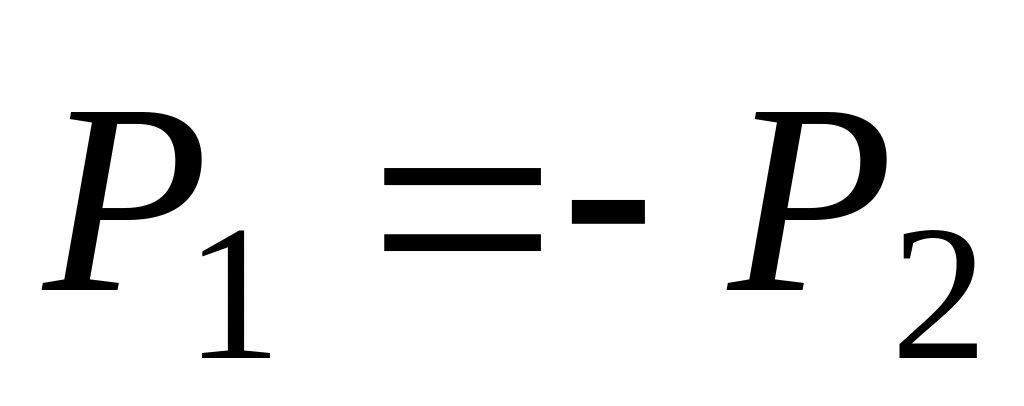 и
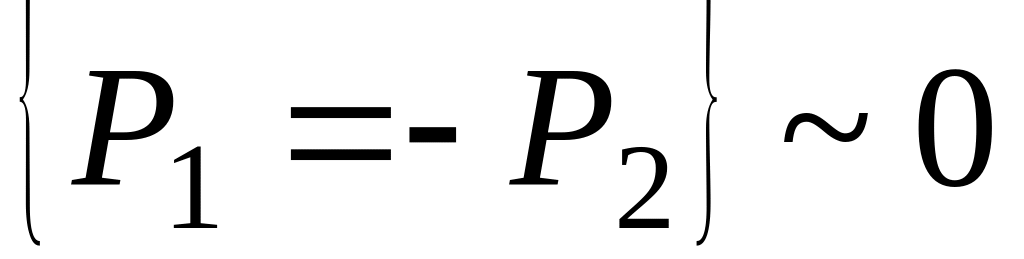 (система двух сил эквивалентна нулю).
Аксиома о присоединении или отбрасывании взаимно уравновешивающихся сил.
Систему взаимно уравновешивающихся сил, приложенных к телу, можно присоединять к телу (или исключать, отбрасывать), и при этом кинематическое состояние тела не нарушается (сохраняется).
Эта аксиома позволяет утверждать, что силу, приложенную к абсолютно твердому телу, можно переносить вдоль линии действия, т.е. приложить силу к любой точке тела на линии действия силы, не изменяя кинематического состояния тела.
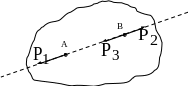
Рис.1
Действительно,
приложив к точке В тела (рис.1) две
взаимно уравновешивающиеся силы
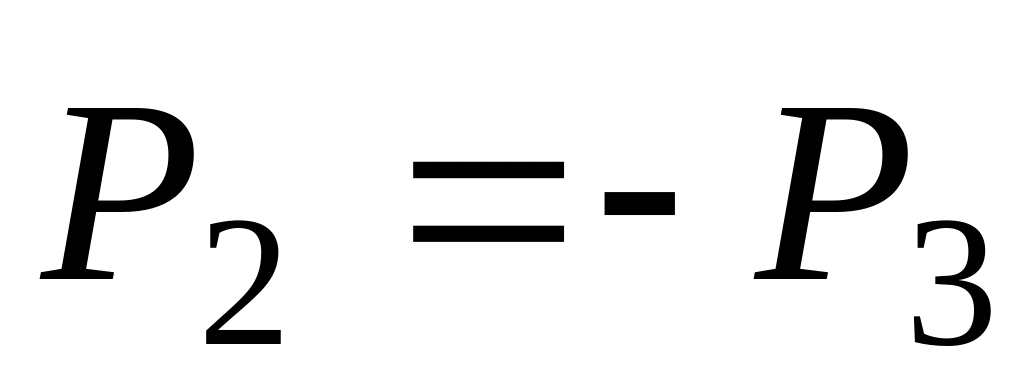 ,
равные по модулю заданной силе
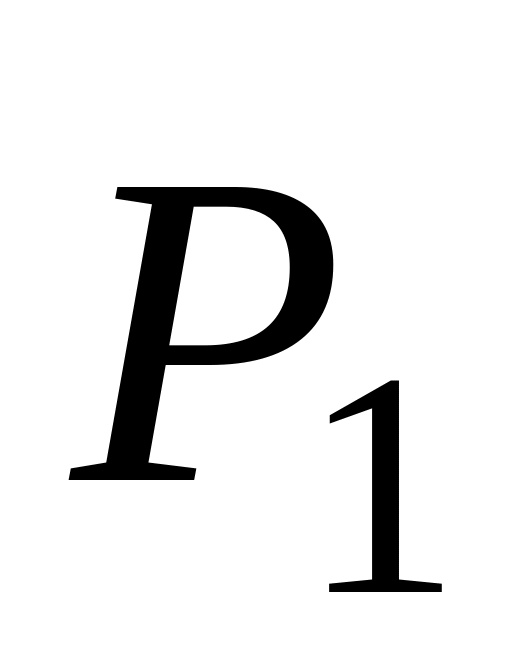 ,
приложенной к точке А тела, можно
отбросить силы
и
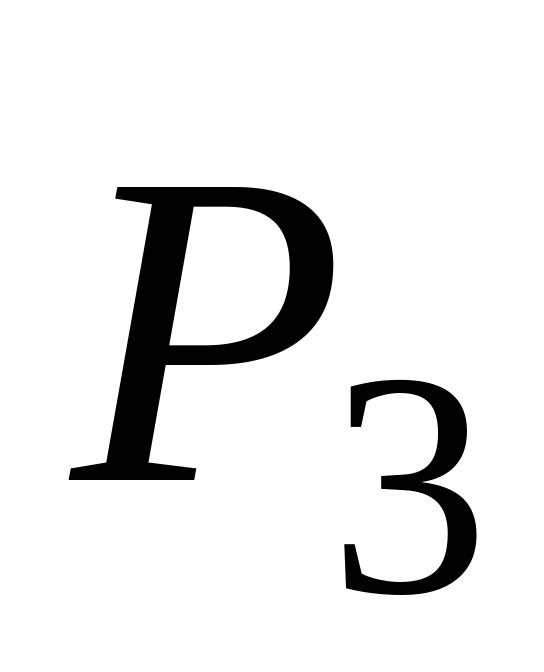 ,
как взаимно уравновешивающиеся, и
рассматривать далее силу
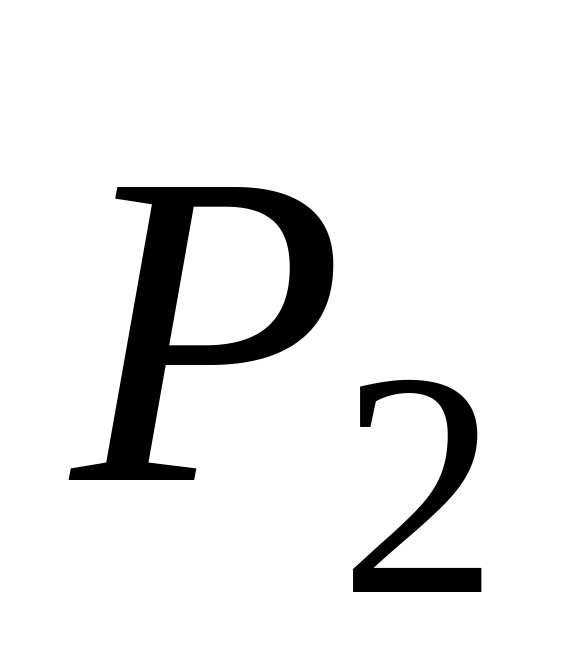 ,
приложенную уже не к точке А, а к
точке В на линии действия силы
.
При этом кинематическое состояние тела
не нарушается. Отсюда делается вывод о
том, что сила – скользящий вектор (в
рамках абсолютно твердого тела).
Аксиома параллелограмма сил.
Две силы,
приложенные к одной точке тела,
эквивалентны одной силе – равнодействующей,
направленной по диагонали параллелограмма,
построенного на векторах заданных сил,
т.е.
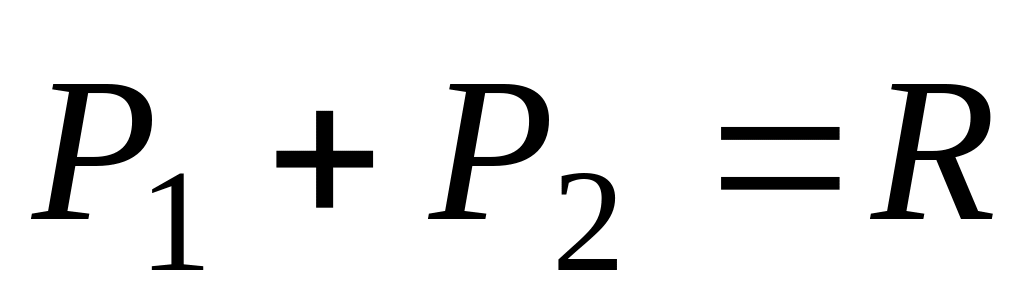 (см.рис.1).
Аксиома равенства действия и противодействия.
С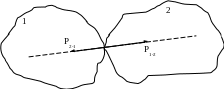 илы
механического взаимодействия двух тел,
равны по модулю и направлены в
противоположные стороны вдоль одной
прямой. Силы
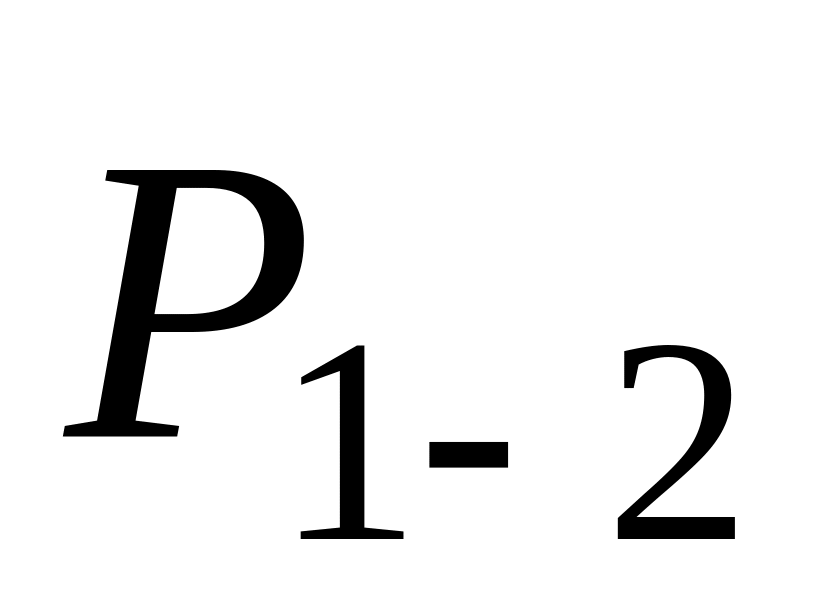 ,
как результат действия тела 1 на тело
2, и сила
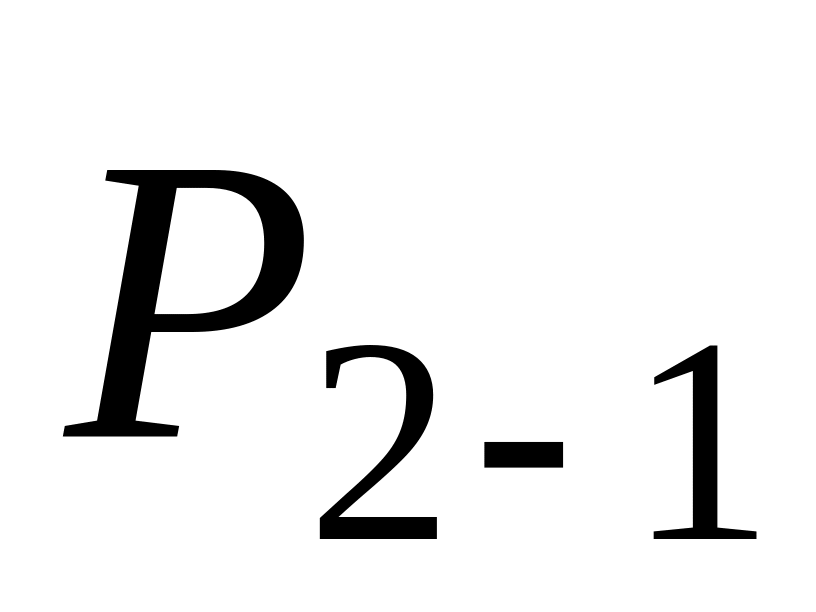 ,
как результат действия тела 2 на тело
1, приложены к разным телам и учитываются
при изучении движения каждого тела в
отдельности (рис.2).