Материал: Источник теоретического материала
Рис.2
Если же изучать движение двух тел как единого объекта, то силы и становятся внутренними и их геометрическая сумма должна равняться нулю, т.е. силы в этом случае взаимно уравновешиваются.
Из этого делаем важный вывод: внутренние силы – силы взаимодействия отдельных частиц тела или отдельных частей составной конструкции взаимно уравновешиваются: их главный вектор и главный момент внутренних сил относительно любого центра равны нулю.
Это свойство внутренних сил используется при решении задач механики (и в статике и в динамике).
Различные виды связей. Реакции связей
Рассматривая в конкретной задаче какую-либо конструкцию как несвободное твердое тело, надо обратить внимание на связи – тела, с которыми взаимодействует конструкция. Отбрасывая связи, чтобы несвободное тело превратить в свободное, надо учесть реакции связей – силы, приложенные к конструкции.
Направление и
величина реакции той или иной связи
определяются в результате решения
задачи, в которой известны внешние силы,
приложенные к конструкции, как нагрузка.
Нагрузка на конструкцию задается либо
в виде сосредоточенной силы (сила
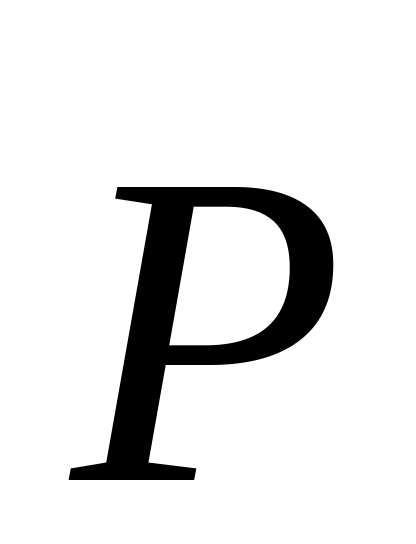 на рис.2.3), либо в виде распределенной
нагрузки (по заданному закону)
интенсивностью q (погонная
нагрузка), либо в виде пары сил с моментом
М.
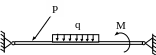
Рис.3
Решая задачу надо показать реакции связей – различных опор конструкции. Как это сделать? Все зависит от вида связи.
П

 еречислим
основные виды связей и покажем их реакции
(рис.4).
1
 ) 2) 3) 4)

5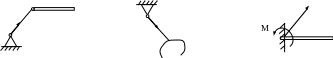 ) 6) 7)
8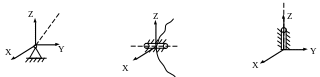 ) 9) 10)
Рис.4
1) абсолютно гладкая поверхность, с которой соприкасается конструкция. Реакция такой связи направляется по нормали к общим соприкасающимся поверхностям.
2) Гладкая угловая опора. Реакция направляется по нормали к поверхности тела, опирающегося на угол.
3) Подвижная (катковая) шарнирная опора . опирающаяся на гладкую плоскость. Реакция опоры направляется по нормали к опорной поверхности.
4) Неподвижная шарнирная опора. Направление реакции не известно. При решении задачи такую реакцию следует представить в виде двух взаимно перпендикулярных составляющих, после определения которых можно установить и величину и направление реакции опоры.
5) Стержневая опора – невесомый, недеформируемый стержень шарнирно связан как с фундаментом, так и с конструкцией. Реакция такой опоры направляется вдоль стержня (по оси стержня).
6) Гибкая связь (нить, трос, цепь) – невесомая, недеформируемая, работающая только на растяжение. Реакция такой связи направляется вдоль нити.
7) Жесткая заделка. Реакция содержит силу и пару сил, препятствующую повороту конструкции. Силу представляют двумя взаимно перпендикулярными составляющими, а пару сил – ее моментом.
8) Шаровой сферический шарнир. Реакция должна быть представлена тремя взаимно перпендикулярными составляющими; определив их, можно найти величину и указать направление реакции шарнира.
9) Цилиндрический подшипник (дверная или форточная петля). Реакцию следует представить двумя взаимно перпендикулярными составляющими в плоскости, перпендикулярной оси подшипника (без учета трения покоя).
10) Подпятник (цилиндрический упорный подшипник в виде стакана с дном). Реакция должна быть представлена тремя составляющими, из которых две взаимно перпендикулярные составляющие располагаются в плоскости, перпендикулярной к оси подпятника, а третья составляющая направляется вдоль оси.
Во всех случаях предполагаемое направление каждой из составляющих реакции связи совпадает с действительным ее направлением, если при решении задачи величина составляющей положительна, и наоборот, если величина составляющей отрицательна.
Лекция 2
Система сходящихся сил. Сложение сил геометрическим способом. Условие равновесия сил . Проекции силы на ось и на плоскость. Определение равнодействующей аналитическим способом. Уравнения равновесия сил. Теорема о равновесии трех сил
Система сходящихся сил
2.1. Определение. Сложение сил геометрическим способом. Условие равновесия сил
С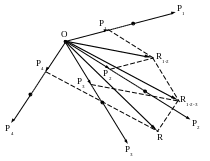 илы,
приложенные к телу, линии действия
которых пересекаются в одной точке,
образуют систему сходящихся сил
(рис2.1).
Рис.2.1
Приложим заданные
силы к точке О. Для сложения сил
используем параллелограмм сил. Силы
и
дают равнодействующую
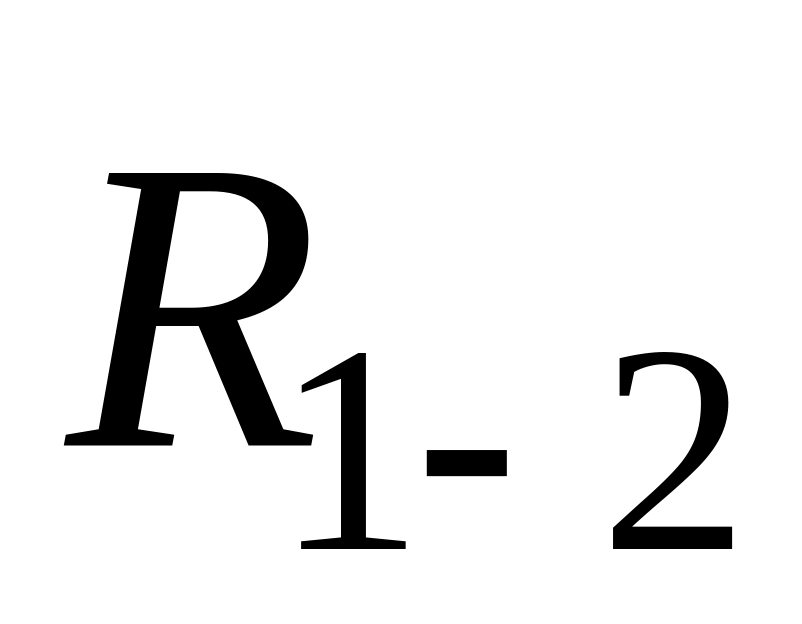 .
Эту равнодействующую складываем с силой
,
построив еще один параллелограмм,
получим равнодействующую сил
и
,
т.е. равнодействующую трех сил
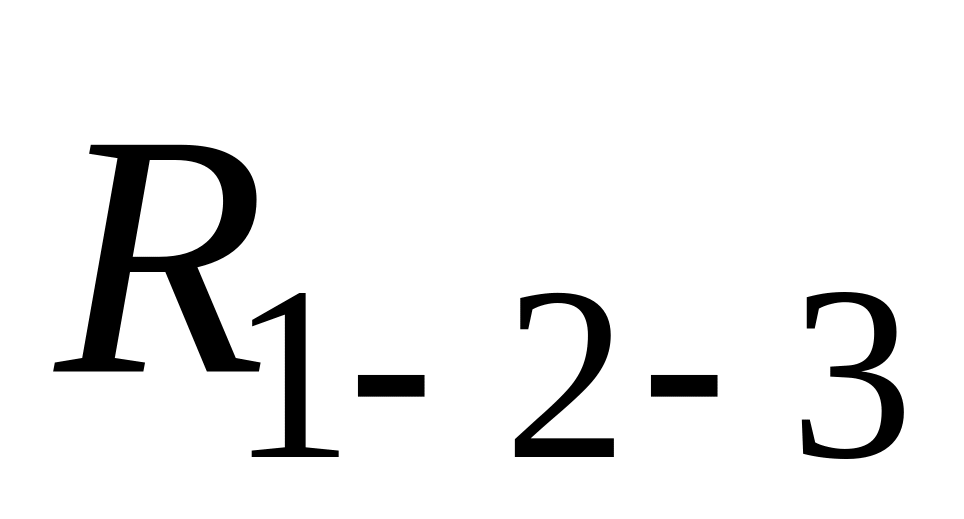 .
И так далее. Рассматривая картину
построений, приходим к выводу, что можно
получить результат сложения всех
заданных сил построением силового
многоугольника, откладывая силы друг
за другом, как показано на рис.2.2.
Замыкающая сторона векторного (силового)
многоугольника (он в общем случае не
лежит в одной плоскости) определяет
равнодействующую – одну силу,
эквивалентную заданной системе сил
(надо обратить внимание на «правило
стрелок»: обходя многоугольник по
контуру, замечаем, что равнодействующая
направлена противоположно направлению
обхода).
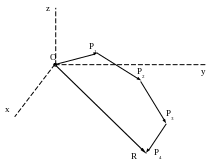
Рис2.2
В результате
сложения сил получается одна сила –
равнодействующая, равная геометрической
сумме сил:
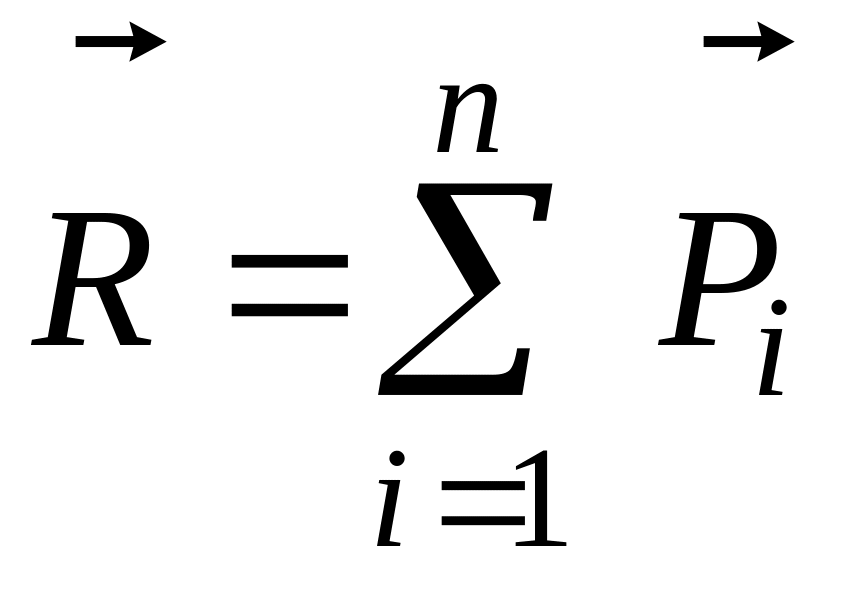 .
Если силовой
многоугольник замкнут (вектор последней
силы заканчивается в точке, где начинается
вектор первой силы (см.рис.1.2), то
равнодействующая не существует, и
сходящиеся силы взаимно уравновешиваются.
Условие равновесия сходящихся сил:
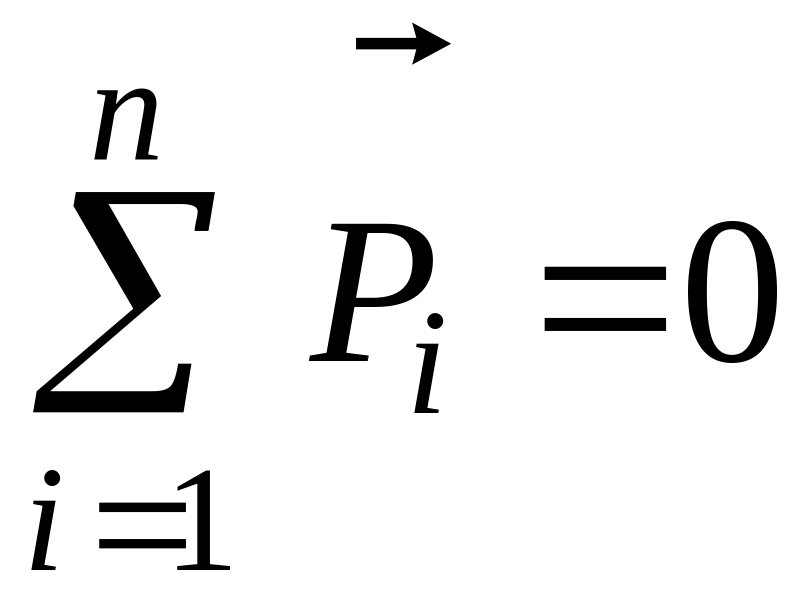 .
3.2. Проекции силы на ось и на плоскость. Определение равнодействующей аналитическим способом. Уравнения равновесия сил
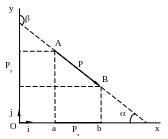
Проекция силы на ось, имеющую заданное ей направление (с помощью единичного вектора-орта), определяется построением, приведенным на рис.2.3. Из точек А и В на ось Оx опускаются перпендикуляры, определяющие отрезок ab лежащий на оси.
Рис.3.3
Длина этого
отрезка равна проекции силы
на ось Ox -
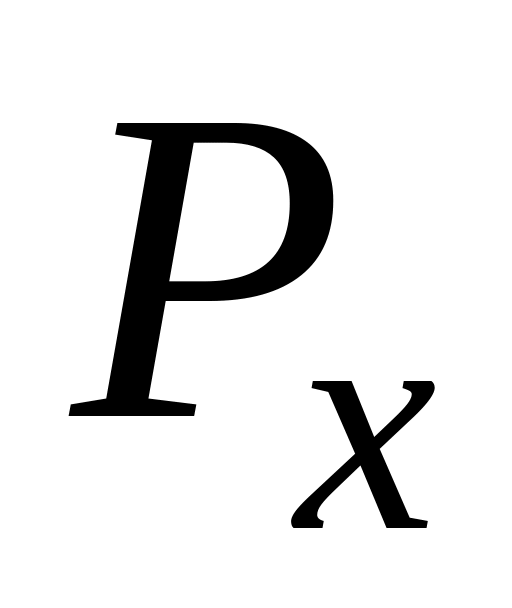 ,
так же определяется проекция силы
на ось Oy -
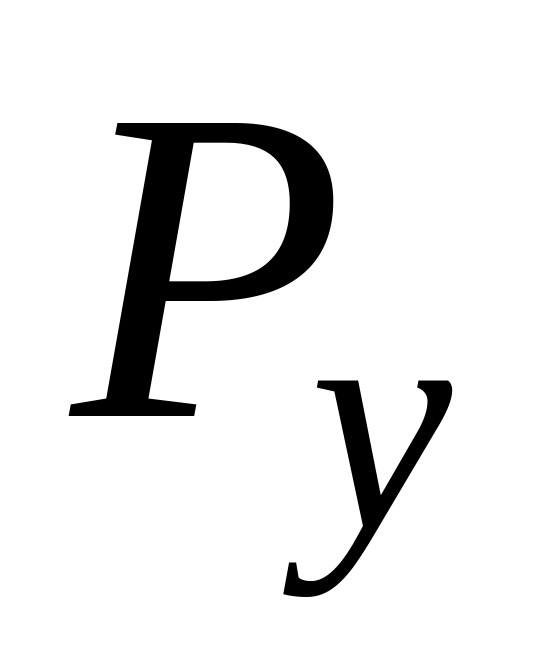 .
Получаем
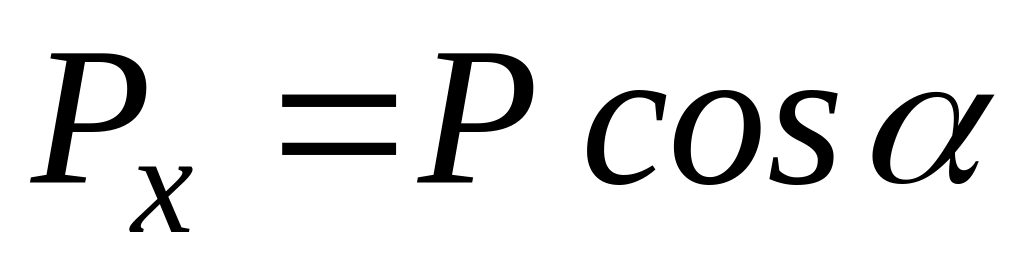 ,
где
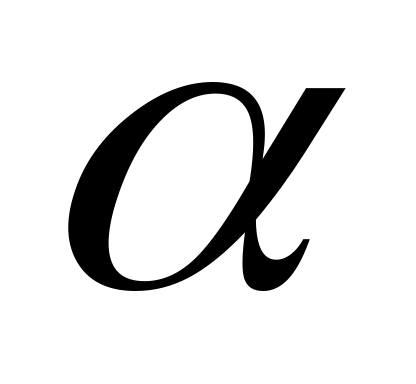 - угол между вектором и осью Ox;
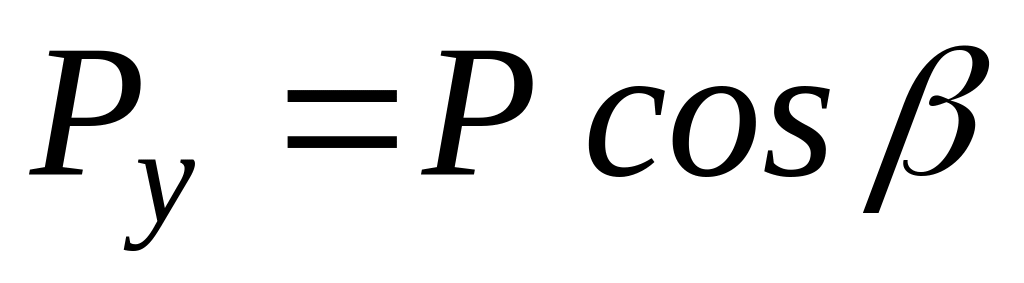 .
Но
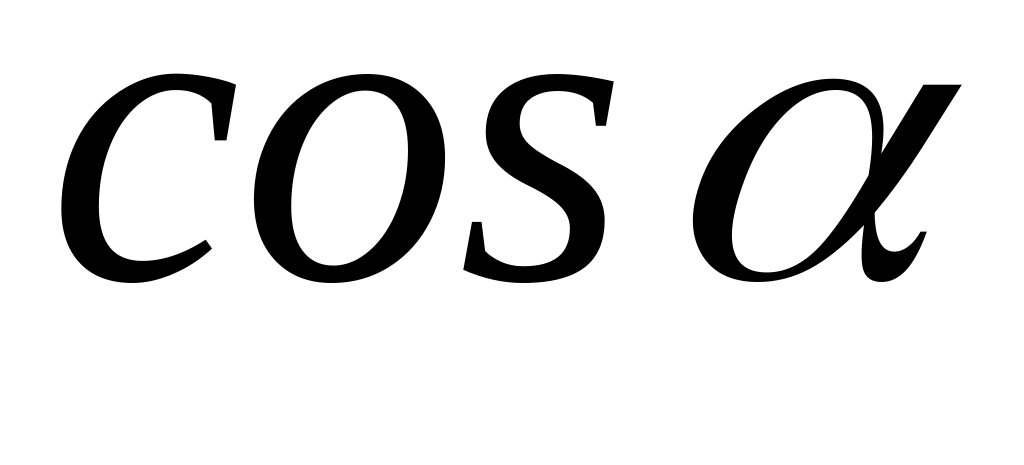 (острого угла) > 0, следовательно
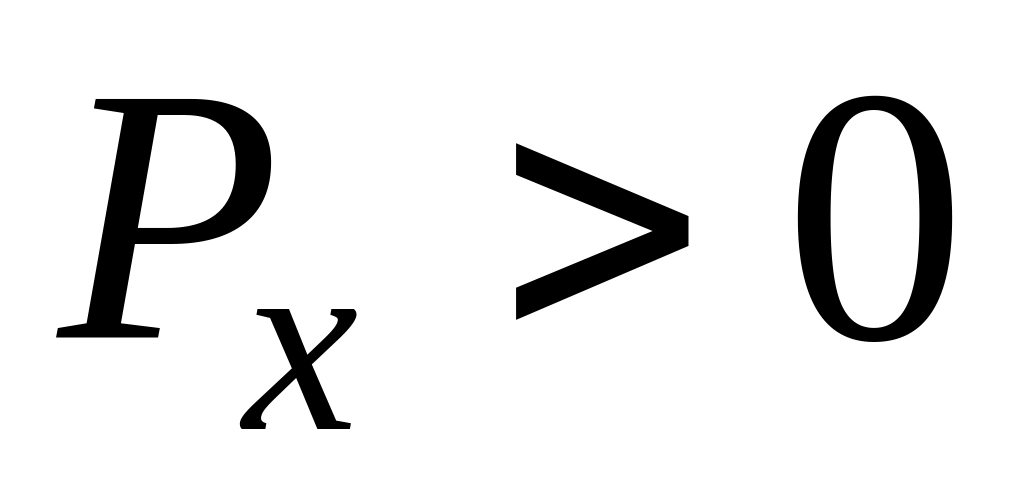 ,
а
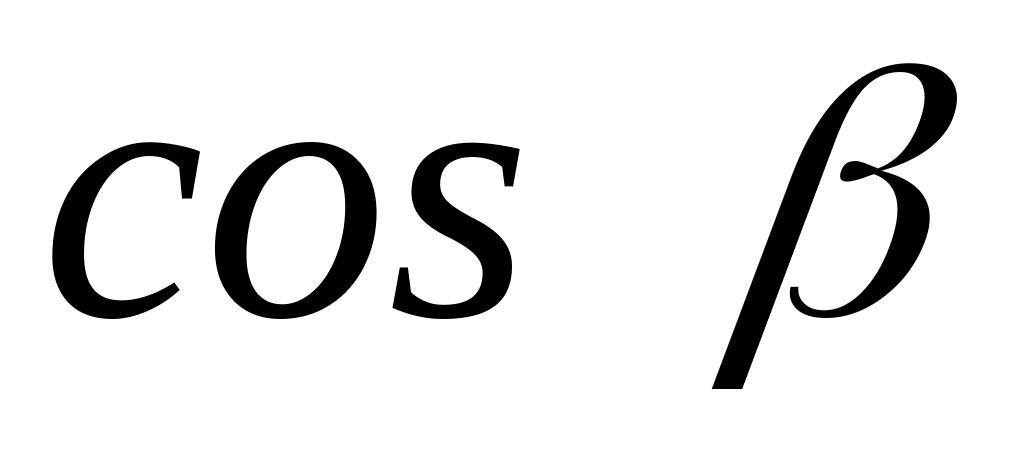 < 0, следовательно
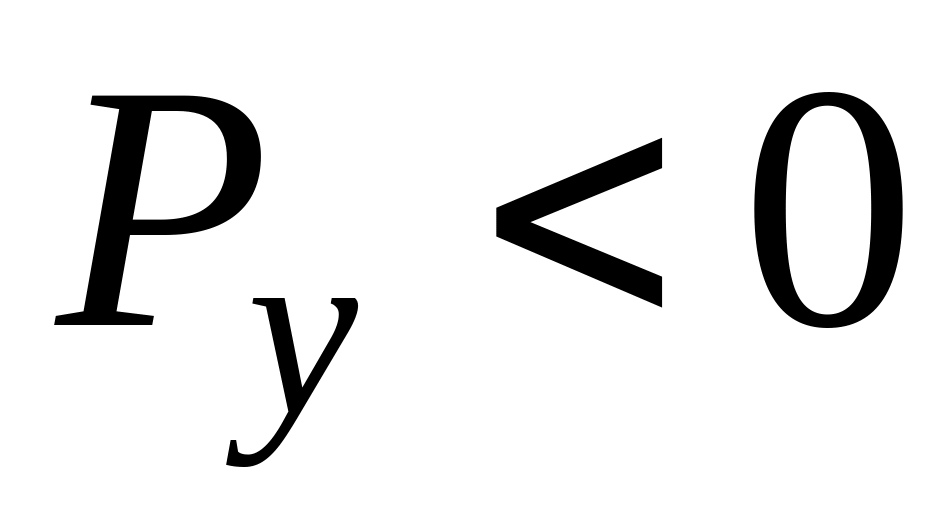 .
Проекция силы на ось – это скалярная величина, она может быть положительной, отрицательной и равной нулю.
П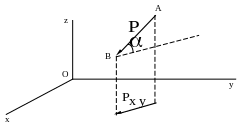 роекция
силы на плоскость (рис.2.4, см.также
рис.1.1) – вектор, величина и направление
которого определяются опусканием
перпендикуляров из точек А и В
на плоскость xOy: -
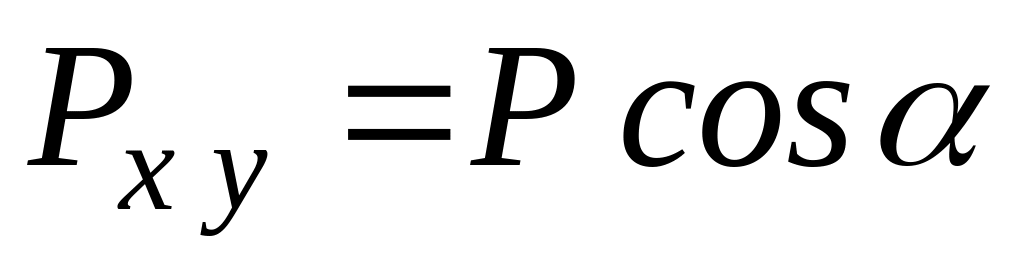 (модуль вектора
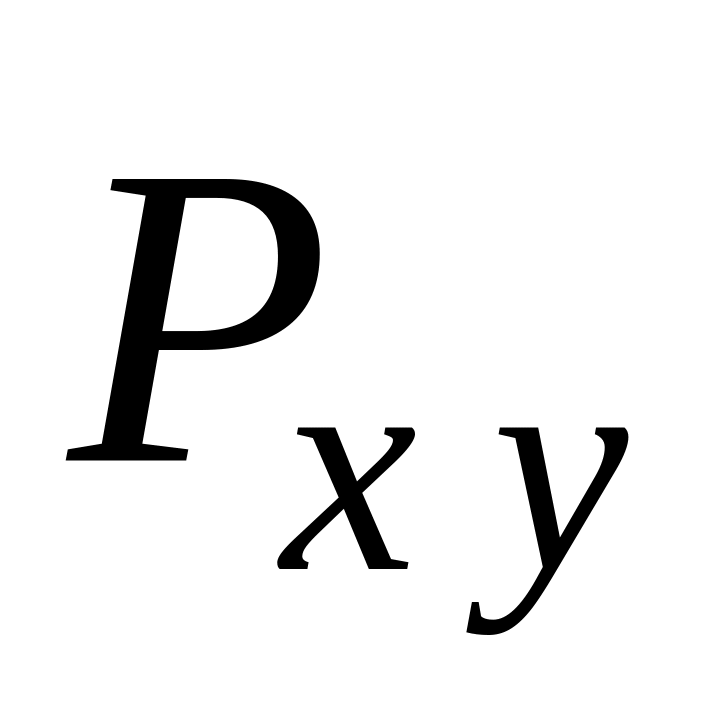 ).
Рис.2.4
Зная проекции
сходящихся сил, приложенных к телу,
можно определить равнодействующую сил
аналитическим способом (без построения
силового многоугольника). Как видно из
рис.2.2 проекции равнодействующей на оси
Ox и Oy
равны алгебраическим суммам проекций
заданных сил на эти же оси: 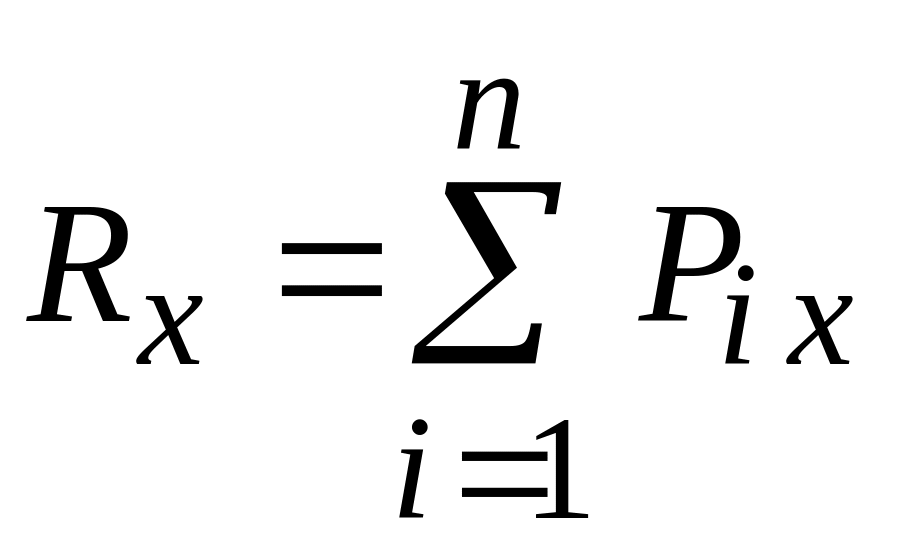 и
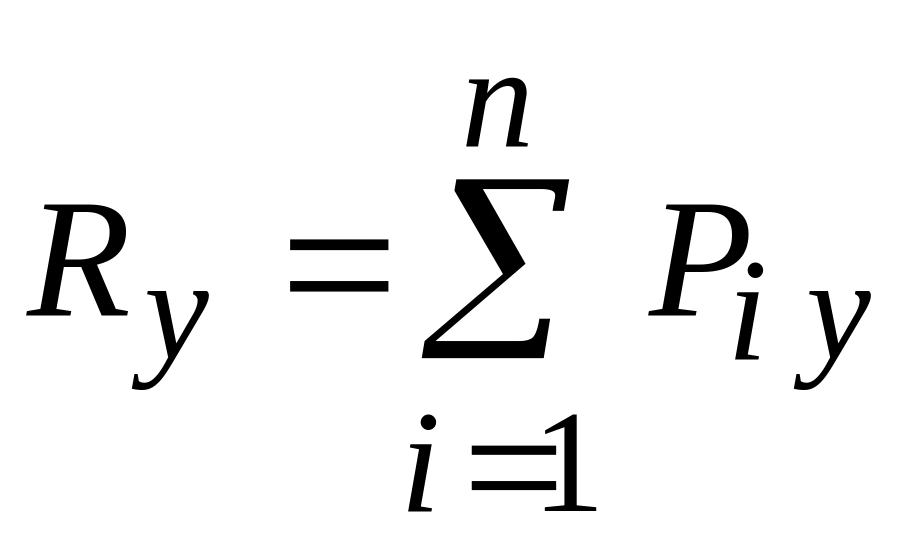 .
Отсюда следует, что модуль вектора R можно найти по формуле
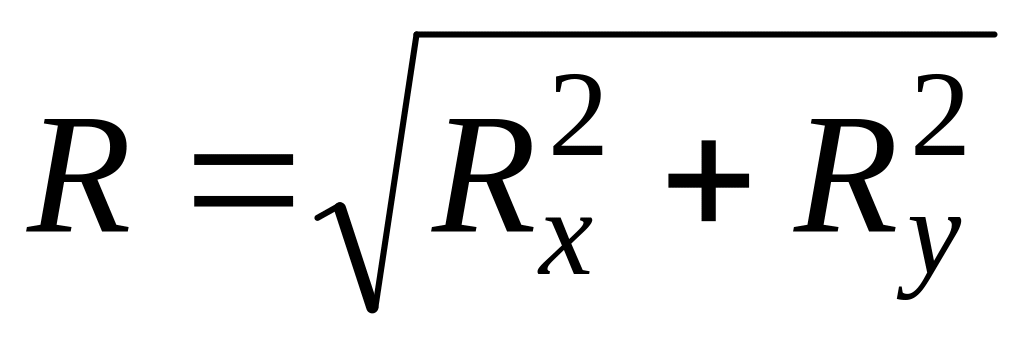 .
Аналогично, в
случае сходящихся сил, не лежащих в
одной плоскости, -
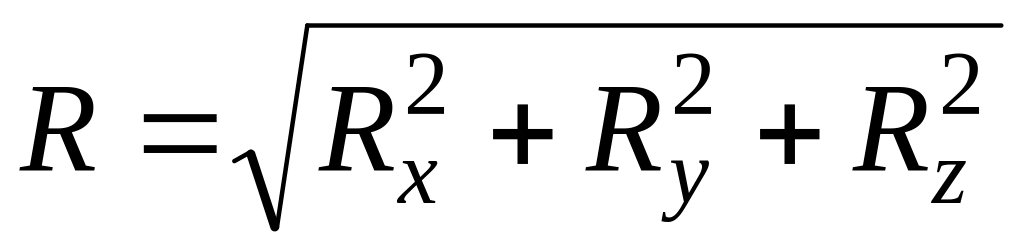 ,
или
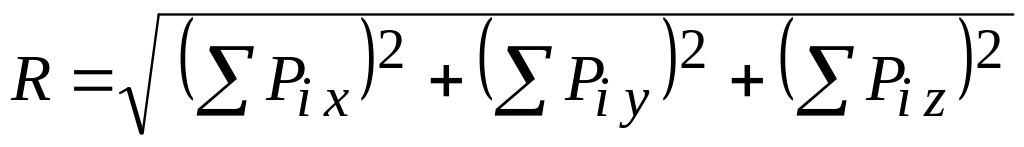 (имеются в виду прямоугольные координатные
оси x, y, z).
Направление
вектора
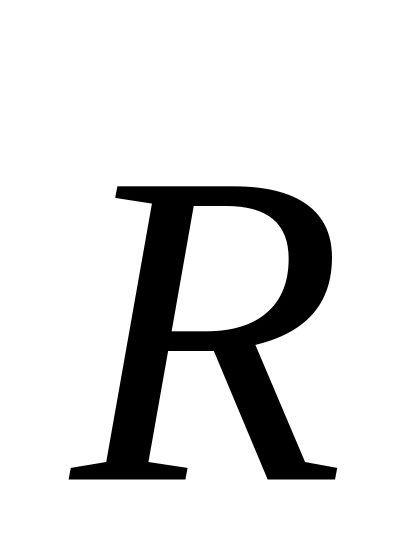 в пространстве определяют направляющие
косинусы углов, которые
составляет с осями координат, -
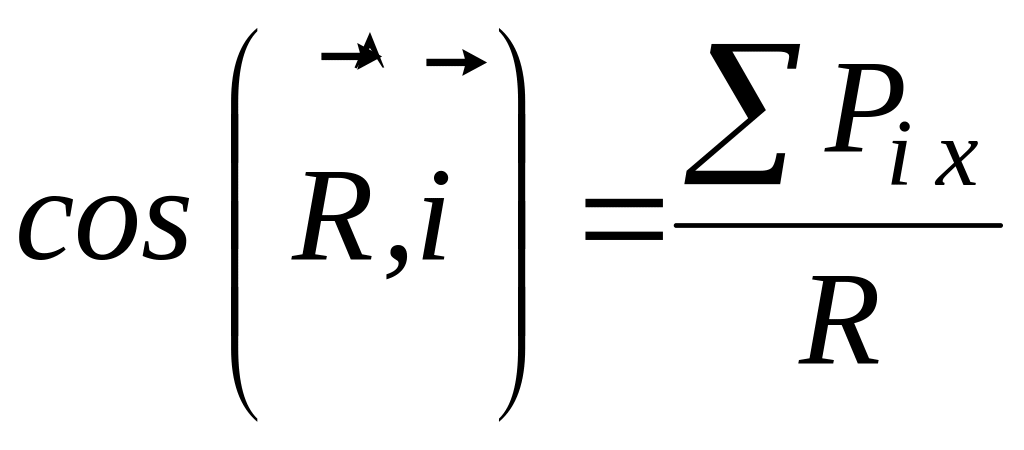 ;
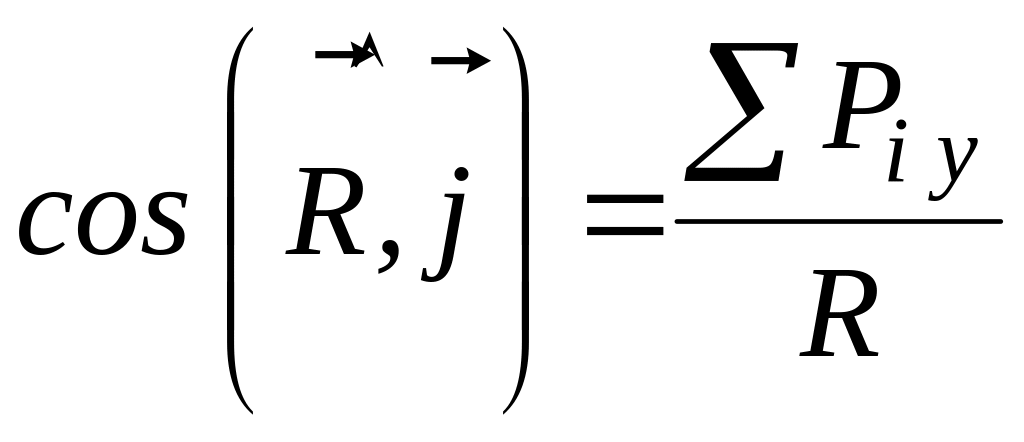 ;
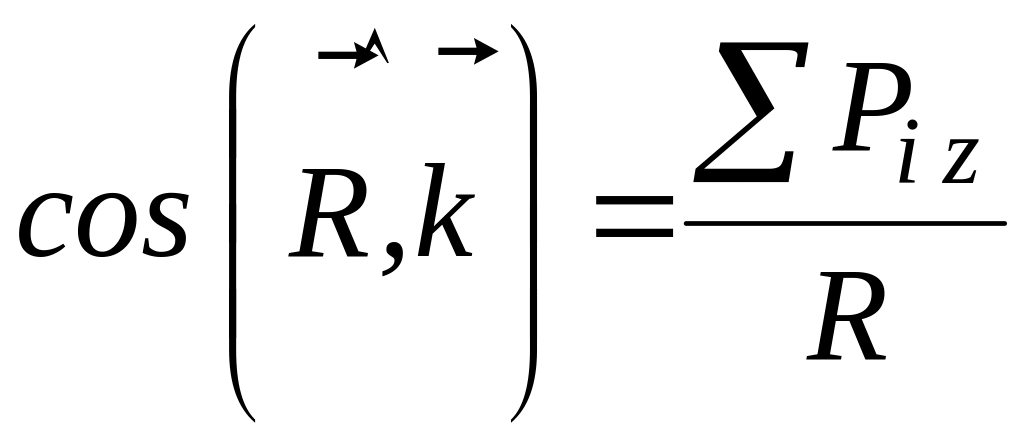 .
Теперь можно
записать условия равновесия сил в
аналитической форме: уравнения равновесия
сходящихся сил. Так как при равновесии
сил
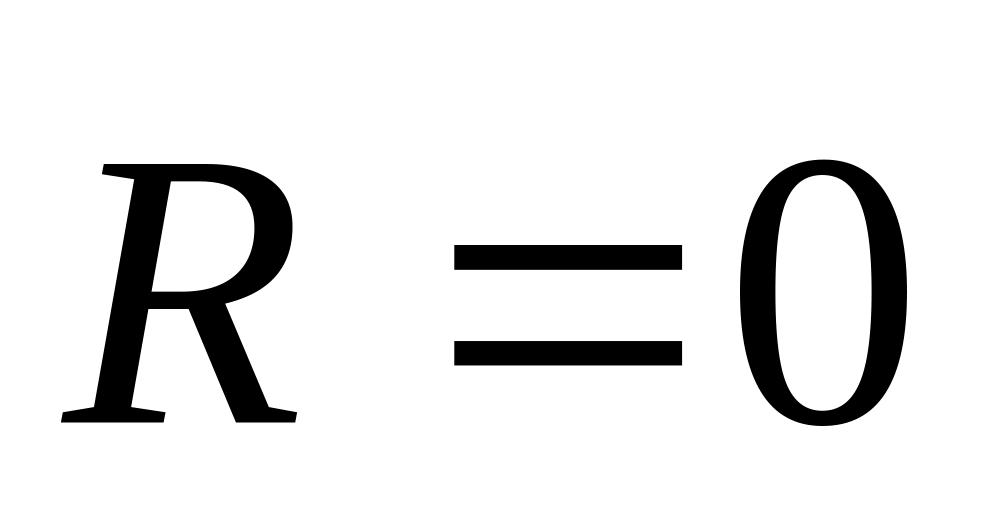 ,
то
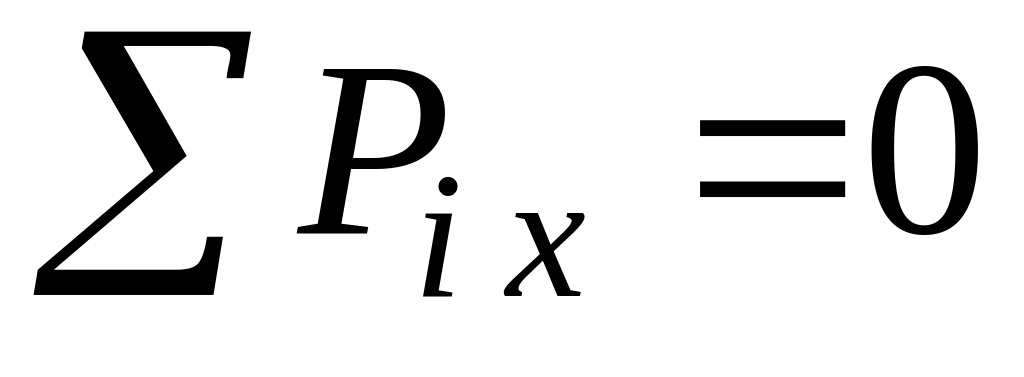 ;
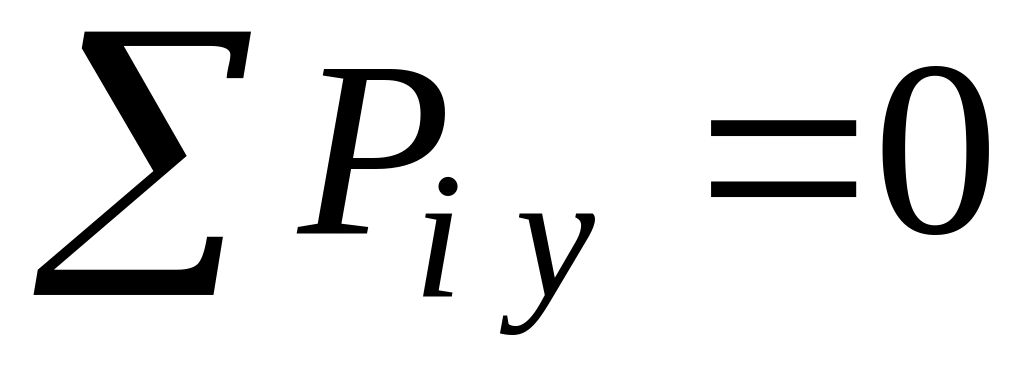 ;
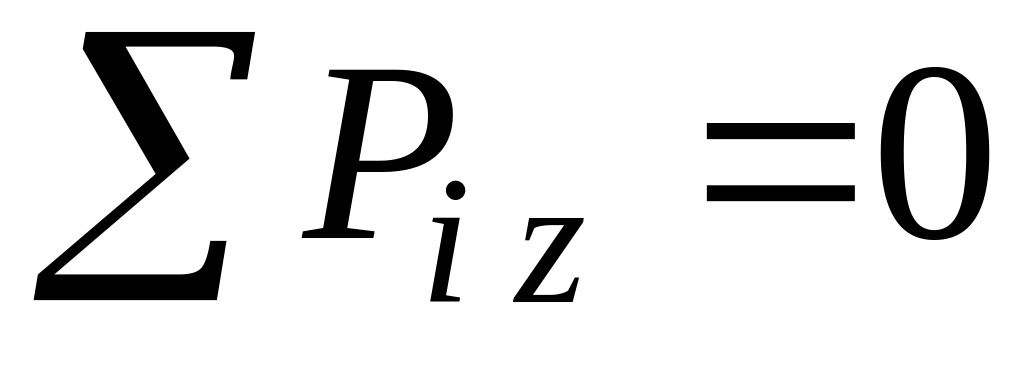 .
Если силы лежат в одной плоскости, то для решения задач используются два уравнения равновесия, а если силы, приложенные к телу, лежат на одной прямой, то достаточно одного уравнения равновесия.
2.3. Теорема о равновесии трех сил
Если к телу приложены три непараллельные взаимно уравновешивающиеся силы, то они образуют систему сходящихся сил (линии действия этих сил пересекаются в одной точке).
Д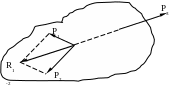 ве
силы
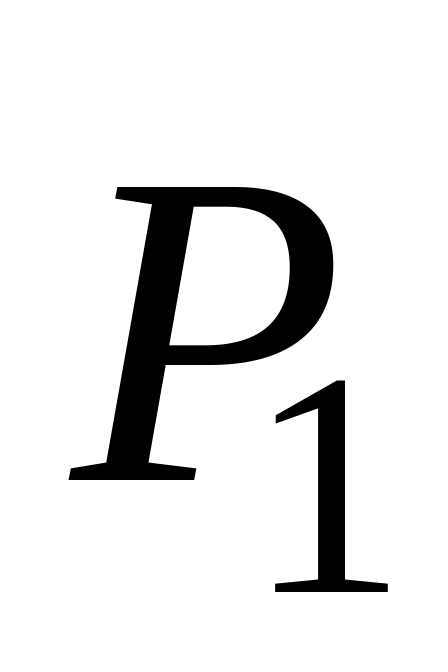 и
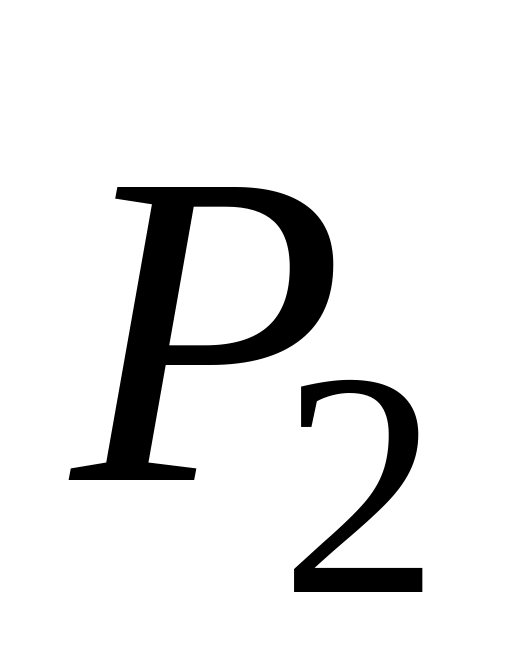 (рис.2.5) образуют равнодействующую
,
которая при равновесии сил (что считается
известным) равна силе
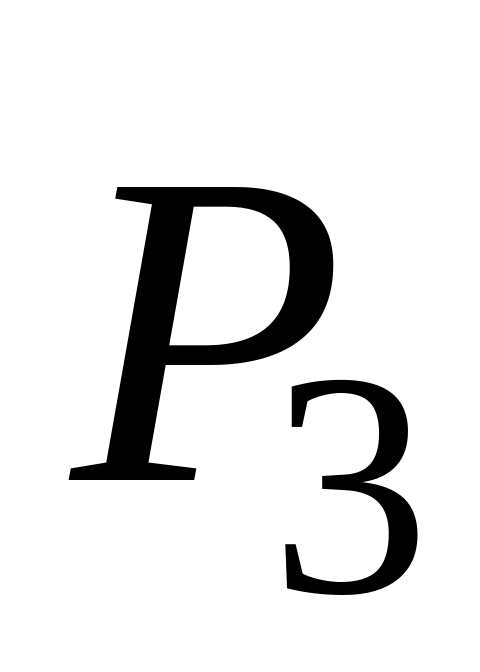 по модулю, лежит на одной прямой и
направлена в противоположную сторону.
Рис.2.5
Следовательно, три силы пересекаются в одной точке (и лежат в одной плоскости).
Эта теорема часто используется при поиске величины и направления одной из реакций опор конструкции, к которой приложены 3 силы.
Лекция 3 Произвольная система сил в пространстве и на плоскости
Система пар сил. Сложение пар сил Условие равновесия пар сил. Уравнения равновесия. Система сил, произвольно расположенных в пространстве. Приведение силы к центру (метод Пуансо). Сложение сил
Сложение пар сил
Е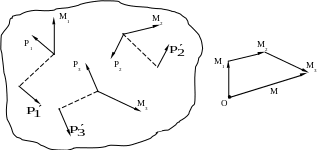 сли
к телу приложить пары сил, то можно
использовать для их сложения векторы
– моменты пар сил. Так как момент пары
сил не изменяется при переносе пары сил
в параллельную плоскость и не изменяется
при перемещении пары сил в плоскости
ее действия, то момент пары сил считается
свободным вектором (в отличие от силы
– скользящего вектора). А это означает,
что векторы – моменты пар сил можно
приложить к одной точке тела и сложить
их по правилу сложения сходящихся
векторов – построить векторный
многоугольник, замыкающая которого
определяет момент пары сил, эквивалентной
заданной системе пар сил (см. рис.3.1).
Рис.3.1
Таким образом,
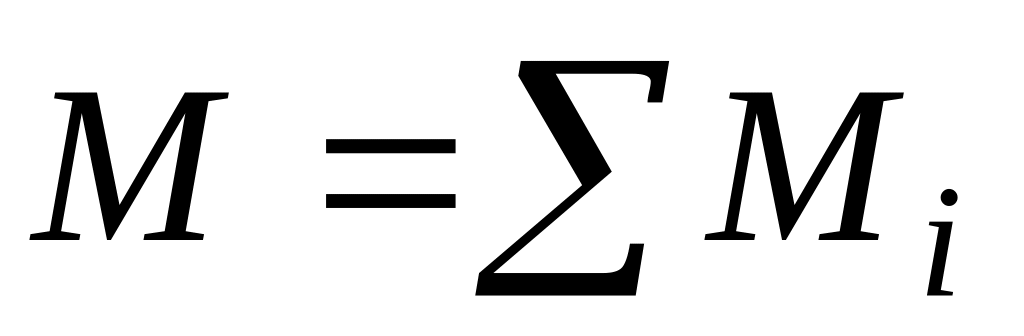 ,
что означает, что в результате сложения
пар сил получается одна пара сил, момент
которой равен геометрической сумме
моментов пар сил. Эту пару сил можно
представить расположенной в плоскости,
перпендикулярной к вектору
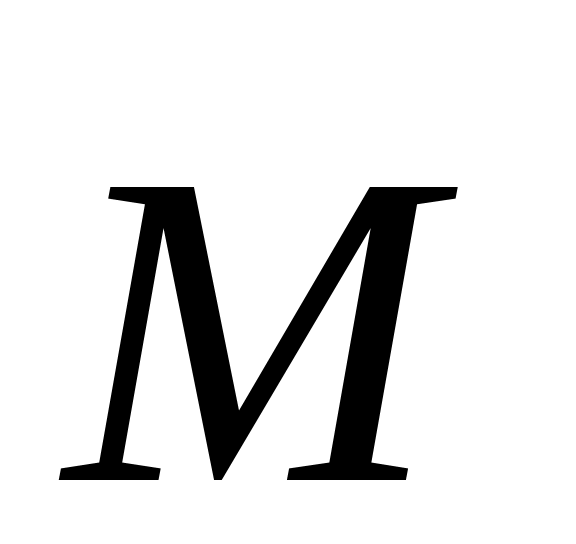 и
стремящейся повернуть тело вокруг оси,
совпадающей с вектором
против хода часовой стрелки, если
смотреть вдоль вектора
к его основанию. При этом пару сил могут
образовывать любые две силы
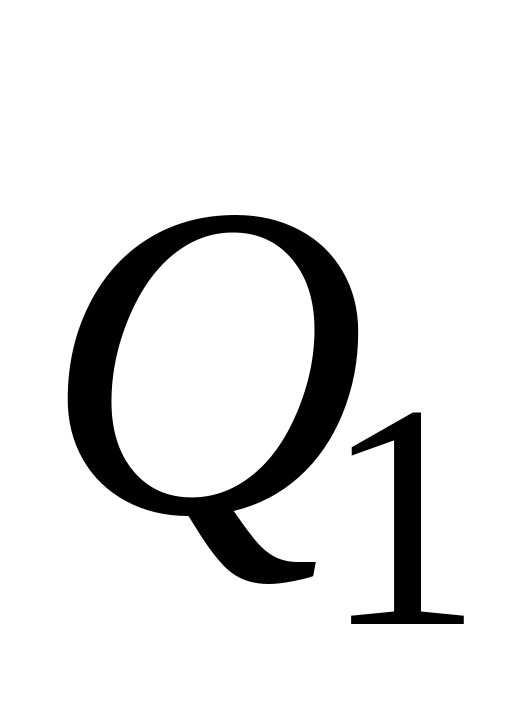 и
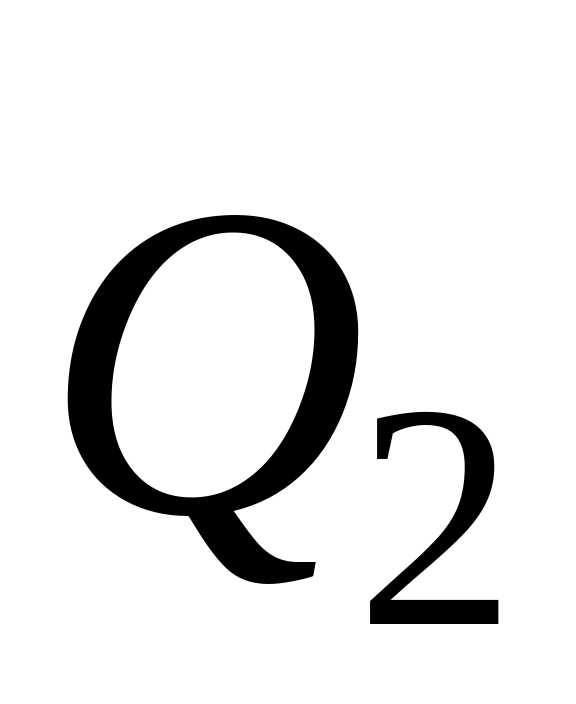 (
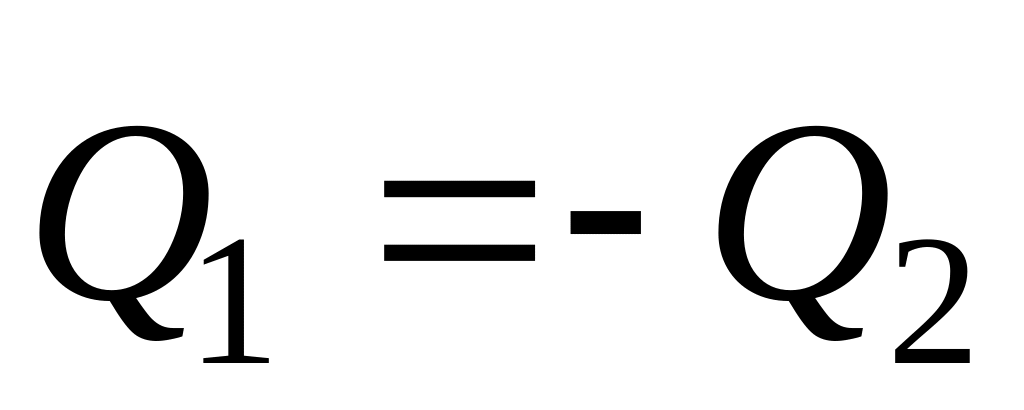 )
так, чтобы произведение одной из сил
пары на плечо пары сил было равно моменту
М.
Условие равновесия пар сил. Уравнения равновесия
Пары сил,
приложенные к твердому телу, взаимно
уравновешиваются, если векторный
многоугольник моментов пар сил замкнут,
т.е. если
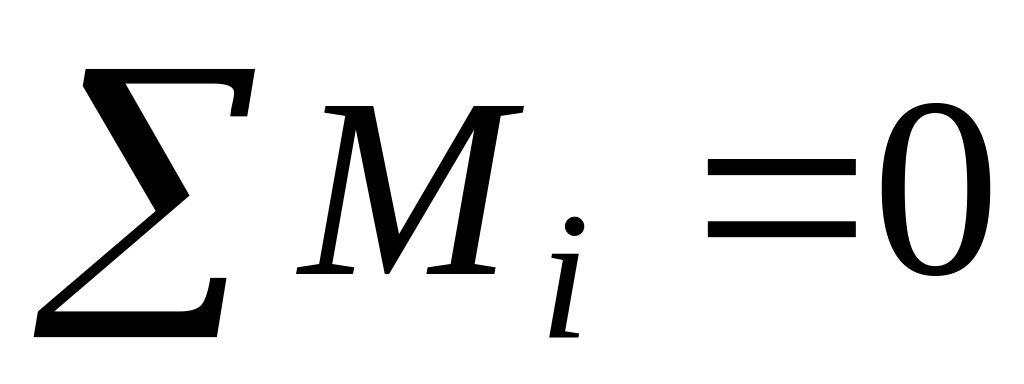 .