Материал: Источник теоретического материала
Отвлеченное число
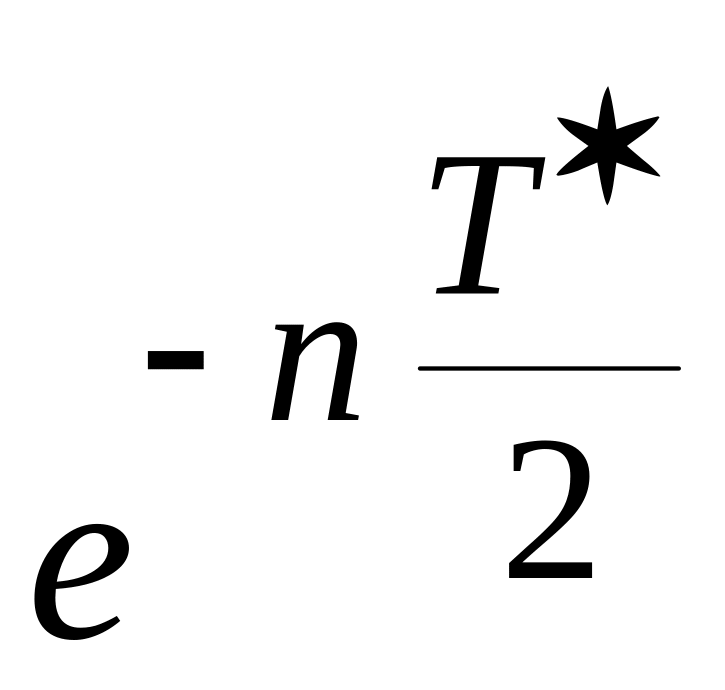 называется декрементом колебаний,
а натуральный логарифм декремента, т.е.
число
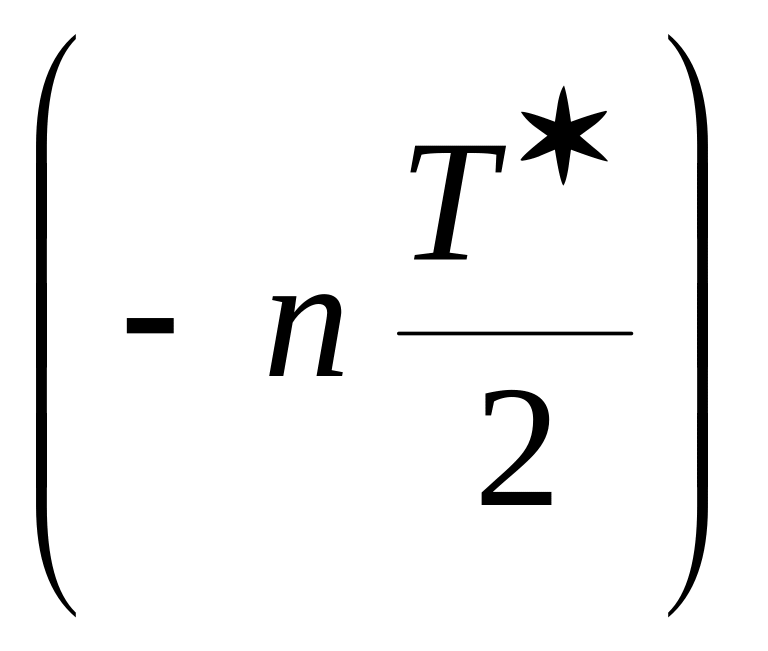 логарифмическим декрементом
колебаний.
Отметим, что даже при малых значениях коэффициента затухания амплитуда колебаний быстро уменьшается.
На рис.17.5 показан фазовый портрет механической системы, совершающей затухающие колебания.
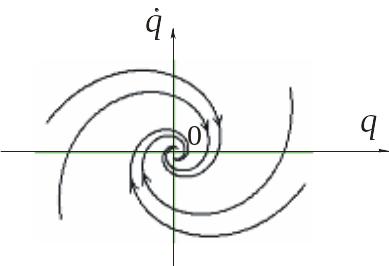
Рис. 17.5
Точка
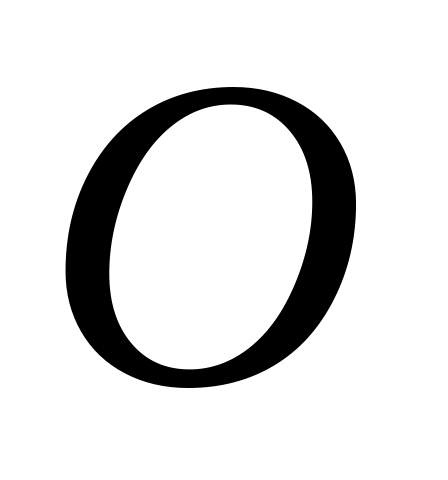 представляет собой особую точку фазовых
траекторий, которая называется устойчивым
фокусом.
б)
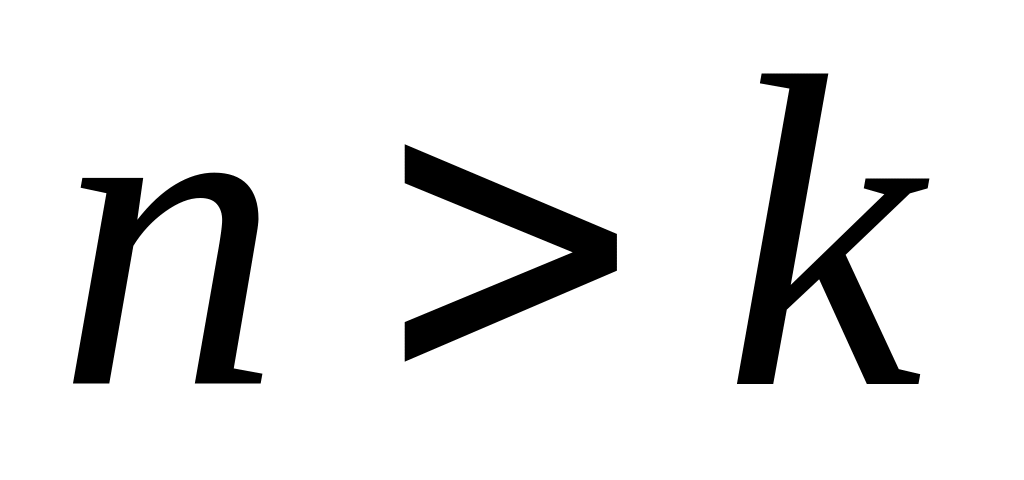 (случай апериодического движения).
В этом случае характеристическое уравнение (17.13) имеет два различных действительных корня
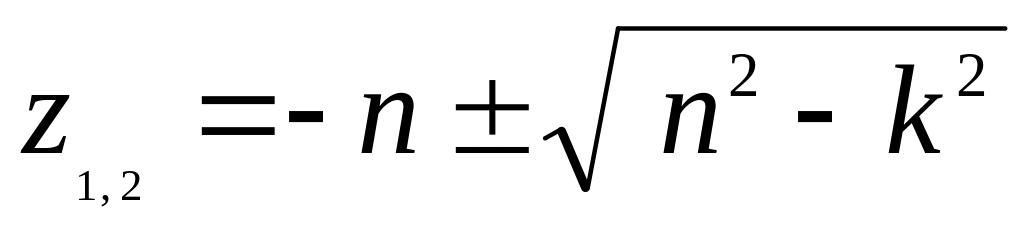 .
Общее решение дифференциального уравнения (17.12) можно представить в форме
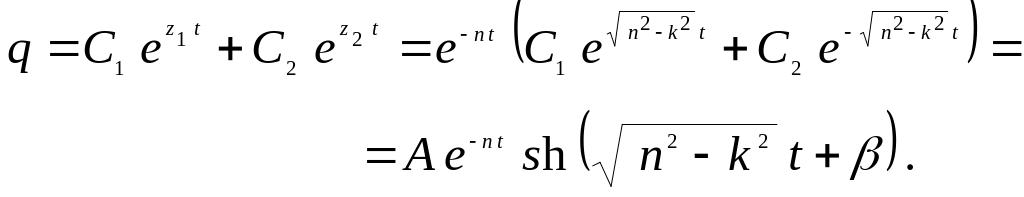 (17.17)
Постоянные интегрирования
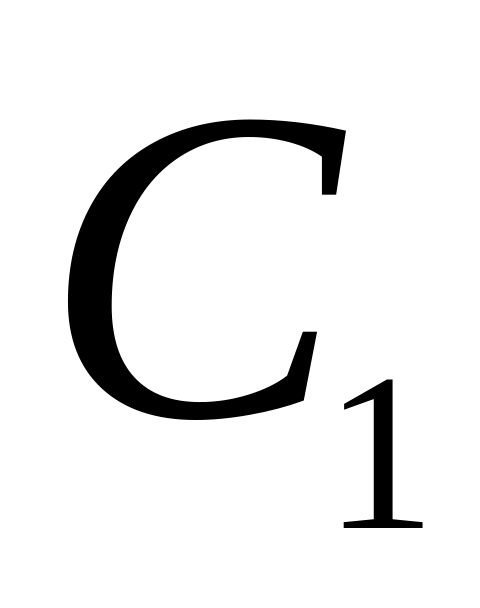 и
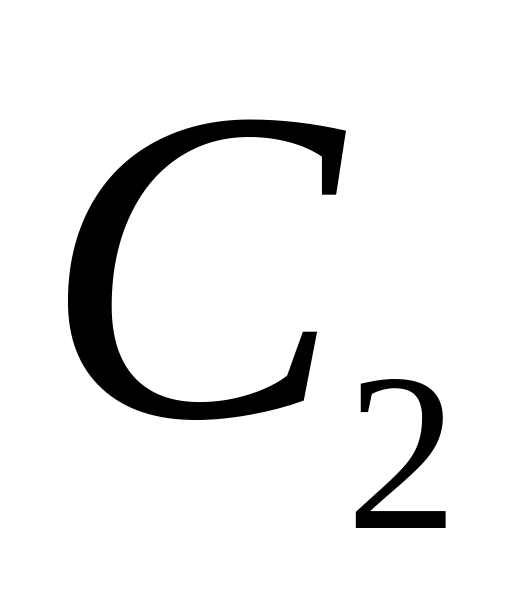 (либо А и )
обычным образом определяются из начальных
условий
,
.
Выражение (17.17) представляет собой уравнение апериодического движения, графики которого при разных начальных условиях показаны на рис. 17.6 а, б и в.
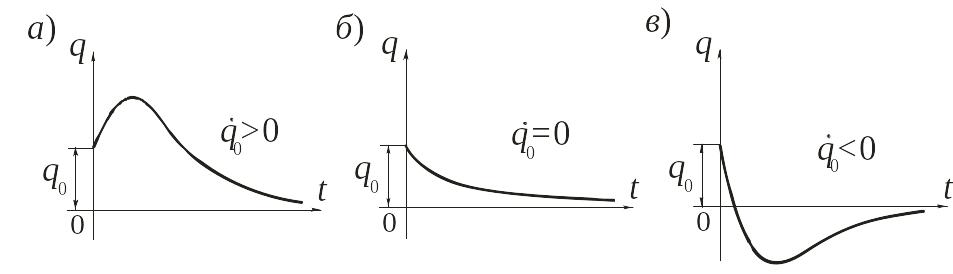
Рис. 17.6
в) n=k. В этом случае характеристическое уравнение (17.13) имеет два одинаковых (кратных) корня z1,2=-n, а следовательно, общее решение дифференциального уравнения (17.12) имеет вид:
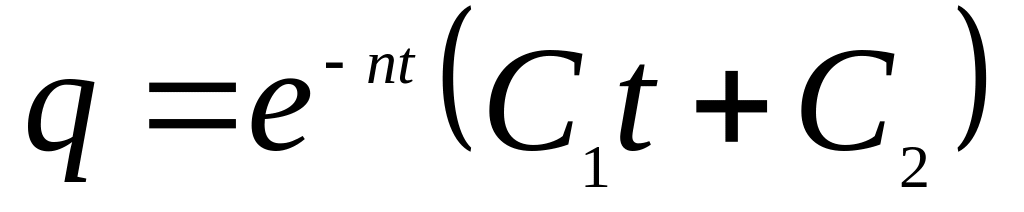 . (17.18)
Для определения постоянных интегрирования и продифференцируем это выражение по времени:
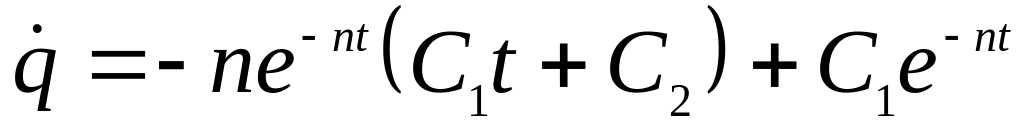 .
(17.19)
Предположим, что в начальный момент времени при t=0 обобщенная координата , а обобщенная скорость . Подставляя эти начальные условия в (17.18) и (17.19), находим:
q0=C2,
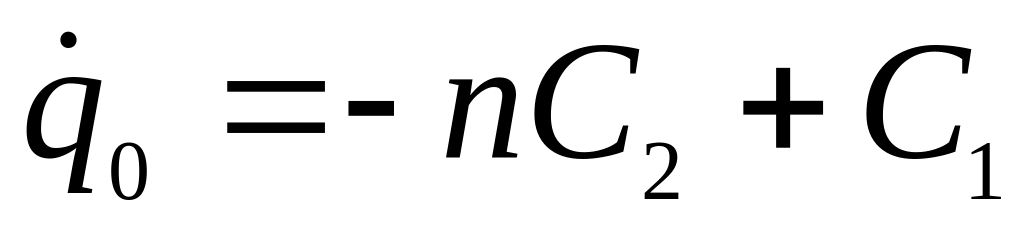 ,
откуда
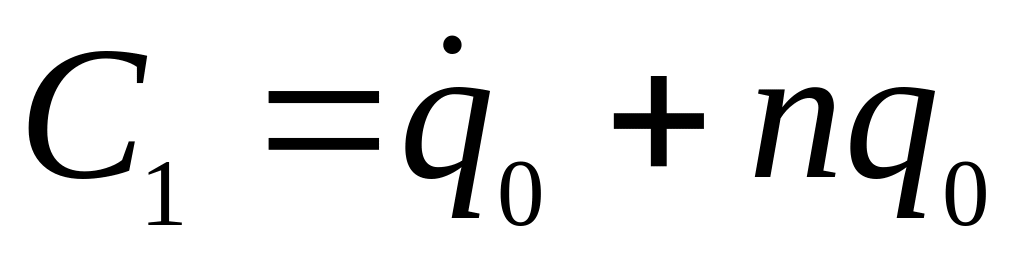 .
Определив постоянные интегрирования, запишем решение (17.18) в виде:
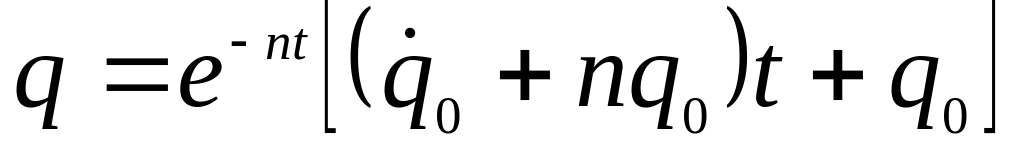 .
(17.20)
Уравнение (17.20) также как уравнение (17.17) определяет апериодическое движение.
Вынужденные колебания линейной механической системы с одной степенью свободы без учета сопротивления. Явление резонанса. Явление биений. Влияние вязкого сопротивления на вынужденные колебания линейной механической системы с одной степенью свободы.
Вынужденные колебания линейной механической системы с одной степенью свободы без учета сопротивления
Рассмотрим случай, когда на линейную
механическую систему с одной степенью
свободы действует гармоническая
возмущающая сила, которой соответствует
обобщенная сила:
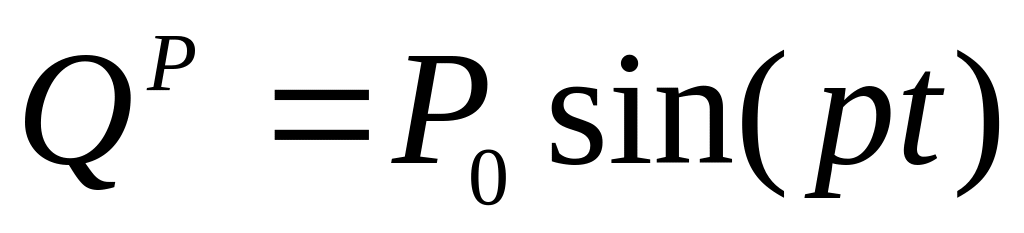 ,
где Р0 и p −
амплитуда и частота изменения возмущающей
силы. Сопротивление движению системы
не учитывается.
Пусть кинетическая и потенциальная энергии системы приведены к виду: ; , где а и с − коэффициенты инерции и жесткости; , − обобщенная координата и обобщенная скорость системы.
Подставляя кинетическую Т и потенциальную энергии, а также обобщенную силу QP в уравнения Лагранжа II рода
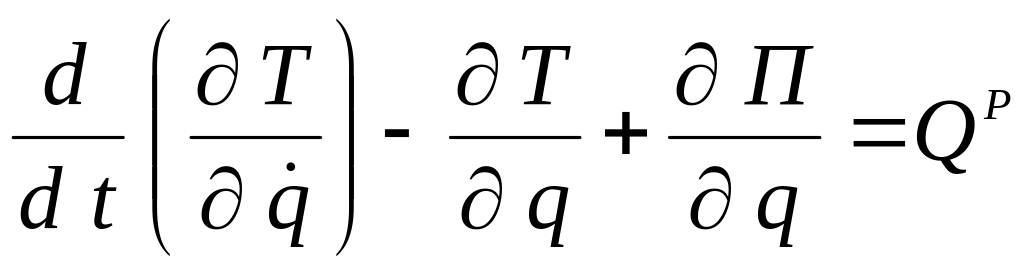 ,
получаем
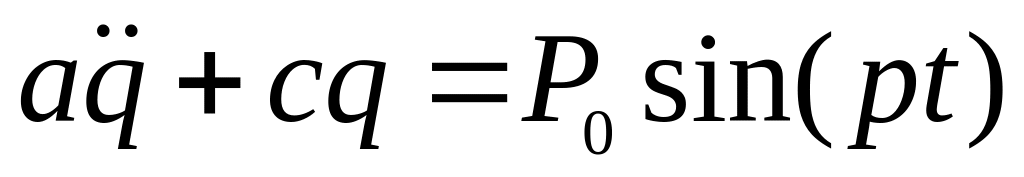 .
Или
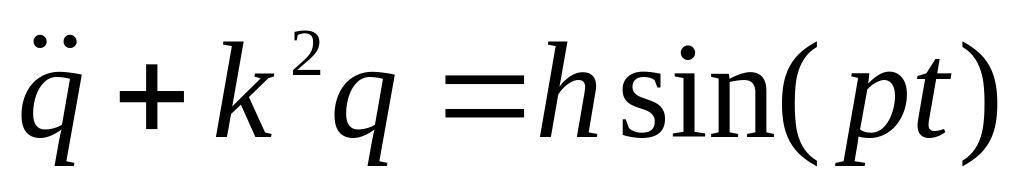 , (18.1)
где
− собственная частота колебаний;
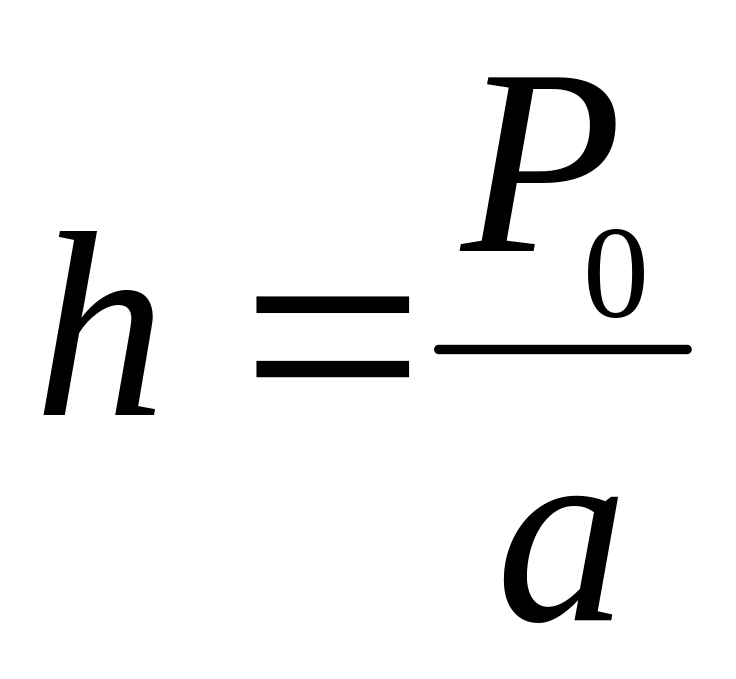 .
Уравнение (18.1) представляет собой дифференциальное уравнение вынужденных колебаний механической системы с одной степенью свободы без учета сопротивления.
Решение дифференциального уравнения (18.1) ищем в виде:
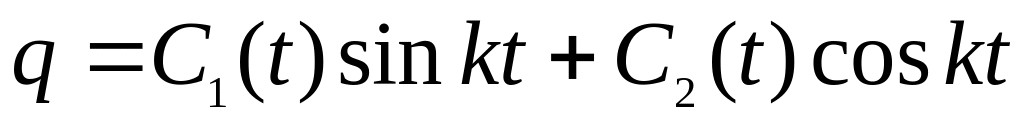 , (18.2)
где
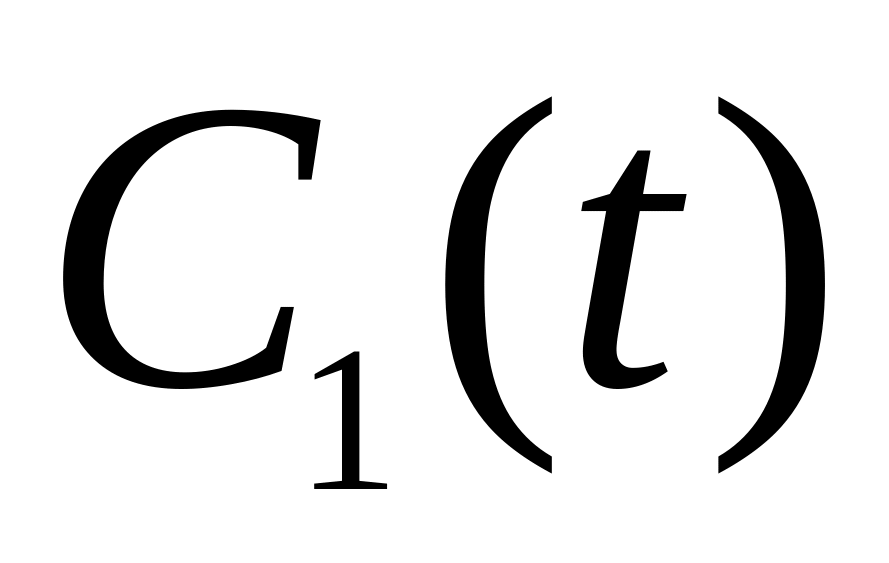 и
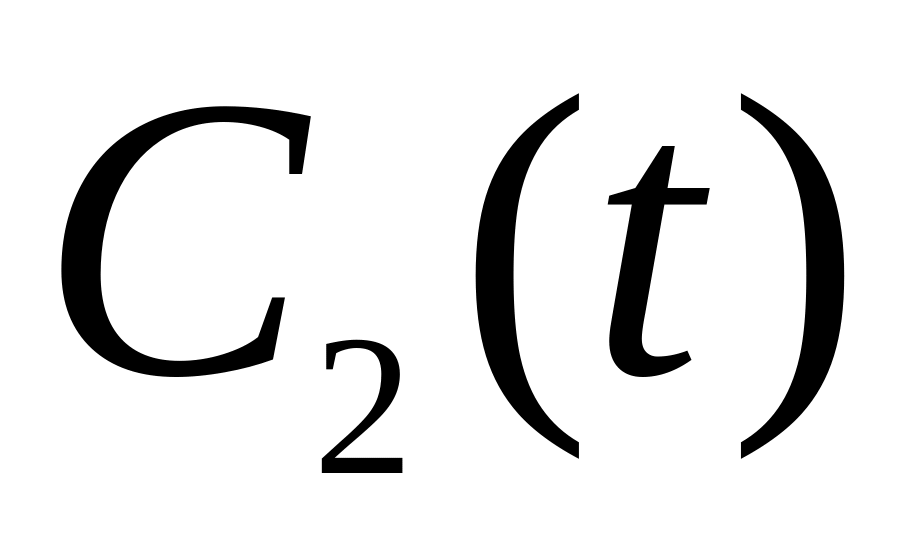 − некоторые подлежащие определению
произвольные постоянные.
Продифференцируем это выражение по времени:
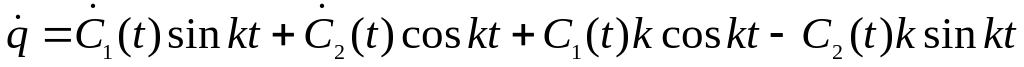 .
На выбор постоянных и наложим дополнительное условие:
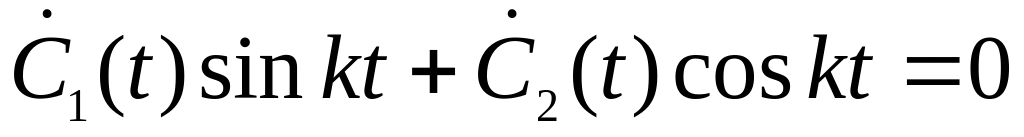 . (18.3)
Тогда
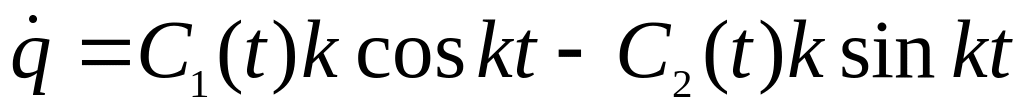 .
Найдем вторую производную по времени:
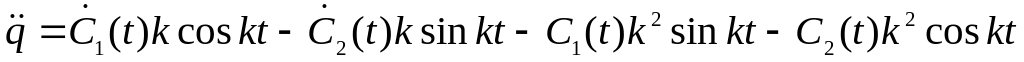 .
(18.4)
Подставляя (18.2) и (18.4) в (18.1), получаем:
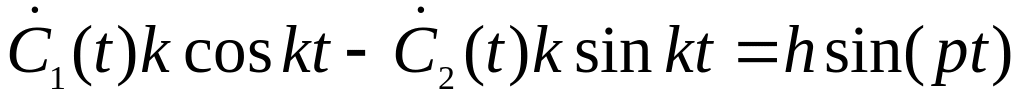 . (18.5)
Решаем уравнения (18.3) и (18.5) как систему и находим:
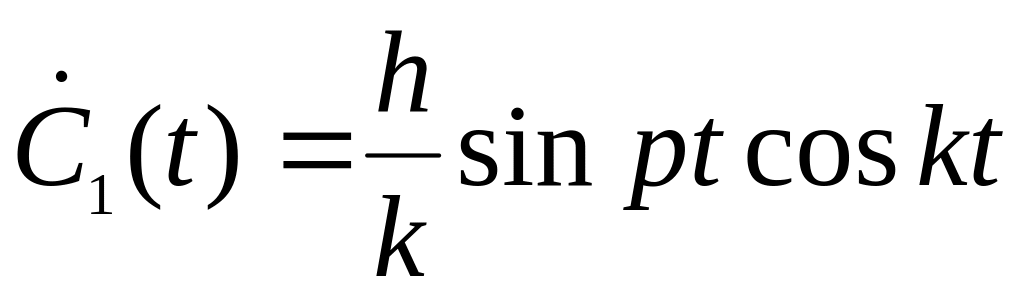 ,
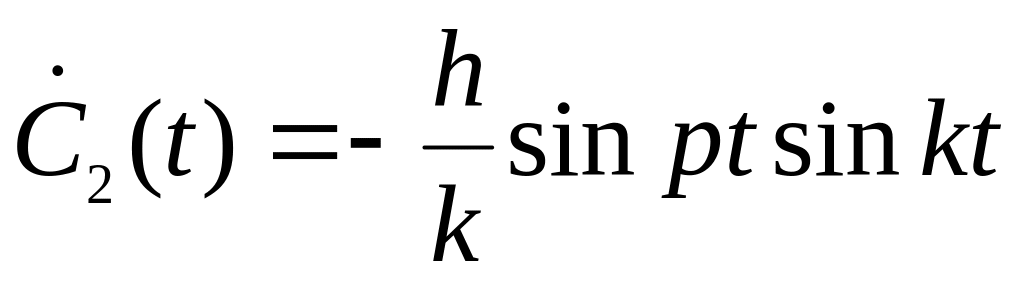 .
Интегрируя по времени, получаем:
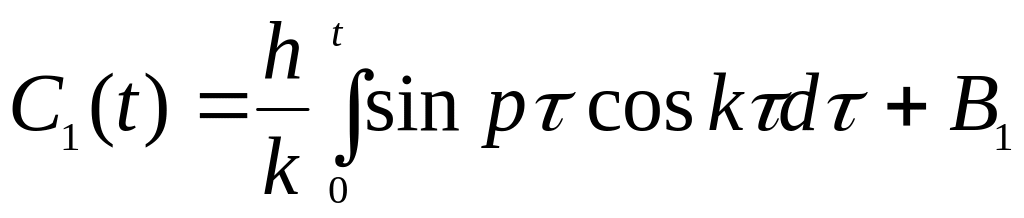 ,
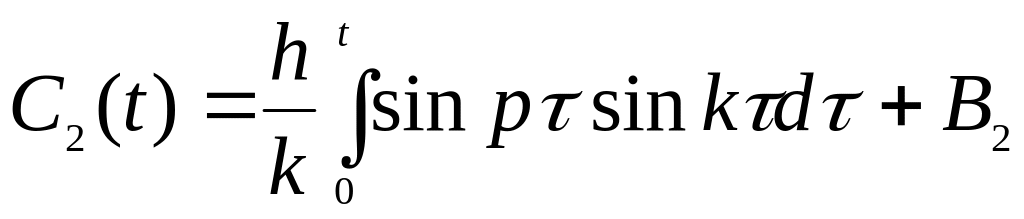 ,
где В1 и В2 − постоянные интегрирования.
Подставляя эти выражения в (18.2), приходим к соотношению:
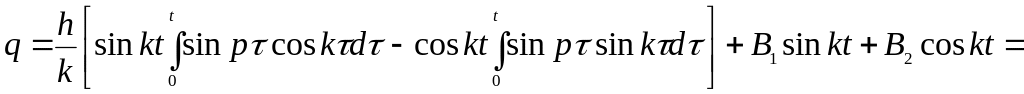
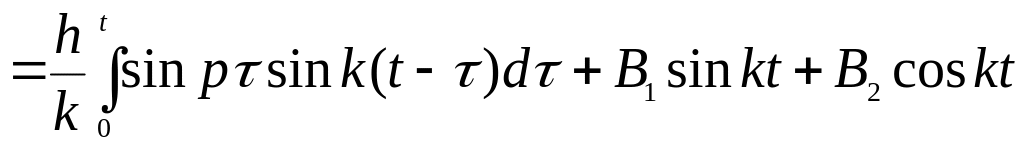 .
(18.6)
Отсюда
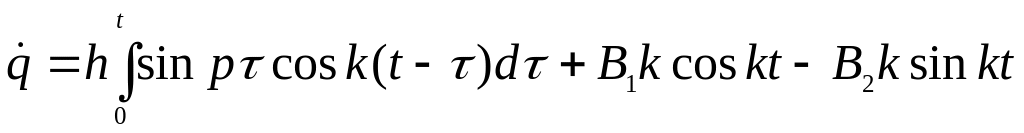 .
(18.7)
Постоянные интегрирования В1
и В2 определим из (18.6) и (18.7) с
учетом начальных условий (при t=0
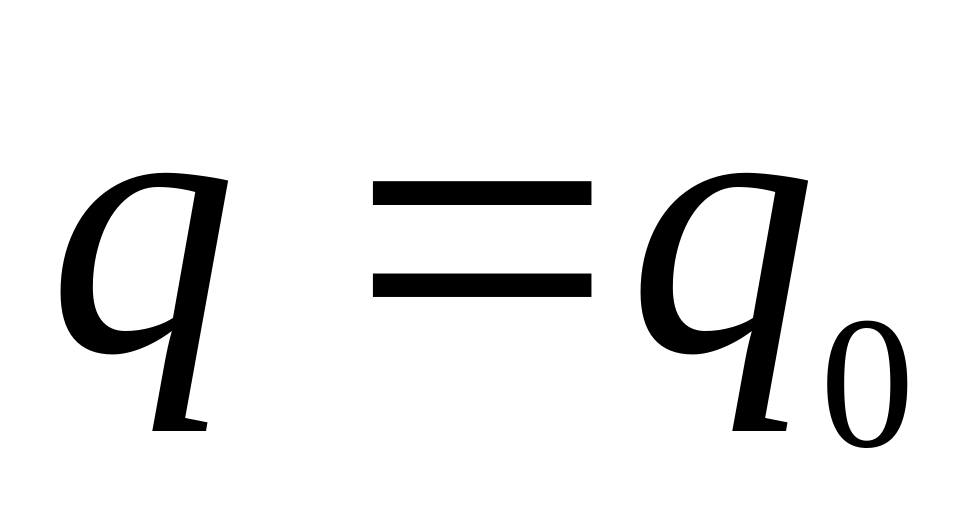 ,
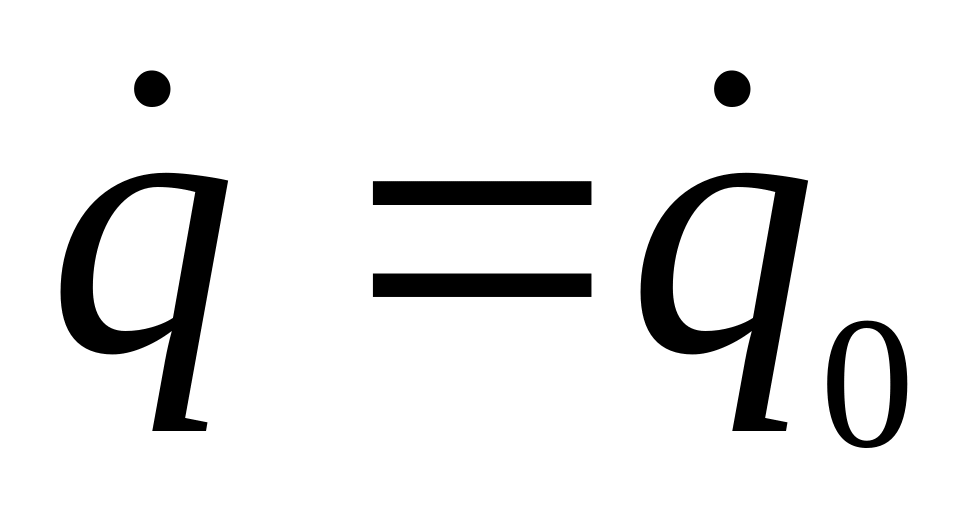 ):
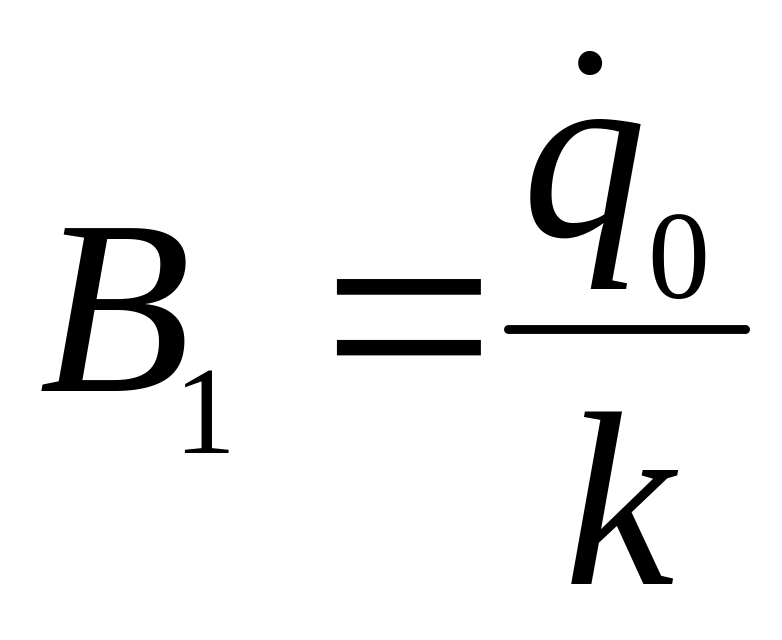 ,
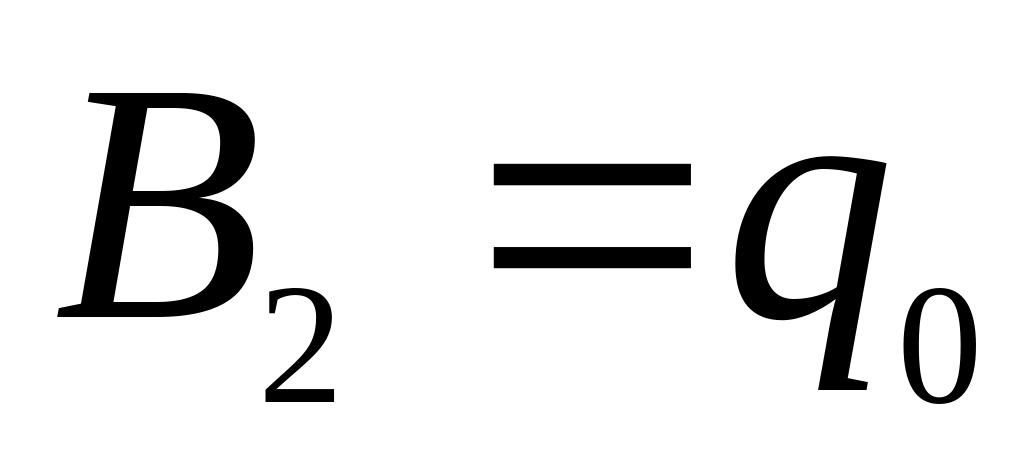 . (18.8)
Вычислим интеграл, входящий в (18.7):
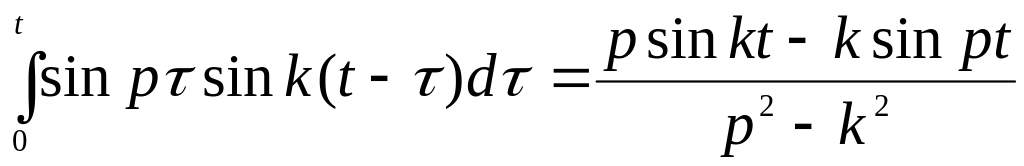 .
(18.9)
Подставляя (18.8) и (18.9) в (18.6), после простых преобразований получим уравнение колебательного движения механической системы:
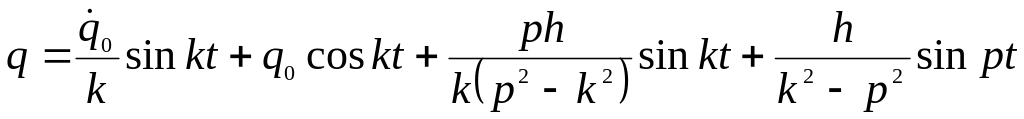 .
(18.10)
Первые два слагаемых, входящих в это
выражение, изменяются по гармоническому
закону с собственной частотой k
системы, зависят от начальных условий
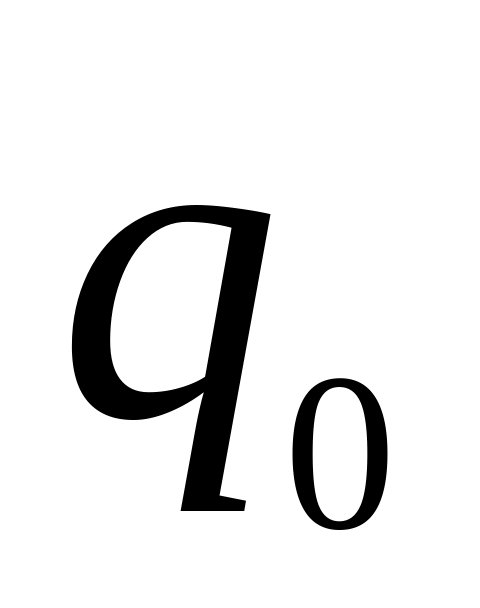 ,
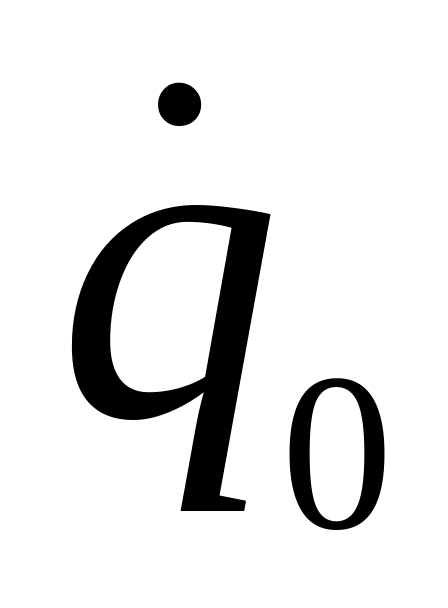 и поэтому соответствуют свободным
колебаниям. Последнее слагаемое тоже
описывает гармонические колебания, но
с частотой p изменения
возмущающей силы. Это слагаемое
соответствуют вынужденным колебаниям
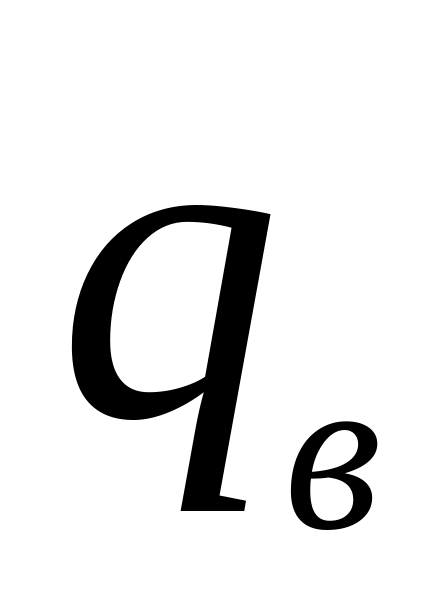 :
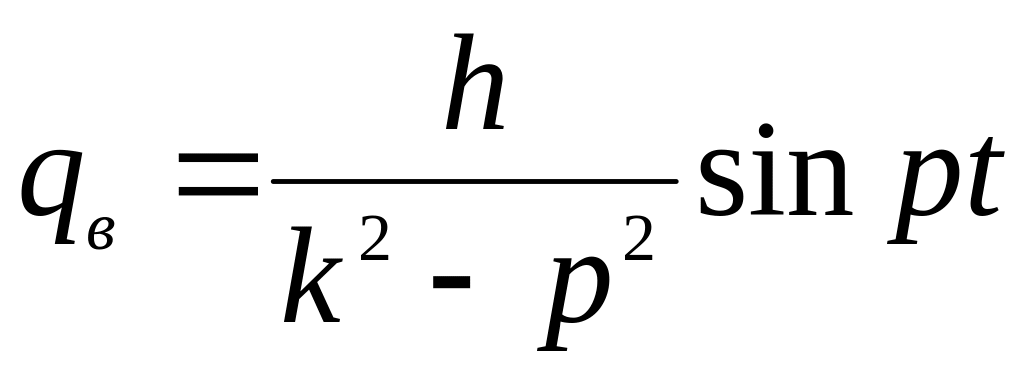 . (18.11)
Выражение (18.11) показывает, что при действии гармонической возмущающей силы на линейную механическую систему, она совершает сложное колебательное движение, представляющее собой результат наложения свободных и вынужденных колебаний.
Явление резонанса
Исследуем зависимость амплитуды
вынужденных колебаний
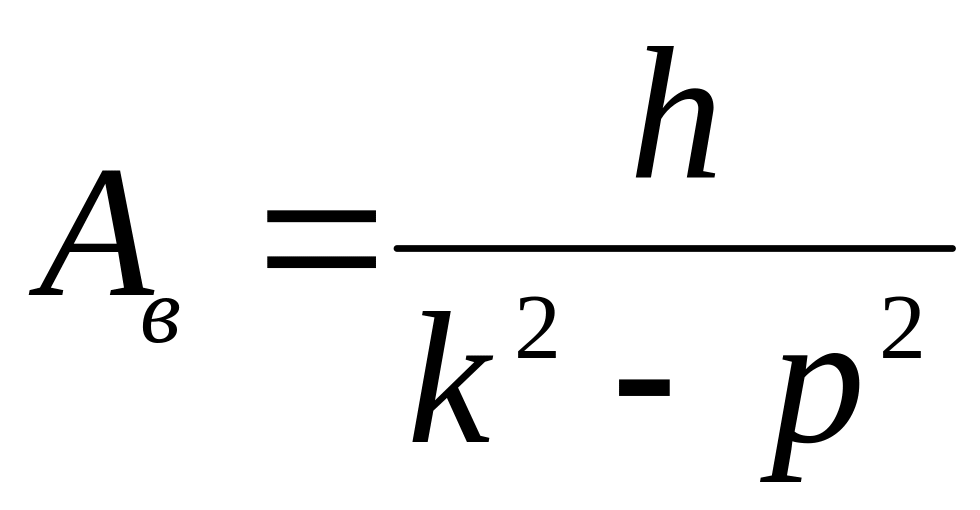 от частоты p возмущающей
силы. Для этого введем так называемый
коэффициент динамичности
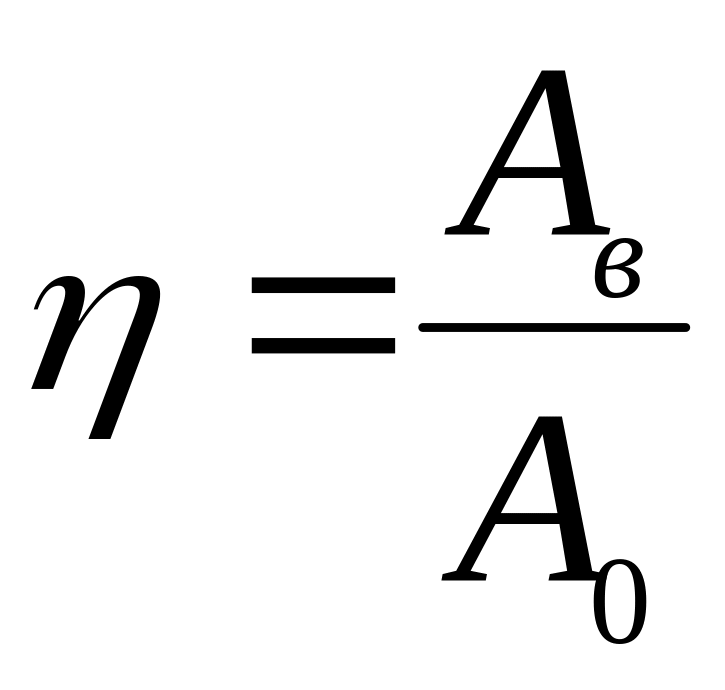 , где
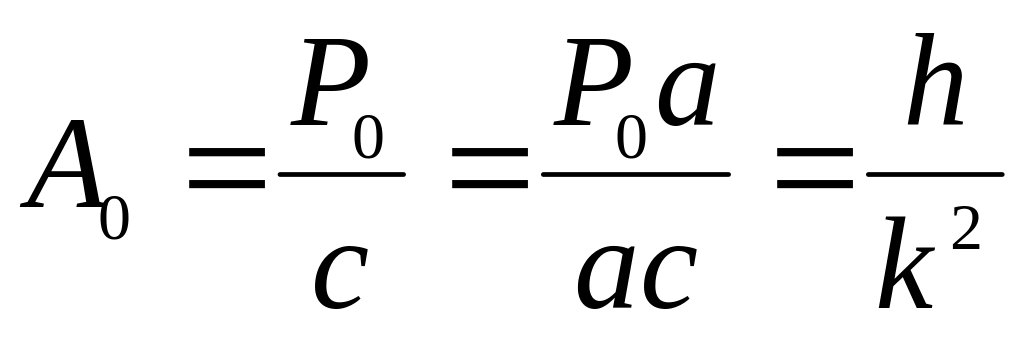 .
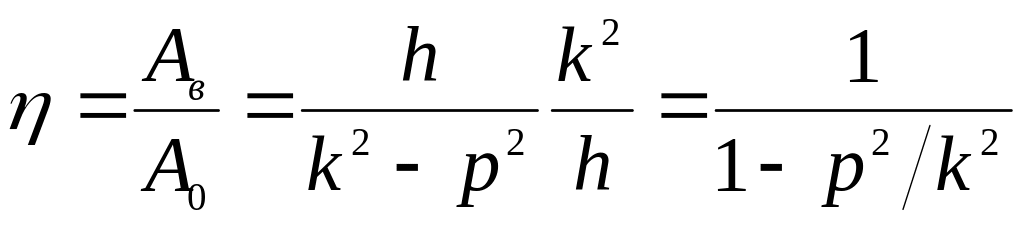 .
График зависимости
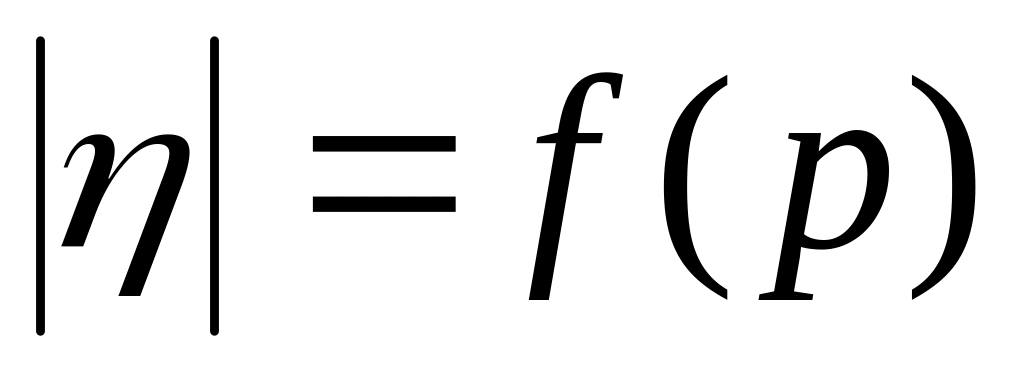 показан на рис. 18.1.
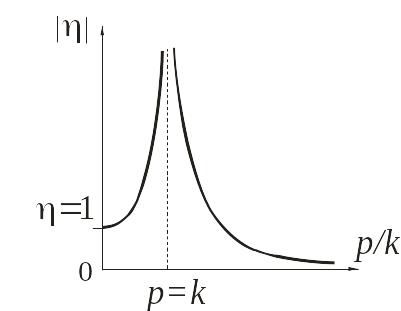
Рис. 18.1
График показывает, что с увеличением
частоты p от 0 до p=k
модуль коэффициента динамичности
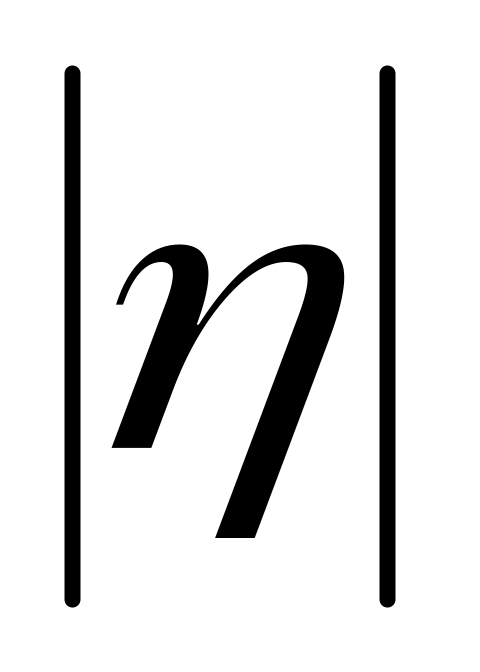 растет от 1 до бесконечности, а затем
уменьшается от бесконечности до нуля.
При p=k
модуль коэффициента динамичности равен
бесконечности (явление резонанса).
Явление резонанса наступает при совпадении частот свободных и вынужденных колебаний механической системы (при p=k). При этом амплитуда вынужденных колебаний обращается в бесконечность.
Дифференциальное уравнение вынужденных
колебаний механической системы при
резонансе приобретает вид: 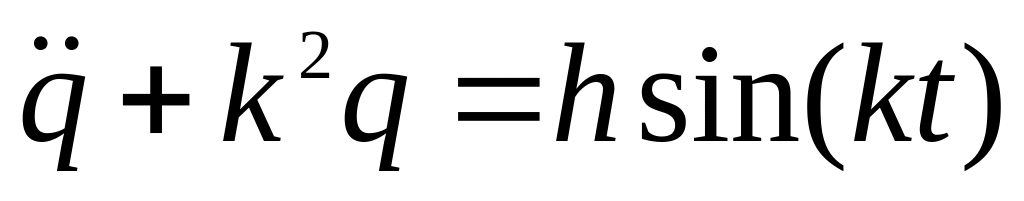 .
Для получения общего решения этого
дифференциального уравнения устремим
частоту p к k
и найдем предел, к которому стремится
выражение (18.10) при
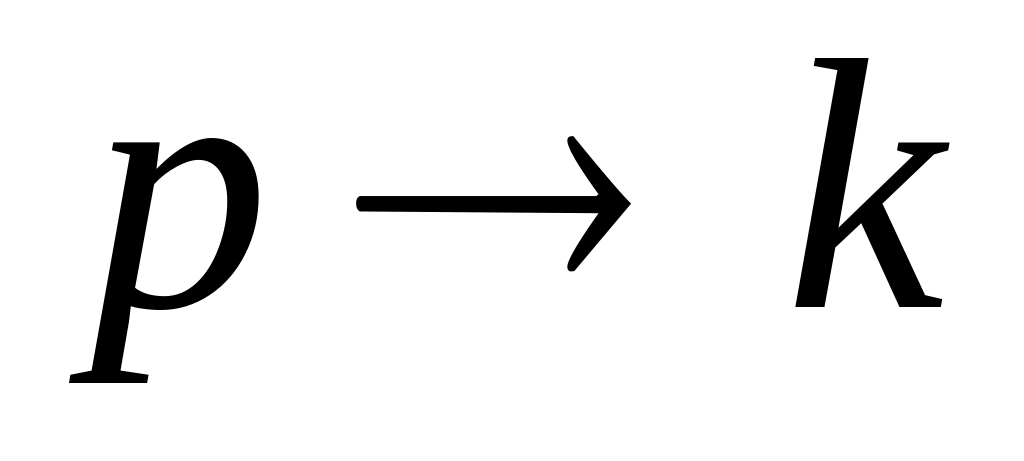 :
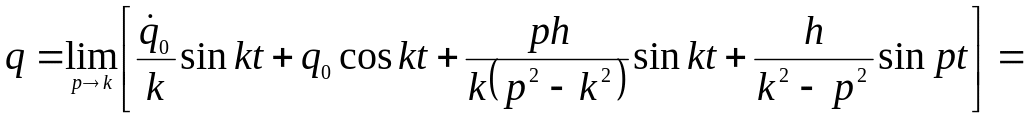
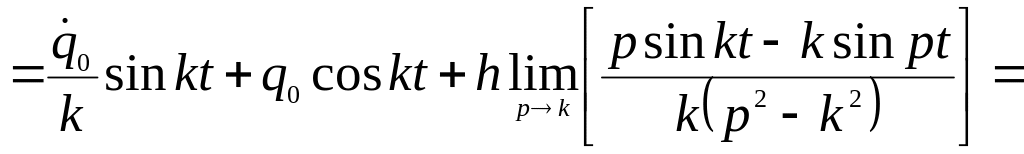
При вычислении предела, входящего в это
выражение, возникает неопределенность
типа
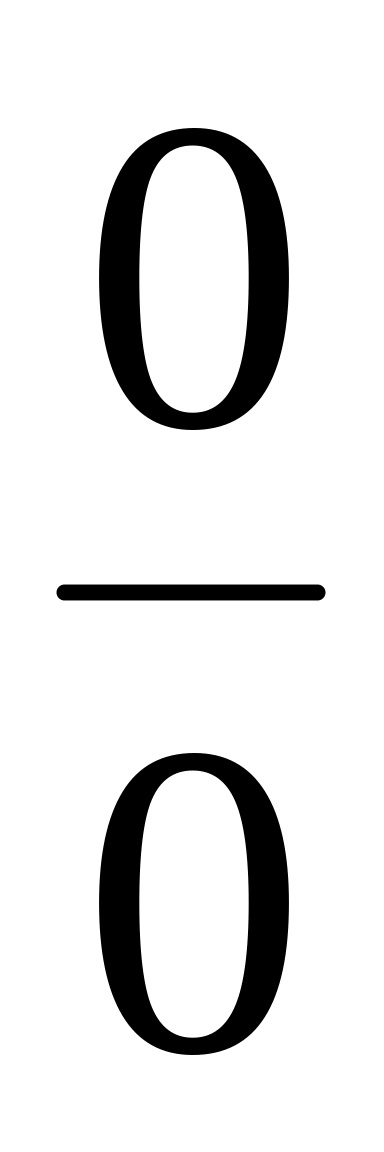 ,
которую можно раскрыть по правилу
Лопиталя:
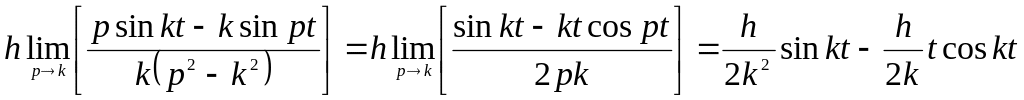 .
Тогда окончательно получаем:
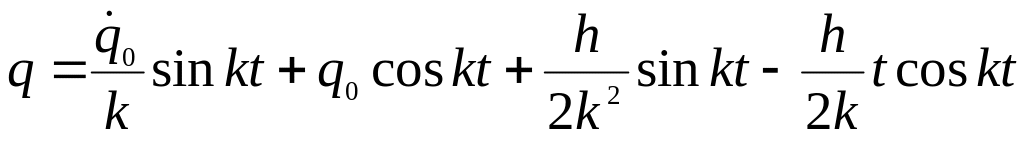 . (18.12)
Уравнение движения колебательной
системы при резонансе (18.12) показывает,
что это движение является результатом
наложения свободных и вынужденных
колебаний. Частота и период вынужденных
колебаний при резонансе равны частоте
и периоду свободных колебаний системы,
а их амплитуда изменяется пропорционально
времени. На рис. 18.2 показан график
вынужденных колебаний механической
системы при резонансе для случая нулевых
начальных условий (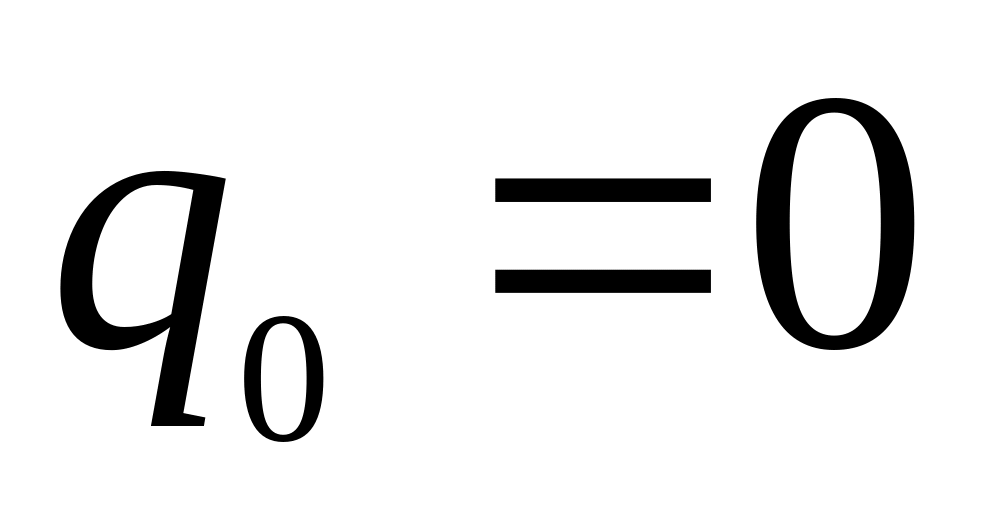 ,
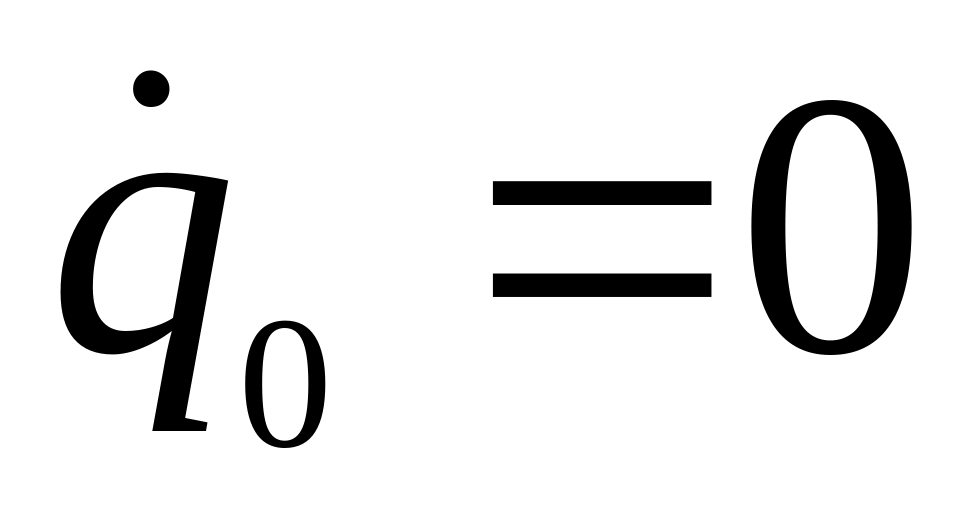 ).
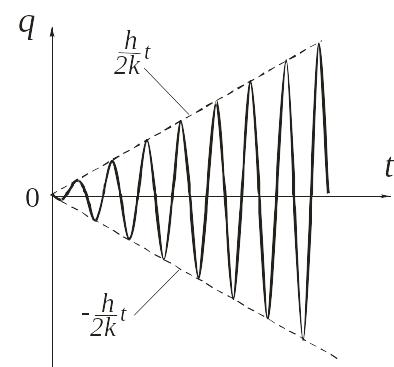
Рис. 18.2
Явление биений
Рассмотрим случай, когда частота
вынужденных колебаний p
близка к собственной частоте k
колебаний механической системы, но не
равна ей (pk).
Тогда
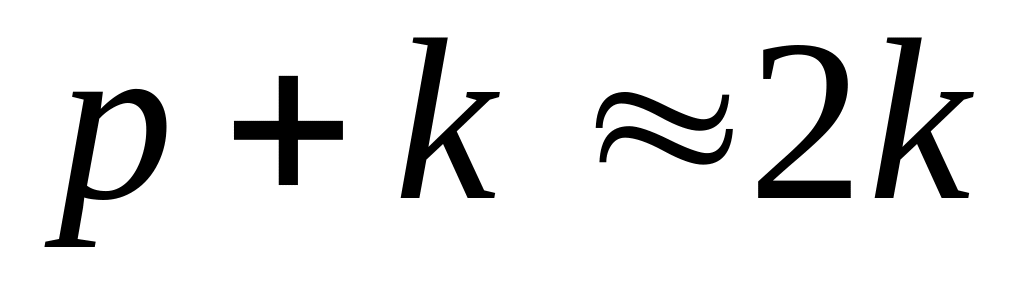 ,
и, следовательно,
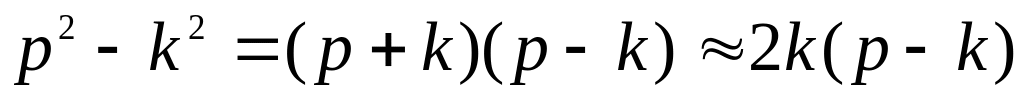 .
Воспользуемся готовым результатом вычисления интеграла (18.9):
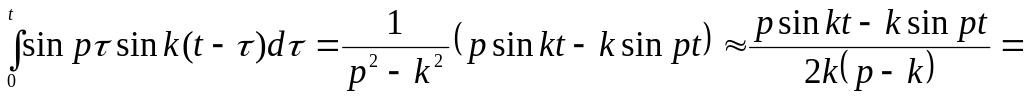
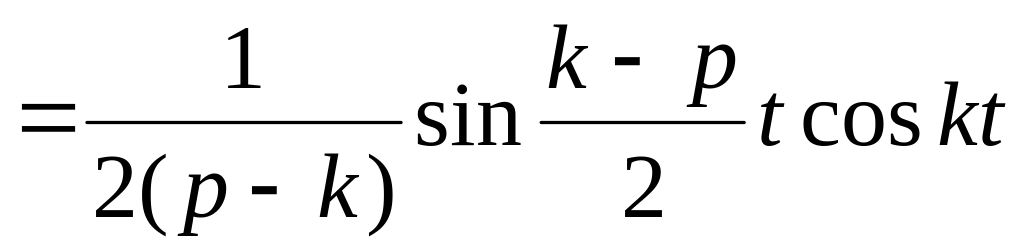 .
Подставляя в (18.7), получим:
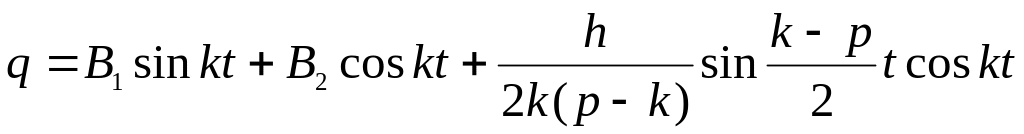 . (18.13)
Как обычно, найдем обобщенную скорость:
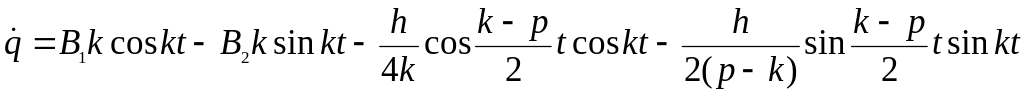 .
(18.14)
Пусть начальные условия задачи имеют вид: при t=0 , .
Тогда из уравнений (18.13) и (18.14) находим: 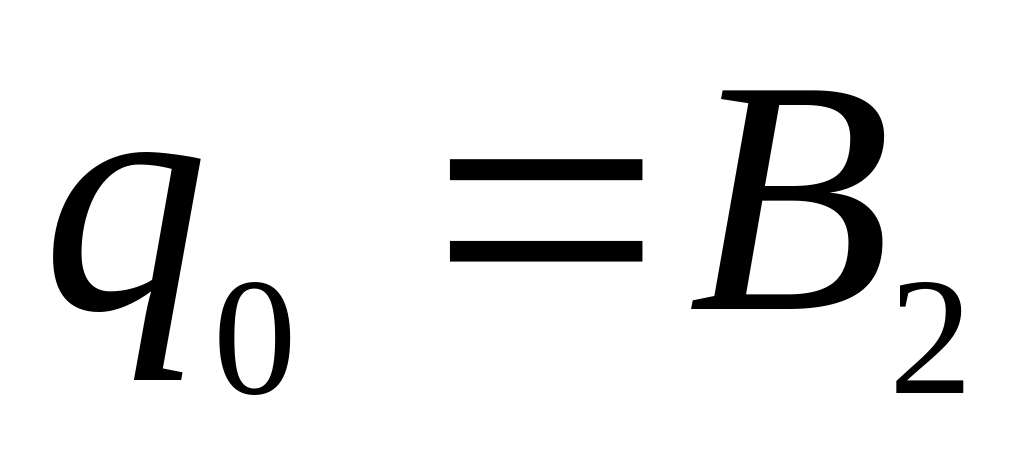 ,
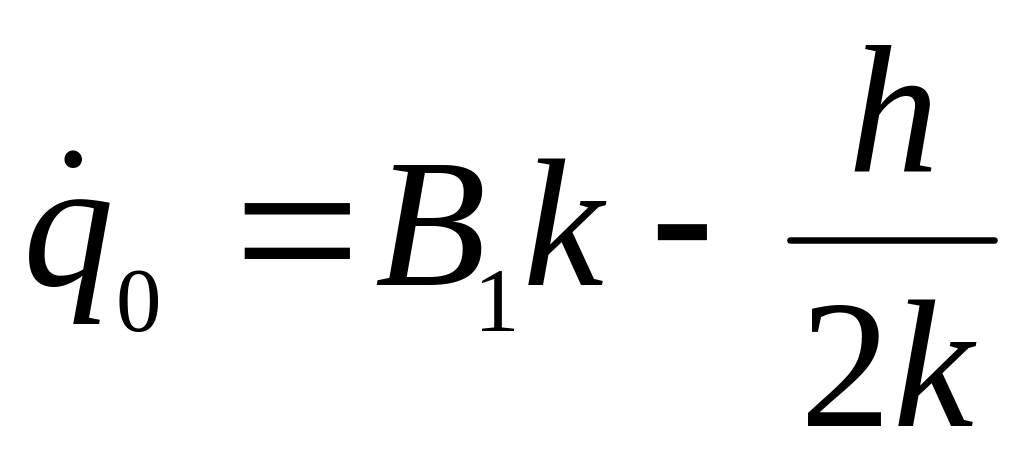 .
Отсюда
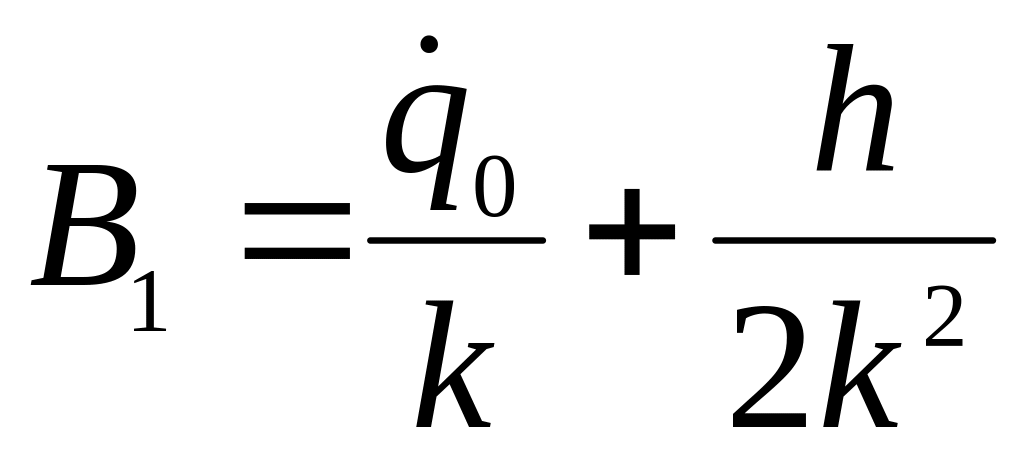 .
Окончательно получаем:
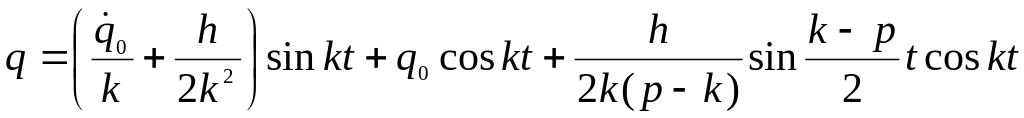 .
(18.15)
Это равенство можно переписать в виде:
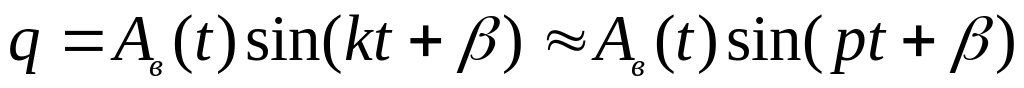 , (18.16)