Материал: Источник теоретического материала
где
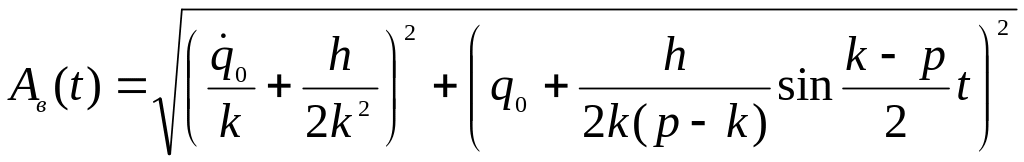 − амплитуда вынужденных колебаний;
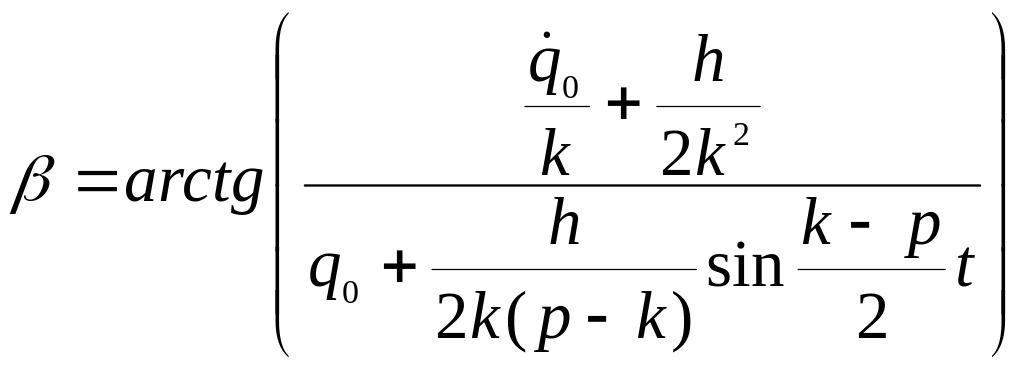 − начальная фаза
Уравнение (18.16) описывает движение, называемое биениями. В этом движении амплитуда вынужденных колебаний Aв(t) является периодической функцией времени. График колебаний, описываемых уравнением (18.16), показан на рис. 18.3.
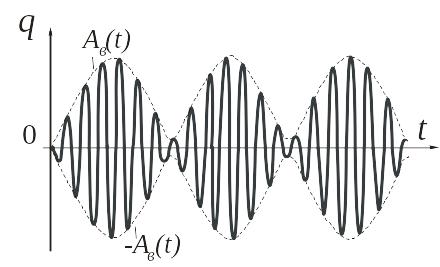
Рис. 18.3
Влияние вязкого сопротивления на вынужденные колебания линейной механической системы с одной степенью свободы
Перейдем теперь к изучению движения
линейной механической системы, на
которую помимо гармонической возмущающей
силы
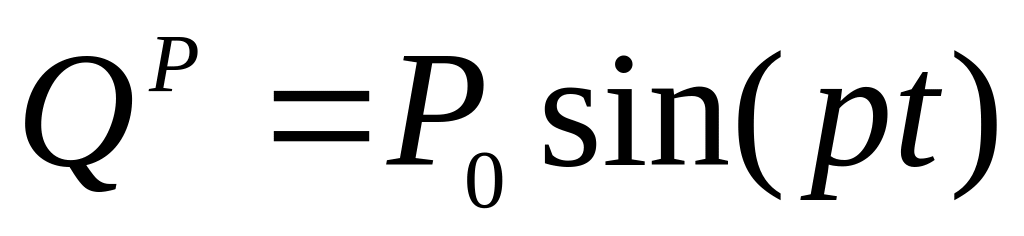 ,
где Р0 и p −
амплитуда и частота изменения возмущающей
силы, действуют силы вязкого сопротивления.
Предположим, что кинетическая и потенциальная энергии системы приведены к виду: ; , где а и с − коэффициенты инерции и жесткости; , − обобщенная координата и обобщенная скорость системы, а диссипативная функция Релея записывается следующим образом:
,
где b − коэффициент, характеризующий силы вязкого сопротивления.
Обобщенную силу вязкого сопротивления найдем по формуле (17.4):
.
Подставляя Т, П, QP и QR в уравнения Лагранжа II рода
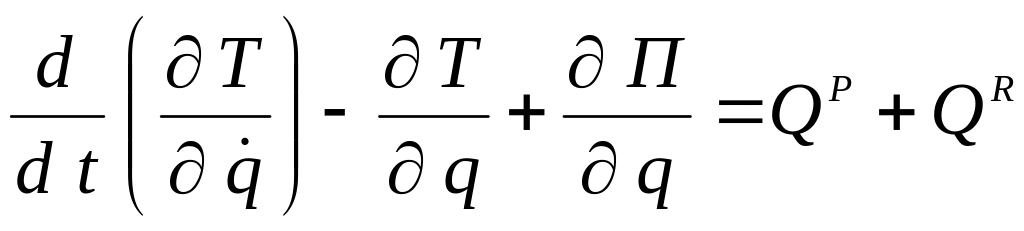 ,
получаем:
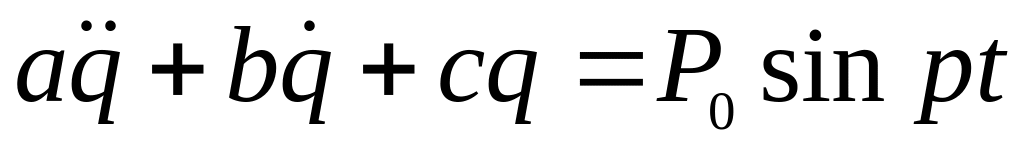 .
Отсюда
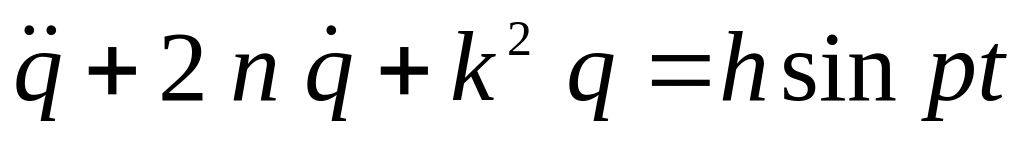 ,
(18.17)
где
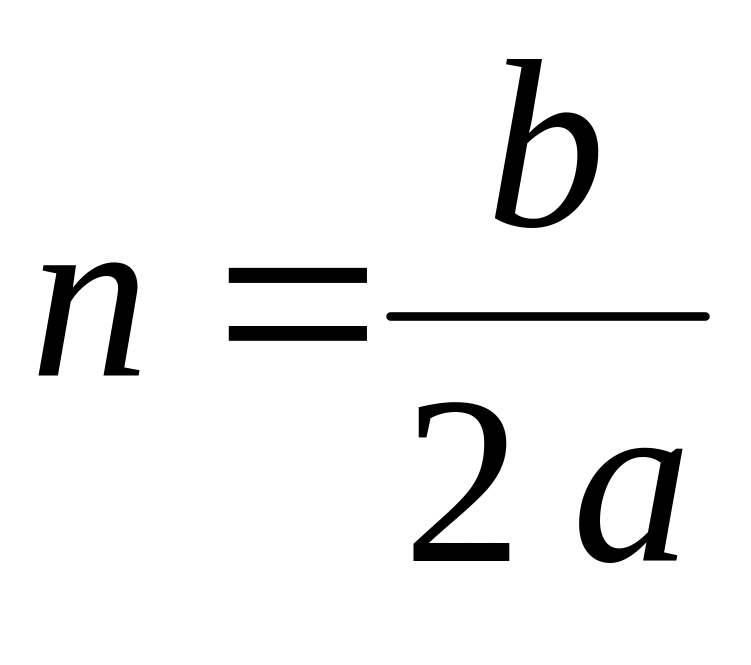 коэффициент затухания;
.
Уравнение (22.17) представляет собой дифференциальное уравнение вынужденных колебаний линейной механической системы при наличии вязкого сопротивления.
Обще решение линейного дифференциального уравнения (18.17) будем искать в виде суммы общего решения q1 однородного уравнения (17.6) и частного решения q2 неоднородного уравнения (17.7):
q=q1+q2. (18.18)
Общее решение q1 получено выше и в зависимости от соотношения между параметрами k и n имеет вид (17.9), (17.11) и (17.12).
Частное решение q2 найдем способом неопределенных коэффициентов. Для этого будем искать q2 в виде:
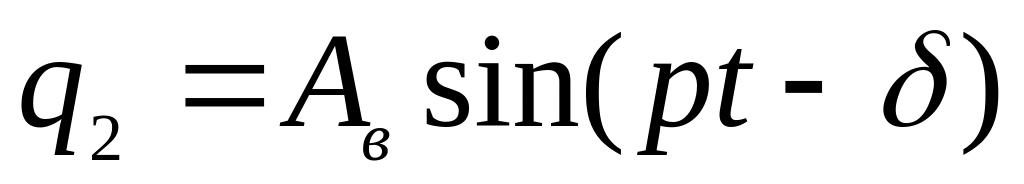 ,
(18.19)
где Ав, — некоторые пока неизвестные постоянные.
Найдем первую и вторую производные по времени:
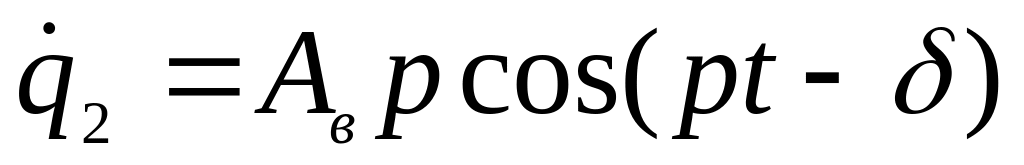 ,
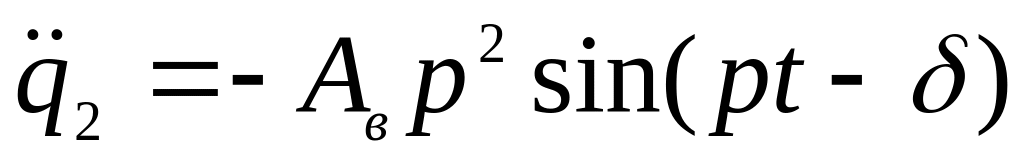 . (18.20)
Преобразуем правую часть уравнения (18.17):
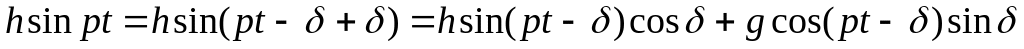 .
(18.21)
Подставим (18.19), (18.20) и (18.21) в (18.17):
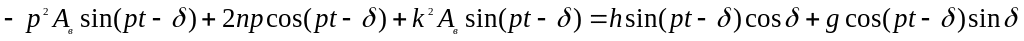
Для того, чтобы это равенство выполнялось
в любой момент времени, необходимо
приравнять коэффициенты при
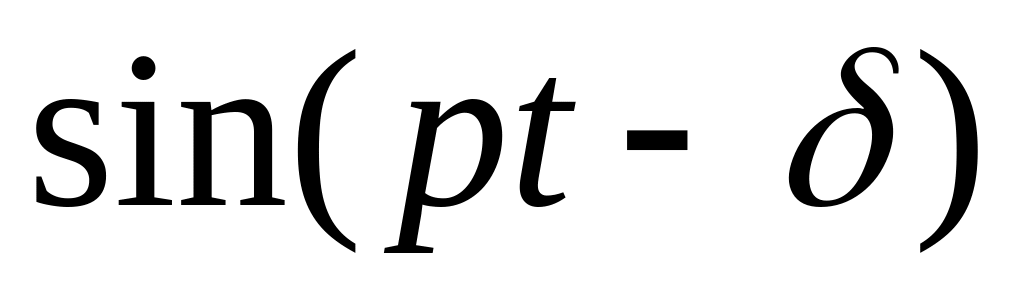 и
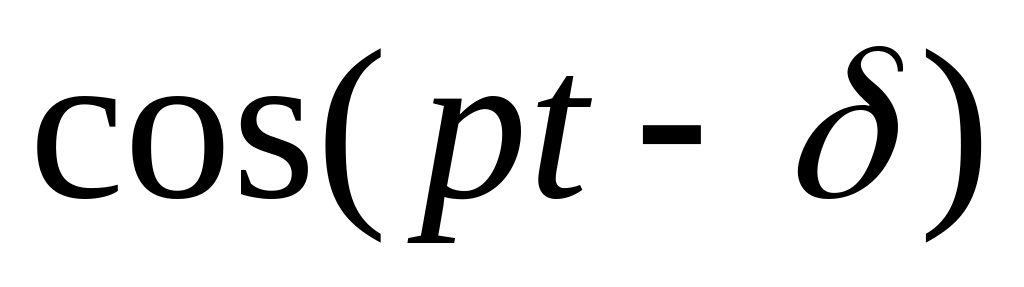 в обеих частях этого уравнения:
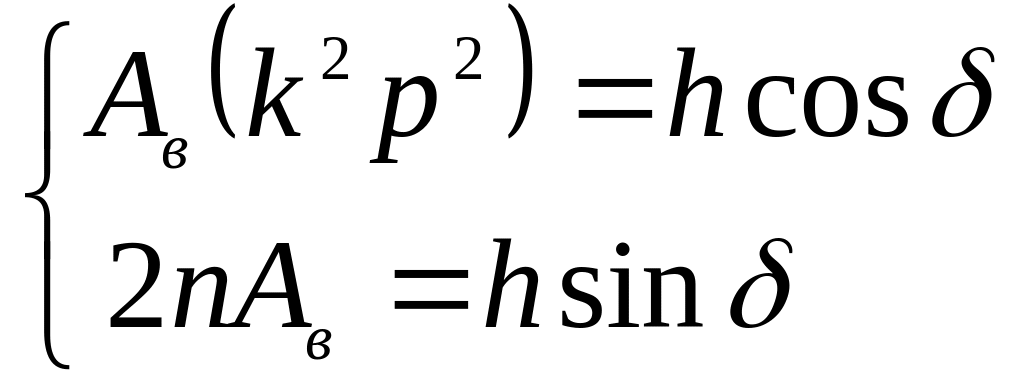 .
Решая эту систему, определяем постоянные Ав, :
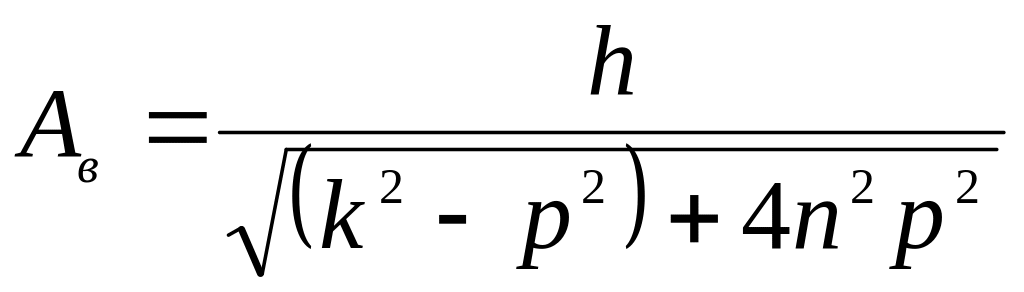 ,
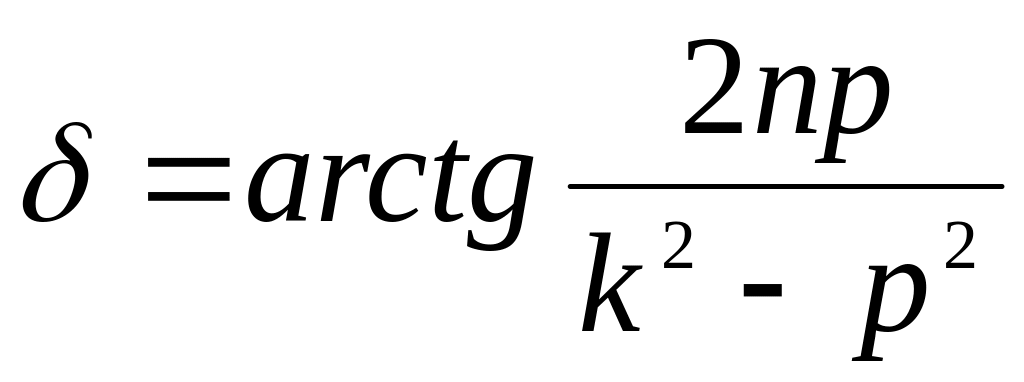 .
Перепишем выражение (18.17) в виде:
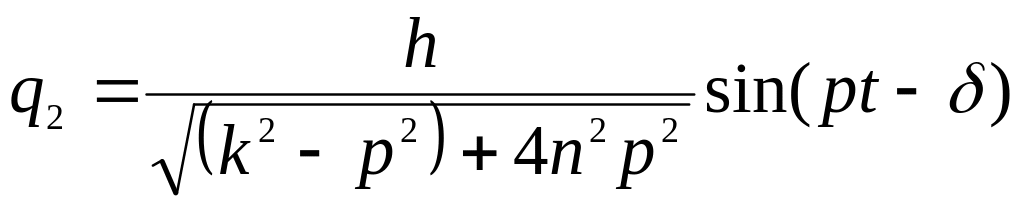 .
(18.22)
Таким образом, общее решение дифференциального уравнения (18.17) в зависимости от соотношения между k и n выглядит следующим образом:
при
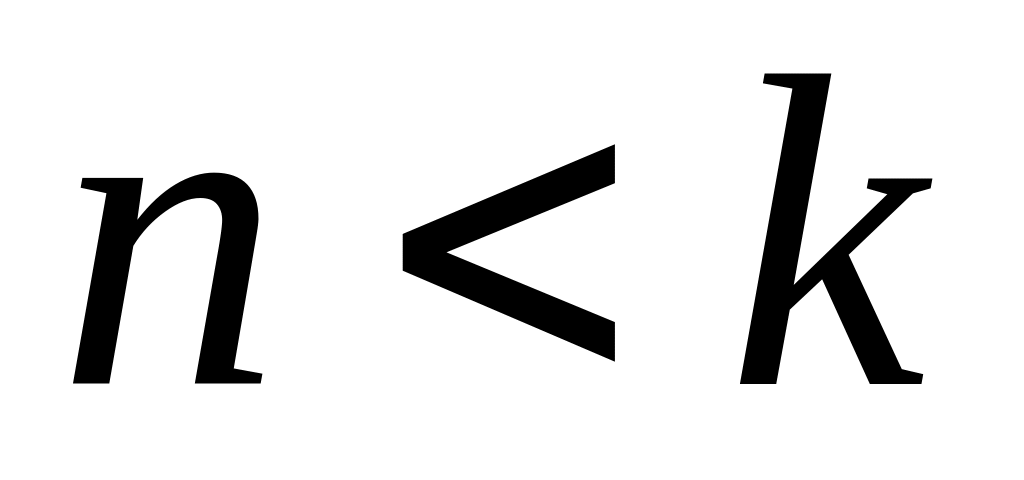
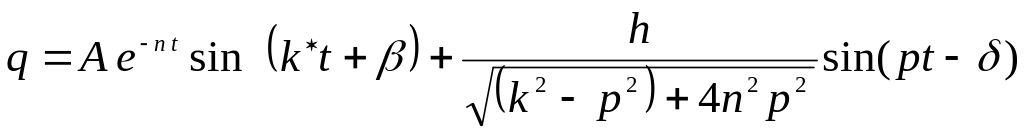 ; (18.23)
при
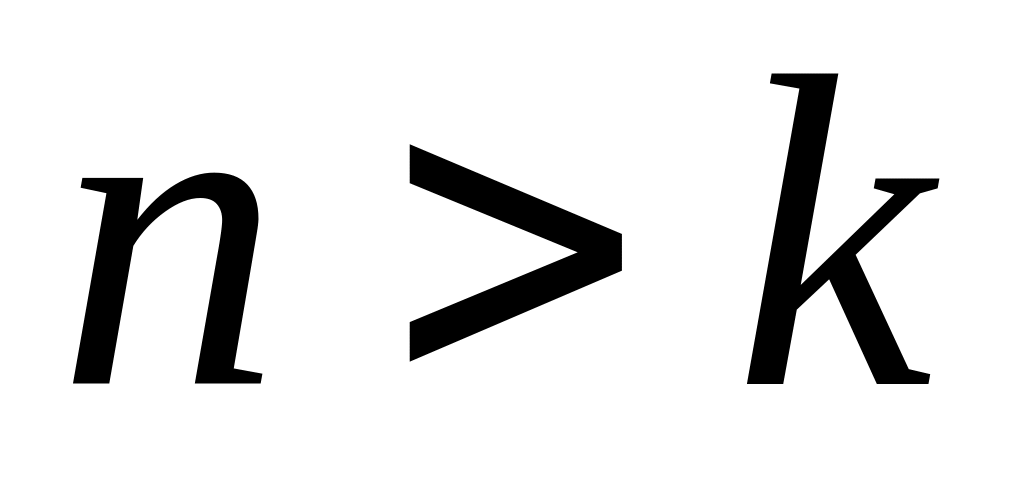
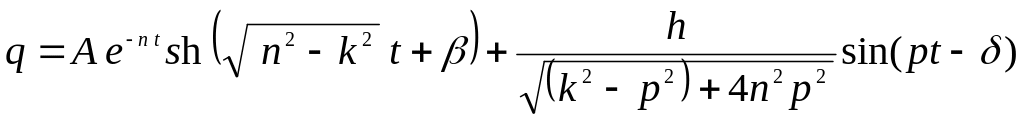 ;
(18.24)
при
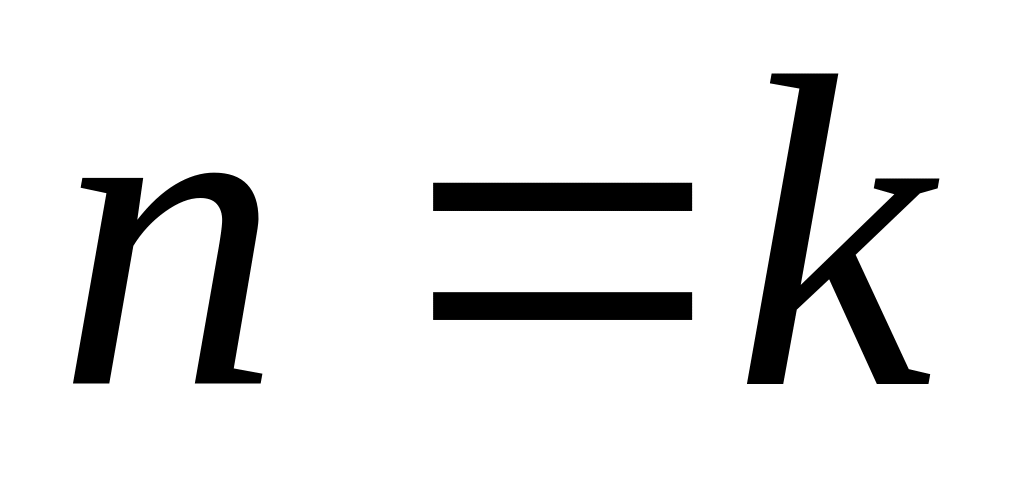
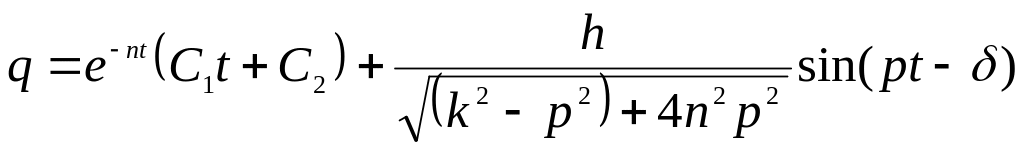 . (18.25)
Постоянные А, ,
С1 и С2 в этих уравнениях
представляют собой постоянные
интегрирования, определяемые по начальным
условиям (при t=0
,
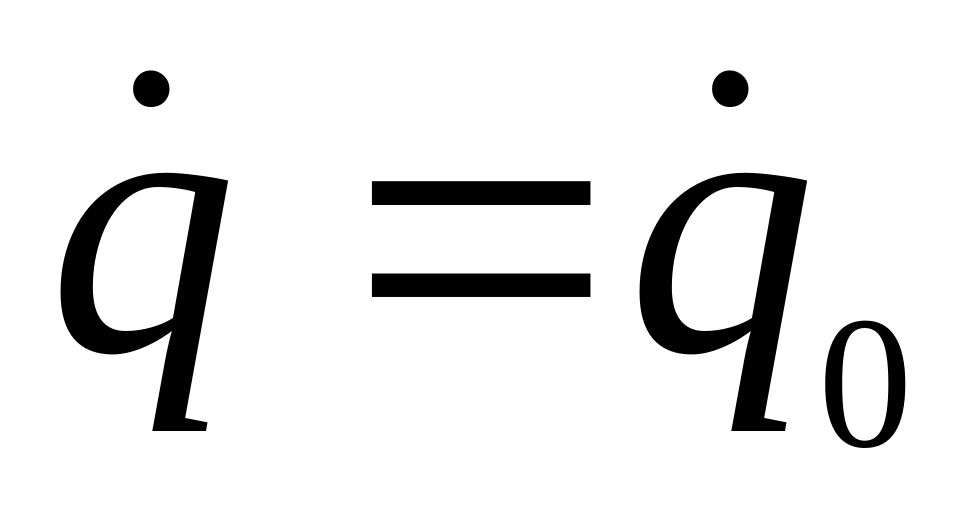 ).
Уравнения (18.22)-(18.24) показывают, что
движение линейной механической системы,
описываемое этими уравнениями,
представляет собой наложение затухающих
колебаний (при
)
или апериодического движения (при
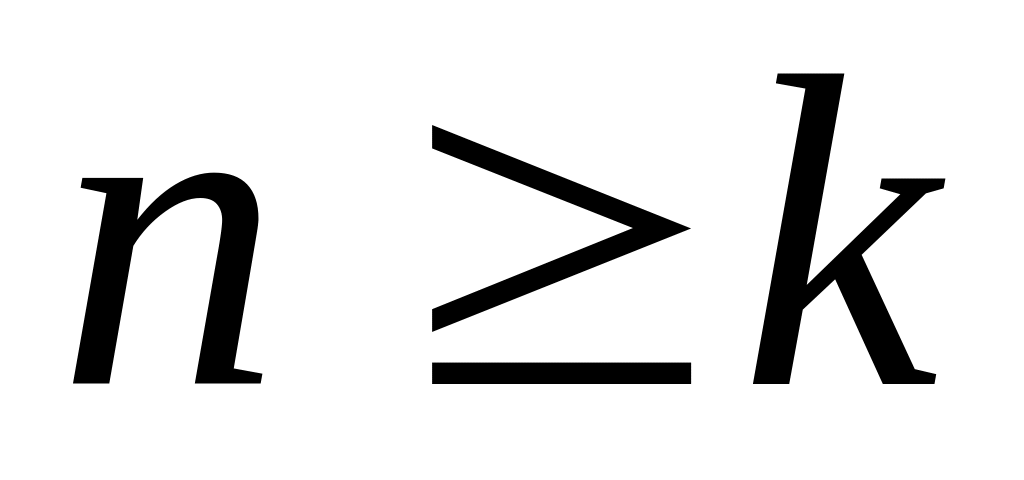 )
на собственно вынужденные колебания.
При этом первые слагаемые в (18.22)-(18.24),
содержащие экспоненциальный множитель
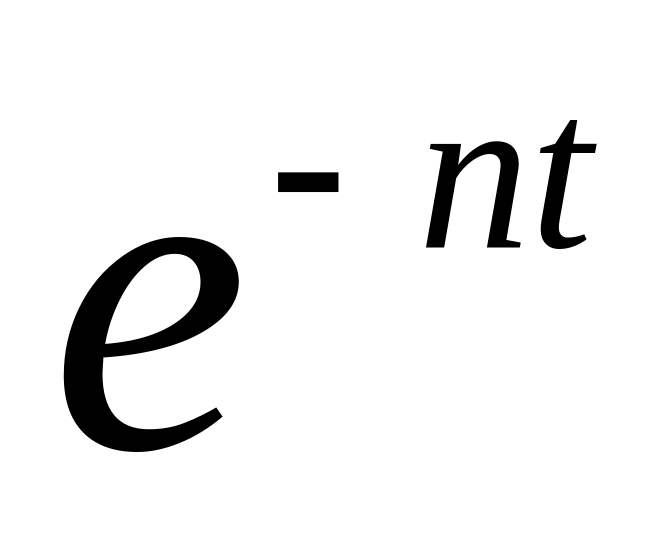 ,
быстро уменьшаются с течением времени.
Поэтому в установившемся режиме движение
практически представляет собой только
собственно вынужденные колебания,
происходящие по закону (18.22):
.
Исследуем вынужденные колебания линейной механической системы при наличии сил вязкого сопротивления.
Уравнение (18.22) показывает, что движение системы представляет собой гармонические колебания. Их амплитуда не изменяется с течением времени. Это объясняется тем, что потери энергии на преодоление сопротивления движению системы в точности компенсируются притоком энергии от источника колебаний.
Частота вынужденных колебаний системы
при наличии вязкого сопротивления равна
частоте p изменения
возмущающей силы, а фаза этих колебаний
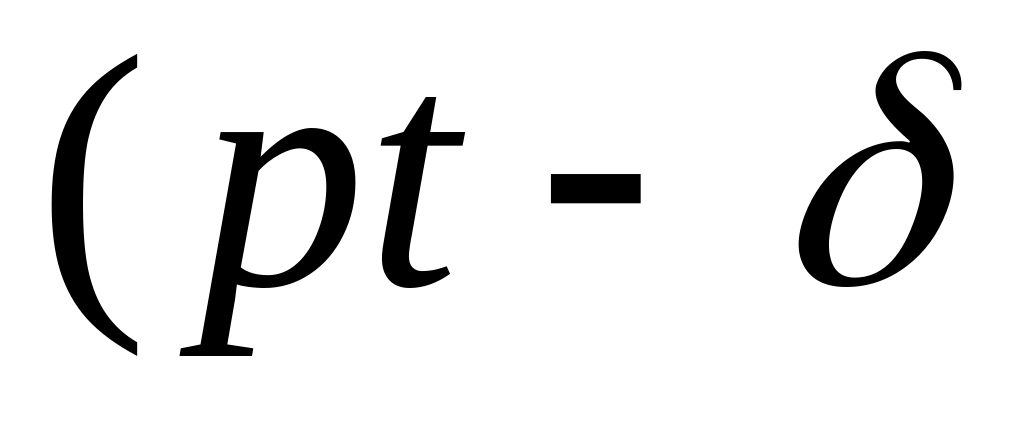 )
отстает от фазы возмущающей силы (pt)
на величину ,
называемую сдвигом фазы. Сдвиг фазы
изменяется в пределах
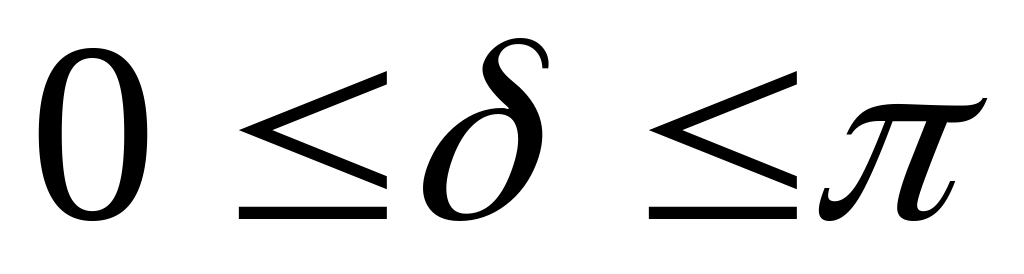 и определяется формулой
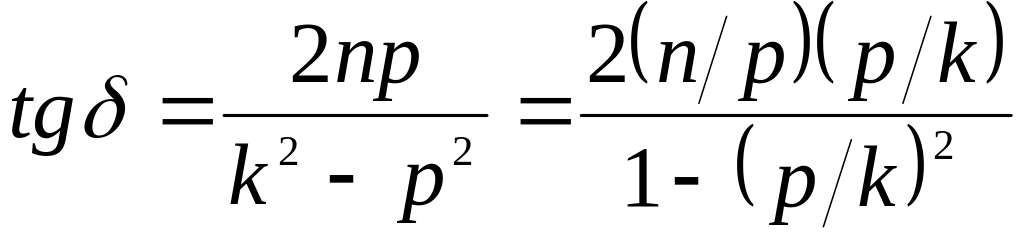 .
Графики зависимости сдвига фазы
от отношения частот
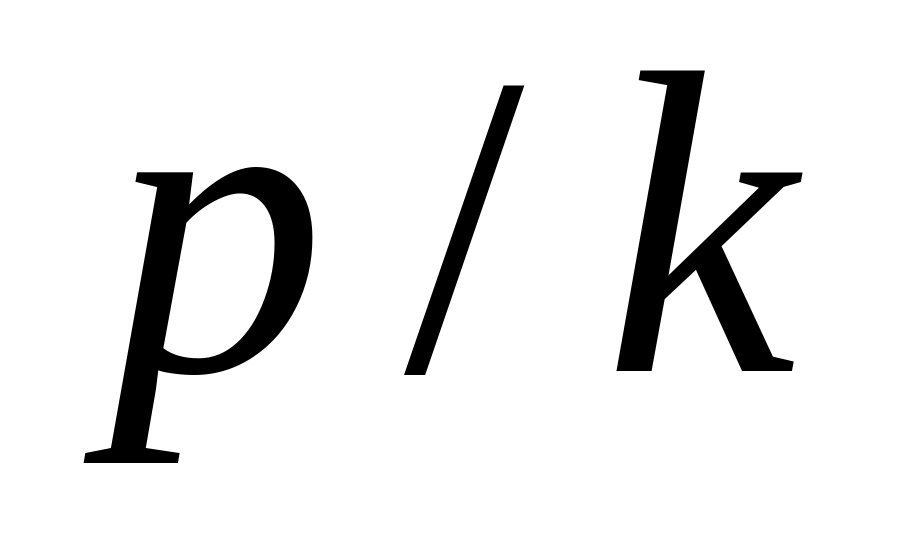 для различных значений коэффициента
затухания n показаны
на рис. 18.4.
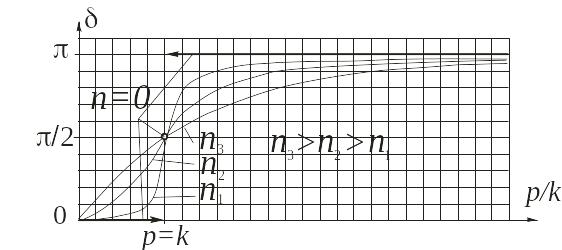
Рис. 18.4
Для выявления зависимости амплитуды
вынужденных колебаний системы от частоты
p изменения возмущающей
силы определим коэффициент динамичности
как отношение
амплитуды вынужденных колебаний
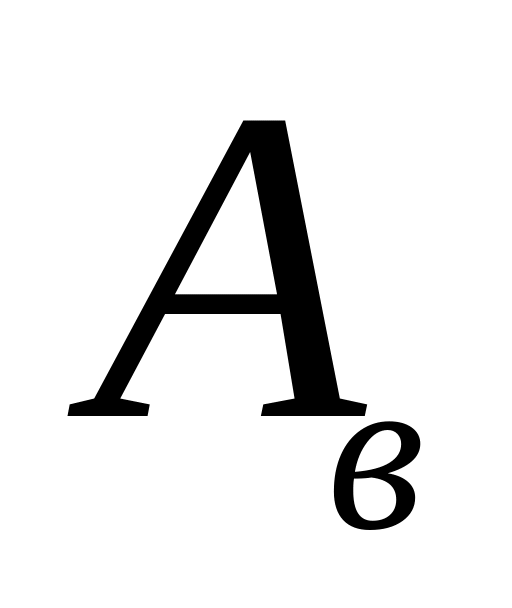 к статическому отклонению системы под
действием силы Р0:
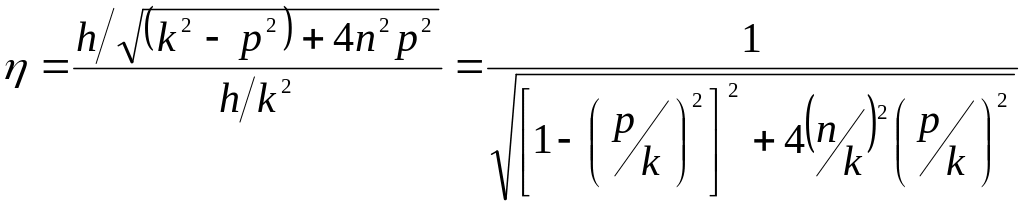 .
Графики зависимостей
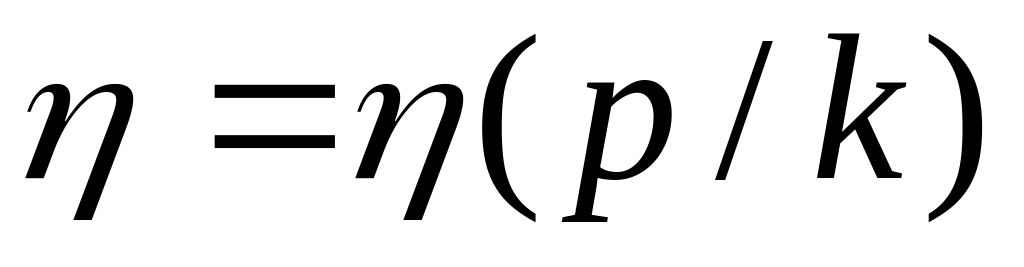 при различных значениях коэффициента
затухания n показаны
на рис. 18.5.
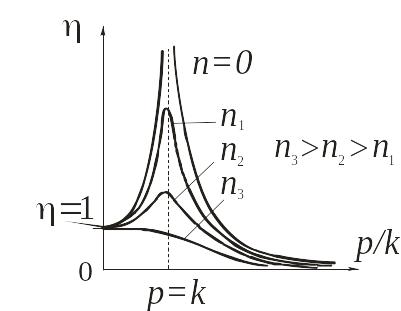
Рис. 18.5
1
Центр масс является частным случаем
общего понятия – центра H
приложенных векторов (центра Гамильтона),
радиус-вектор
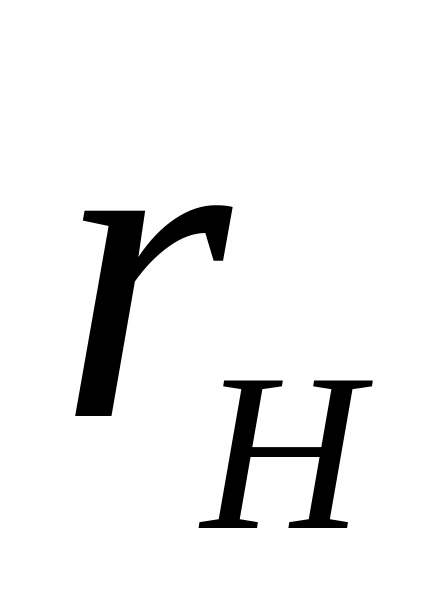 которого определяется формулой:
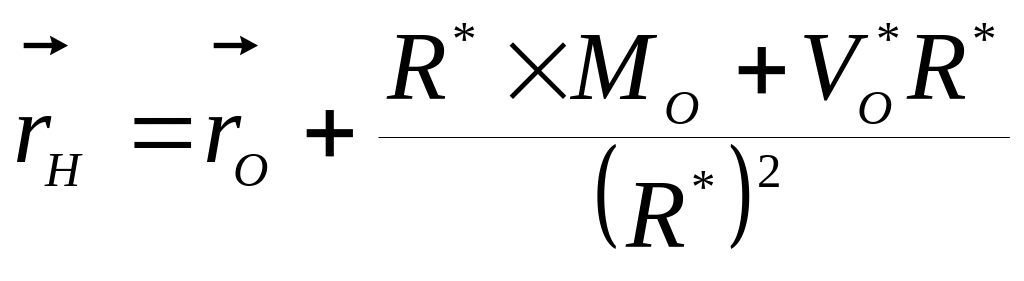 ,
где
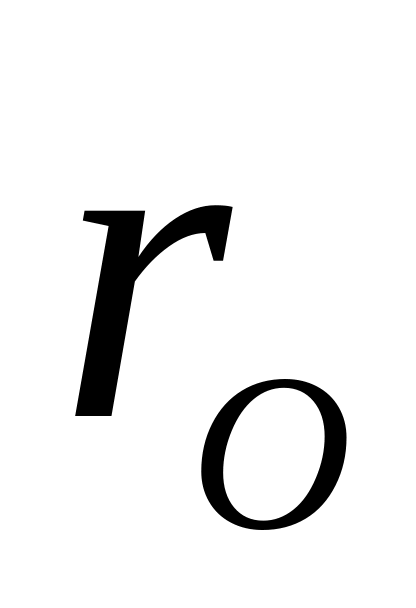 – радиус-вектор центра приведения О;
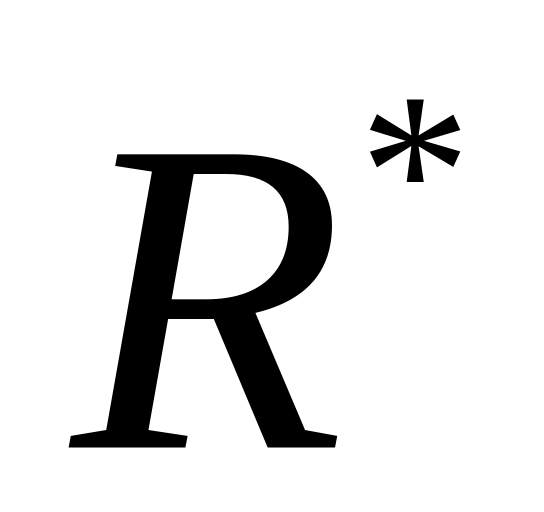 ,
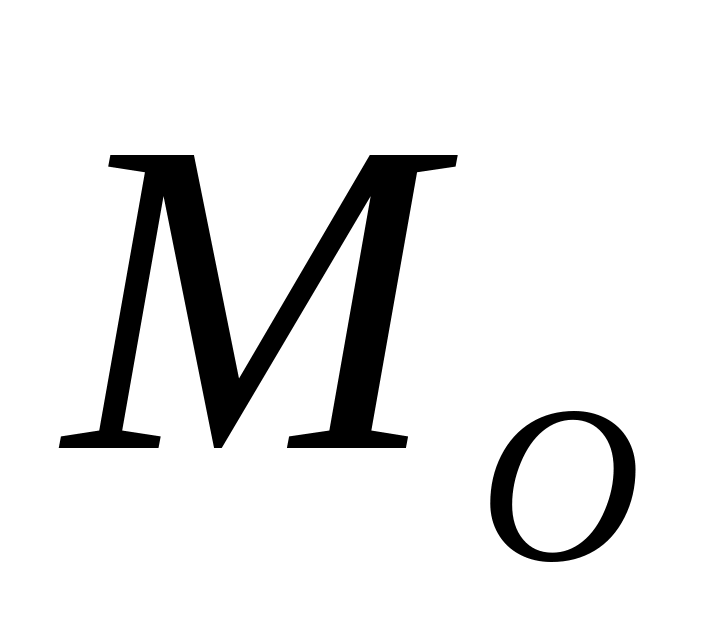 ,
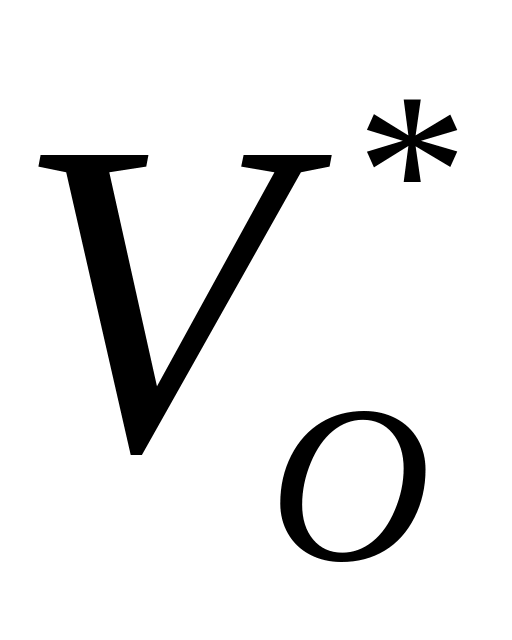 – главный вектор, главный момент и
главный вириал системы векторов
относительно центра приведения О.