Материал: Источник теоретического материала
Лекция 16 Свободные и вынужденные колебания механической системы с одной степенью свободы.
Виды колебаний. Свободные колебания линейной механической системы с одной степенью свободы без учета сопротивления. Влияние вязкого сопротивления на свободные колебания линейной механической системы с одной степенью свободы.
Виды колебаний.
По признаку физического единства колебательных движений различают свободные и вынужденные колебания.
Свободными называются механические колебания автономных систем, обусловленные начальным запасом механической энергии и происходящие без воздействия вынуждающей силы.
Вынужденные колебания – это механические колебания, вызванные и поддерживаемые вынуждающей силой или кинематическим возбуждением.
Кроме свободных и вынужденных колебаний существуют иные типы колебаний, принципиально отличающиеся от них. Это, во первых, параметрические колебания – механические колебания, вызванные и поддерживаемые параметрическим возбуждением, когда колебания происходят в связи с изменением во времени одного или нескольких параметров системы (массы, момента инерции, коэффициента жесткости и др.)..
Другим самостоятельным типом колебаний являются автоколебания – асимптотически устойчивые периодические колебания автоколебательной системы, как правило, поддерживаемые за счет энергии, поступающей от неколебательных источников энергии.
Обратимся вначале к изучению свободных колебаний.
Свободные колебания линейной механической системы с одной степенью свободы без учета сопротивления
Рассмотрим механическую систему с одной степенью свободы, находящуюся только под действием сил, имеющих потенциал. Пусть кинетическая и потенциальная энергии системы приведены к виду:
; , (17.1)
где а и с − коэффициенты инерции и жесткости; , − обобщенная координата и обобщенная скорость системы.
Подставляя (17.1) в уравнения Лагранжа II рода (15.20), получаем
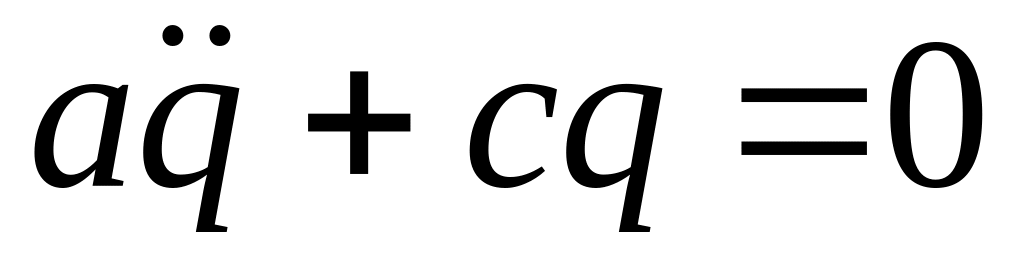 .
Или
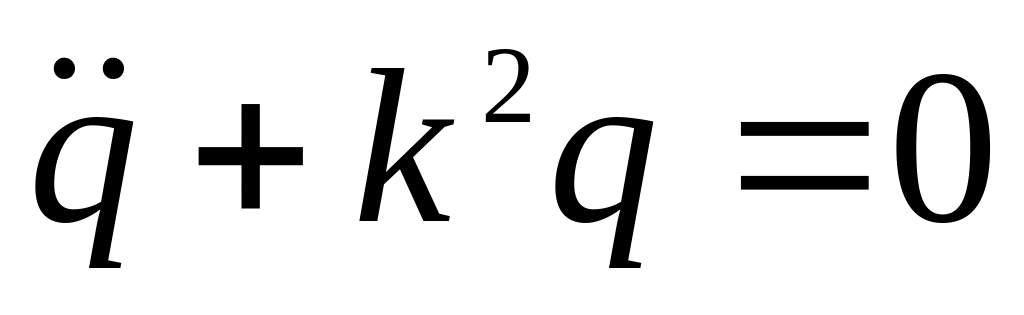 ,
(17.2)
где
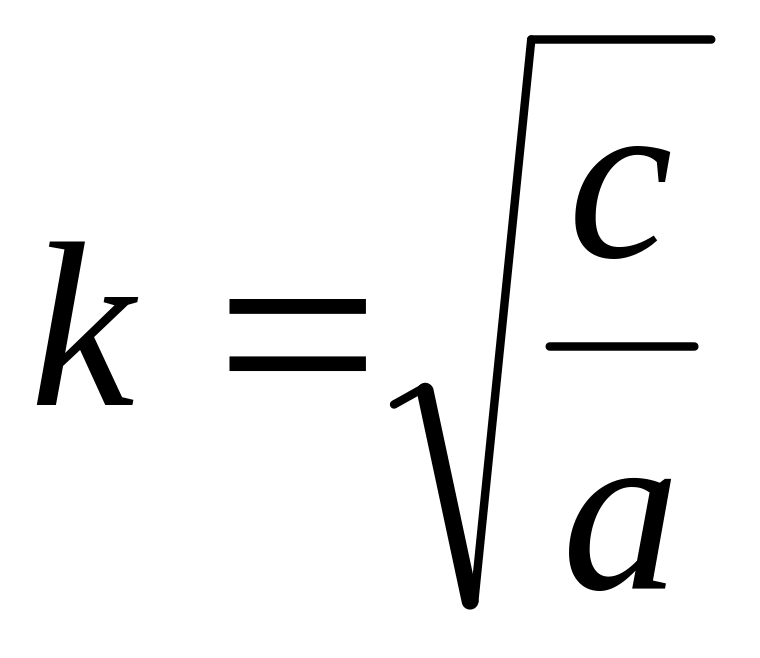 − циклическая (собственная) частота
свободных колебаний.
Уравнение (17.2) представляет собой дифференциальное уравнение свободных колебаний механической системы с одной степенью свободы без учета сопротивления.
Решение дифференциального уравнения (20.2) ищем в виде:
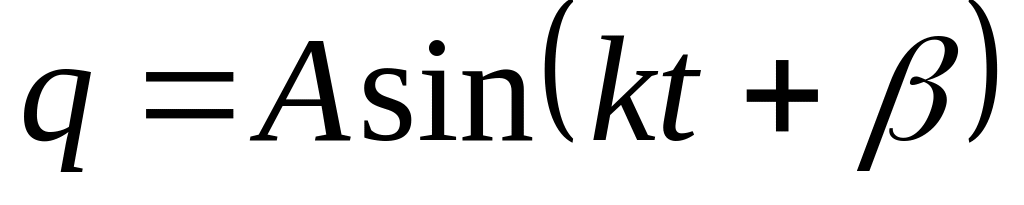 , (17.3)
где А − амплитуда свободных колебаний; − начальная фаза колебаний.
Продифференцируем это равенство по времени:
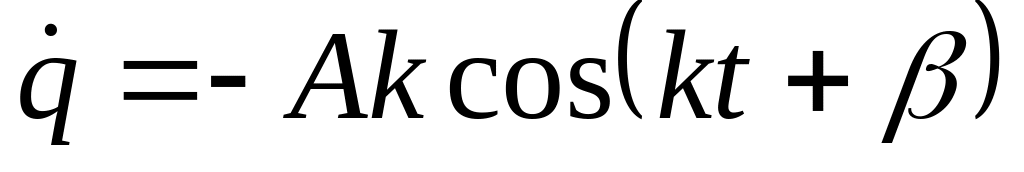 (17.4)
Постоянные интегрирования А и ,
определим из начальных условий. Пусть
в момент времени t=0
начальная обобщенная координата имела
значение q(t=0)=q0,
а начальная обобщенная скорость −
значение
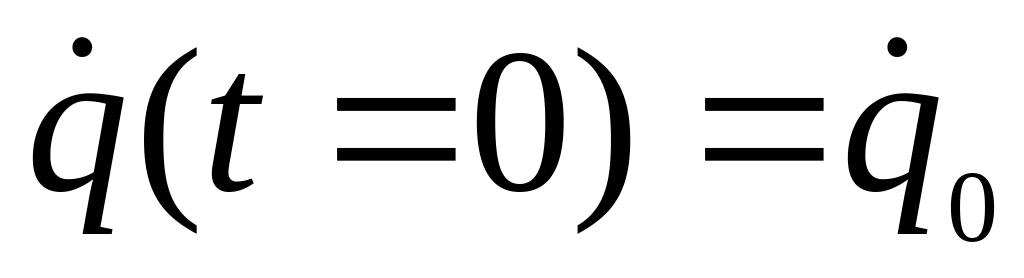 .
Подставляя эти условия в (17.3) и (17.4),
находим:
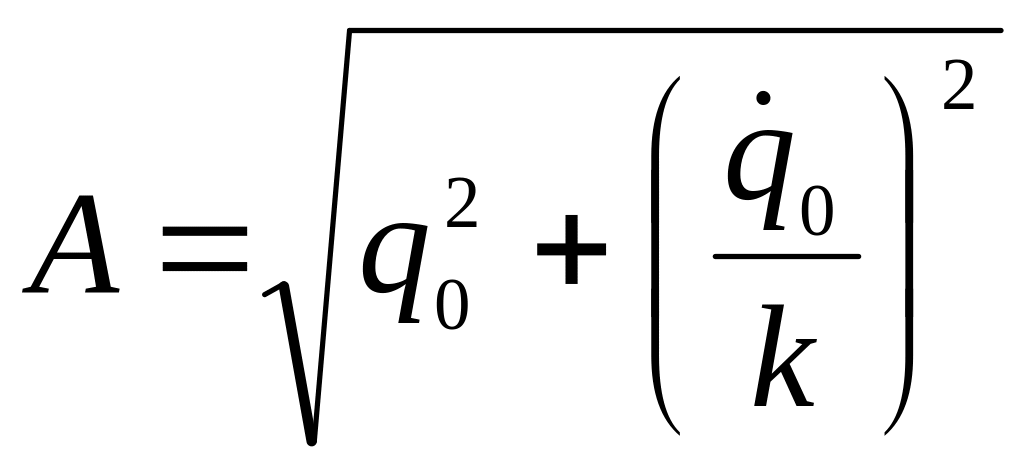 ;
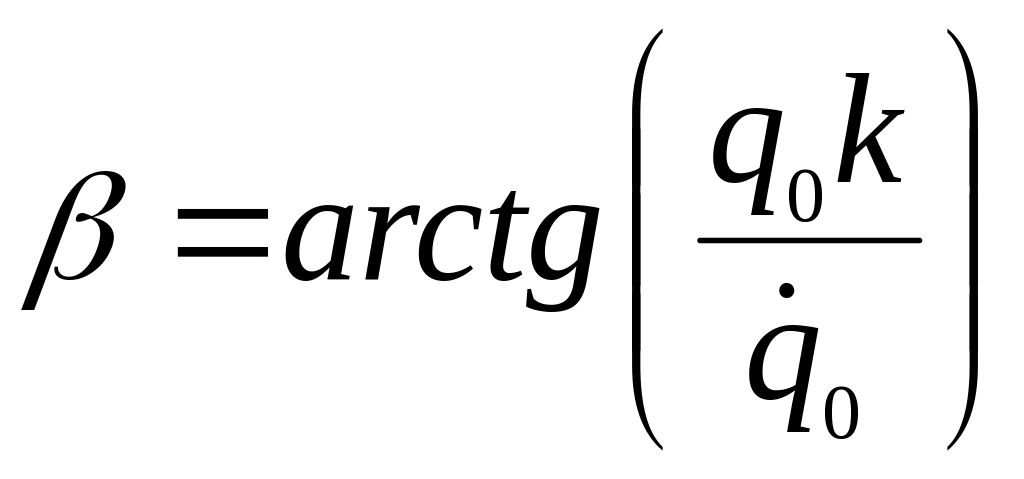 .
Период свободных колебаний определяется формулой:
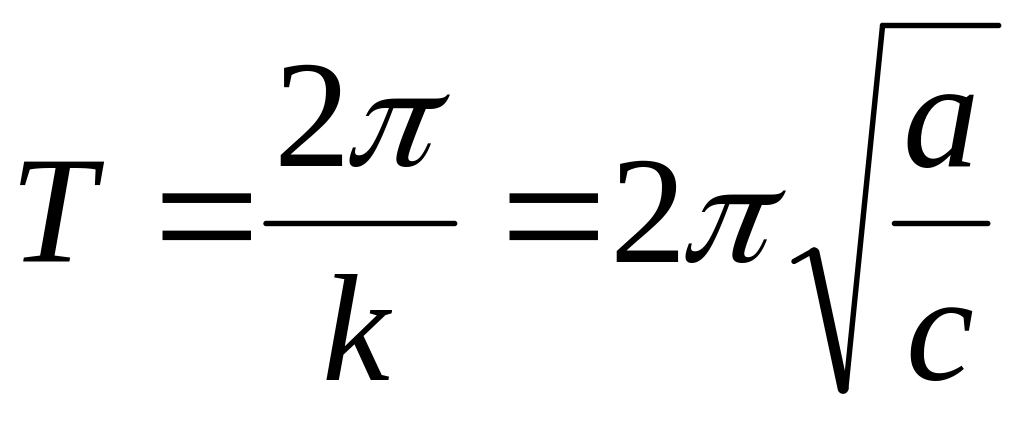 .
График свободных колебаний показан на рис. 17.1.
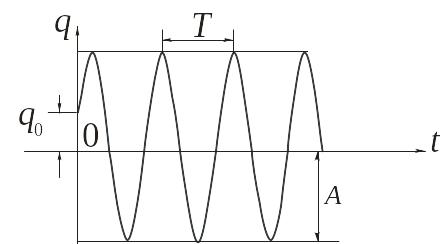
Рис. 17.1
Движение механической системы часто удобно представить на фазовой плоскости.
Состояние системы в каждый момент времени t характеризуется значениями обобщенной координаты q и обобщенной скорости . На декартовой плоскости будем откладывать по оси абсцисс обобщенную координату x=q, а по оси ординат − обобщенную скорость y= .
Точка с координатами
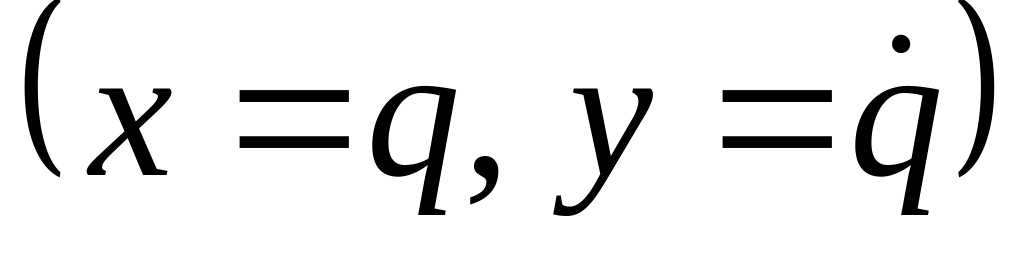 называется изображающей точкой, а
указанная плоскость − фазовой
плоскостью.
При движении системы изменяются ее фазовые координаты q и , поэтому изображающая точка будет перемещаться по фазовой плоскости, двигаясь по некоторой линии, называемой фазовой траекторией.
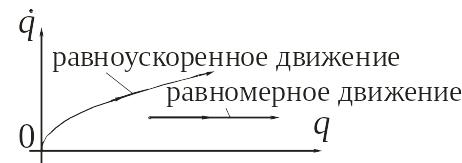
Рис. 17.2
На рис.17.2 показаны фазовые траектории материальной точки, совершающей равномерное и равноускоренное движения.
Совокупность всех фазовых траекторий называют фазовой диаграммой или фазовым портретом механической системы.
Построение фазовых траекторий особенно удобно для колебательных процессов. Например, для свободных колебаний механической системы с одной степенью свободы, исключив время t из уравнений (17.3) и (17.4), получим уравнение эллипса:
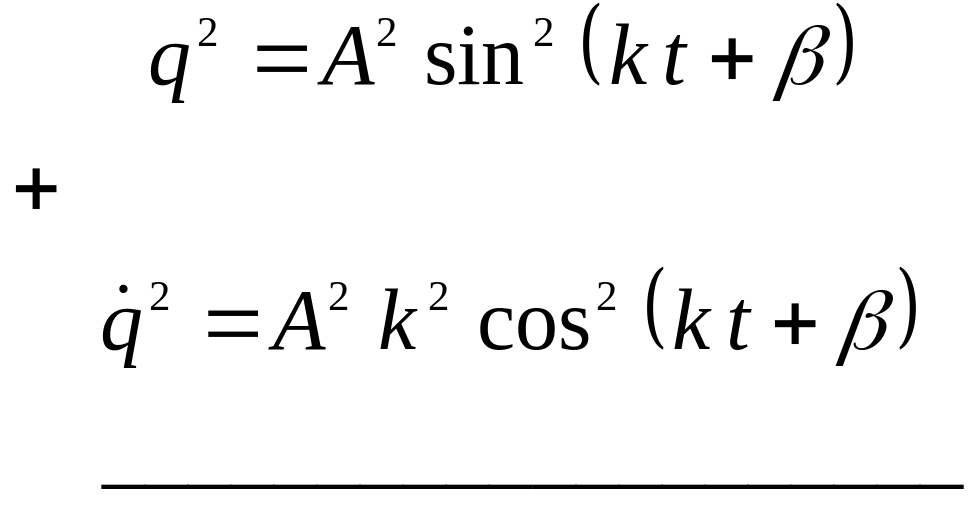
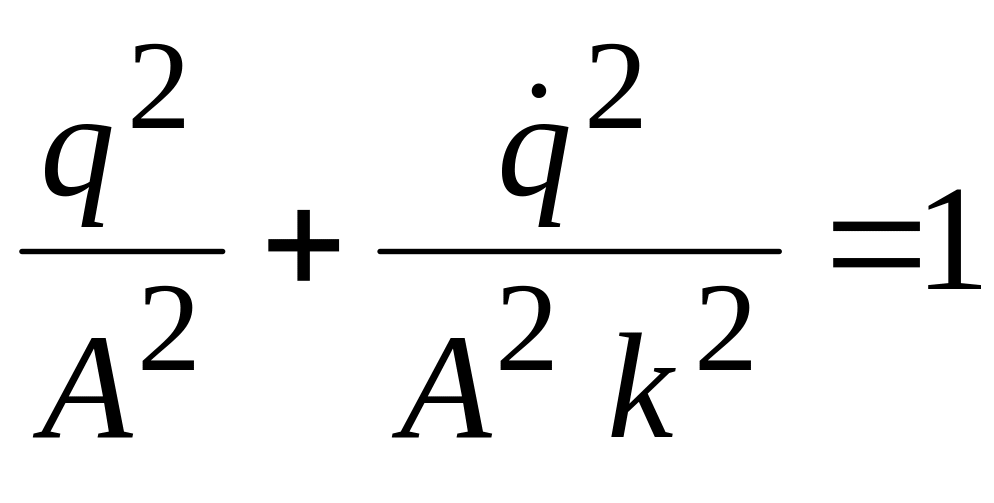 .
Фазовый портрет этой системы показан на рис. 17.3
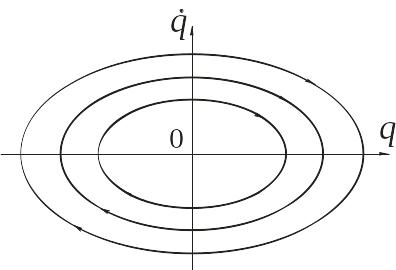
Рис. 17.3
Точка О называется особой точкой типа центр.
Полная механическая энергия Н0 рассматриваемой консервативной системы в процессе колебаний сохраняется:
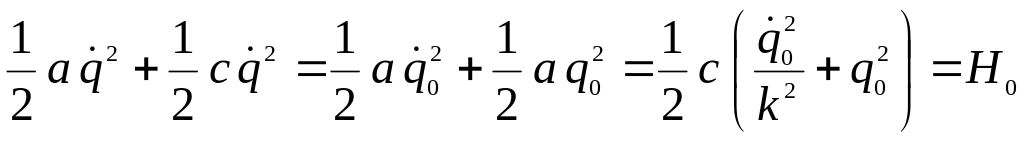 .
(17.5)
Обратим внимание на то, что площадь, охватываемая фазовой траектории в виде эллипса, равна
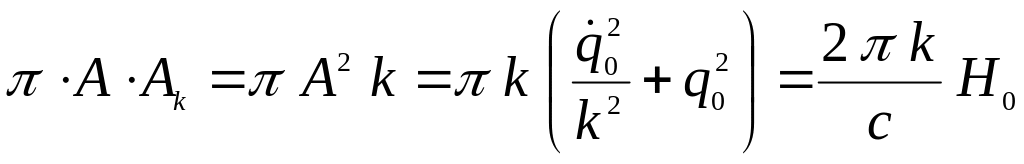 , (17.6)
Сравнение (20.5) и (20.6) показывает, что
площадь, охватываемая фазовой траекторией,
пропорциональна полной механической
энергии
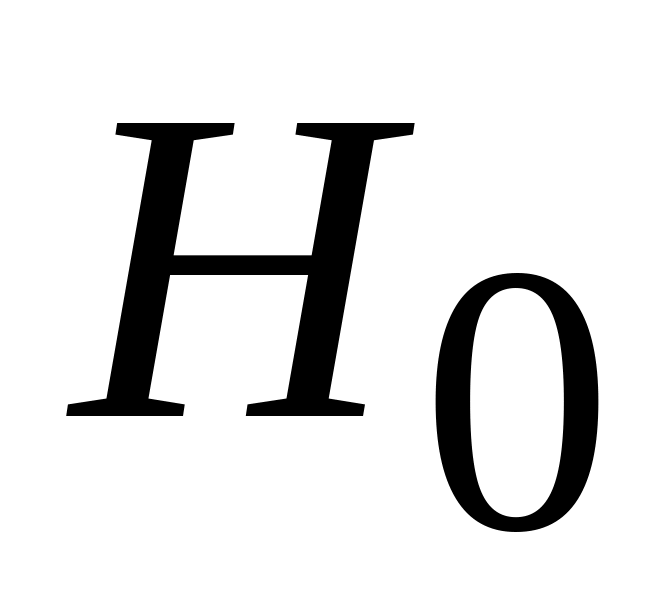 системы.
Влияние вязкого сопротивления на свободные колебания линейной механической системы с одной степенью свободы
Рассмотрим механическую систему с одной степенью свободы, находящуюся под действием сил, имеющих потенциал и сил вязкого сопротивления. Предположим, что кинетическая и потенциальные энергии этой системы выражаются формулами:
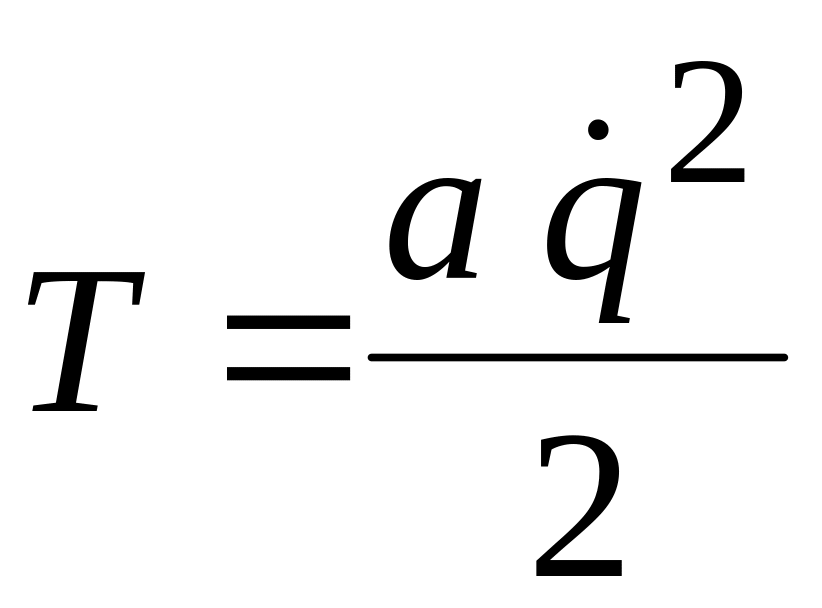 ;
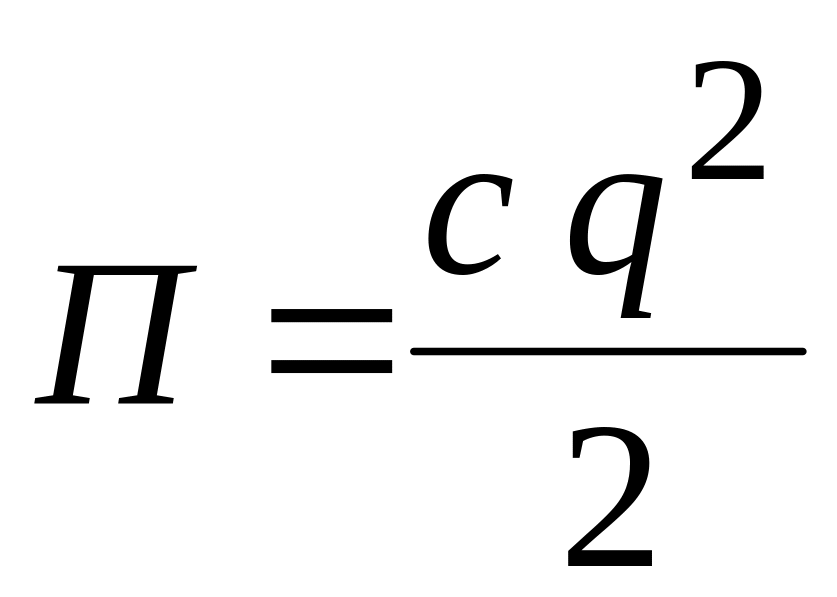 , (17.7)
где
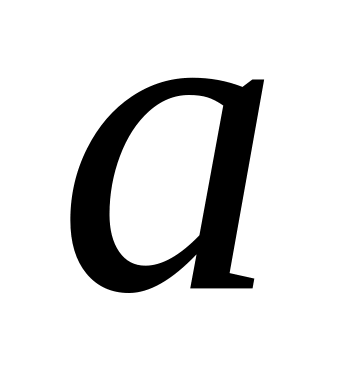 и
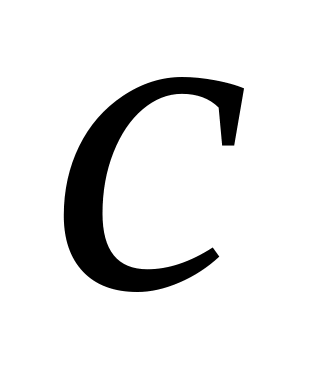 коэффициенты инерции и жесткости
системы.
Запишем уравнения Лагранжа II рода в виде:
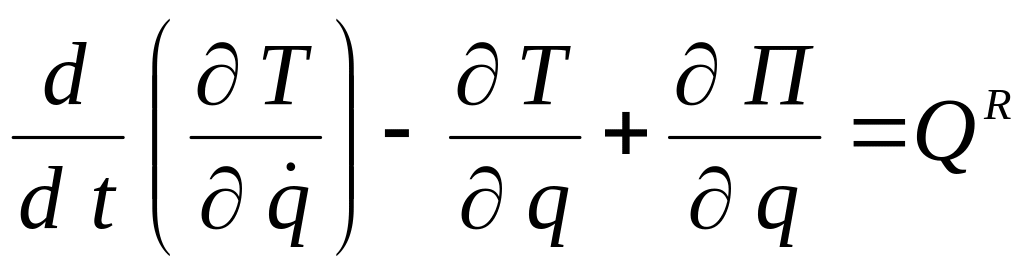 , (17.8)
где
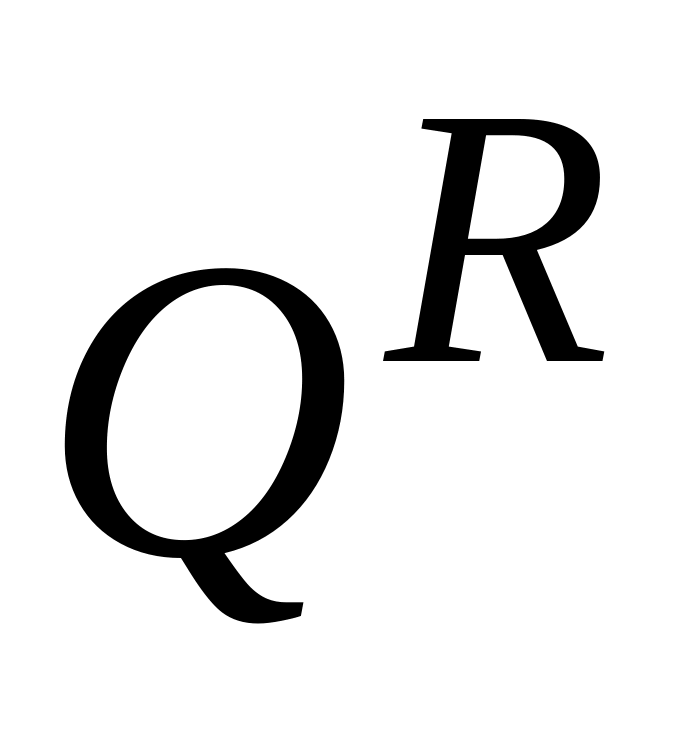 обобщенная сила вязкого сопротивления.
Если силы сопротивления, действующие на точки механической системы, пропорциональны первой степени скорости, то такое сопротивление называется вязким:
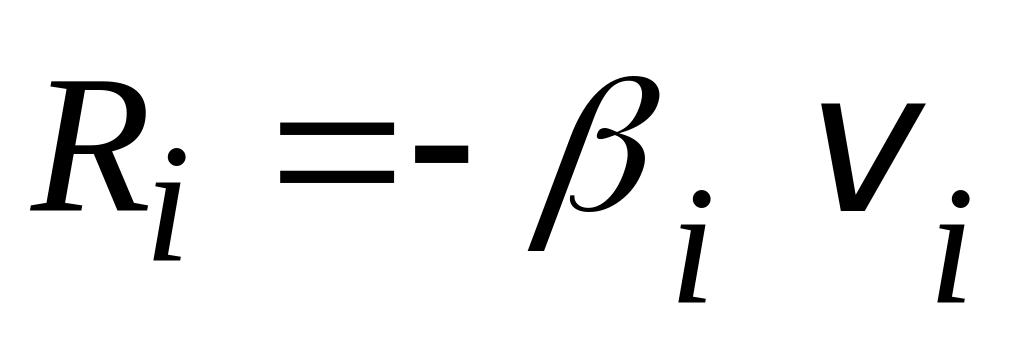 ,
где
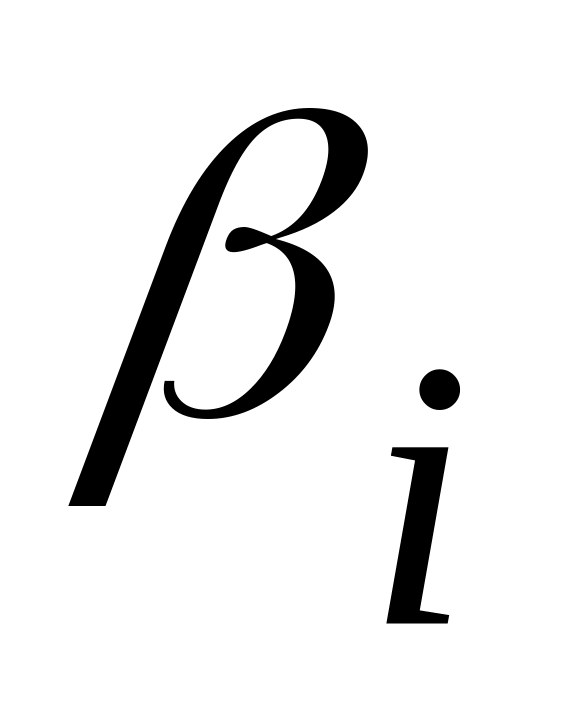 - коэффициент вязкого сопротивления.
Найдем обобщенную силу вязкого
сопротивления
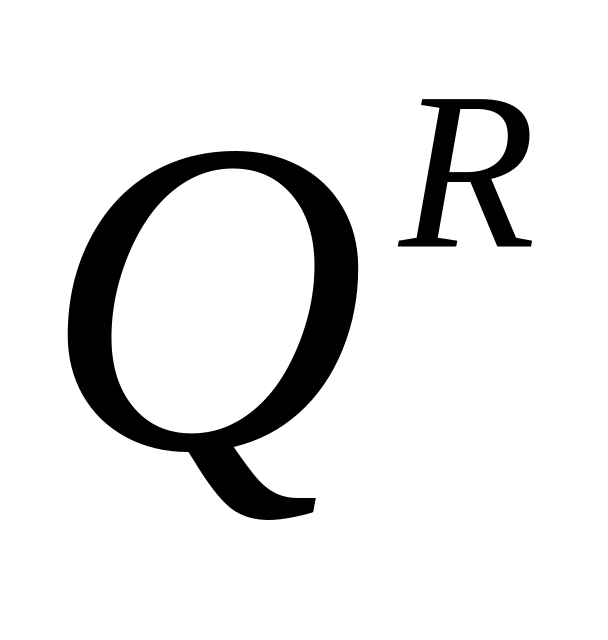 .
В соответствии с (15.4) имеем
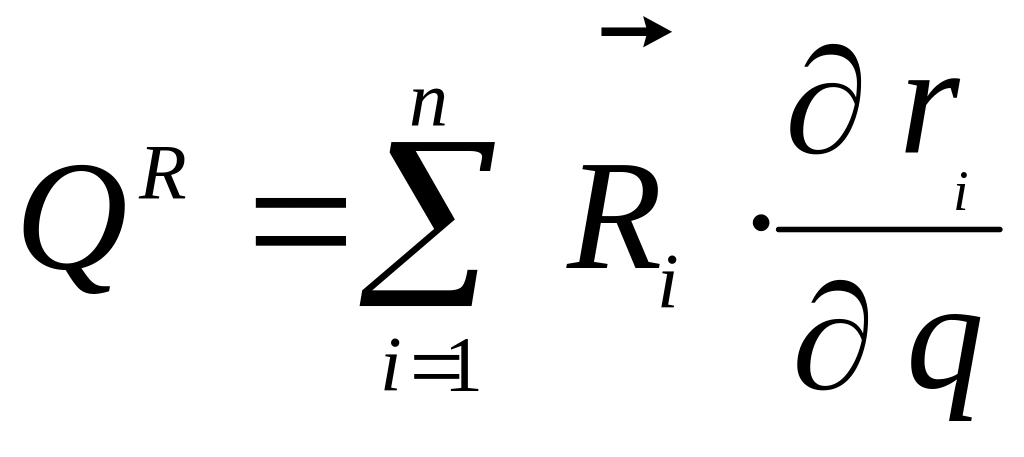 . (17.9)
Так как
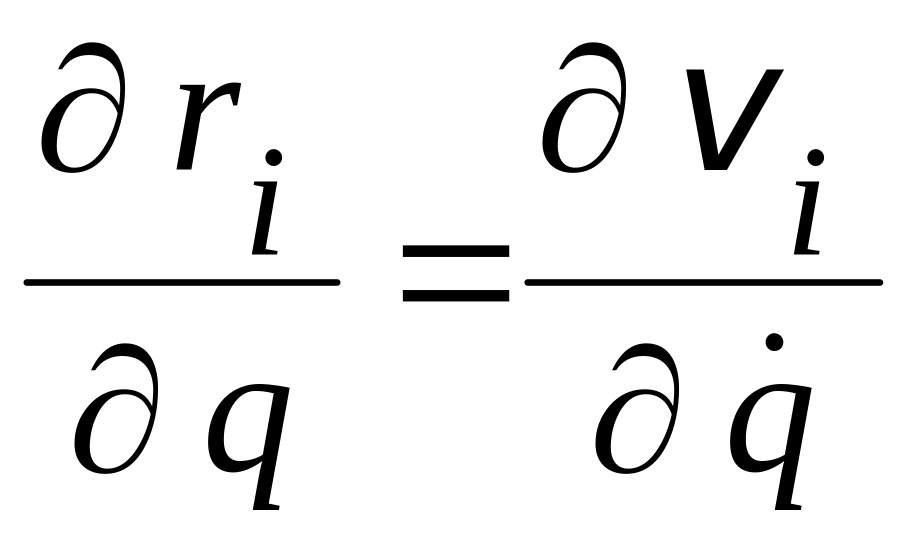 ,
то с учетом (17.8), получаем:
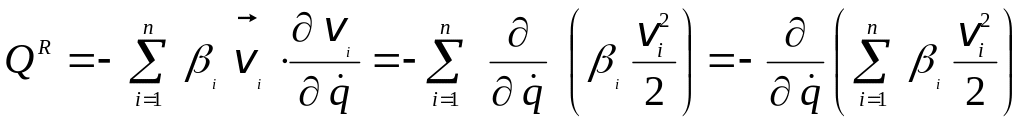 ;
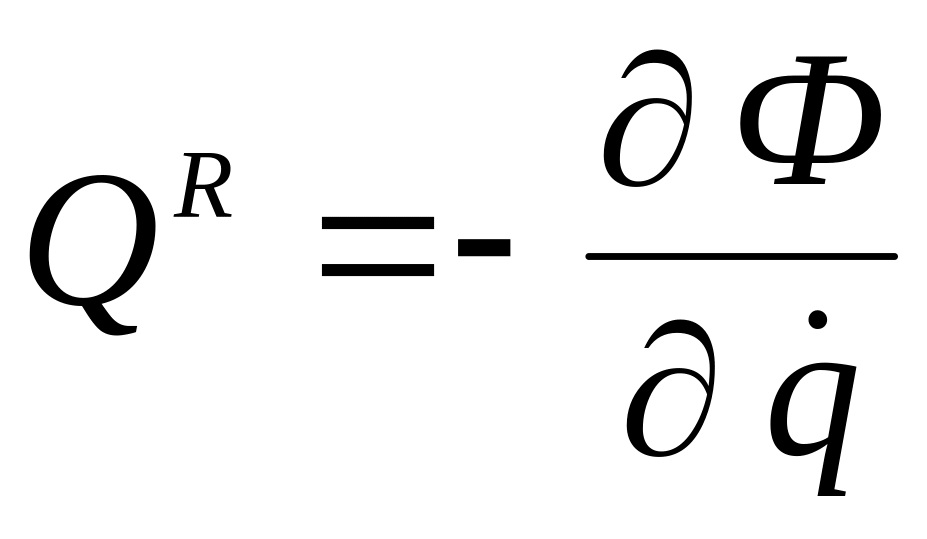 , (17.10)
где
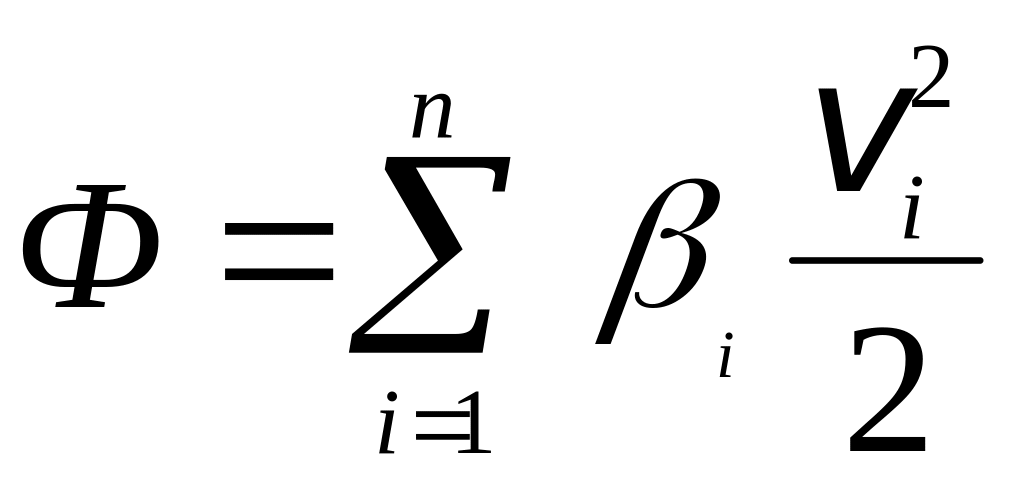 диссипативная функция Релея
(функция рассеяния).
Преобразуем функцию рассеяния Ф:
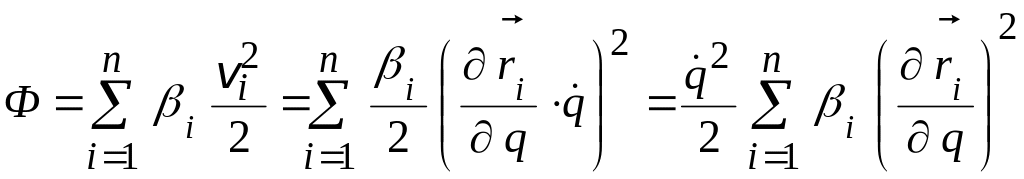 .
Отсюда
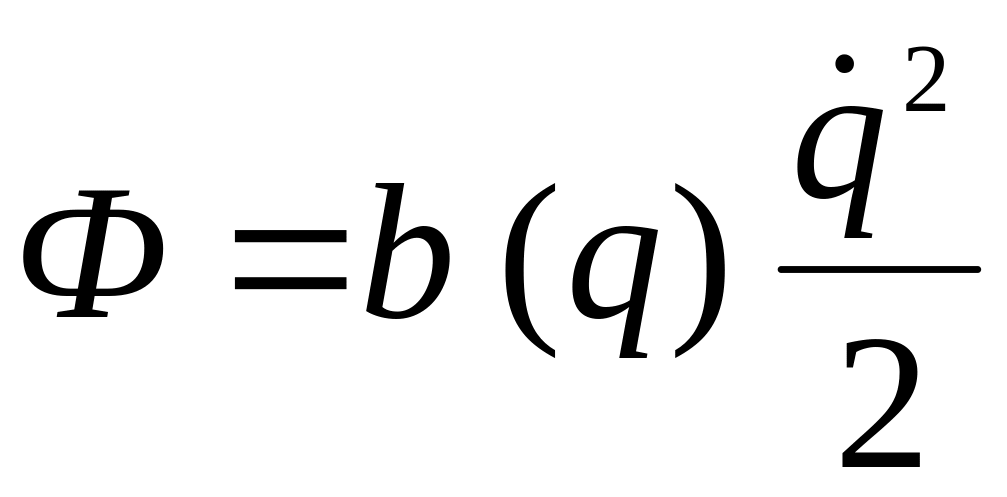 ,
где обозначено
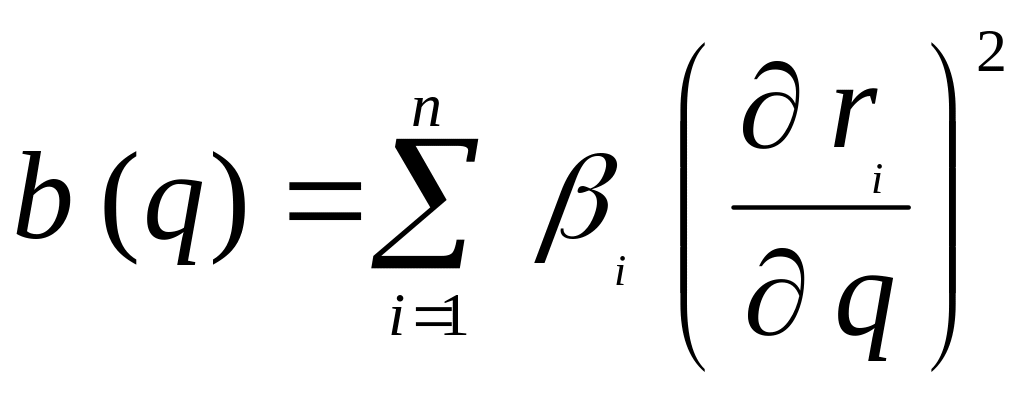 .
Разложим нелинейный коэффициент
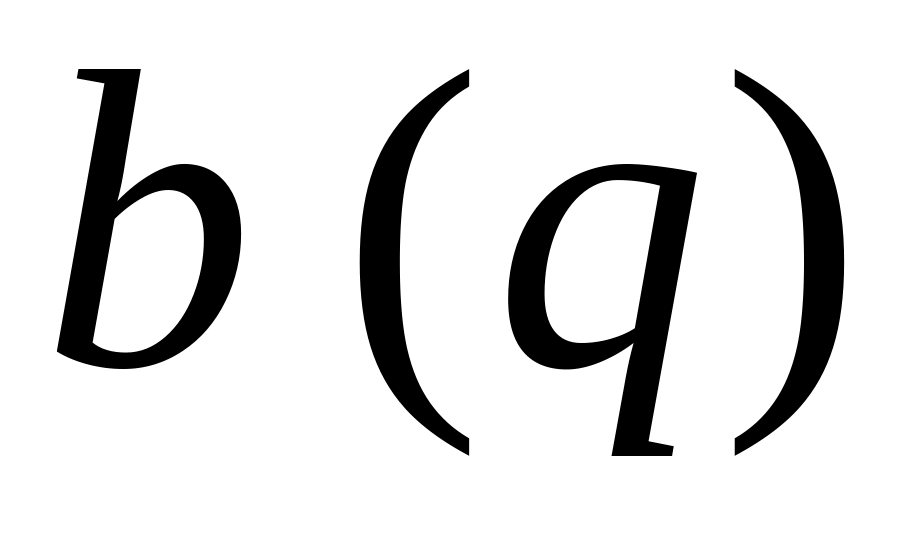 в ряд Маклорена по степеням обобщенной
скорости
:
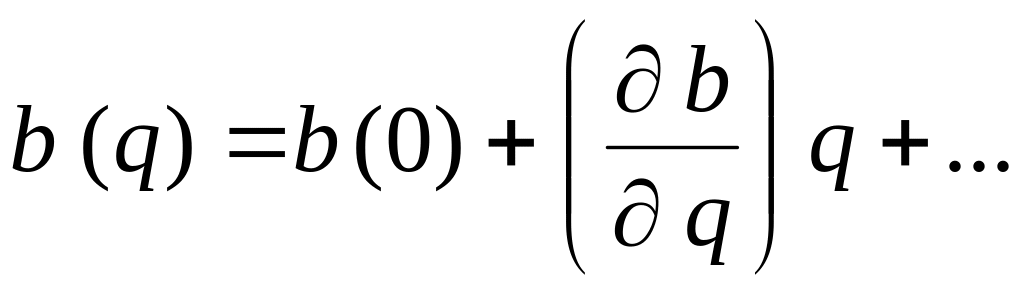
и сохраним только первое слагаемое
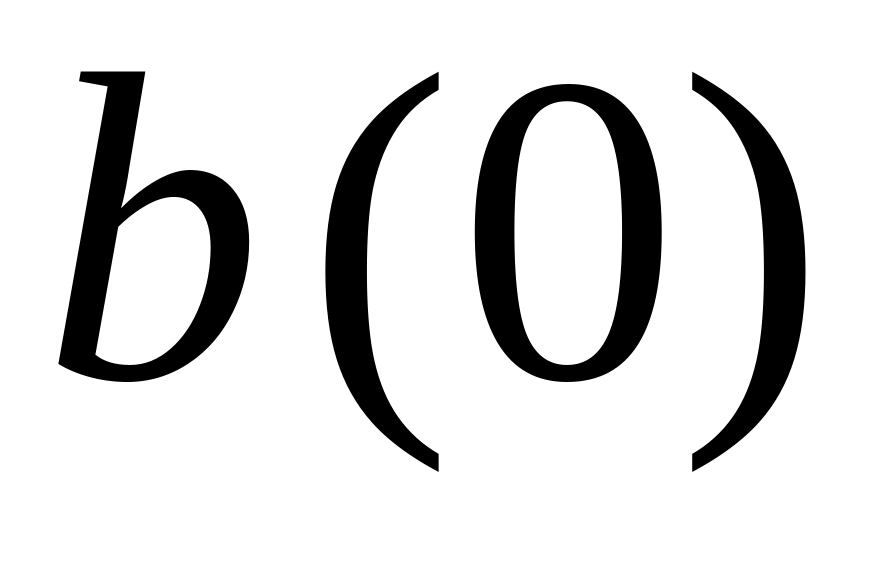 в этом разложении
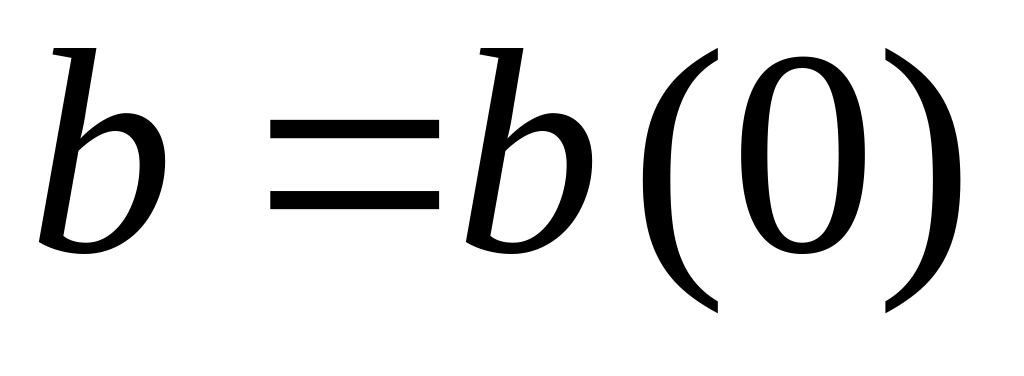 .
Тогда функция Релея принимает вид:
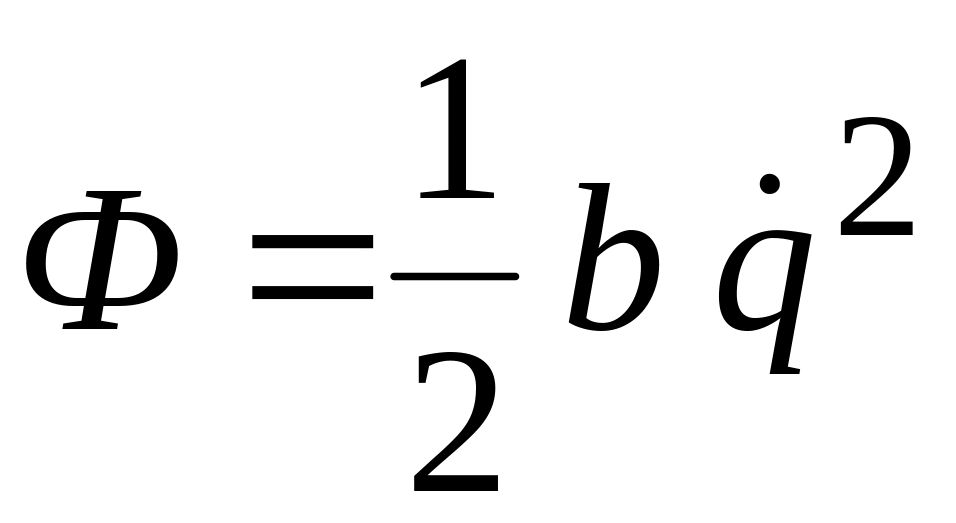 . (17.11)
Подставляя (17.7) и (17.11) в (17.8), получаем
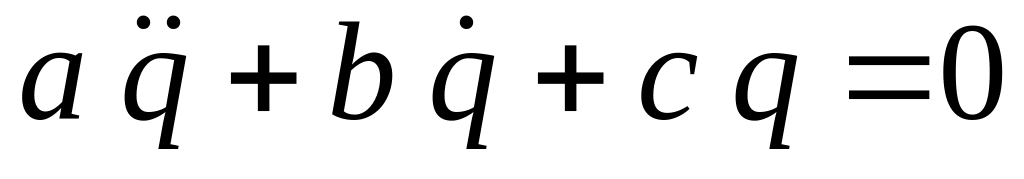 .
Отсюда
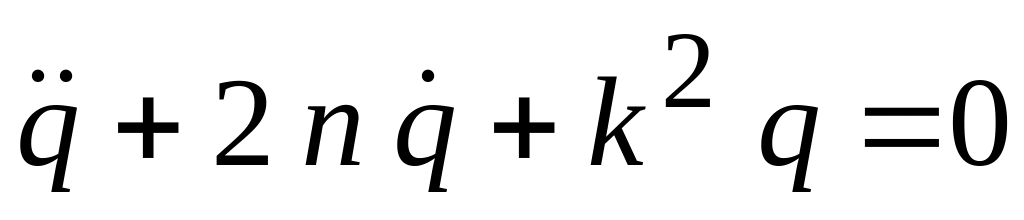 , (17.12)
где
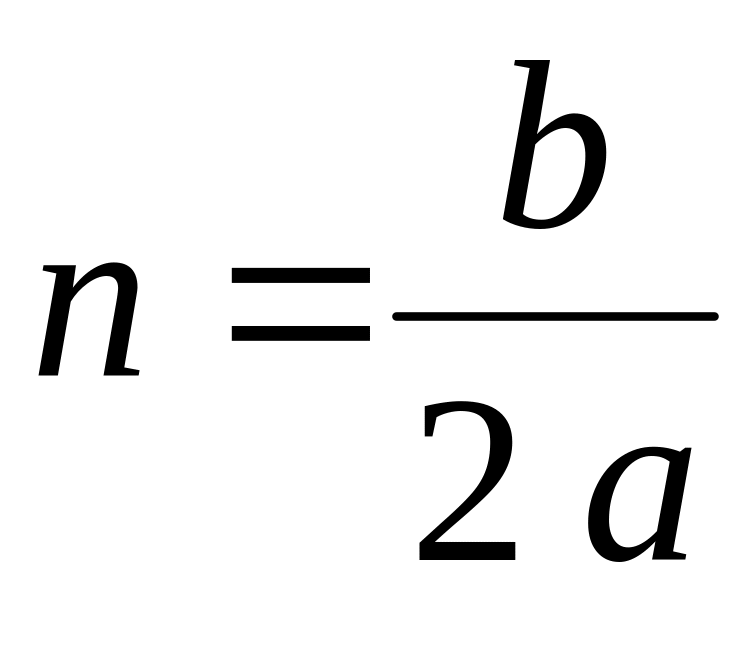 - коэффициент затухания;
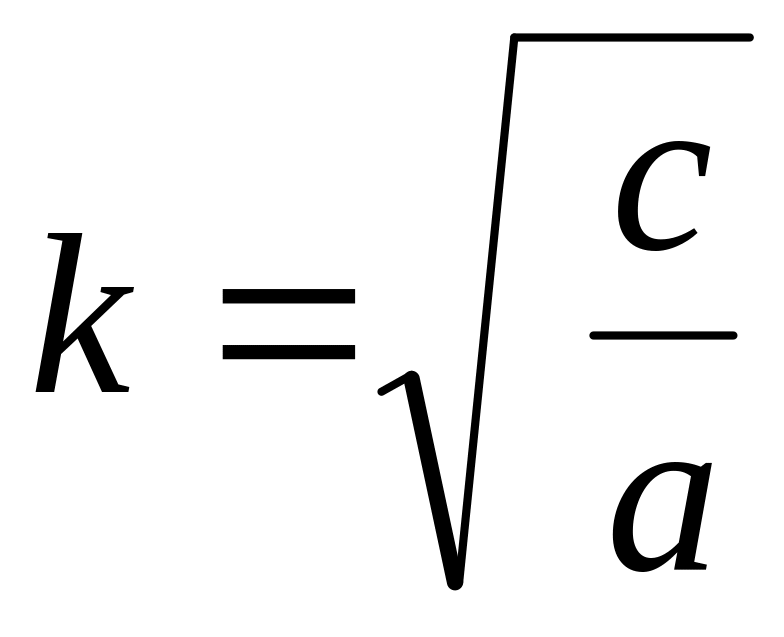 .
Уравнение (17.12) при n<k называется дифференциальным уравнением свободных колебаний при наличии вязкого сопротивления.
Для интегрирования дифференциального уравнения (17.12) составим характеристическое уравнение:
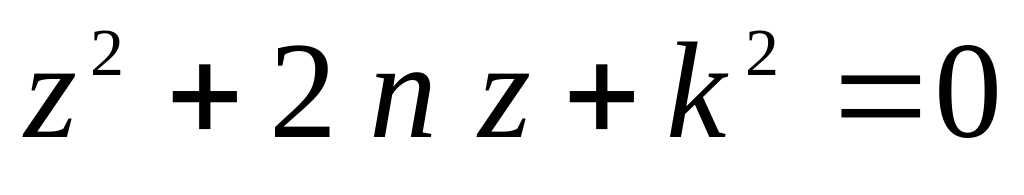 . (17.13)
Корни этого уравнения
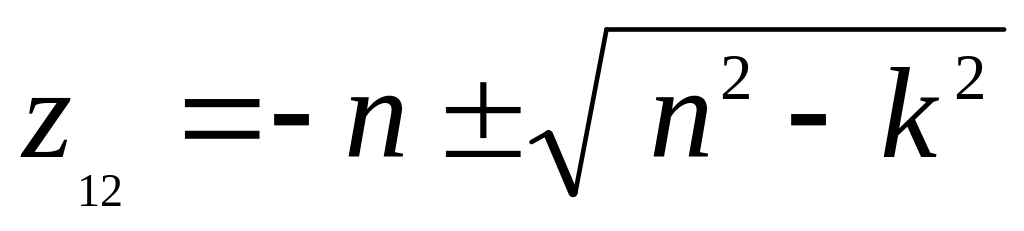 . (17.14)
Рассмотрим три случая.
а)
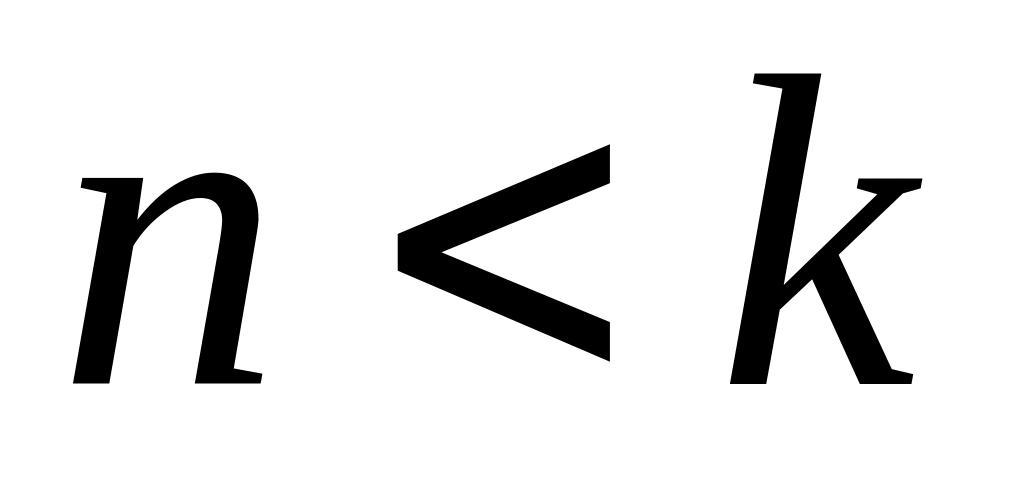 (случай затухающих колебаний).
В этом случае характеристическое уравнение (17.13) имеет два комплексно-сопряженных корня
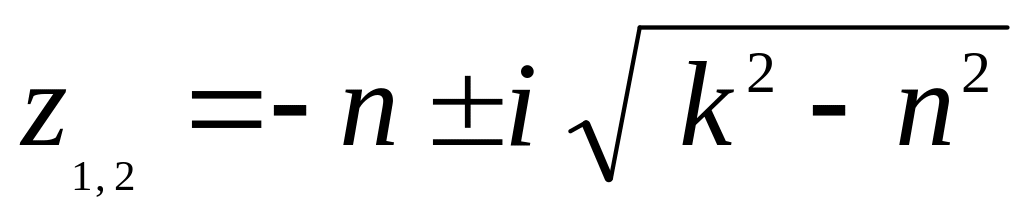 .
Тогда общее решение уравнения (21.6) можно записать следующим образом
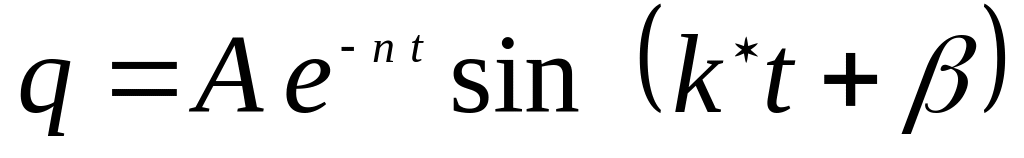 ,
(17.15)
где
и
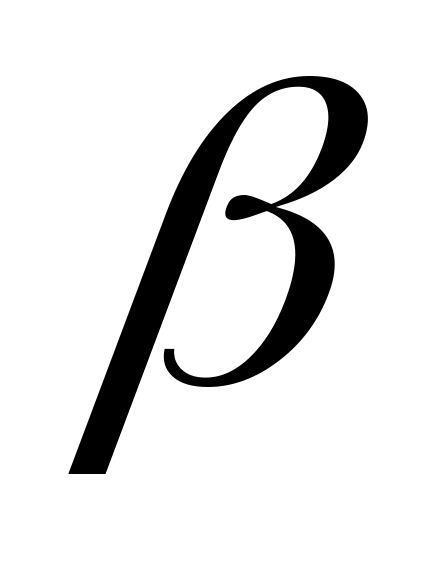 постоянные интегрирования;
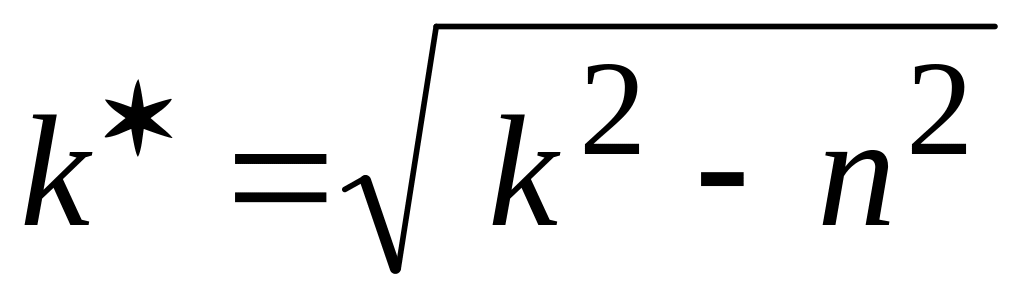 частота затухающих колебаний.
Постоянные
и
определяются с использованием начальных
условий. Пусть известно, что в начальный
момент времени
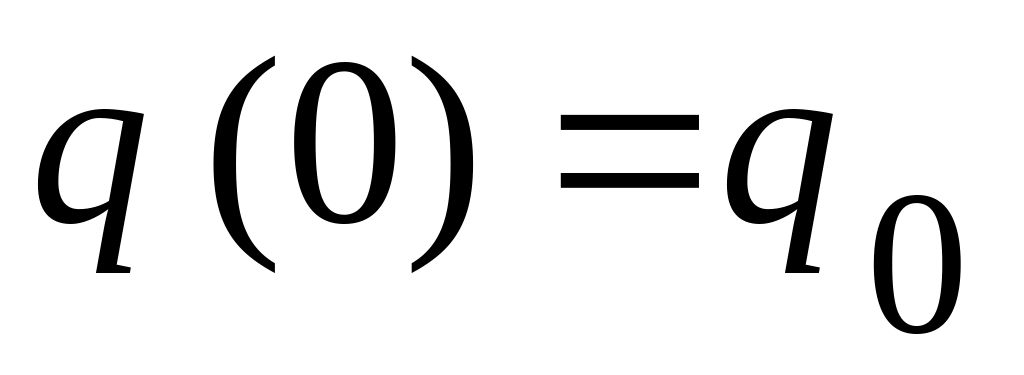 ,
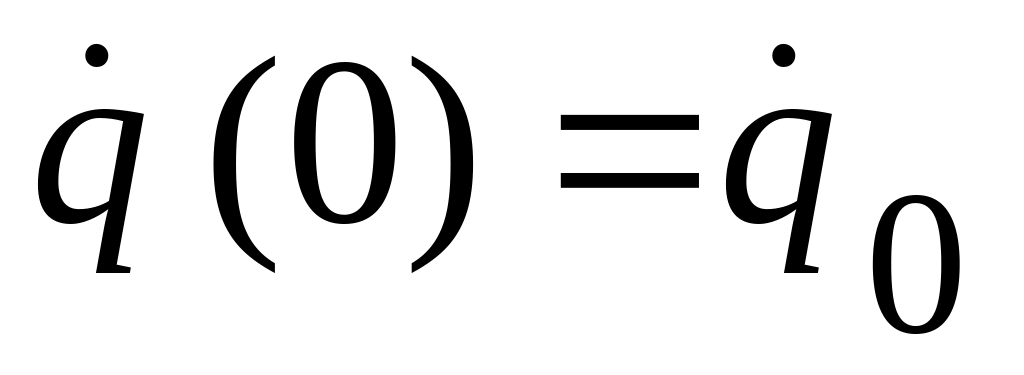 .
Найдем выражение для обобщенной скорости системы. Для этого продифференцируем по времени обе части равенства (17.15):
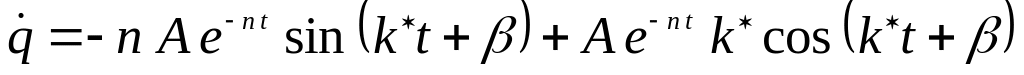 . (17.16)
Подставим в (17.15) и (17.16) начальные условия:
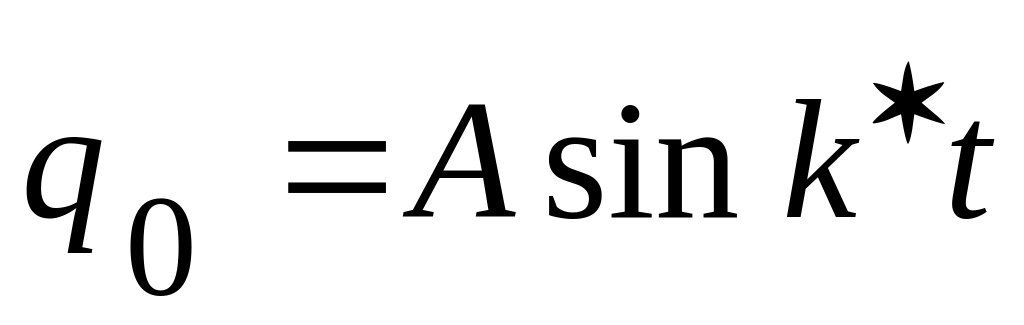 ;
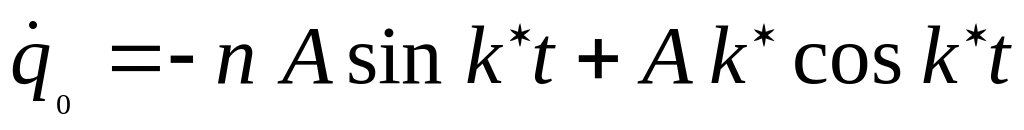 .
Из этих уравнений находим:
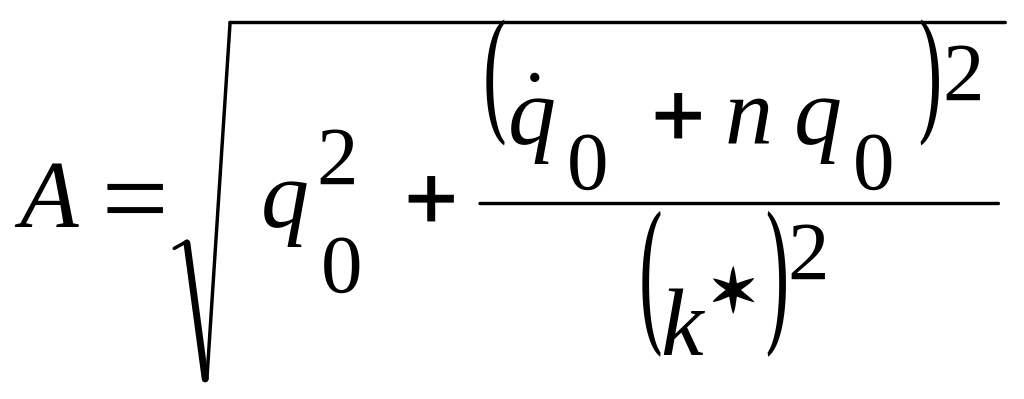 ;
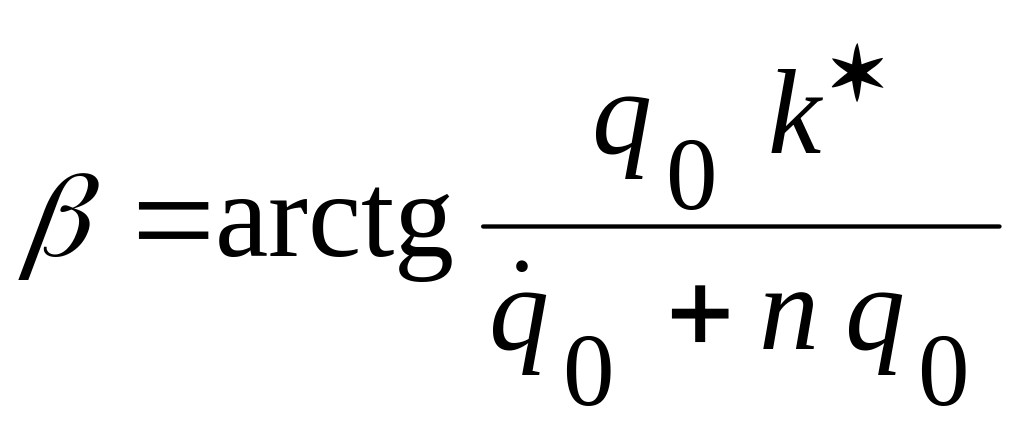 .
Движение, определяемое уравнением (17.15), носит колебательный характер. График затухающих колебаний показан на рис. 21.1.
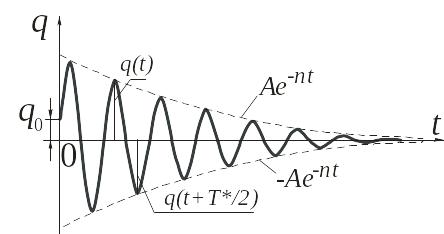
Рис. 17.4
Период затухающих колебаний
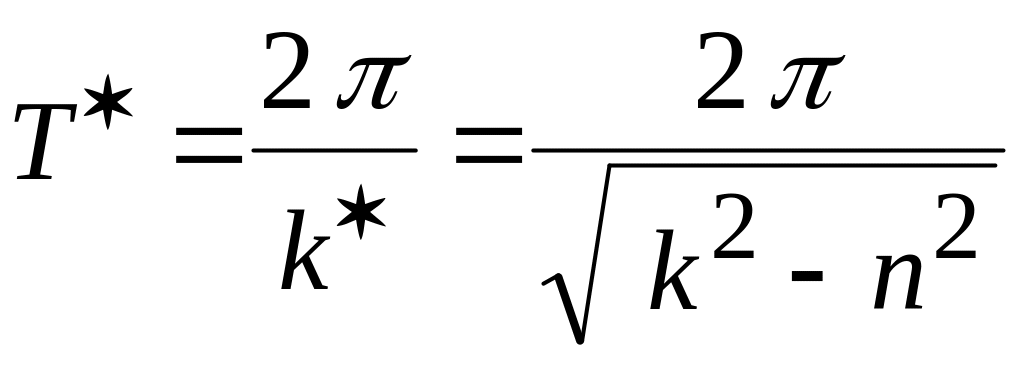 больше периода колебаний
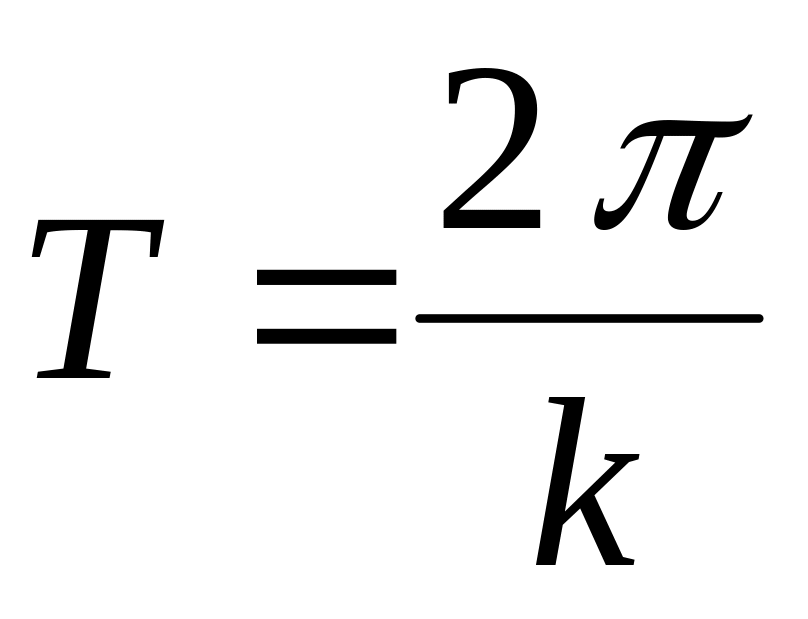 системы
без учета вязкого сопротивления. Однако,
при малом сопротивлении
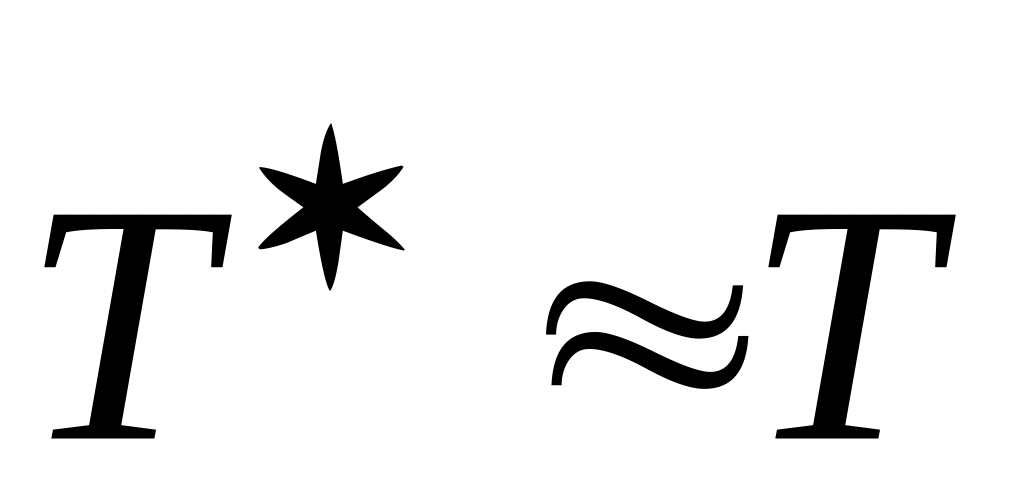 .
Амплитуда затухающих колебаний уменьшается с течением времени по экспоненциальному закону.
Найдем отношение двух последовательных
максимальных значений обобщенной
координаты в моменты времени
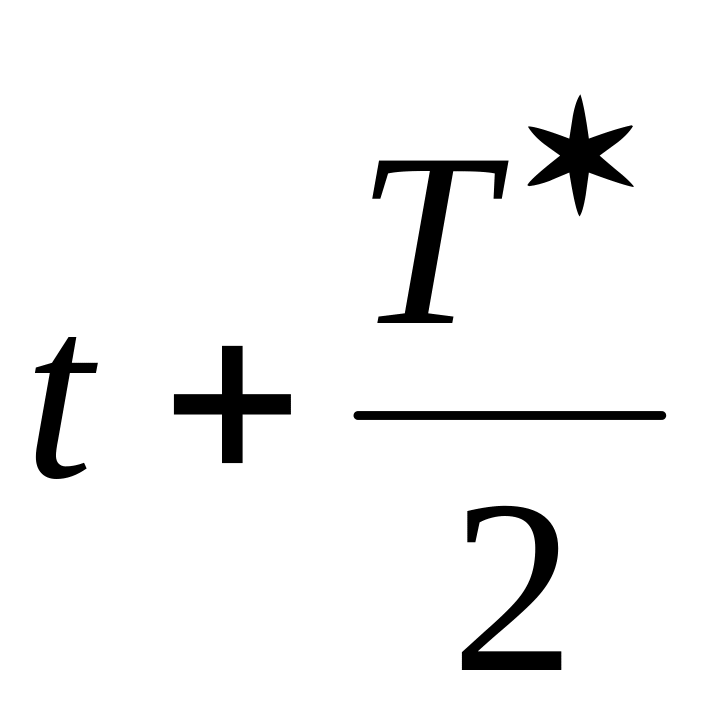 и
(рис.17.4):
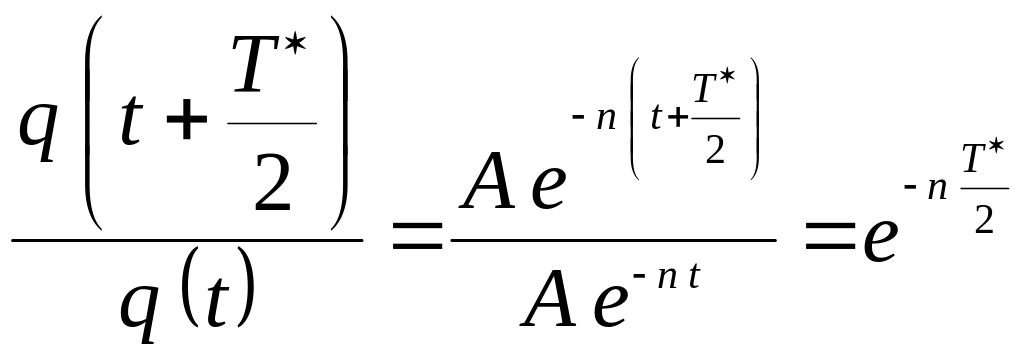 .