Материал: Механика. Учебное пособие. Рукин Ю.Б., Нилов В.А
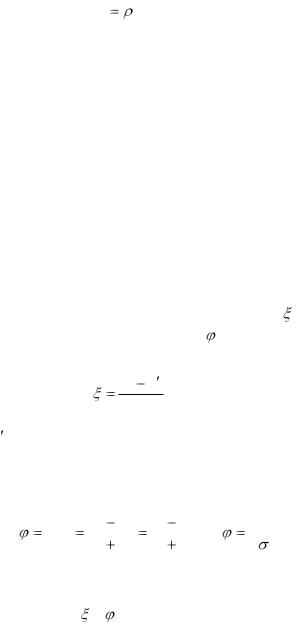
C FV 2 , |
(8.4) |
где  – плотность материала ремня;
V – скорость ремня, м/с;
F – площадь поперечного сечения ремня.
Таким образом, натяжение в ветвях при работе передачи будет равно: S1 + C; S2 + C и при холостом ходе S0 + C.
8.2.3. Расчет передач по кривым скольжения
Цель расчета: обеспечить необходимые тяговые свойства ремня (отсутствие буксования и неспокойного хода ремня) и высокий КПД передачи. При этом методе расчета напряжения в ремне получаются меньше допускаемых, одновременно обеспечиваются и тяговые свойства ремня и достаточная его прочность. Кривые скольжения получают экспериментально (рис. 8.6): при постоянном натяжении S0 постепенно повыша-
ют полезную нагрузку P и измеряют скольжение . При этом вводится понятие о коэффициенте тяги .
Относительное скольжение S равно:
n2 n2 100% , n2
где n2 и n2 – частоты вращения ведомого шкива соответствен-
но на холостом ходу и под нагрузкой. Отношение передаваемого ремнем окружного усилия к
сумме натяжений его ветвей называется коэффициентом тяги.
P |
|
S1 |
S2 |
|
m |
1 |
, |
K |
, |
2S0 |
|
S1 |
S2 |
|
m |
1 |
2 0 |
где  – коэффициент тяги;
K – полезное напряжение в ремне.
В координатах – строится кривая тяговой характеристики ременной передачи (рис. 8.6). Прямолинейный участок, где с ростом  прямо пропорционально растет S называется
119
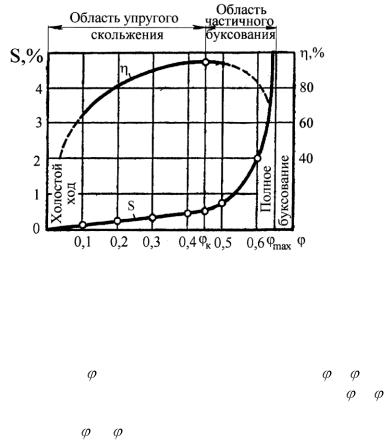
рабочим участком. Второй участок криволинейный, отражающий неустойчивую работу ремня (пробуксовки и полное буксование) называется нерабочим.
Рис. 8.6
Точка перехода от прямолинейного участка к криволинейному называется критической точкой тяговой характеристики. Кривые скольжения и КПД показывают, что оптимальная нагрузка ременных передач лежит в зоне критических значений
коэффициента тяги |
0 и наиболее высокого КПД При < |
0 тя- |
|
говая способность ремня не используется полностью, при |
> 0 |
||
ремень работает неустойчиво и быстро изнашивается. |
|
||
Отношение |
max/ |
передач, рассчитанных по кривым |
|
скольжения, характеризует их способность к перегрузкам. Численные значения коэффициента тяги  зависят от вида ремня, его толщины, диаметра шкивов, скорости и т.д. Однако характер кривой скольжения остается постоянным при любой комбинации перечисленных параметров. Это положение позволило установить общие нормы работоспособности ремня с учетом влияния различных параметров. Так, условия работы ременной передачи считаются нормальными, если
120
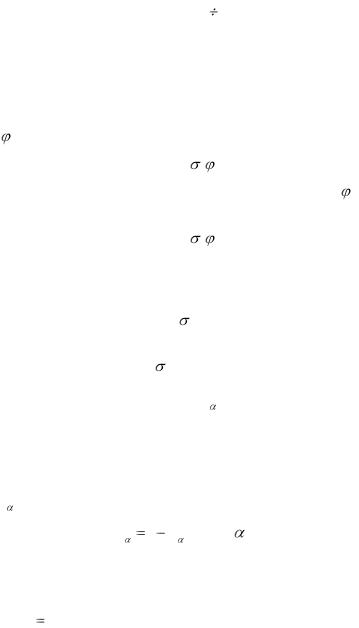
Dmin/h = 33 37,
где Dmin – наименьший диаметр шкива; h – толщина ремня;
8.2.4. Допустимое полезное напряжение.
Полезное напряжение, соответствующее коэффициенту тяги будет равно:
K = 2 0 .
Для критического значения коэффициента тяги 0 полезное напряжение, обозначенное K0 будет:
K0 = 2 0 0.
В таблицах приводятся значения K0 для различных ремней при разном соотношении. В действительности условия отличаются от табличных, поэтому расчет передачи следует вести не по K0, а по напряжению П, с учетом поправочных коэффициентов:
П = KC,
C = C0 Ch C CV,
где C0 – коэффициент, учитывающий условия натяжения ремня и расположение передачи в пространстве.
Ch – коэффициент, учитывающий влияние отношения
Dmin/h
C – коэффициент, учитывающий влияние угла обхвата.
C 1 C' (1800  ) .
CV – скоростной коэффициент, учитывающий ослабление сцепления ремня со шкивом под действием центробежной силы. Для передач с автоматическим регулированием натяжение ремня CV 1.
121
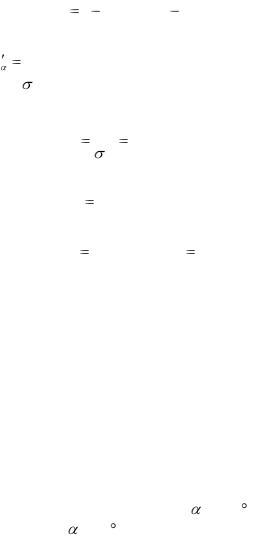
|
C 1 C' ( 0,01v2 1). |
||||||||
|
v |
|
|
|
v |
|
|
|
|
Для плоских среднескоростных ремней из традиционных |
|||||||||
материалов C |
0,04 и т.д. |
|
|
|
|
|
|||
Величина |
П необходима, |
например, при расчете пара- |
|||||||
метров ремня. |
|
|
|
|
|
|
|
|
|
|
F |
|
|
P |
|
bh , см2, |
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
П |
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
где |
P |
|
|
N |
|
, Н; |
|
|
|
|
|
V |
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
b – ширина ремня b |
|
|
P |
или b |
F |
; |
|||
|
/ K / h |
|
|||||||
|
|
|
|
h |
|||||
h – ширина ремня, |
которой задаются, соблюдая соотно- |
||||||||
шение Dmin/h. |
|
|
|
|
|
|
|
|
|
8.2.5. Клиноременная передача
Клиноременная передача имеет большее сцепление ремня со шкивов, чем плоскоременная. Это позволяет осуществить передачи с малым межосевым расстоянием, большим передаточным числом и с меньшим давлением на опоры. Работа передачи более спокойна т.к. отсутствует сшивка ремней, что важно при эксплуатации точных механизмов. К недостаткам относятся меньший срок службы ремней. При их вытяжке регулируется передвижение электродвигателя на салазках. Рекомендуемые угол обхвата малого шкива = 120 , но передача хорошо работает и при = 90 .
Максимально допустимая скорость Vmax = 35 м/с. Практикой установлено Dmin/h = 11 для ремней малых сечений и Dmin/h = 27
– для ремней больших сечений. Здесь h – высота профиля клинового ремня. Чем меньше отношение Dmin/h, тем ниже КПД. Расчетным диаметром шкива считают диаметр его окружности по нейтральному слою. Кривые скольжения для клиновых
122
ремней аналогичны кривым плоских ремней, но φ0 для клиновых ремней больше.
8.2.6. Расчет клиноременных передач.
Расчет по тяговой способности рекомендуется производить по допускаемой полезной нагрузке P0 на один ремень. В зависимости от сечения ремня, P0 выбирается из таблиц (ГОСТ 1284.3-96). Значения P0 в таблицах приведены при условии:
V + 10 м/с; |
u = 1. |
Общая полезная окружная сила и мощность равны:
P |
ZP0C |
; |
N |
P0VZC |
; |
C C CV , |
|
K |
102K |
||||||
|
|
|
|
|
|||
где P – окружная сила, Н; |
|
|
|
|
|||
N– мощность, Вт; |
|
|
|
|
|||
C – коэффициент, учитывающий влияние угла обхвата; |
|||||||
CV – скоростной коэффициент; |
|
|
|||||
K – |
коэффициент |
динамичности и |
режима работы |
||||
(K = 1 1,6);
Z – число ремней. Обычно Z = 8 12.
Коэффициенты выбираются по таблицам (см. табл.24, 25,
26 [1]).
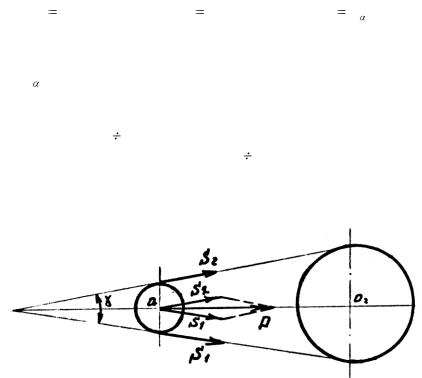
-нагрузка на валы (рис. 8.7).
Рис. 8.7
123