Материал: Методичка-КП СУЕП 2006
Таким чином, при розгоні до швидкості швидкого ходу за час двигун повинен мати прискорення
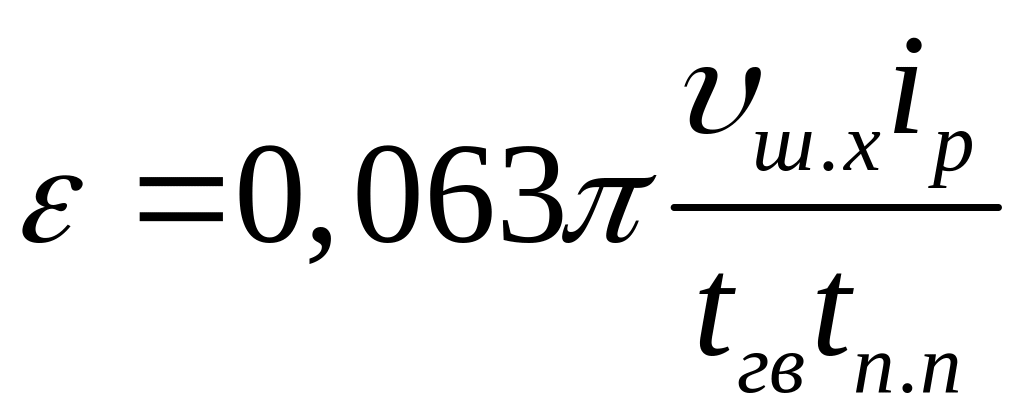 .
Час перехідного процесу
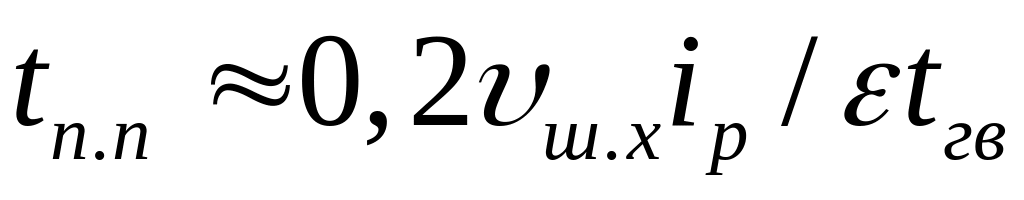 .
При экспоненціальному законі зміни швидкості шлях розгону
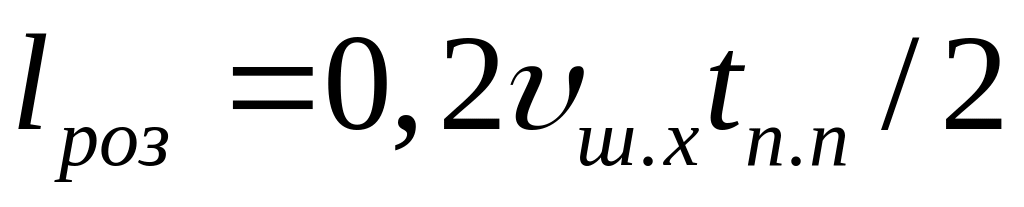 .
Таким чином, при стрибкоподібній зміні керуючого сигналу динамічний момент дорівнює
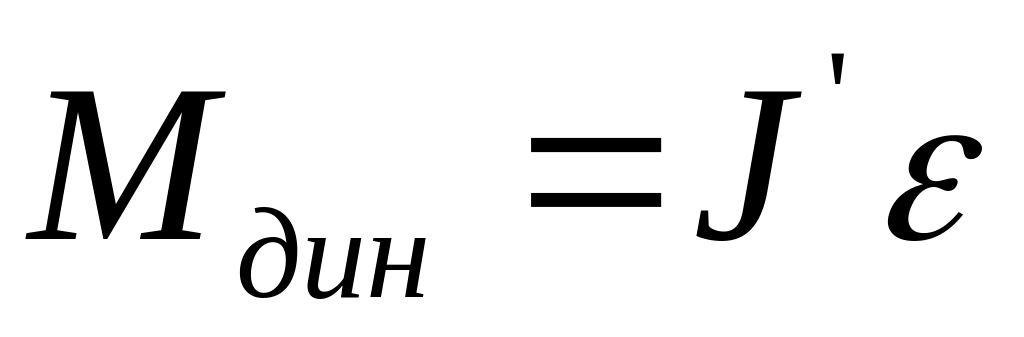 .
У відповідності до попередніх формул
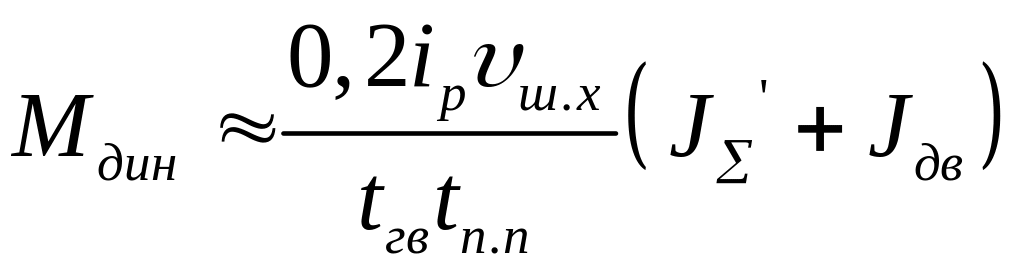 .
При лінійному законі зміни керуючого сигналу динамічний момент визначається відповідно до формули
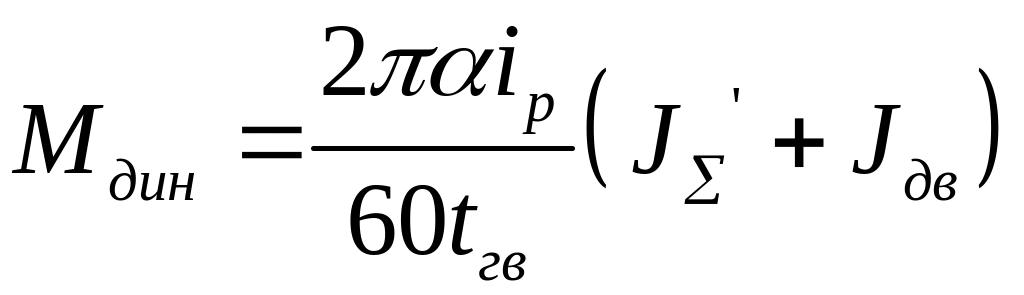 ,
або
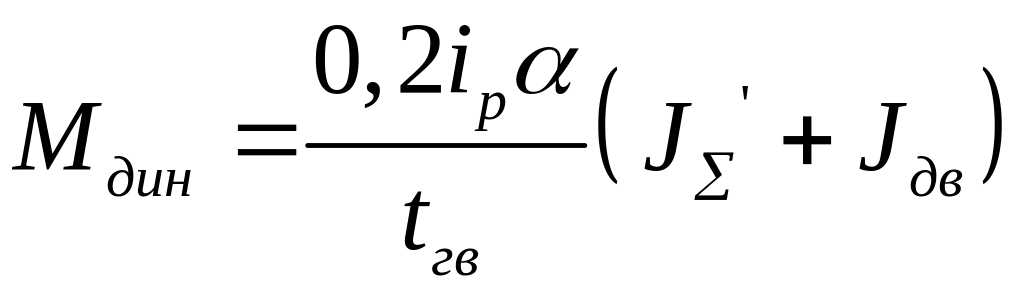 ,
де
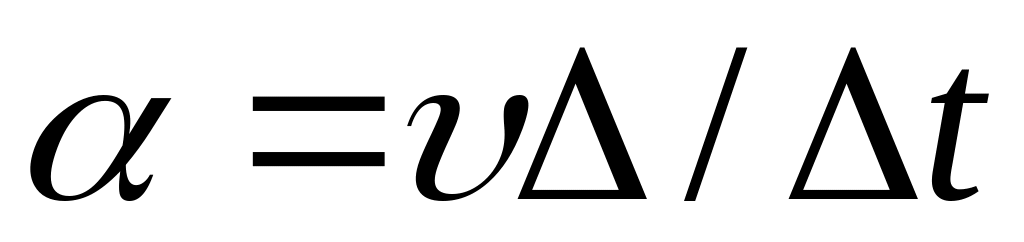 –
лінійне прискорення , мм/с².
У
результаті проведених розрахунків
визначаються момент двигуна в перехідних
режимах, необхідний для подолання сил
тертя і повідомлення інерційним масам
механізму заданого прискорення
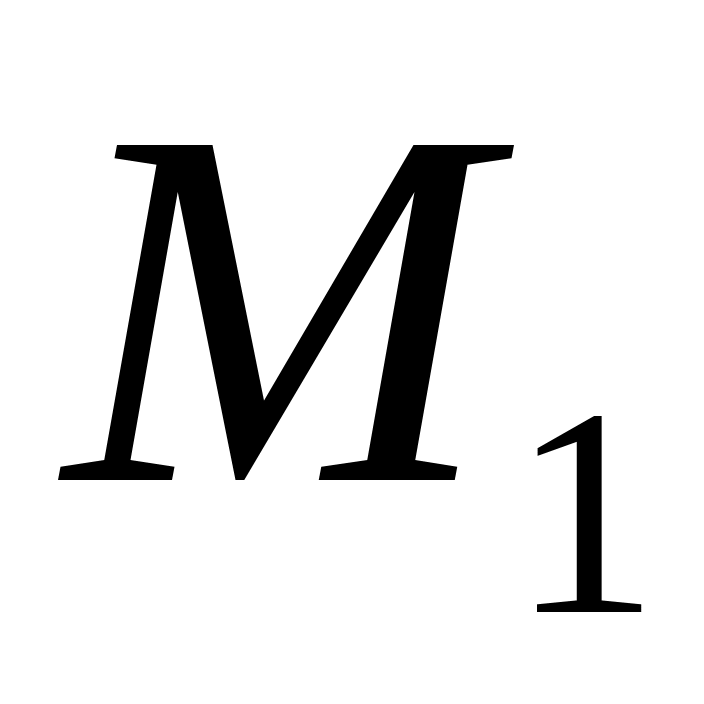 ,
момент двигуна в сталих режимах на
робочих подачах по подоланню сил тертя
і складової від сили різання при обробці
деталі
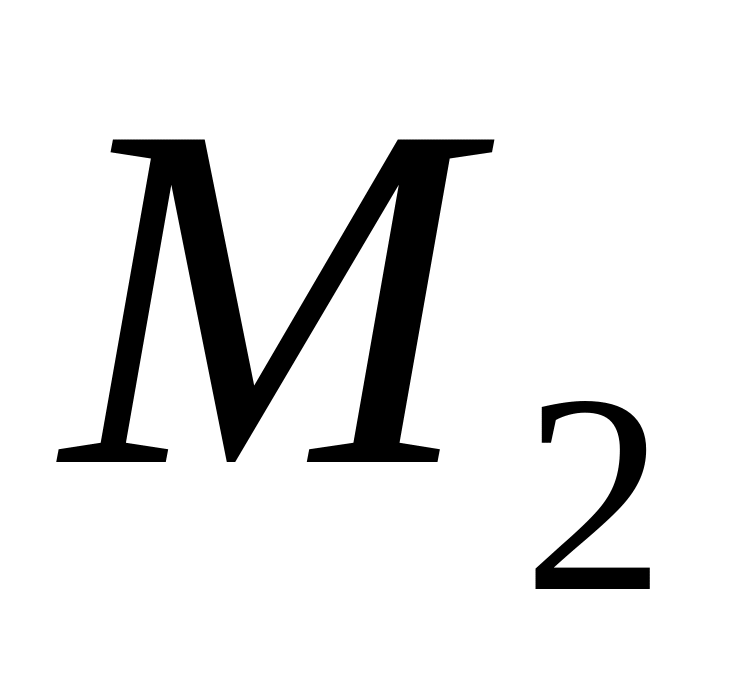 і момент двигуна в сталому режимі при
швидкому ході
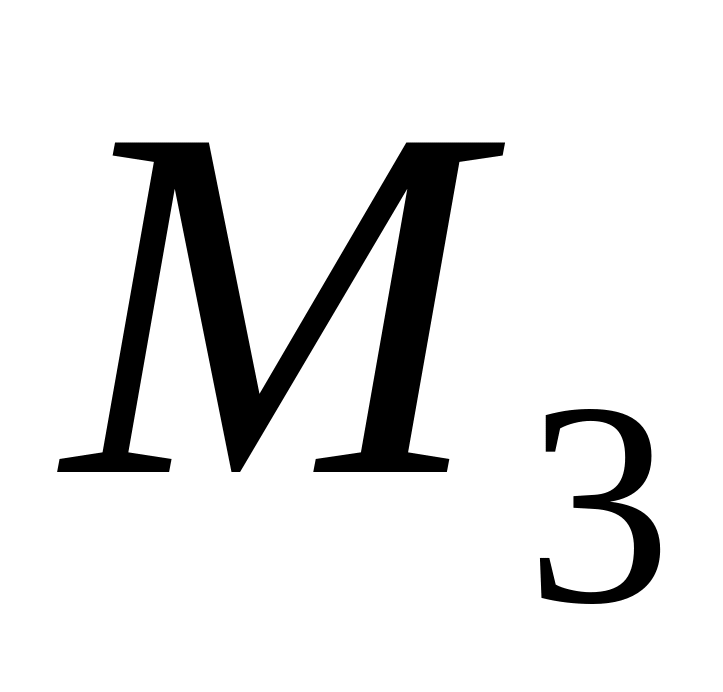 :
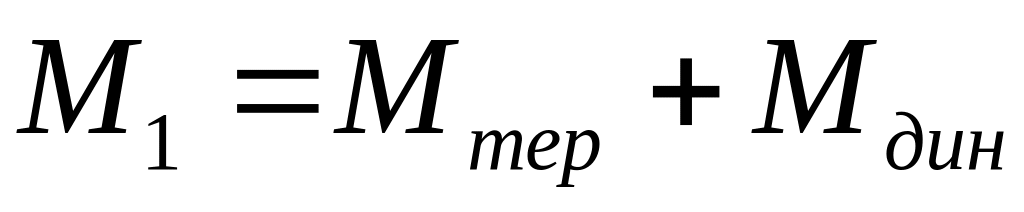 ;
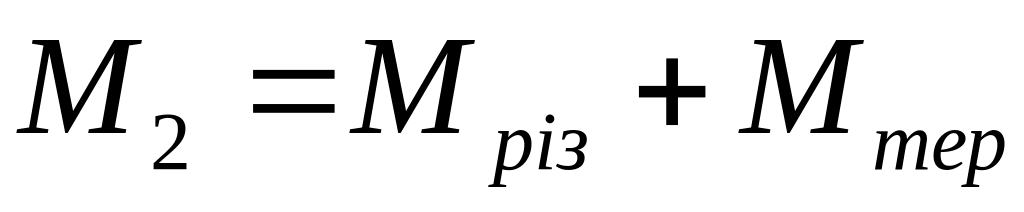 ;
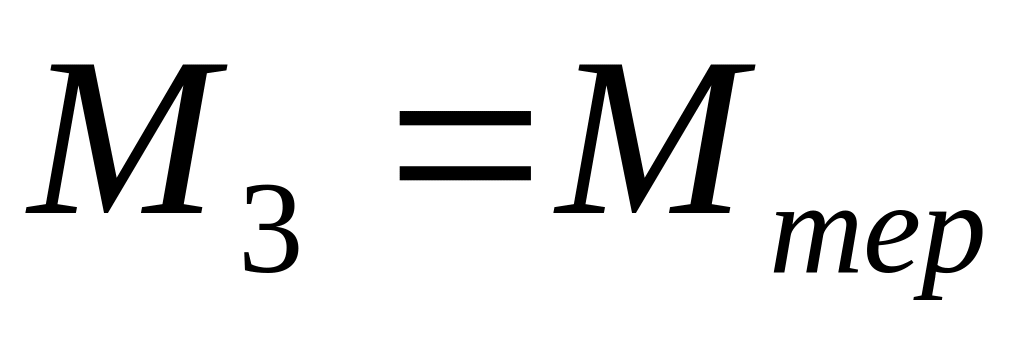 .
По
розрахованих значеннях моментів
,
,
і швидкостей
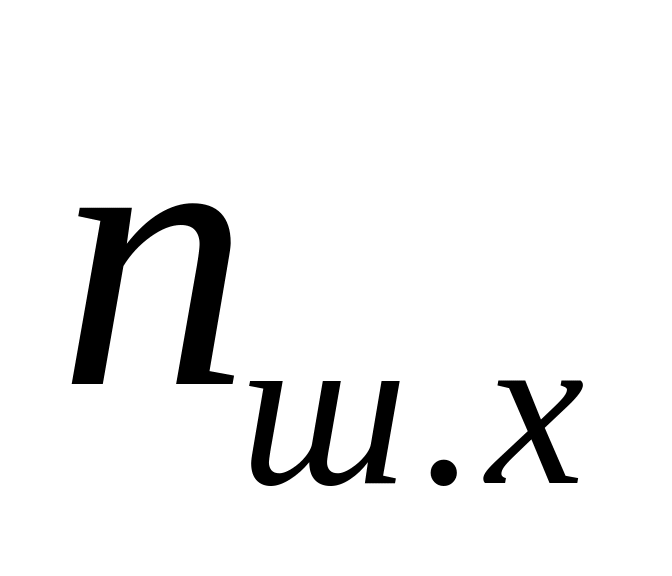 ,
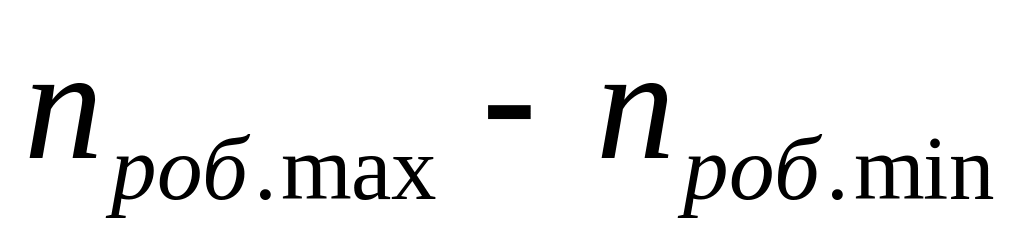 вибирають
двигун приводу.
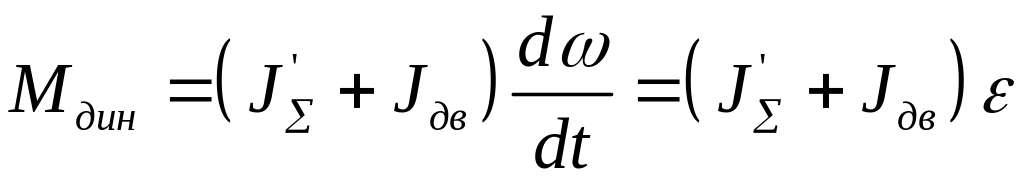 ,
де складається з моментів інерції всіх рухливих вузлів приводу, включаючи обертові, і таких, що рухаються поступально.
Прискорення двигуна визначається за часом перехідного процесу, заданому закону і зміні швидкості.
При
стрибкоподібній зміні сигналу керування
швидкість зміниться на
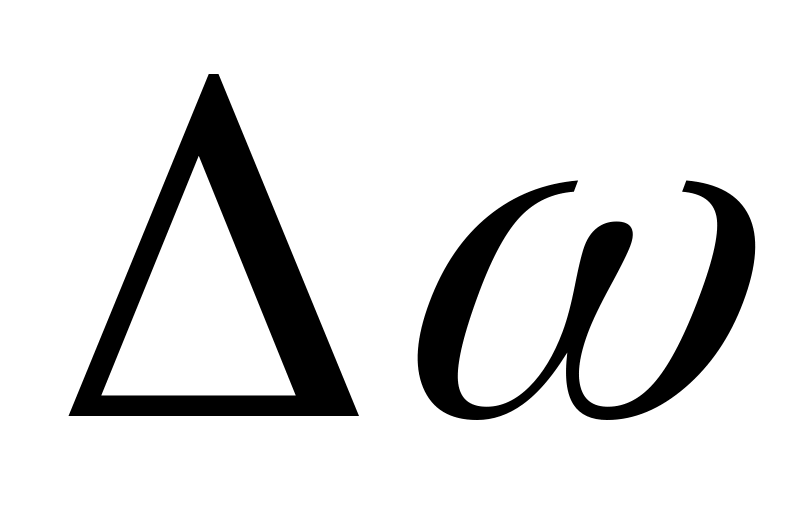 за час перехідного процесу
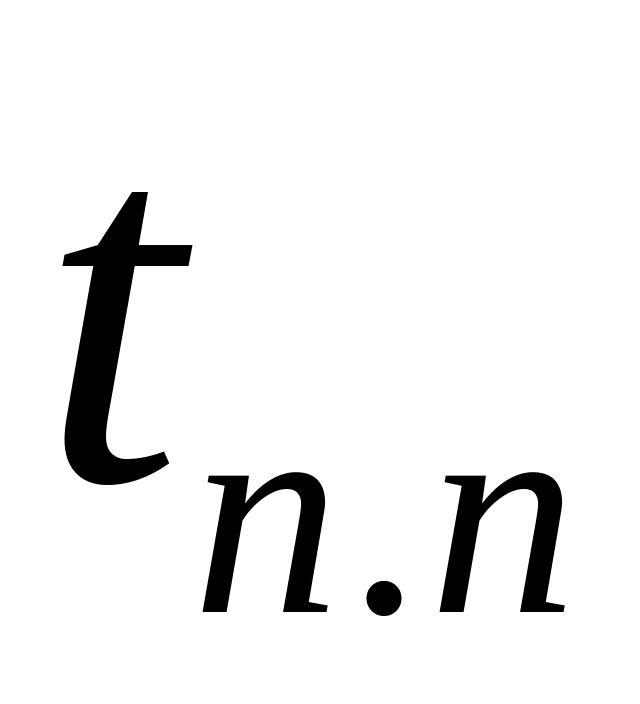 ,
при розгоні двигуна по экспоненціальному
закону з прискоренням
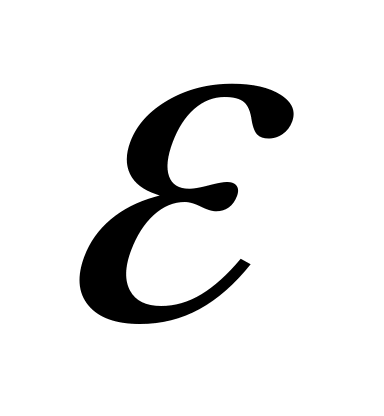
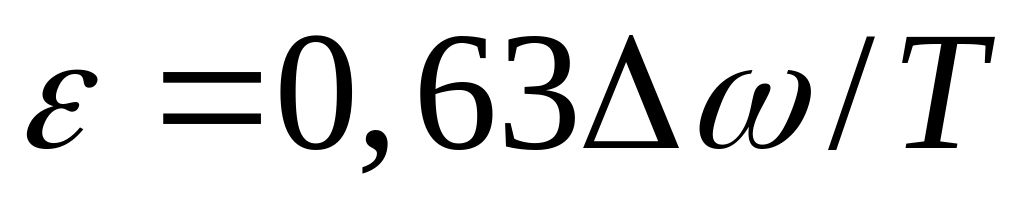 ,
де - кутове прискорення , рад/с²;
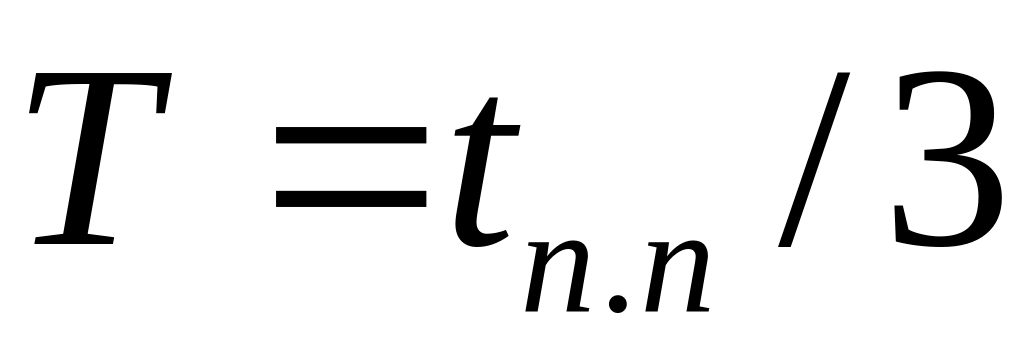 – постійна часу экспоненціальної
бажаної кривой зміни швидкості, с;
- прирощування швидкості двигуна , рад/с.
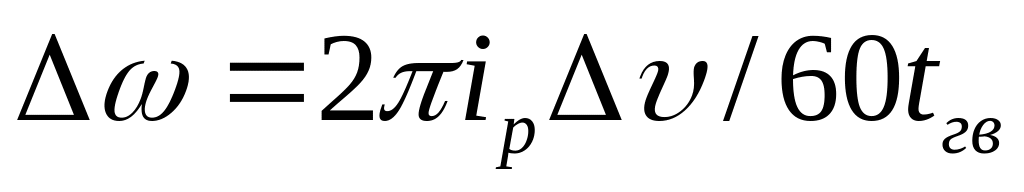 ,
де
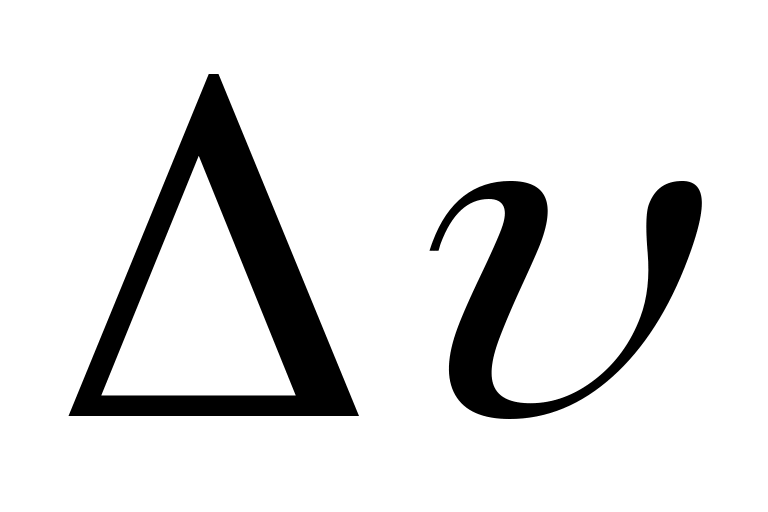 - зміна швидкості рухливих органів
верстата за час
,
мм/хв.
Тривалий момент двигуна в режимі робочих швидкостей
повинен
бути не менше моменту
.
Момент двигуна
при швидкості
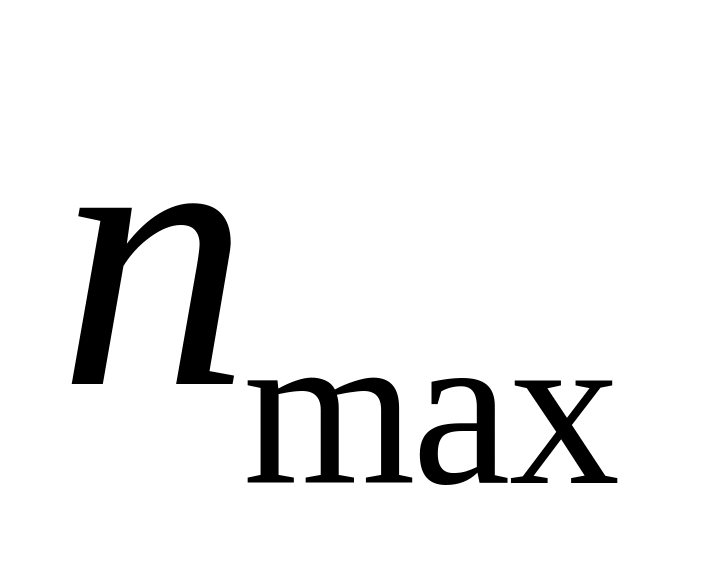 ,
відповідній швидкості швидкого ходу
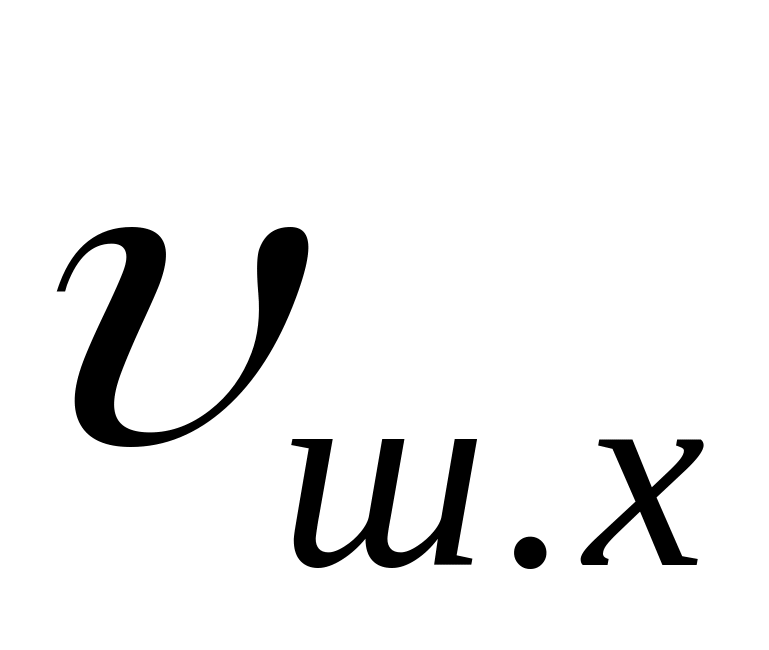 ,
повинен бути не менше моменту двигуна
.
Максимальний момент двигуна при розгоні
до швидкості, що відповідає швидкості
швидкого ходу, за час, що не перевищує
заданий, повинен бути не менше моменту
.
Максимальний
момент двигуна визначається по
комутаційній кривій механічної
характеристики
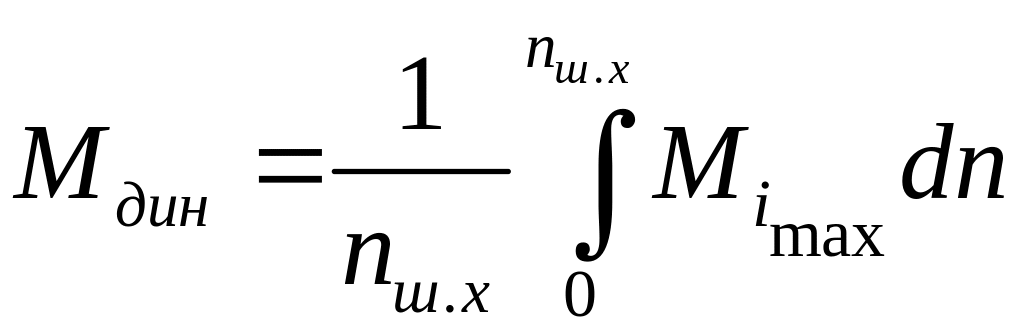 ,
де
-
максимальний динамічний момент, що
забезпечує задовільну комутацію двигуна
при розгоні
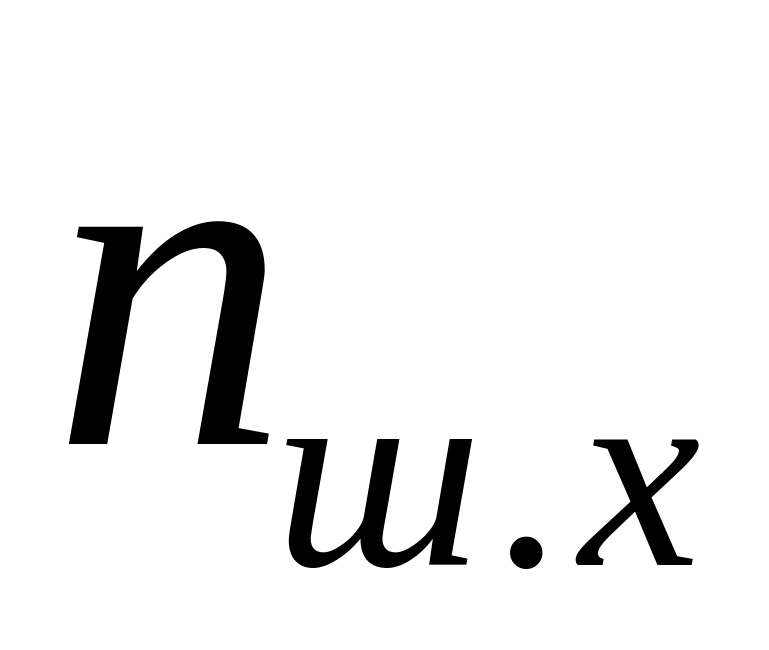 .
Якщо двигун працює в повторно-короткочасному режимі з різко перемінним навантаженням, то значення номінального моменту повинно бути уточнене по циклограмі роботи приводу відповідно до рівняння
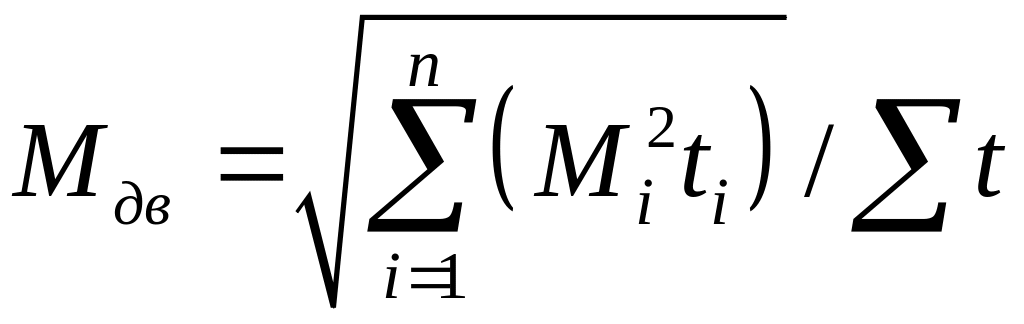 ,
де
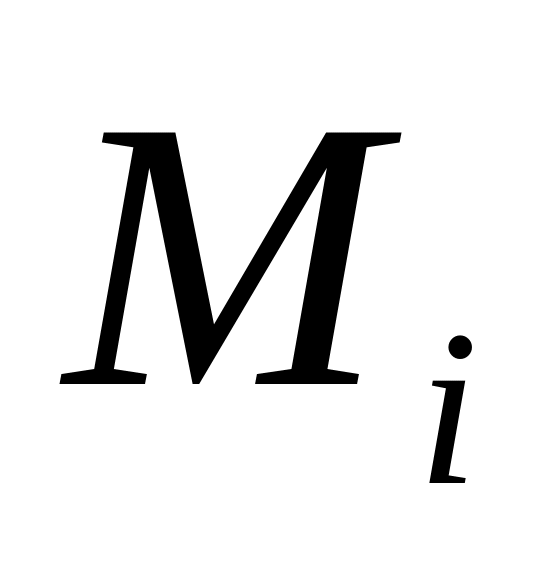 – значення моменту в проміжку часу
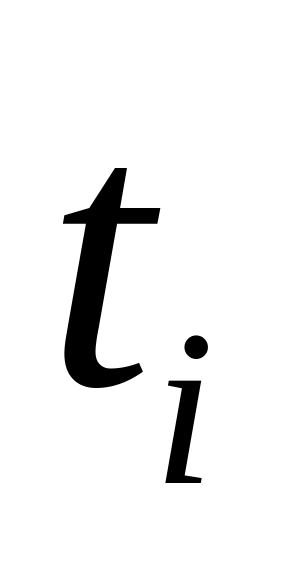 ,
H/м;
– Час роботи двигуна, с.
При
виборі двигуна з меншим номінальним
моментом, що відповідає
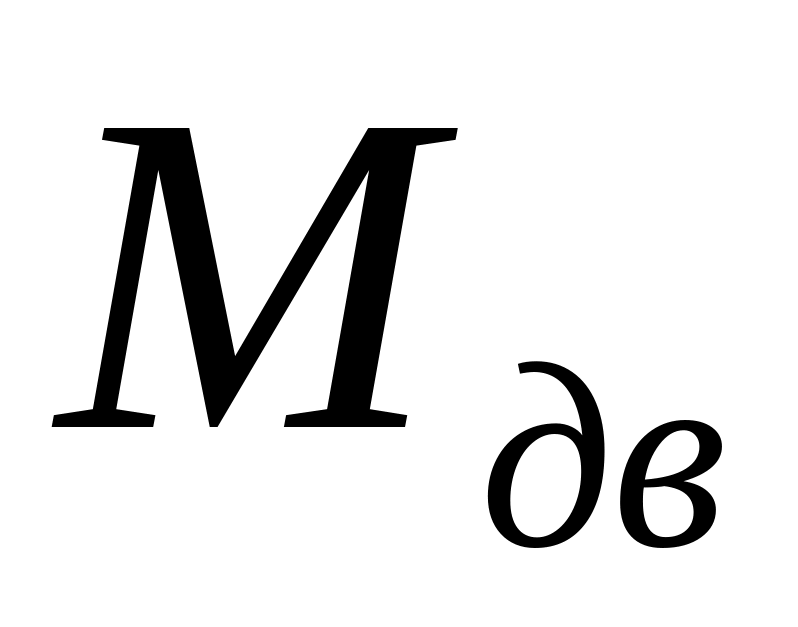 ,
двигун повинен бути перевірений по
максимальному моменту
і моменту при максимальній швидкості
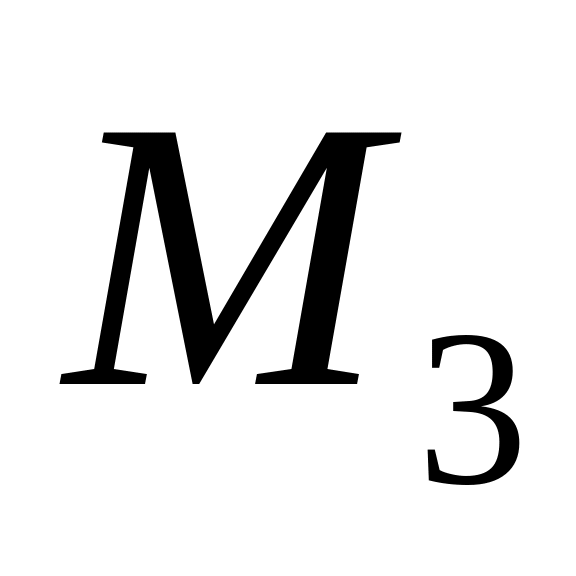 .
Параметри двигуна повинні задовольняти таким нерівностям :
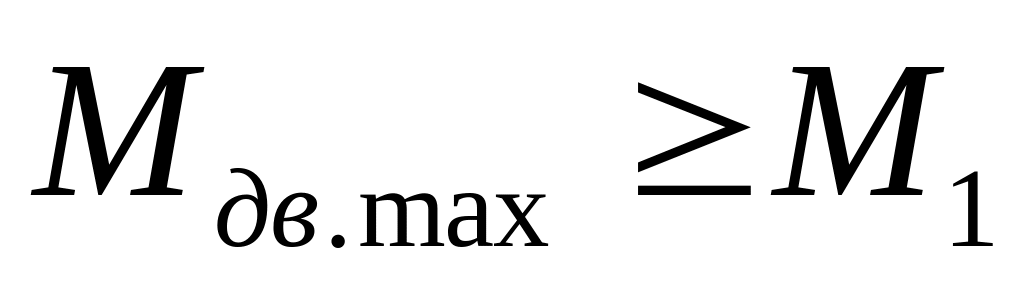 ;
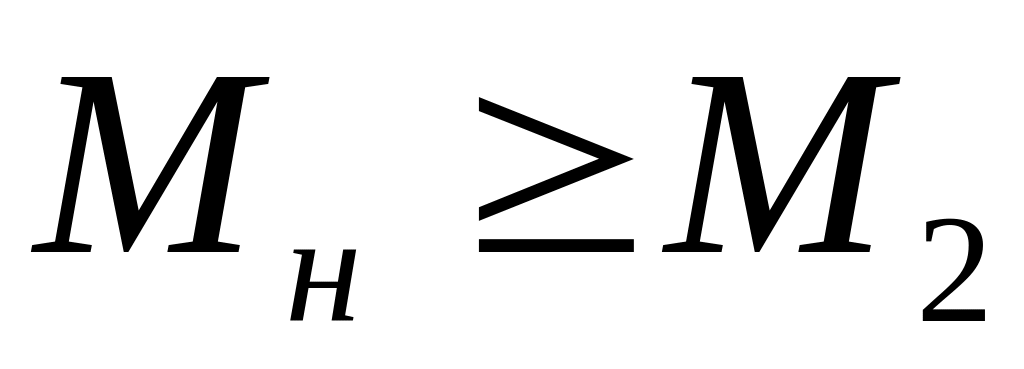 ;
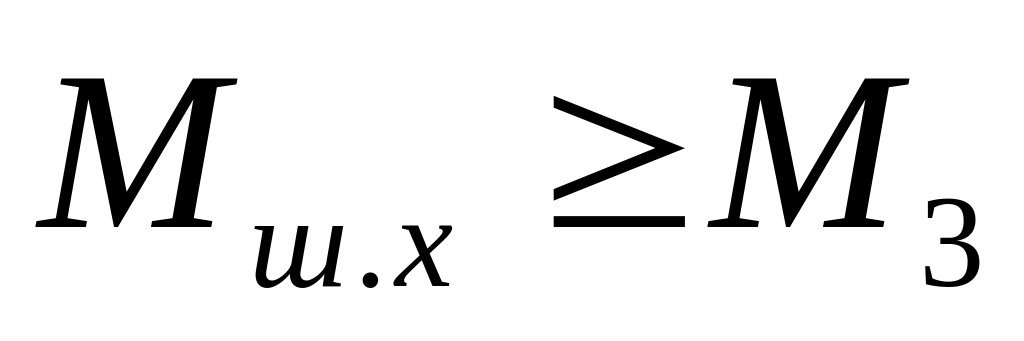 ;
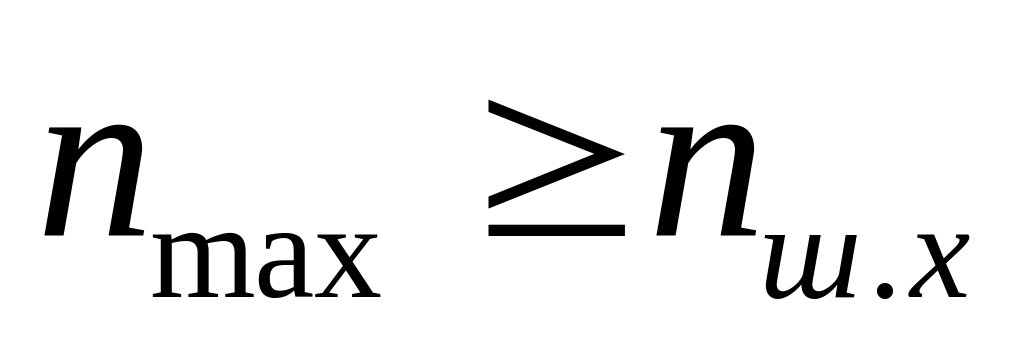 .
Якщо двигун, обраний попередньо, не задовольняє хоча б одній з приведених нерівностей, то треба вибрати двигун з більшим моментом і повторити розрахунок.
При виборі високомоментного двигуна серії ПБВ або ДК-1 зі збудженням від постійних магнітів основними даними служать еквівалентний момент і максимальна частота обертання (додаток 5).
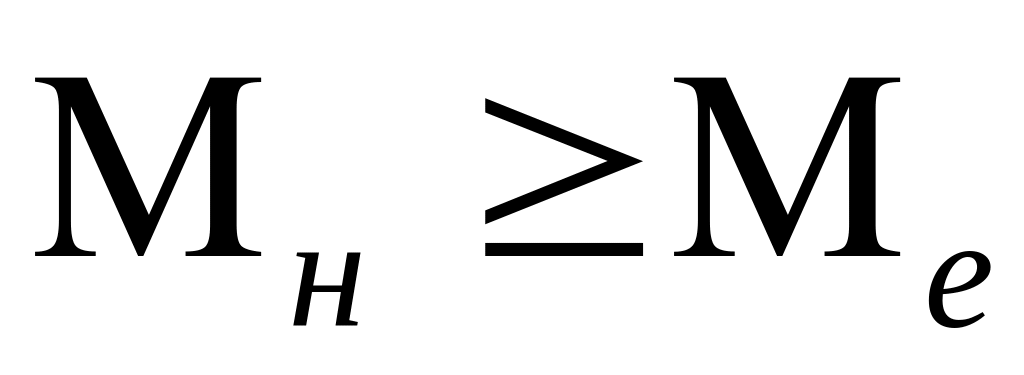 ;
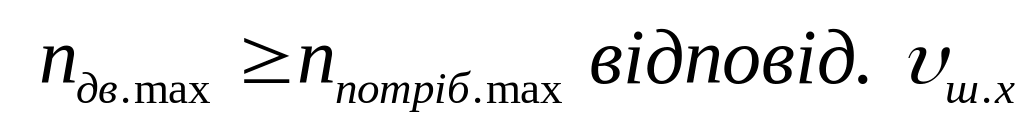 .
Для
двигунів серії ПБСТ
визначити по
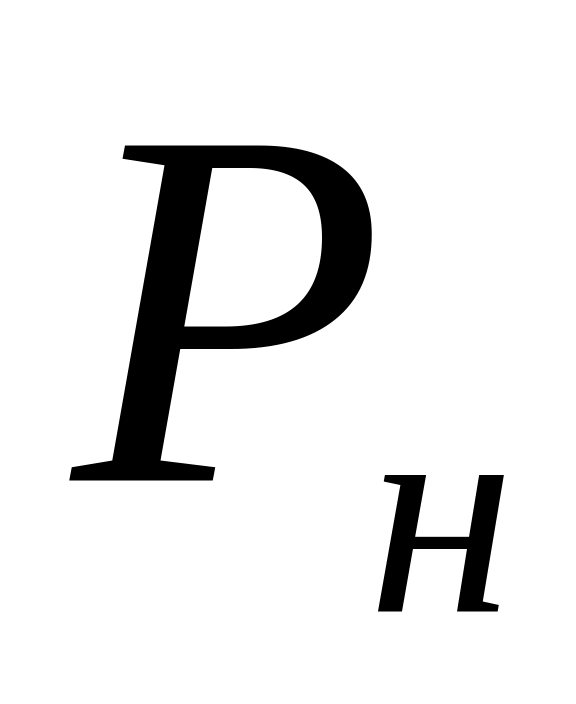 и
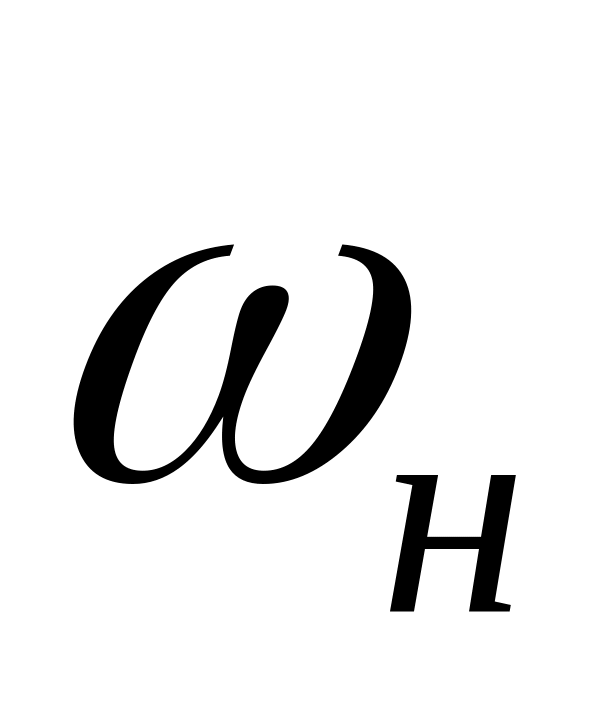 .
При виборі двигунів необхідно визначити
його номінальні (
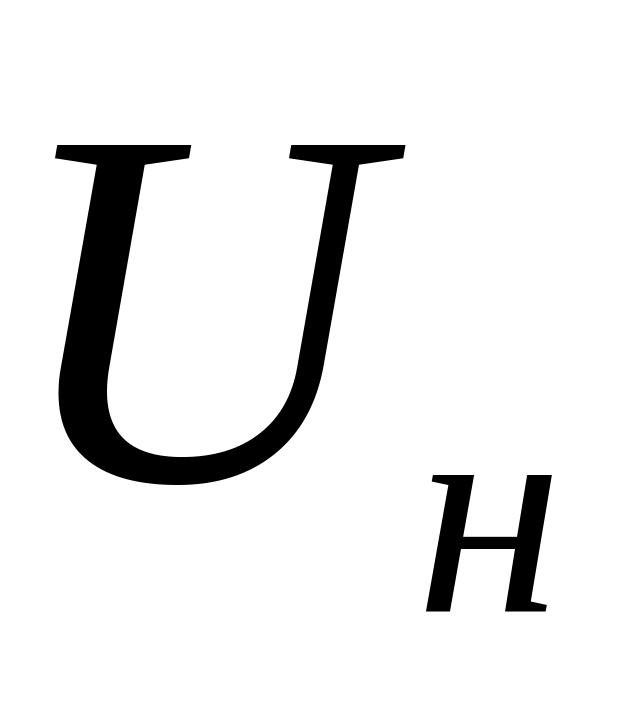 ,
,
)
і перевантажувальні характеристики
(
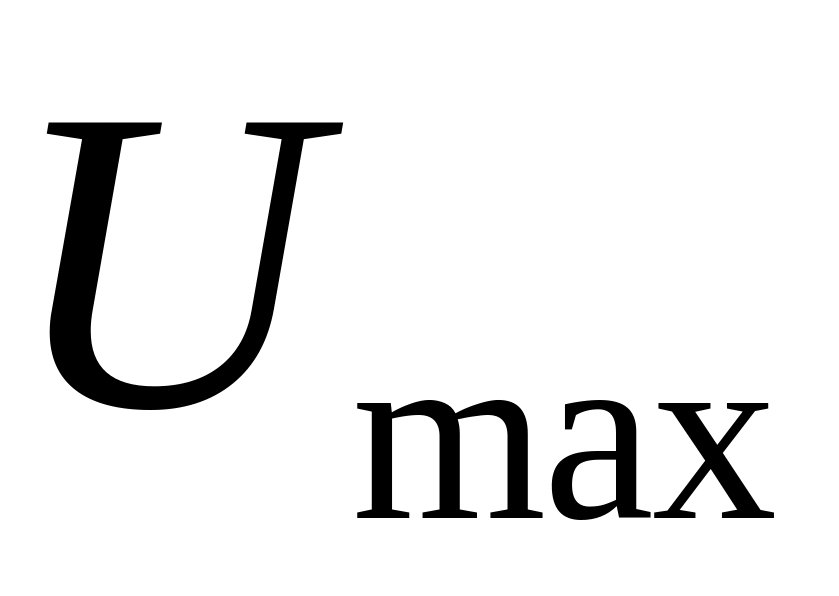 ,
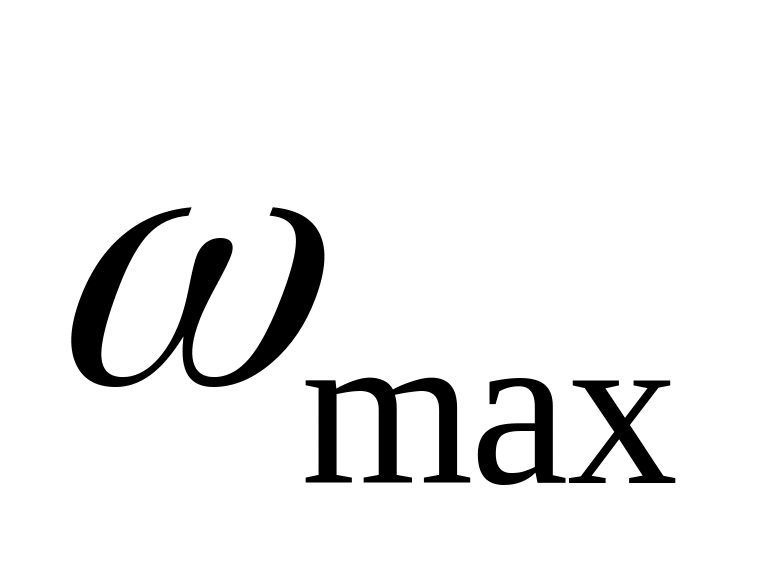 ,
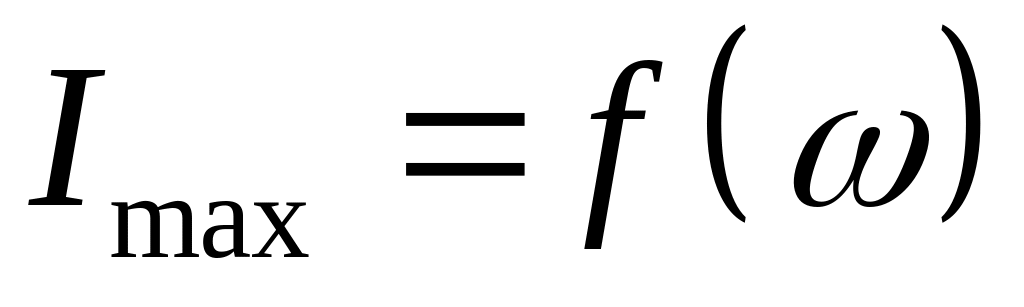 ),
параметри якірного ланцюга (
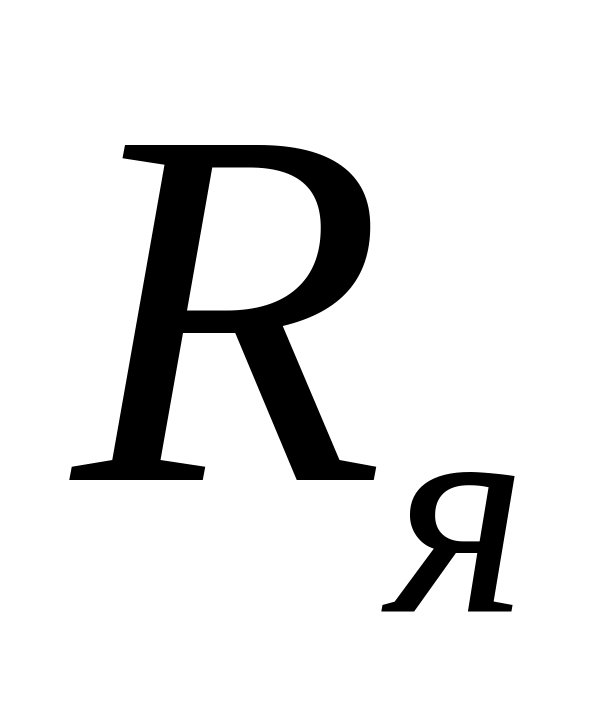 ,
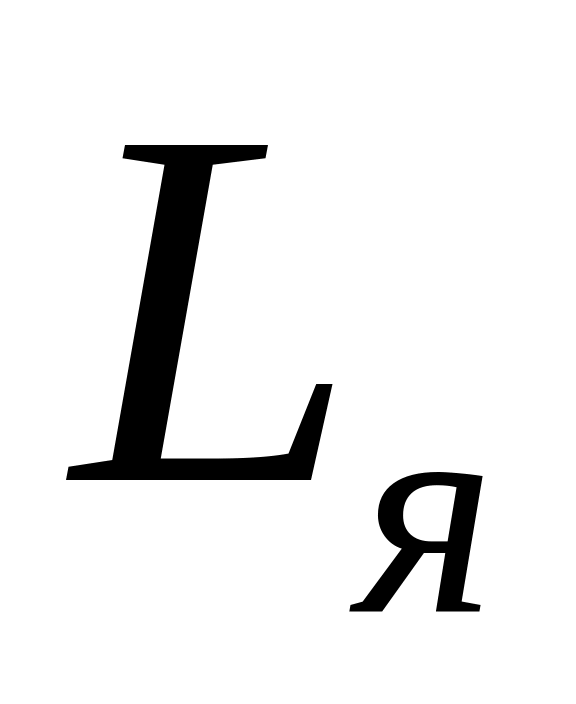 ),
момент інерції якоря
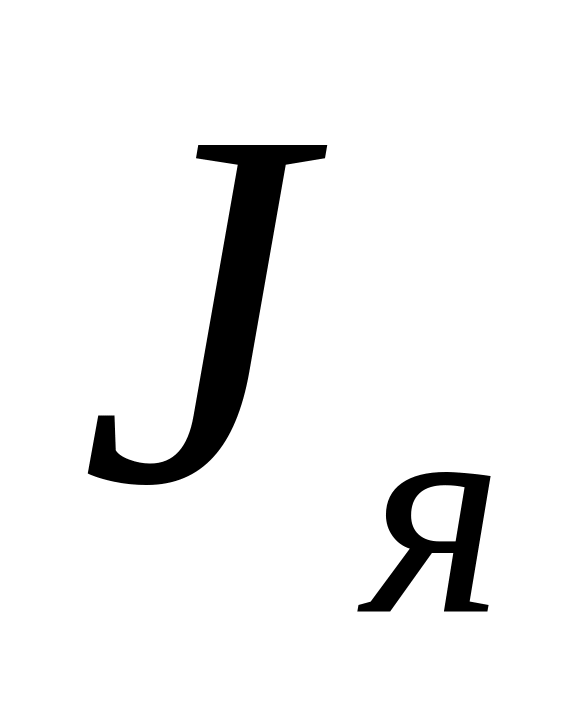 ,
засіб збудження (див. додатки 5,2).
В даний час при проектуванні електроустаткування металорізальних верстатів одним із найбільш раціональних способів є використання комплектних електроприводів, що задовольняють заданим технологічним вимогам. Для приводів подач випускаються комплектні електроприводи: ЭТУ3601, ЭТ6, ЭПУ1 - тиристорні трифазні з двоконтурною системою підкореного регулювання і ряд інших.
Комплектні електроприводи подач комплектуються високо моментними двигунами серії: ДК – 1 , ПБВ, 2ПБВ. Для приводів подач також можна використовувати двигуни для широко регульованих приводів серії ПБСТ. Вибір комплектного електропривода для приводу подач верстата відбувається по:
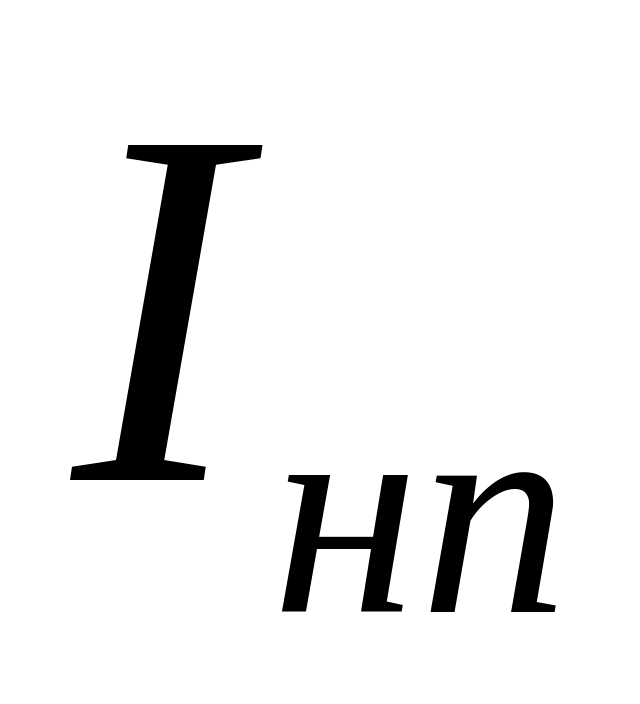 –
номінальному
струму електропривода (ЭТУ - 3601) або по
номінальній потужності використовуваного
двигуна (ЭТ6);
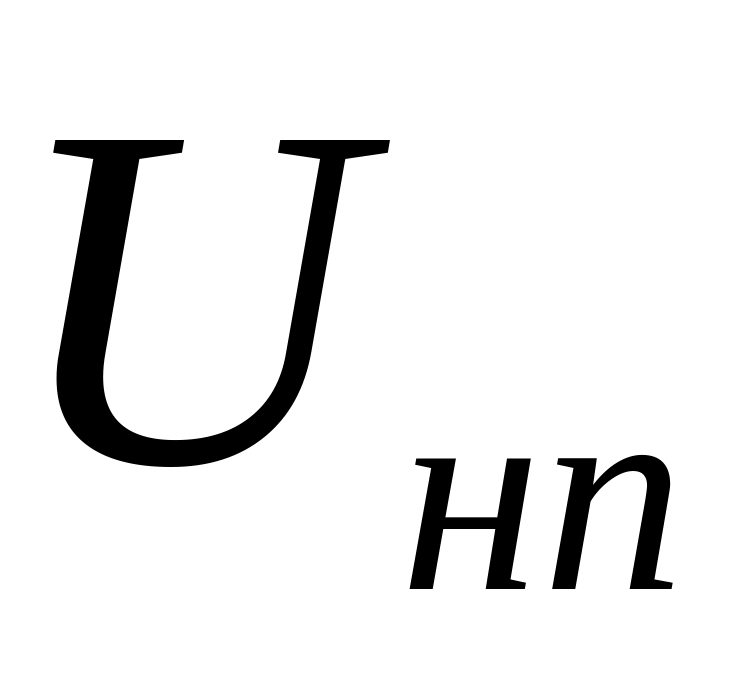 – номінальній
напрузі електропривода
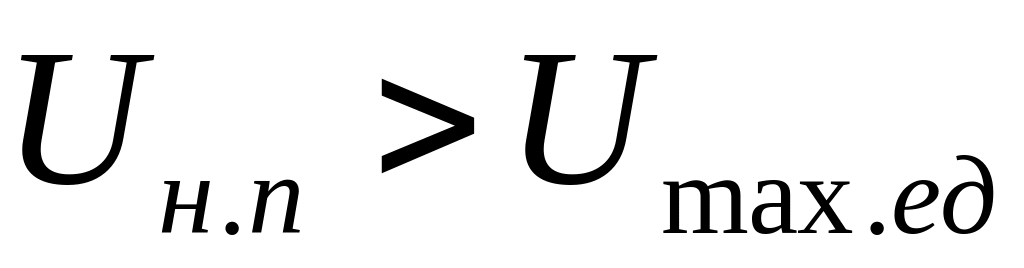 ,
де
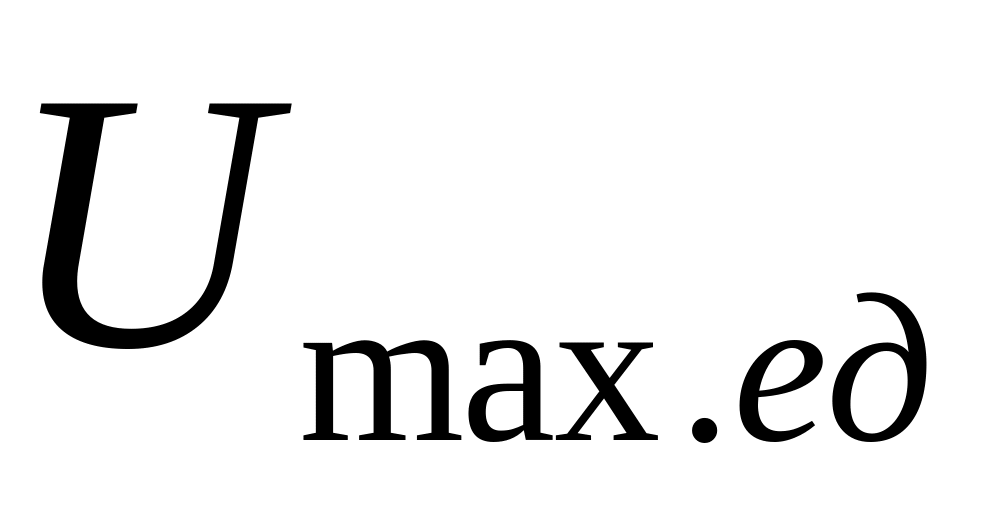 –
максимальна напруга на двигуні, необхідна
для забезпечення
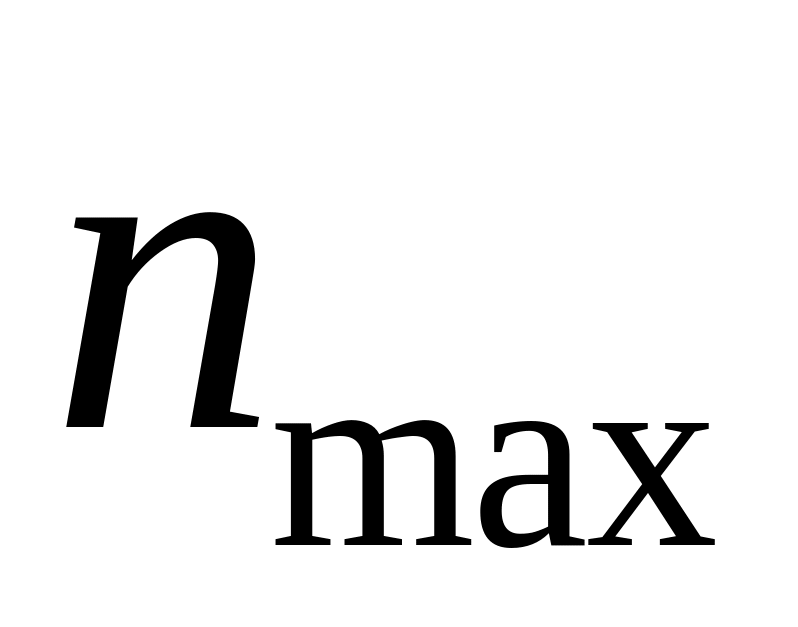 при швидкому переміщенні робочого
органа.
Для
двигунів із збудженням від постійних
магнітів
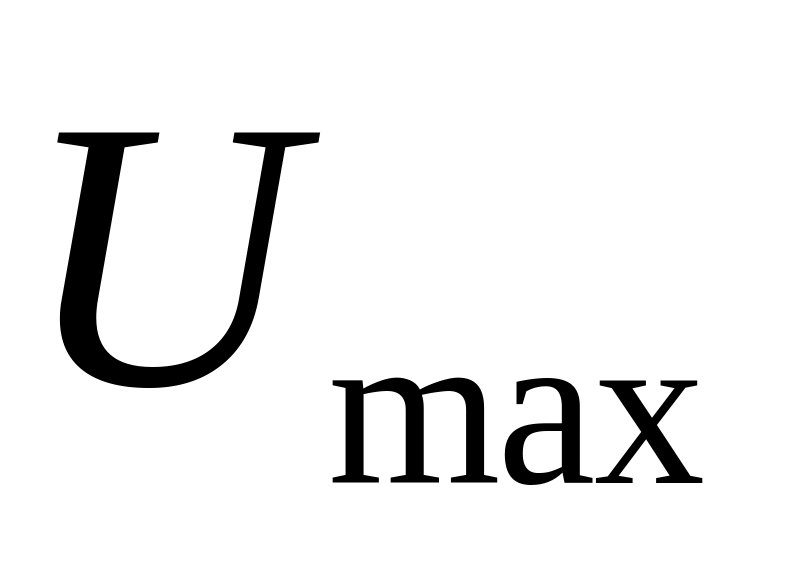 визначити із співвідношення
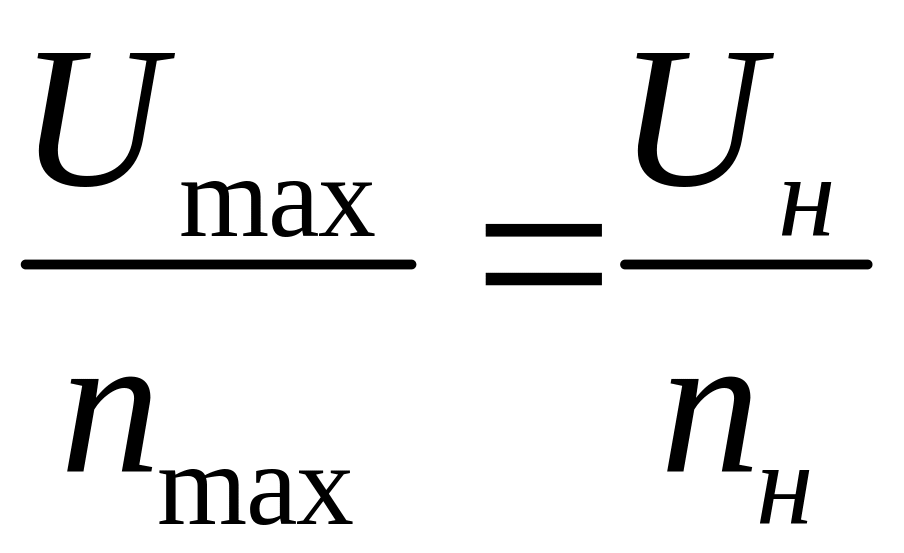 .
Для двигунів з обмоткою збудження вказується , припустиме в обмеженому проміжку часу, і , яке не можна перевищувати по технічних умовах і яке може бути отримане при на якорі і ослабленню магнітного потоку збудження. В зв’язку з тим, що ЕД приводів подач регулюються тільки в першій зоні (напругою на якорі), для відомого визначити при номінальному потоку збудження по вище вказаному співвідношенню. У випадку одержання розрахункового значення більшого по величині, ніж припустиме по технічним умовам, обмежують на рівні припустимого. Це значення використовується в подальших розрахунках.
Якщо
обраного комплектного ЕП менше
, уточнити
реальну швидкість швидкого переміщення.
=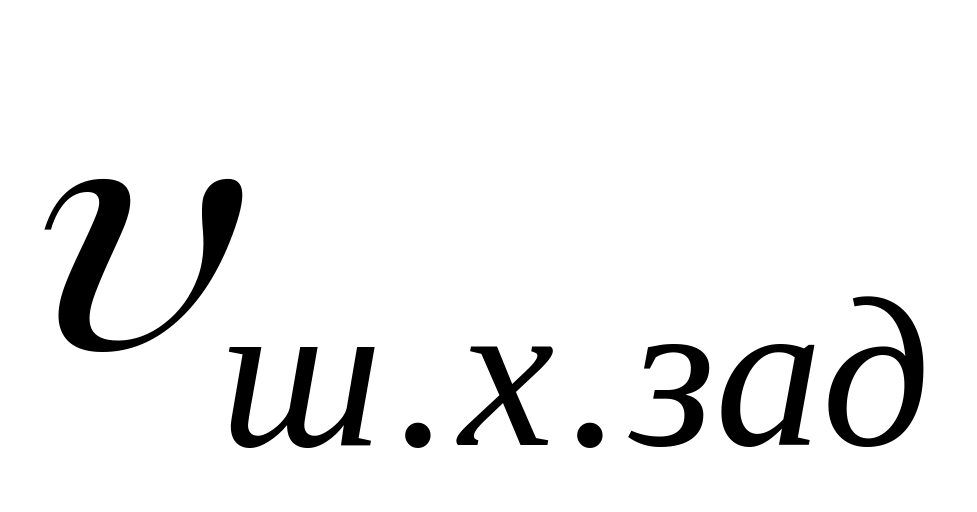
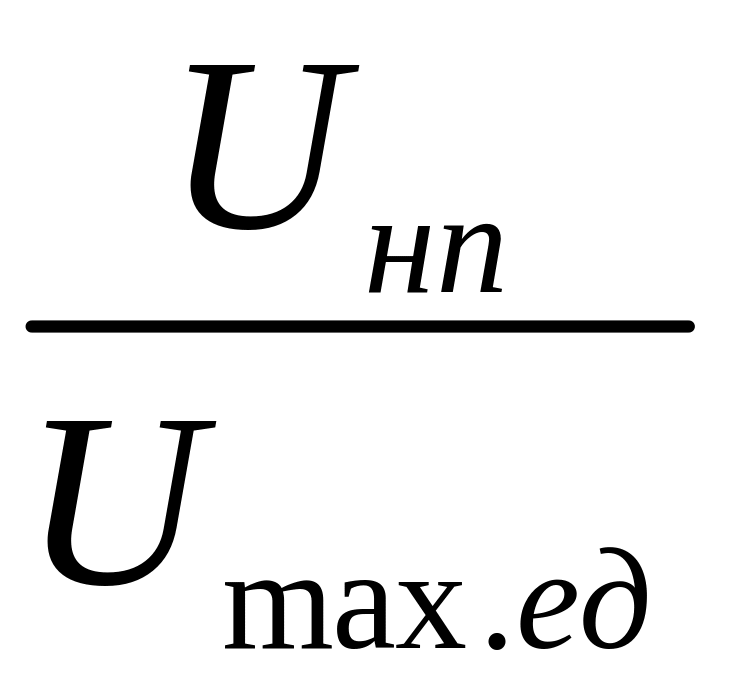 .
Номінальний струм електропривода вибирається по номінальному струму двигуна з урахуванням перевантаження. Максимальний струм двигуна не повинен перевищувати максимально-припустимий струм електропривода. Величина струму перевантаження залежить від тривалості перевантаження. [13], с. 421.
Наприклад,
електропривод ЭТУ3601 припускає
перевантаження по струму не менше 6
на протязі 0,2 сек, що відповідає режиму
пуску. У сталих режимах роботи прийняти
перевантаження двигуна по струму 2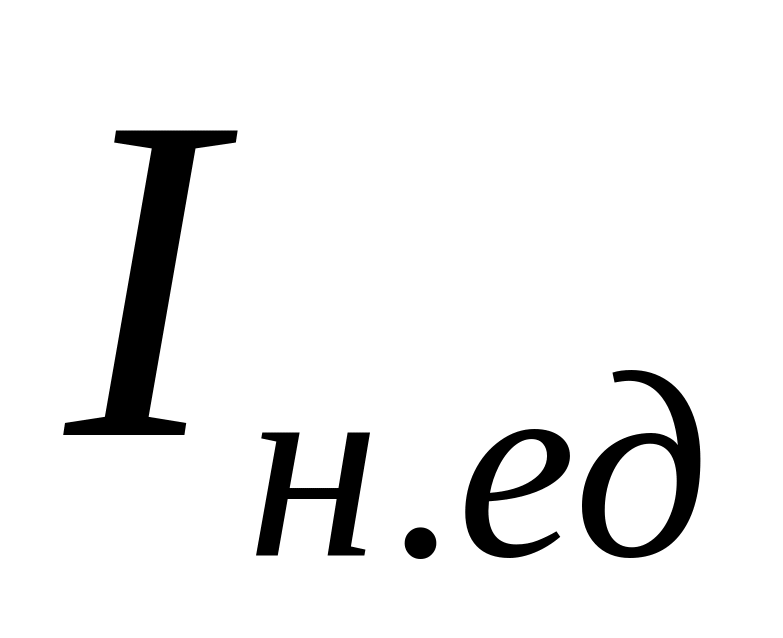 ,
тобто прийняти
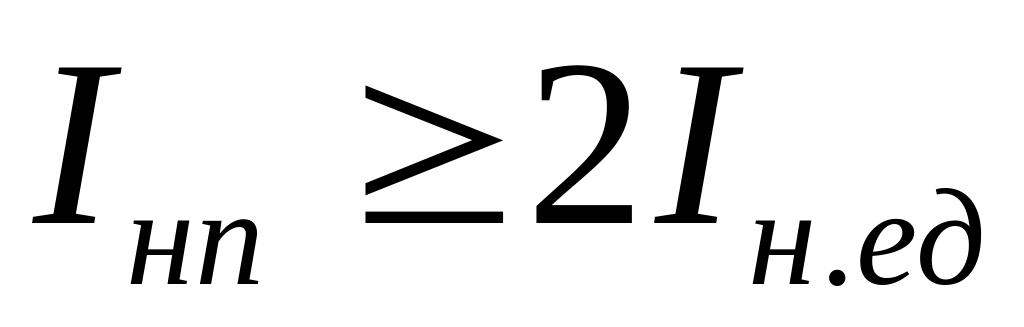 .
Припускається вибір комплектного ЕП
із
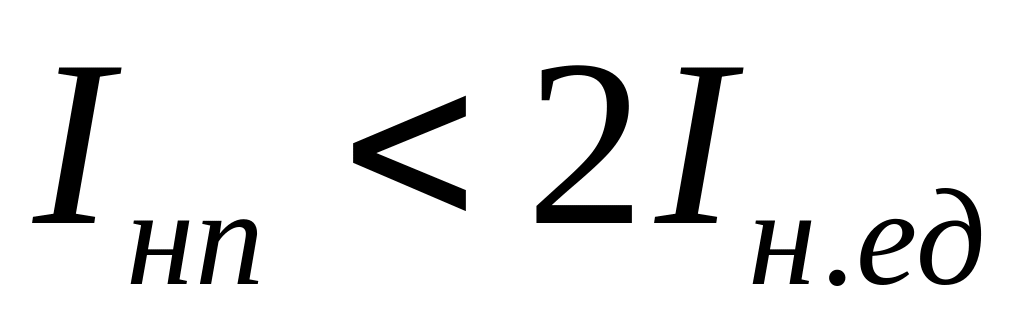 з обмеженням струму на відповідному
рівні (
),
а при виборі двигуна серії ПБСТ можна
вибрати комплектний ЕП із
=4
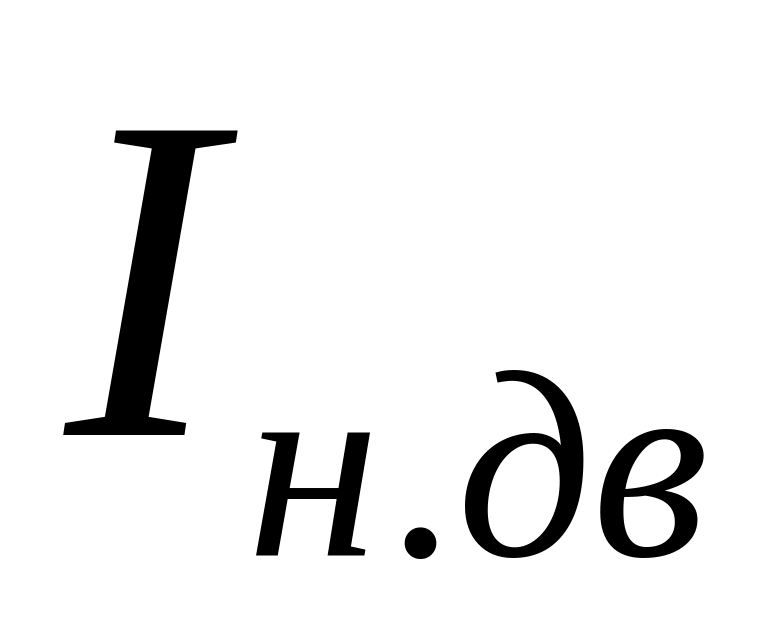 відповідно
до допустимого на протязі 10с перевантаження
для двигунів серії ПБСТ (додаток 2).
Комплектний ЭП має такі захисти :
максимально-струмову, від перевищення
температури двигуна при перевантаженнях,
від зниження напруги мережі, від
перенапруг.
Для комплектних ЕП може бути вказаний діапазон регулювання обертів Д, що необхідно врахувати при виборі (для ЭТУ-3601)
Д
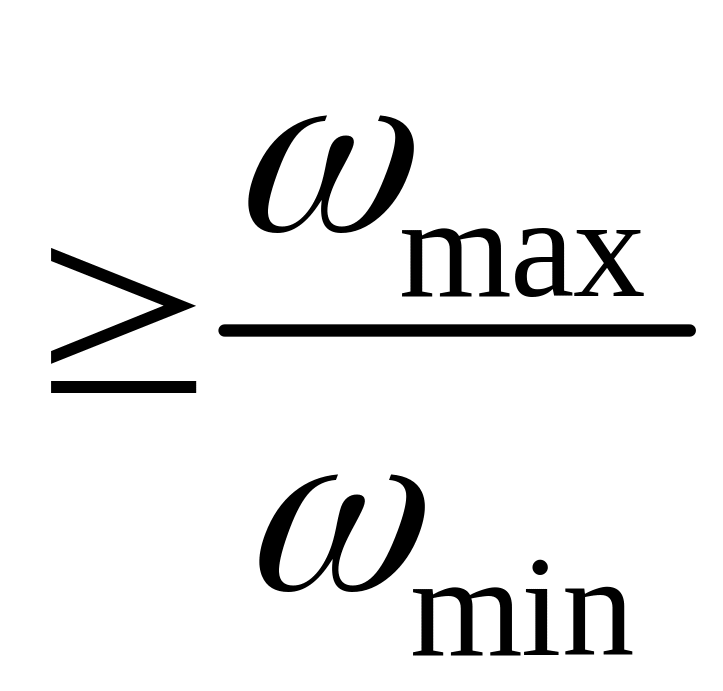 ,
де
,
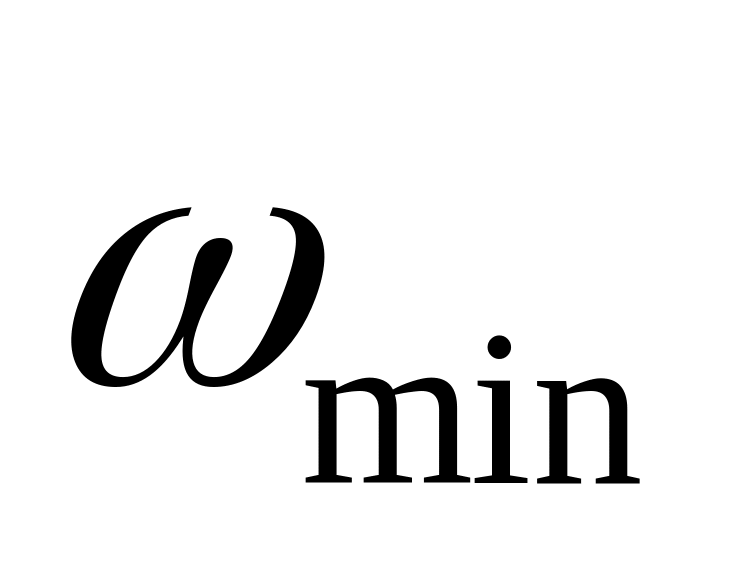 – максимальна і мінімальна частоти
обертання двигуна при швидкостях
швидкого ходу і мінімальної робочої
подачі.
Вибір типу ЕП, його технічні характеристики, склад і функціональна схема - по довіднику «Комплектні тиристорні електроприводи» за редакцією В.М. Перельмутера, с.5 – 33, [11].
До розрахункових параметрів тиристорного перетворювача відносять :
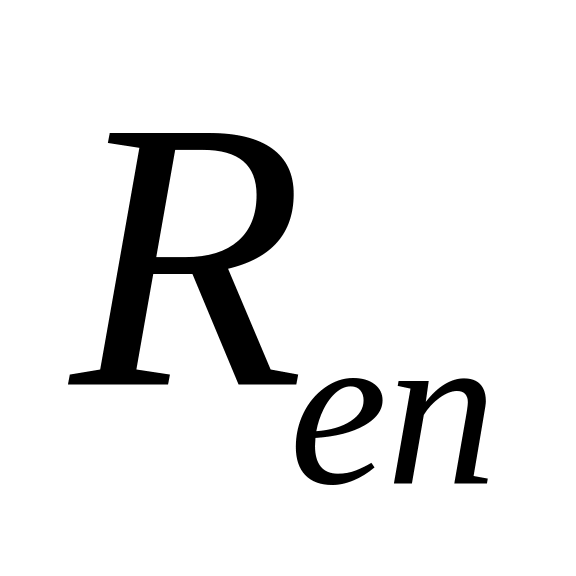 – еквівалентний
внутрішній опір ТП;
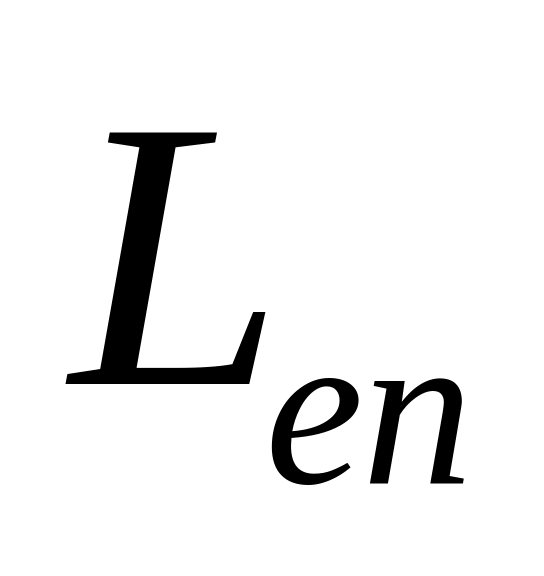 – еквівалентна
індуктивність ТП;