Материал: Проблемы обеспечения надежности и качества приборов, устройств и систем. Федоров А.И., Сидоров Б.Н
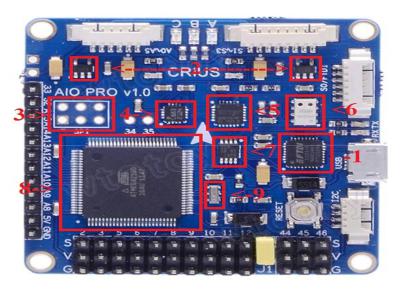
-6 Аналоговых выходов для подключения внешних устройств;
-I2C порт для подключения доп. сенсоров или устройств;
-ATMega 2560 Микроконтроллер;
-MPU6050 6ти осевой сенсор гиро/акселерометр 2 в 1;
-HMC5883L Компас;
-MS5611-01BA01 Высокоточный барометр;
-FT232RQ USB-UART чип и Micro-USB порт для под-
ключения к ПК;
-Преобразователь уровней (нужен для согласования датчиков и контроллера по I2C шине).
Опциональные возможности:
-HeadFree (CareFree);
-GPS Hold (Нужен GPS приемник);
-GPS Back to home position (нужен GPS приемник).
Рис. 4. CRIUS ALL IN ONE PRO v1.0
86
Все платы различаются лишь набором датчиков
испособом разводки самой платы. Можно выделить несколько основных групп элементов:
1)Преобразователь FTDI - эта микросхема позволяет нам подключать плату напрямую без переходников к компьютеру посредством USB кабеля. Также эту плату можно подключить посредством специального переходника, если вдруг данная микросхема выйдет из строя или сломается сам порт. На некоторых платах отсутствует - такие платы подключаются к компьютеру с помощью переходника UART-USB.
2)Преобразователи напряжения (на плате с LLC ставится всегда два). Один из них питает саму микросхему Atmega, он на 5 вольт. Второй на 3,3 вольта, питает все датчики. Если один из них выйдет из строя - плата работать не будет, и возможно сгорят датчики. На некоторых платах без LLC стоит всего один стабилизатор напряжения на 3,3 вольта.
3)SPI разъем - служит для начальной подготовки микроконтроллера
ATMEGA. С помощью него программатором разгружается бутлоадер Arduino.
4)Компас.
5)Датчик гироскоп-акселерометр. Чувствителен к сильным вибрациям, которые создаются двигателями,
иесли их не минимизировать, то коптер не взлетит.
6)Датчик давления.
7)LLC Level Logic Converter (преобразователь уровней) - cлужит для согласования сигналов между Atmega, питающийся от 5В и датчиками питающимися от 3,3В. В принципе, можно обойтись и без него, но данная микросхема минимизирует ошибки в I2C шине. Если при подключении платы постоянно идут ошибки по шине I2C - это может означать, что данная микросхема неисправна, но также возможно неправильно указаны адреса микросхем в программе.
87
8) Микроконтроллер - одна из ключевых частей платы управления, именно в нее загружается прошивка, и именно она потом управляет квадрокоптером. МК различаются количеством выводов, возможностью подключения разной периферии, и количеством памяти. 9) Кварцевый резонатор Murata на 16мГц - нужен для стабильной работы МК на данной частоте.
ArduCopter mega
Полетный контроллер ArduCopter – один из самых функциональных полетных контроллеров с открытым исходным кодом. Имеет все необходимые для полета функции, в том числе автоматический полет по точкам, наложение параметров полета на видео (OSD), удержание позиции и др [1]. Данные контроллеры выпускает компания 3D Robotics (платы APM 2.5, 2.6). Плата APM имеет только базовые функции, остальные модули (GPS, OSD, модем и др) приобретаются отдельно.
1.Все функции АСМ сохранены;
2.Раскладка портов приемника и моторов приведена к схеме MultiWii;
3.Поддерживаемые I2C датчики: ITG3200, BMA180, BMP085, HMC5883 (HMC5843);
4.Поддерживается импульсный сонар: Tx - d47,
Echo - D49;
5.Выводы для светодиодов режима: A - d35, B -
d36, C - d39;
6.Режим командной строки включается замыкани-
ем вывода;
7.GPS подключается к порту Rx1-Tx;
8.Поддержка рам +4; x6; y3; y6, x6;
9.Удержание позиции по ГПС;
10.Удержание высоты по барометру;
11.Удержание высоты по сонару;
12.Телеметрия по радиоканалу(uart), mavlink;
88
13.Поддержка наземных станций
HappyKillmore GCS и QGroundControl, следовательно,
инескольких независимых антенна-трекеров;
14.Поддержка режимам RTH(возврат до-
мой);
15.Полет по точкам.
Контроллеры DJI
DJI выпускает компания DJI Innovations. Данные контроллеры имеют закрытые прошивки и схему [7]. Сегодня выпускается 3 вида контроллеров:
1.DJI Naza-M Lite: базовая версия, имеющая режимы стабилизации полета, и основные GPSфункции (удержание и возврат домой). Не поддерживает возможность подключения внешних модулей, в остальном функциональность аналогична старшей мо-
дели DJI Naza-M V2.
2.DJI Naza-M V2: обновленная версия, которая отличается возможностью подключения OSD, модуля Bluetooth или наземной станции.
3.DJI Wookong: самая продвинутая на сегодняшний день система управления мультироторными платформами профессионального уровня. Рассмотрим
ееболее подробно:
-Контроллер Wookong-M для мультироторных платформ;
-Модуль GPS и компаса;
-Модуль LED-индикации;
-Блок регулировки напряжения PMU;
-Блок инерциальных измерений IMU;
-Монтажные детали для установки электроники на мультиротор;
-Поддержка 9 видов платформ: +4, X4, +6, X6, Y6, RevY6, +8, X8, V8;
-Программная поддержка большинства двухосевых стабилизационных подвесов для камер. Сервопривод подвеса может работать на частоте 400 Гц, 200
89
Гц, 100 Гц, 50 Гц – большая частота увеличивает эффективность работы подвеса и улучшает качество снимаемого материала;
-Встроенная система WooKong-M GCS (Ground Control System) теперь поддерживает iPad;
-Реализована защита от несанкционированного доступа к настройкам и хранение данных на облачном сервере;
-Контроллер поддерживает приёмники Futaba (S-Bus),
атакже любые другие приёмники 2,4 ГГц (к примеру, Spektrum);
-Блок управления электропитанием PMU, поставляемый в комплекте, решает все проблемы обеспечением электричества электрооборудования модели. В нем предусмотрено два выхода на WK-M и приёмник, а также два выхода CANBus;
-Блок инерциальных измерений имеет небольшую площадь крепления, просто монтируется даже на небольшую модель, имеет встроенную систему виброгашения;
-Высокая точность удержания позиции в пространстве (в 3-х измерениях) даже при ветреной погоде. Допустимая погрешность по горизонтали – 2 метра, по вертикали – 0,5 метра;
-Высокая точность управления;
-Специальные защитные режимы старта и остановки моторов;
Различные полётные режимы и интеллектуальное переключение:
1. Режим GPS Atti. В этом режиме модель стабилизируется автоматизировано. Благодаря информации от GPS - модель самостоятельно удерживается в пространстве. Пилот при этом не теряет контроль над моделью. При потере сигнала GPS контроллер переходит в режим Atti.
2. Режим Atti. В данном режиме модель стабилизируется в автоматическом режиме. Пилот полностью контролирует модель в полуавтоматическом режиме.
3. Ручной режим Manual. Всё контролируется пилотом вручную. Плохой уровень безопасности.
90