Материал: Средства автоматизации кузнечно-штамповочного производства методические указания к лабораторным работам по дисциплине Автоматизация, робототехника и ГПС. Гольцев А.М
Лабораторная работа №4 исследование работы механической подающей руки
4.1. Назначение, устройство, принцип действия, параметры
Механические руки предназначены для подачи в рабочую зону и удаление от рабочей зоны пресса штучных листовых и объёмных заготовок. Как правило, они применяются для перемещения заготовок сложной конфигурации по сложной траектории. Руки снабжаются клещевым, электромагнитным или пневматическим захватами. Привод руки может получать от пневматических и гидравлических цилиндров, а также от привода пресса. Работа руки связывается с циклом работы пресса. Конструктивное исполнение рук весьма разнообразно.
В настоящей лабораторной работе исследуется механическая рука, предназначенная для автоматизации холодной штамповки из штучных листовых заготовок. Рука имитирует процесс подачи в штампе пресса штучных заготовок из питающего устройства, выполненного в виде револьверного диска (штамп условно выполнен в виде дискового стола, укреплённого на станине руки). Механическая рука смонтирована на автономной станине и включает следующие узлы: магазин, револьверный питатель, приводную систему револьверного питателя храпового типа, руку с электромагнитным захватом, подвижную каретку, пневмоцилиндр (пневмопривод) каретки (см. натуральный образец руки, установленный в лаборатории). Управление движением руки осуществляется при помощи электродвигателя, установленного на станине и вращающего командоаппарат (диск с кулачками). В производственных условиях командоаппарат, управляющий работой руки, устанавливается на валу пресса, обслуживаемого рукой.
Работает рука следующим образом. При вращении командоаппарата происходит включение и выключение электромагнита, а под действием поочерёдной подачи воздуха в полости цилиндра каретка совершает возвратно поступательное перемещение осуществляется поворот руки на определённый угол и возврат её в исходное положение. На каретке установлен кулачёк, который заставляет руку при помощи рычага подниматься и опускаться в крайних положениях. Каретка в крайних положениях воздействует на концевые выключатели, включает и выключает подачу воздуха в полости цилиндра, а электромагнит переносит заготовку с револьверного диска в штамп (на стол). При помощи каретки осуществляется поворот револьверного диска на шаг на каждый её ход.
4.2. Целью данной работы является изучение устройства, принципа действия, определение основных параметров механической подающей руки, развитие у студентов навыков составления кинематических схем средств автоматизации по натурным образцам и цикловых диаграмм их работы.
4.3.Условия и последовательность проведения работы
Работа производится группой студентов в количестве 3-4 человек. Студентам выдаётся необходимый измерительный инструмент.
Предлагается следующий порядок выполнения работы.
Студенты знакомятся с устройством механической руки, уясняют назначение каждого элемента конструкции, включают руку и рассматривают последовательность срабатывания её элементов: штока цилиндра, каретки, собственно руки револьверного диска, конечных выключателей, командоаппаратов, электромагнита.
После этого составляется кинематическая схема механической руки, обозначаются её основные узлы и детали, описывается принцип работы.
Согласовав с преподавателем составленную схему, студенты включают руку и исследуют режим её работы: число подаваемых заготовок в минуту, угол поворота руки, величину её подъёма и опускания, ход каретки, и записывают полученные данные. Затем строится цикловая диаграмма работы руки совместно с прессом. Привязка к прессу производится условно, т.к. рука имеет автономное управление.
В производственных же условиях такие руки управляются от командоаппарата пресса. Наиболее подходящий отрезок углов поворота кривошипного вала пресса , на котором может работать рука, располагается на некотором удалении от крайнего нижнего положения ползуна. Величину этого отрезка студенты выбирают самостоятельно и согласовывают с преподавателем.
Цикловая диаграмма оформляется в виде табл. 4.1, на каждой строке которой отмечается вертикальной линией начало и конец рабочего и обратного хода элемента, начало и конец срабатывания электромагнита, начало и конец выстоя или включённого состояния.
Таблица 4.1
Цикловая диаграмма
Механизмы |
0 |
15 |
30 |
45 |
и т.д. до 360 |
Ползун пресса (условно) Каретка Рука Револьверный диск Электромагнит |
|
|
|
|
|
УКАЗАНИЯ ПО ТЕХНИКЕ БЕЗОПАСНОСТИ
Во время работы руки студентам запрещается располагаться в зоне переноса заготовок.
КОНТРОЛЬНЫЕ ВОПРОСЫ
Назначение и принцип действие электромагнитного пневматического воздухораспределителя.
Назначение и принцип действия командоаппарата.
Назначение концевых выключателей.
Какое устройство управляет подъёмом и опусканием руки?
Как устроен привод поворота револьверного диска?
Как отрегулировать скорость и плавность хода рукоятки при переносе заготовок и возврате?
5. Лабораторная работа №5 исследование кинематики и програмного устройства холодновысадочного автомата
5.1. Назначение, устройство, принцип действия, параметры
Холодновысадочные автоматы предназначаются для изготовления винтов, болтов, заклёпок, гаек, шариков, роликов, других видов крепёжных и машиностроительных деталей.
По числу позиций, на которых ведётся обработка заготовки, они подразделяются на однопозиционные и многопозиционные. Каждая позиция определяется соответствующей высадочной матрицей.
Для облегчения удаления изделий матрицы могут быть разъёмными и цельными (неразъёмными). Однопозиционные автоматы снабжаются одним или несколькими пуансонами, которые поочерёдно осуществляют деформацию помещённую в матрицу заготовки.
Обычно число пуансонов в однопозиционных автоматах ограничивается двумя. Такие автоматы называются двух ударными. Исследуемый автомат называется по изложенной выше классификации ‘‘Автомат холодновысадочный однопозиционный двухударный с цельной матрицей’’.
Максимальный размер стержневых деталей, на изготовление которых он расчитан, составляет: диаметр стержня 6мм, длина стержня изделия 60 мм. Програмное устройство автомата – кулачковый вал.
Автомат состоит из следующих основных узлов: станины, привода с маховиком, муфты – тормоза, ползуна с уравновешевателями, програмного устройства (кулачкового вала), пуансонной головки с приводом, механизмов реза и переноса, выталкивателя, коробки подачи проволоки, воздухопровода, маслопровода.
Таблица 5.1
Техническая характеристика автомата
Наименование параметра |
Размерность |
Величина |
Диаметр стержня изделия (наибольший) Длина стержня изделия (наибольшая) (наименьшая) Длина заготовки (наибольшая) Число ходов ползуна (регулируемое) Мощность электродвигателя Габариты на плане Высота над уровнем пола Масса |
мм мм мм мм ход/мин кВт мм мм кг |
6 50 10 45 350..500 8 2500*1000 1200 3100 |
Станина состоит из двух частей: силовой части и рамы с поддоном , выполненных из чугунного литья. Силовая часть станины и рама стянуты болтами. На станине смонтированы исполнительные механизмы автомата. Все исполнительные механизмы и силовая часть станины закрепляются легкосъёмными кожухами.
Привод пуансонной головки выполнен в виде двух четырёхзвенных механизмов.
Привод механизма выталкивателя выполнен с кинематическим замыканием на прямом и обратном кулачках, что освобождает от применения пружины, прижимающий ролик к кулачку, и улучшает надёжность работы автомата. Регулировка и крепление ножа вынесены на верхнюю плоскость станины. Регулировка высадочных пуансонов выполнена раздельно по двум координатам: горизонтальной и вертикальной.
Привод автомата осуществляется от электродвигателя постоянного тока (см. кинематическую схему на плакате) с регулированием, обеспечивающим изменение числа ходов ползуна от 350-500 в минуту. Через клиноремённую передачу вращение от электродвигателя передаётся маховику, установленному консолью на шарикоподшипниках на разгрузочной втулке, закреплённой жёстко к станине.
Маховик передаёт вращение через муфту коленчатому валу, установленному на роликовых подшипниках, вмонтированных в станину, и разгрузочную втулку. На коленчатом валу укреплена шестерня привода поперечного вала, связанного с программным устройством – продольным кулачковым валом, на коленчатом валу укреплены также эксцентрики уравновешивателя кривашипно-шатунного механизма (на схеме не показаны). Уравновешиватель включает также шатуны и уравновешивающие грузы, совершающие качательное движение на оси.
Коленчатый вал приводит в движение шатун и ползун, перемещающийся в бронзовых направляющих.
В ползуне крепятся пуансоны. Расстояние между пуансонами и матрицей регулируется клином, который после регулировке фиксируется винтом и гайкой. Пуансоны укреплены в передней части ползуна в пуансонной головке, которая совершает качательное движение под действием четырёхзвенных механизмов и зубчатой (секторной) передачи.
При совершении ползуном рабочего хода ползунная головка фиксируется специальным фиксатором. Передаточное отношение между коленчатым валом и продольным кулачковым валом составляет 2:1 (за два оборота первего второй совершает один оборот). На кулачковом валу закреплены кулаки механизмов привода пуансонной головки пуансона и реза. На конце продольного кулачкового вала укруплена коническая шестерня, входящая в зацепление с другой конической шестернью, посаженной на конец поперечного вала, являющегося приводом механизма выталкивателя. Вал используется для передачи вращения механизму подачи проволови.
Работа автомата протекает в соответствии с технологической последовательностью изготовления изделий из калиброванной проволоки в бунтах. Подающими роликами механизма подачи проволоки перемещается через отверстие отрезной матрицы и ножа механизма реза до упора.
После этого осуществляется рез и перемещение отрезной заготовки в положение высадки. Заготовительным пуансоном (пуансоном первого удара) осуществляется заталкивание заготовки в высадочную матрицу, высадка конусной головке на заготовке и редуцирование стержня изделия.
После частичного заталкиввания заготовки в матрицу механизма переноса возвращается в исходное положение. При втором ходе ползуна на ось высадки подаётся отделочный пуансон (пуансон второго удара) и осуществляется окончательное формообразование (высадка) цилиндрической головки изделия.
После отхода пуансона от матрицы производится удаление изделия из матрицы с помощью механизма выталкивателя. Отштампованные изделия подают на лоток (наклонную плоскость) и направляется в тару.
5.2. Целью работы является изучение консткуктивных особенностей автомата и его програмного устройства, исследование кинематических взаимодействия элементов и уяснение построения цикловой диаграммы.
5.3. Условие и последовательность выполнения работы
Работа производится группой студентов в количестве 3-4 человек. Студентам выдаётся необходимый слесарный и мерительный инструмент.
Порядок выполнения работы
Студенты знакомятся с конструкцией автомата отдельных его узлов и програмного устройства, определяются параметры: номинальное усилие на ползуне, ход ползуна, число ходов ползуна в минуту при заданной наладке. Номинальное усилие определяется по формуле и приводится к значению, соответствующиму ряду номинальных усилий 100; 160; 200; 250; 350; 400; 500 кН. Известно, что предельная величина цилиндрической головки, которую можно высадить на автомате из стали 45Х, сооветствует размерам рис. 5.1.
Для расчёта следует использовать формулу:
PНОМ
= Т
ZФ
( 1 +
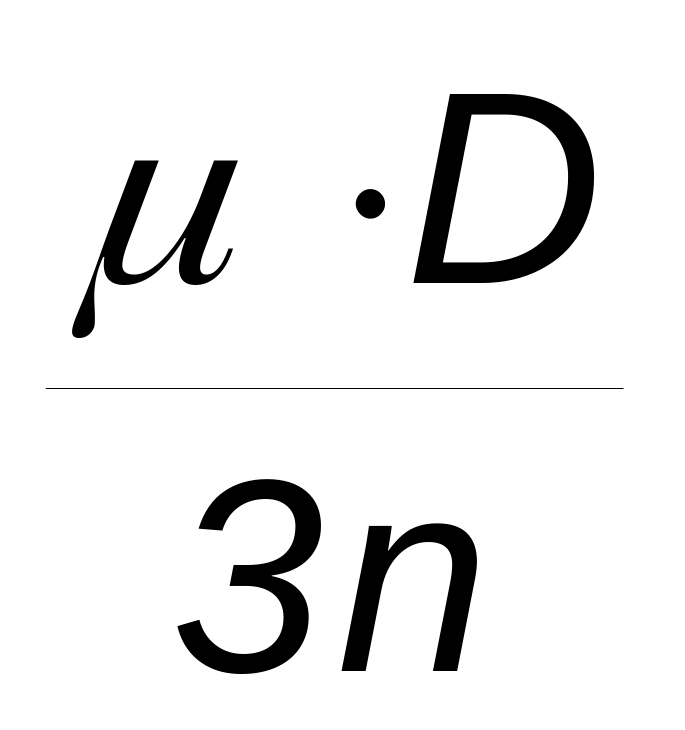 ) F
,
где: Т – предел текучести стали в конце высадки, определяется по кривым упрочнения [3, с. 61];
ZФ – коэффициент, учитывающий неравномерность напряжений, обусловленную формой изделия. Для рассматриваемого случая ZФ 1,1;
– коэффициент, учитывающий влияние механической схемы деформации. Для рассматриваемого случая 2,0;
– коэффициент трения инструмента по материалу заготовки 0,15;
F – площадь проекции высаженной головки на плоскости, перпендикулярно оси высадки.
Затем составляем схему автомата и изучаем его программное устройство. Рассматривая кинематические взаимодействия элементов и узлов автомата в режиме ''медленный ход''.
После этого рассматриваем взаимодействие элементов и узлов автомата, в процессе проворота маховика рычагом вручную. Предварительно на маховике делают отметки мелом в градусах от 0 до 360 через 10-15 градусов. По результатам исследования строится цикловая диаграмма автомата в соответствии с табл. 5.2. В заключении пройзводится васадка деталий на автоматических ходах.
По окончании исследования составляется отчёт, в котором даётся схема автомата и его програмного устройства, краткое описание принципа его работы отмечаются особенности его програмного устройства, представляются в виде таблиц рассчитанные и замеренные параметры автомата, сам расчёт циклограмма работы автомата. Отчёт заканчивается выводами.
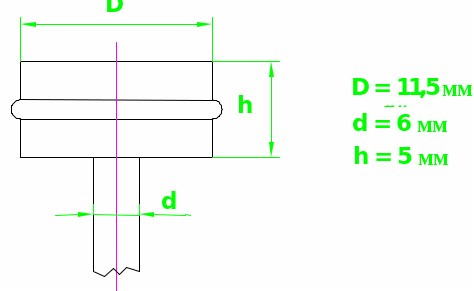
Рис. 5.1.
Литература: [3].
УКАЗАНИЯ ПО ТЕХНИКЕ БЕЗОПАСНОСТИ
При работе автомата на автоматических ходах запрещается производить какие-либо настройки или исследование его работы. При определении цикловой диаграммы автомата с помощью проворота маховика вручную рычагом, автомат должен быть обесточен.
Таблица 5.2
Цикловая диаграмма
Наименование механизма |
Углы поворота коленвала |
||||
0 |
180 |
360 |
540 |
720 |
|
Высадочный ползун Пуансонная головка Механизм реза Механизм подачи Выталкиватель Фиксатор |
|
|
|
|
|
КОНТРОЛЬНЫЕ ВОПРОСЫ
Действие каких механизмов программируется программным устройством холодновысадочного автомата? К какому типу это программное устройство относится?
Достоинство двигателя постоянного тока, применяемого в главном приводе автомата.
Что представляет собой цикловая диаграмма автомата и каково его назначение?
Как определить номинальное усилие автомата по типовой штампуемой детали?