Материал: Средства автоматизации кузнечно-штамповочного производства методические указания к лабораторным работам по дисциплине Автоматизация, робототехника и ГПС. Гольцев А.М
6. Лабораторная работа №6 изучение работы промышленного робота рф-202м
6.1 Общие сведения
Промышленный робот РФ-202М предназначен для осуществления операции загрузки технологического оборудования (штампа) заготовки и удаление штампованных деталей из рабочей зоны оборудования. Робот может обслуживать прессы, металлорежущие станки и машины другого назначения.
Робот содержит основание со стойкой, две руки с захватами, узел подготовки воздуха, устройство програмного управления (рис. 6.1). Предусмотрены следующие движения механизмов робота: зажим, освобождение заготовок и штампованных деталей захватами, движение захватов по оси рук в рабочую зону и из рабочей зоны, подъём рук вверх и опускание вниз , поворот рук по часовой и против часовой стрелки.
Устройство управления может работать в двух режимах: в режиме обучения и автоматическом режиме. В модуле памяти устройства управление может храниться до девяти программ с общим объёмом до 256 управляющих слов. 6.2 Цель работы является изучение режимов работы промышленного робота РФ-202М, усвоение принципов составления программ работы манипулятора и их реализация.
6.3. Условия и последовательность проведение работы
Работа производится группой студентов в количестве 3-4 человек. Каждый студент получает задание на реализацию варианта программы работы манипулятора робота.
Ознакомиться с работой робота по натурному образцу, составить его кинематическую схему и указать назначение входящих в него устройств.
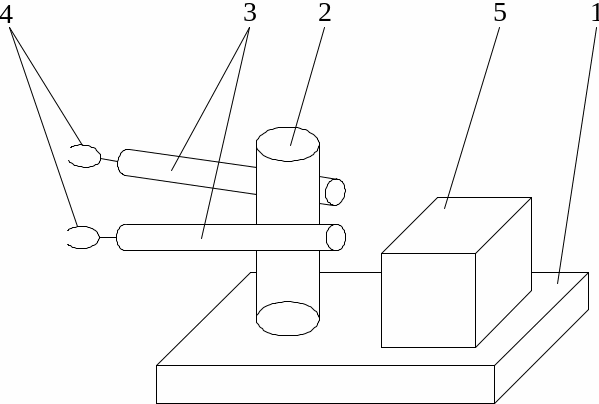
Рис. 6.1 Схема промышленного робота:
1 – основание; 2 – стойка; 3 – руки; 4 – захваты;
5 – устройство программного управления
Подготовка устройства управления роботом к работе:
-органы управления привести в исходное положение. Исходному положению кнопок соответствует их отжатое состояние. Исходному положению програмного переключателя “номер программы’’ соответствует нуливое положение;
-включить систему управления нажатием кнопки “ВКЛ”;
-в узле коммутации нажать две кнопки, которые обеспечивают работу манипулятора в данном варианте компоновки. Нажатие одной из них соответствует варианту компоновки с зависимым положением захватного устройства. Нажатие другой иммитирует срабатывание датчиков положения модуля поворота правого исполнительного устройства. Управление поворотом манипулятора осуществляется органами управления левого захватного устройства;
-нажать кнопку “Контр. бат.”. Проверить наличие питания “ЗУ” по загоранию лампочки.
Порядок действия оператора в режиме обучения:
-нажать кнопку “Вкл. индикации”;
- при
нажатой кнопке “стирание” нажать и
отпустить кнопку записи ;
-установить переключатель “Номер программы” в положение 1;
- нажать
кнопку обучения ;
-вывести манипулятор в исходную точку;
- записать координаты исходной точки, для чего при нажатой кнопке начала программы нажать и отпустить кнопку ;
-записать при необходимости время выдержки манипулятора в точке, нажимая кнопку “Таймер”. Масштаб “Таймера” задаётся оператором в автоматическом режиме;
- записать координаты промежуточных точек, выводя манипулятор в эти точки и нажимая кнопку ;
-
 вывести
манипулятор в конечную точку, которая
должна соответствовать начальной.
Записать её, нажав и отпустив кнопку
при нажатой кнопке конца программы.
6.4.Пример составления программы и её реализация
Примем, что манипулятору необходимо перенести деталь из точки “а” в точку “в” (рис. 6.2). Используем для этой опереции левое захватное устройство манипулатора. В исходном положении левое захватное устройство открыто и находится в точке “в”. Последовательность перемещений захвата и руки манипулятора показана на рис. 6.2, а вариант программы (назовём его вариантом 1) , записываемой в запоминающее устройство системы управления, представлен в табл. 6.1.
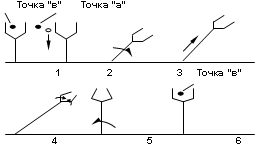
Рис. 6.2
После сопоставления схемы перемещений и табличной записи программы осуществляется её реализация в следующем порядке:
-подготовить устройство к работе в режиме обучения;
-записать программу в устройство памяти (напр. вариант 1)
-составить программу (вариант 2) переноса деталей с выдержкой руки в течение 3,5 с. в точке 2;
-записать программу в устройство памяти;
- проверить работу программы в режиме обучения;
- перейти к работе робота в автоматическом режиме;
- установить переключатель “Номер программы” в необходимое положение;
- установить масштаб таймера кнопкой
;
- нажать кнопку автоматической работы
;
- нажать кнопку “Пуск”;
- при необходимости прервать программу нажать кнопку “Стоп” ;
- составить программу (вариант 3) синхронного переноса деталей двумя захватными устройствами в соответствии с программой (вариант 1);
- записать программу в модуль памяти в режиме обучения;
- составить программу (вариант 4) ,которая отличается от программы варианта3 введением временной задержки в точке 2 длительностью 9 с;
-
 осуществить работу робота по программам
3 и 4 в автоматическом режиме в соответствии
с пп. ; ; ”Пуск”; ”Стоп”.
Возможны и другие варианты начала и окончания программы и иная последовательность движения, временной задержки в друрих точках захватов и рук роботов.
Каждый студент разрабатывает и реализует свой вариант программы по указанию преподавателя.
В конце работы даются выводы и заключения.
Таблица 6.1
Варианты программы работы робота
Номер перемещения промеж. точки |
Символика перемещения |
Комментарий |
1 |
О |
Перемещение исполнительного устройства назад |
2 |
|
Поворот по часовой стрелке |
3 |
Х |
Выдвижение исполнительного устройства вперёд |
4 |
|
Захватное устройство |
5 |
|
Поворот против часовой стрелки |
6 |
|
Захватное устройство открыто |


Литература: [4].
УКАЗАНИЯ ПО ТЕХНИКЕ БЕЗОПАСНОСТИ
Запрещается находиться в зоне действия рук робота.
КОНТРОЛЬНЫЕ ВОПРОСЫ
Основные механизмы и элементы, входящие в состав робота.
Какие движения осуществляют механизмы робота, и какими символами эти движения осуществляются?
Какие действия оператора необходимы для подготовки робота к работе?
Назначение режима “Обучение”.
Перечислить последовательность дейсвия оператора в режиме “Обучение”.
Порядок реализации программы работы робота.
7. Лабораторная работа №7 изучение устройства и работы промышленного робота типа 7605
7.1. Общие сведения
Промышленный робот типа 7605 предназначен для операций загрузки штампового оборудования заготовками и удаление штамповых деталей из рабочей зоны.
Робот включает основание со стойкой, две руки с захватами, пневмопривод движения захватов и рук, узел подготовки воздуха, устройство програмного управления (см. рис. 6.1.).
Предусмотрены следующие движения механизмов робота: зажим и освобождение заготовок и штампованных деталей захватами , движение захватов по оси рук в рабочую зону и из рабочей зоны, подъём рук вверх и опускание вниз, поворот рук по часовой и против часовой стрелки.
Технические данные робота
Длина – 1710 мм
Ширина – 1710 мм
Высота – 1030 мм
Масса – 240 кг
Количество рук – 2
Число степеней подвижности – 4
Максимальный ход выдвижения рук – 500 мм
Величина подъёма рук – 150 мм
Максимальный угол поворота рук – 190
Максимальная грузоподъёмность – 5 кг
Грузоподъёмность на максимальной скорости – 2 кг
Точность остановке деталей в заданной координате – 0,5 мм
Средняя скорость выдвижения рук – 1 м/с
Средняя скорость поворота рук – 120 /с
Средняя скорость подъёма рук – 0,2 м/с
Тип привода рук – пневматический
Тип програмного устройства – наборное поле
7.2. Целью данной работы является изучение устройства и принципа действия двухрукого промышленного робота, приобретение навыков составления и осуществление программы работы.
7.3. Условия проведение работы
Работа производится группой студентов в количестве 3-4 человек. Каждый студент получает на реализацию одного из вариантов программы работы манипулятора робота.
7.4. Последовательность выполнения работы
Студент изучает общую компановку и устройство манипулятора робота и его программного управления , составляют схему общего вида робота и обозначают все основные его сборочные единицы и элементы (по натурному образцу).
Затем студенты производят частичный (по указанию преподавателя) съём кожухов и ознакомления с аппаратурой управления движением рук и наборным полем. После ознакомления с устройством робота студенты по указанию преподавателя составляют программу движения механизмов робота, осваивают отдельные циклы движения и реализуют программу в автоматическом режиме. Работа заканчивается сборкой кожухов и составлением отчёта, в котором указывается назначение робота, его техническая характеристика, даётся схема робота, описание его конструкции и принципов действия, приводится словесное описание программы и закодированное её выражение на наборном поле.
Литература: [4, 5].
УКАЗАНИЯ ПО ТЕХНИКЕ БЕЗОПАСНОСТИ
Запрещается находиться в зоне действия рук робота.
КОНТРОЛЬНЫЕ ВОПРОСЫ
Опишите общее устройство манипулятора и программное управление робота.
Какие движения могут совершать механизмы робота?
Как задаётся программа работы механизмов робота?
Какие типы приводов используются в механизмах робота?
8. Лабораторная работа №8 исследование работы заднего упора ножниц для резки проката
8.1. Назначение устройство, принцип действия, параметры
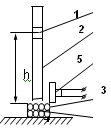
Задний упор является составной частью подающих и дозирующих систем ножниц для резки проката, функциональное назначение которой –установка отрезаемой от прутка части на заданную длину относительно плоскости реза. Пруток подаётся рольгангом в отверстие до установившегося контакта с задним упором, затем производится отрезка. Значительную часть цикловых потерь времени составляет время, затрачиваемое на подачу прутка и время досылки отскочившего в результате удара прутка до упора. Причем, сокращение времени подачи за счёт увеличения мощности привода рольганга увеличивает время успокоения прутка на упоре. Устранение данного противиречия достигается введением в конструкцию заднего упора демпфирующих устройств. Одним из таких устройств является предложенный в ВГТУ упор (А.с. № 1196171), принцип действия которого использован в лабораторной установке (рис. 8.1).
Заготовка 1 падает по направляющей трубе 2 и ударяется о контейнер 3, заполненный сыпучим дискретным или сплошным пластичным материалом 4. Заданная высотой падения энергия рассеивается за счёт внутреннего трения при деформации заполняющего контейнер материала. Подключенный к осциллографу датчик звукового сигнала 5 позволяет фиксировать время полного успокоения заготовки.
Кинетическая энергия заготовки в момент удара:
W=mgh; где: m- масса заготовки; g- ускорение свободного падения; h- высота падения. Время успокоения заготовки: T=Σ tі ; где: ti - время между двумя соседними звуковыми импульсами; n – количество зафиксированных ударов. |
Рис. 8.1 |
Коэффициент диссипации энергии при i-ом ударе:
ki=(Wi-1-Wi)/Wi-1 .
8.2. Целью данной работы является изучение принципа действия и определение эффективности работы заднего упора.
8.3 Условия и последовательность проведения работы
Работа проводится группой студентов в количестве 3-5 человек.
Студентам выдаётся необходимый измерительный инструмент.
Работа производится в следующей последовательности:
Произвести эксперименты при различных материалах , заполняющих контейнер и жёстком упоре , измеряя высоту h падения заготовки с записью времени полного успокоения.
Построить кривые h=h(t) и рассчитать K при i-ом ударе.
Построить зависимости K от номера удара, при различных величинах h.
Сравнить результаты и сделать выводы.
Составить отчёт.
КОНТРОЛЬНЫЕ ВОПРОСЫ
Назовите составляющие времени цикла работы ножниц.
В чём заключается физическая основа работы демпфирующих устройств?
Какое явление используется в исследуемом устройстве?
От чего зависит время позиционирования прутка?