Материал: Средства автоматизации кузнечно-штамповочного производства методические указания к лабораторным работам по дисциплине Автоматизация, робототехника и ГПС. Гольцев А.М
9. Лабораторная работа № 9 исследование работы дозирующего устройства ножниц для резки проката
9.1 Назначение, устройство, принцип действия, параметры
Повышение точности штампуемых поковок требует увеличение точности заготовок, отрезаемых на ножницах.
При разрезке горячекатаного проката круглого сечения обычной точности немерность заготовок по объёму от изменения размеров сечения может достигать 5-6 у прутков больших сечений и 13-17 у прутков малых сечений.
Для отрезки заготовок точного объёма необходимо корректировать длину подачи прутка положением заднего упора по фактическим размерам сечения.
Выполняют указанные функции в ножницах дозирующие системы (дозаторы).
Основными элементами дозирующих систем являются устройства контроля подразделяющиеся по способу измерения на следующие виды:
1 – измерение диаметра сечения;
2 –взвешивание отрезаемой заготовки;
3 –взвешивание всей оставшейся части прутка;
4 – измерение объёма единицы длины прутка.
Активный предварительный контроль объёма отрезаемых заготовок возможен при использовании устройств первого и последнего вида, причём, использование первого вида образует сущность измереня последнего вида.
Предложенная ВГТУ система дозирование включает устройства, позволяющие произвести множественное измерений диаметра прутка (А.с. №1234076) и измерение искажений торца (А.с. № 1196171), что даёт возможность достижения точности взвешивающих устройств при сохранении активного характера контроля.
В основе множественного измерения диаметра (рис. 9.1) лежит винтовая линия контакта упруго скрученной пружины с поверхностью прутка, перемещение конца которой от начального положения покажет средневзвешенный диаметр сечения:
dc=dн+Δl/πn,
где :
dн -номинальный диаметр сечения прутка;
Δl - суммарное приращение длин витков деформируемой пружины;
n - число витков;
здесь принято допущение tgα=0 при малых углах подъёма винтовой линии.
Измерение длины заготовки с учётом искажения торцев (рис. 9.2) возможно при использовании условия постоянства объёма, когда сумма смещённых объёмов по осям координат равна нулю. Жёсткий контейнер в полости которого расположен эластичный материал обеспечивает постоянное равенство Vcz=Vcy=0, но Vcx=Vcy=Vcz=0, следовательно Vcx=0,
и контейнер с эластичным элементом при сжатии занимает такую же позицию относительно заготовки как и относительно заготовки с идеально плоскими торцами длиной:
lз=L-lк ,
где: ℓк – длина контейнера и эластичного элемента.
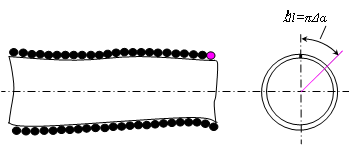
Рис. 9.1. Схема устройства множественного измерения прутка.
9.2. Целью данной работы является изучение принципа действия и определение точности дозирующих устройств.
9.3. Условия и последовательность проведения работы
Работа проводится группой студентов 3-5 человек. Студентам выдаётся необходимый измерительный инструмент. Работа выполняется в следующей последовательности:
Определить средневзвешенный диаметр заготовки.
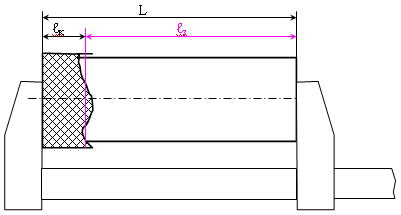
Рис. 9.2. Схема измерение длины заготовки с учётом искажения торцев.
Определить среднюю длину заготовки.
Рассчитать по определённым величинам объём и массу заготовки.
Взвесить заготовку, определить относительную погрешность измерений.
Сделать выводы.
КОНТРОЛЬНЫЕ ВОПРОСЫ
Назовите искажение торцев заготовки, отрезанной от прутка на ножницах.
Какие способы дозирования отрезаемых заготовок применяется в настоящее время?
Каким образом контролирующие системы делятся на активные и пассивные?
Покажите блок-схему активных контролирующих систем.
Литература: [5].
10. Лабораторная работа № 10
ИССЛЕДОВАНИЕ ПАРАМЕТРОВ ДВИЖЕНИЯ РУКИ РОБОТА
10.1. Назначение, устройство, принцип действия, параметры
Циклическое движение руки робота при выполнении операций загрузки-разгрузки или других транспортных операций обеспечивается от двигателя посредством муфты включения. Подобная структурная схема используется и в конструкциях приводов выдвижных столов, устройств смены штампов, транспортеров периодического действия и других средств механизации кузнечно-штамповочного производства.
Двигатель 1 приводит в движение руку робота 2 посредством фрикционной муфты 3 (рис. 10.1). Момент, развиваемый двигателем, зависит от угловой скорости его ротора и изменяется в соответствии с заданной механической характеристикой: МД = а – b1 .
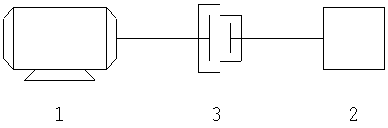
Рис. 10.1. Схема машинного агрегата с фрикционной муфтой.
К валу рабочей машины приложен постоянный момент сопротивления МС . Моменты инерции ведущего и ведомого валов равны соответственно J1 и J2 . В момент включения фрикционной муфты ведущий вал имеет угловую скорость 10 , ведомый вал неподвижен.
Между ведущей и ведомой частями муфты с момента включения до полного сцепления действуют силы тревния, имеющие момент МТР . Силы трения в муфте замедляют движение ведущего вала и ускоряют движение ведомого валв до тех пор, пока скорости этих валов не сравняются. После этого ведущий и ведомый вал будут двигаться как одно целое.
Решая дифференциальные уравнения движения ведущего и ведомого валов, выявить зависимость их скоростей 1 и 2 от времени. На одном графике построить функции 1(t) и 2(t) по нему установить tC - время полного сцепления и опредеоить общую скорость валов в момент полного сцепления. Выявить также закон изменения скорости всей системы 12 после полного сцепления муфты и определить скорость установившегося движения системы. Указанный выше график дополнить построением функции 12(t).
Таблица 10.1
Данные для вариантов
Вариант |
a, Нм |
b, Нмс |
10 , с-1 |
МТ , Нм |
МС , Нм |
J1, кгм2 |
J2, кгм2 |
1 |
2 |
3 |
4 |
5 |
6 |
7 |
8 |
1 |
100 |
1 |
130 |
20 |
17 |
0,5 |
0,7 |
2 |
130 |
1 |
140 |
25 |
20 |
1,2 |
1,5 |
3 |
180 |
2 |
90 |
29 |
28 |
1,5 |
2 |
4 |
200 |
0,8 |
250 |
25 |
20 |
1 |
1 |
5 |
400 |
1,5 |
280 |
26 |
23 |
1,4 |
1,7 |
6 |
600 |
4 |
150 |
55 |
50 |
0,5 |
1 |
7 |
800 |
10 |
80 |
80 |
75 |
1,2 |
1,5 |
8 |
1000 |
15 |
75 |
70 |
63 |
1 |
3 |
9 |
1500 |
20 |
70 |
180 |
160 |
1 |
5 |
10 |
1700 |
20 |
100 |
200 |
180 |
1,3 |
2,1 |
11 |
1800 |
20 |
90 |
180 |
150 |
1,4 |
1,9 |
12 |
300 |
2 |
160 |
20 |
16 |
1 |
2 |
13 |
2100 |
20 |
110 |
220 |
200 |
1,7 |
30 |
14 |
2000 |
20 |
100 |
200 |
183 |
3 |
4 |
15 |
2600 |
17 |
170 |
190 |
170 |
0,9 |
1,5 |
16 |
3000 |
30 |
90 |
200 |
180 |
1,5 |
2 |
17 |
350 |
3 |
120 |
25 |
20 |
1,7 |
3,5 |
18 |
50 |
1 |
45 |
25 |
20 |
0,3 |
0,5 |
10.2. Указания к выполнению работы.
Дифференциальное уравнение движения ведомого звена:
J
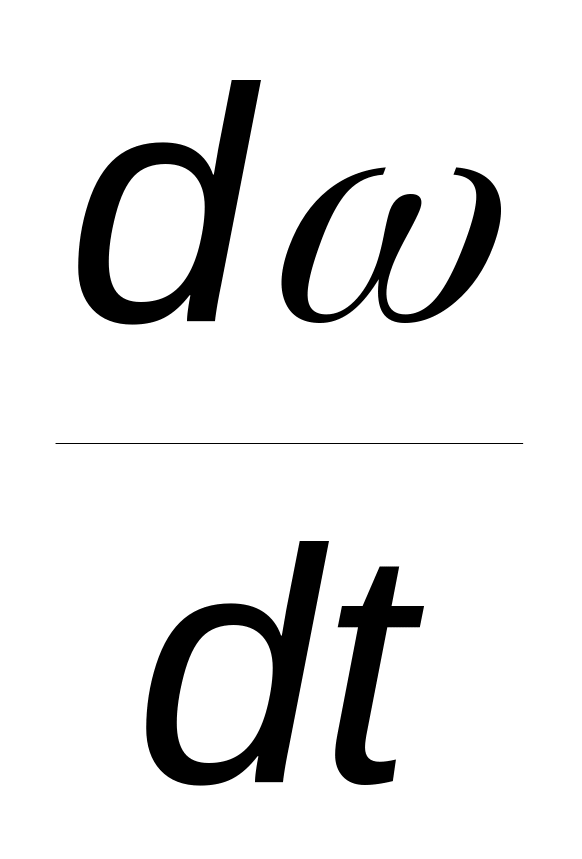 = MТР
– MС
Начальные условия при t = 0 : = 0, следовательно, c = 0, тогда:
=
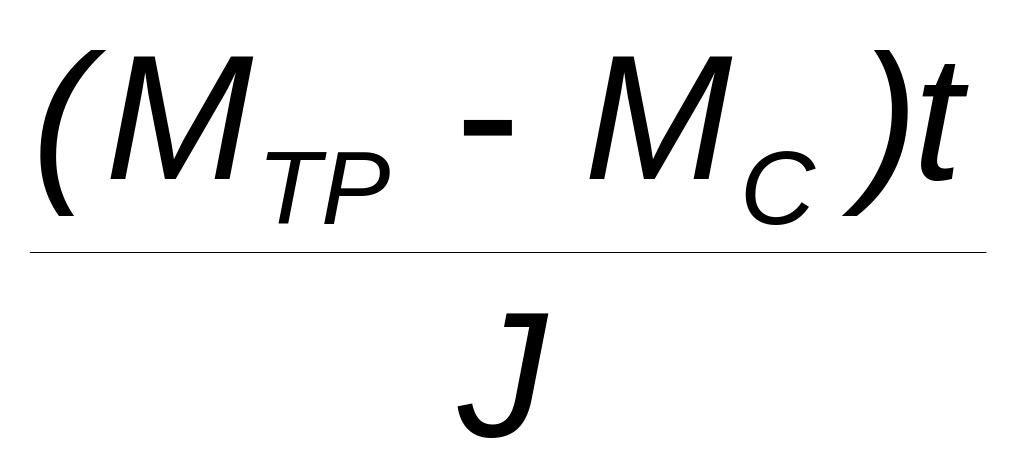 .
Дифференциальное уравнение движения ведущего звена:
J = а – b1 – MС
имеет решение
J
[ -
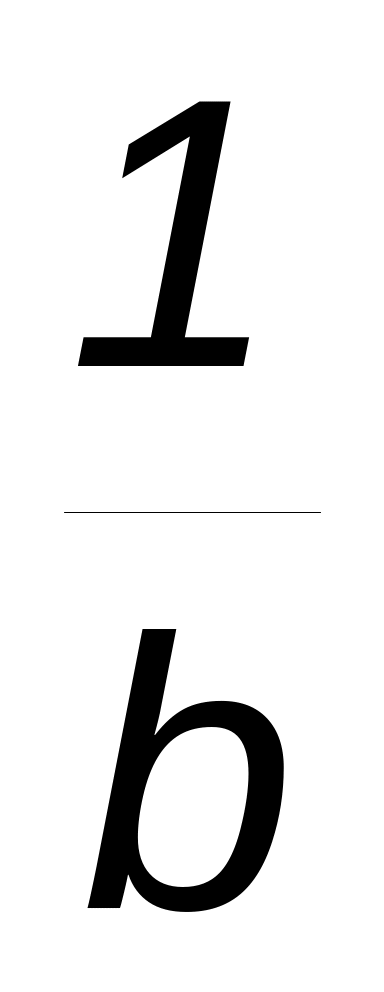 ln|
1
+
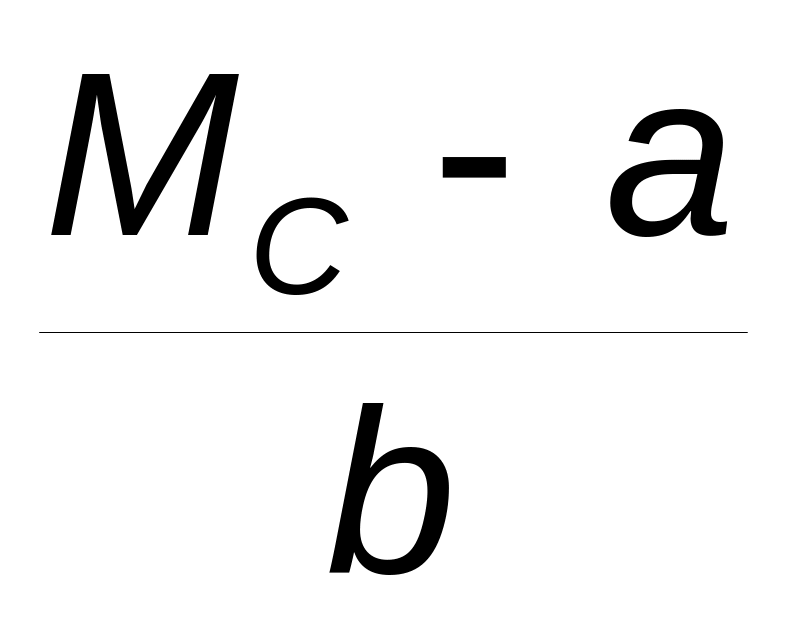 | ] = t
+ c
при t = 0 1 = 10
с = J [ - ln| 10 + | ]
При выполнении работы целесообразно использовать программу Delphi.
КОНТРОЛЬНЫЕ ВОПРОСЫ
Перечислите физические величины, характеризующие движение руки робота, их размерности.
Какие данные необходимы для определения приведенного момента инерции?
Как определить направление сил трения?
В каких случаях целесообразно использовать приведенные значения движущих сил, сил сопротивления, сил инерции?