Материал: УМК Коровкин-Кулик
1.4. Теория пар сил
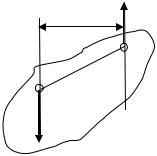
Парой сил называется система двух равных по модулю антипарал- лельных сил, приложенных к одному твердому телу (рис. 1.20).
Пара сил (далее – пара), как и сила, является самостоятельной сило- вой единицей, характеризующей механическое взаимодействие матери- альных тел.
Пара производит на тело вращательное действие. Количественной мерой этого действия является момент пары.
Алгебраическим моментом пары называется взятое со знаком «плюс» или «минус» произведение модуля одной из сил пары на плечо. Плечом пары называется кратчайшее расстояние между линиями действия сил пары.
Момент пары обозначается буквой М:
M = ±F1h = ±F2h . |
(1.12) |
Будем считать момент пары положи- |
|
|
тельным, если пара стремится поворачи- |
h |
F2 |
вать тело против хода часовой стрелки, и |
|
B |
отрицательным – по ходу часовой стрелки. |
|
|
|
|
|
Момент пары обладает следующими |
A |
|
свойствами: |
|
|
|
|
|
1. При переносе сил по линиям их дей- |
|
|
F1 |
|
|
ствия момент пары не изменяется, так как |
|
|
при этом не изменяются ни величины сил, |
Рис. 1.20. К понятию пары сил |
|
образующих пару, ни ее плечо. |
|
|
2. Момент пары не зависит от положения центра моментов:
MО = MB = MС = M.
Здесь символом МО обозначен момент пары относительно точки О.
Не изменяя действия данной пары сил на твердое тело, ее можно заменить любой другой парой, расположенной в той же плоскости и имеющей тот же алгебраический момент.
Следовательно, любые пары, расположенные в одной плоскости и имеющие одинаковые алгебраические моменты, эквивалентны.
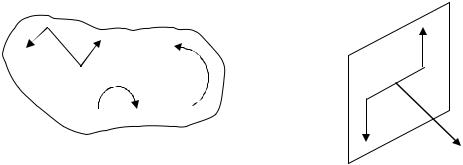
Это дает возможность не уточнять, из каких сил состоит пара и чему равно ее плечо. Поэтому пары на рисунках изображают при помощи кру- говых стрелок или условным знаком в виде двух связанных антипарал- лельных сил, равных по величине (рис. 1.21), с указанием только направ- лений, в которых эти пары стремятся поворачивать тело.
21
Сложением пар называется операция замены системы пар эквива- лентной более простой системой сил.
Систему пар, действующих в одной плоскости, можно заменить одной парой, момент которой равен алгебраической сумме моментов ис- ходных пар. Следовательно, система пар на плоскости может находить- ся в равновесии только тогда, когда алгебраическая сумма моментов этих пар равна нулю:
n |
|
|
M1 + M 2 + ... + M n = ∑ M k |
= 0 . |
(1.13) |
k =1
Отсюда также вытекает, что плоскую систему пар сил можно урав- новесить только парой сил, действующей в этой же плоскости.
Действие пары (или системы пар) на твердое тело полностью опре- деляется их алгебраическими моментами. Но сказанное справедливо в том случае, когда пары расположены в одной плоскости. Если же к телу при- ложена система пар, действующих в разных плоскостях, то каждая из них будет стремиться поворачивать тело в своей плоскости действия. Поэтому введенного понятия о моменте пары как алгебраической величине недоста- точно. Его надо дополнить, одновременно определив и положение плоско- сти действия пары. Это можно выполнить, если рассматривать моменты пар сил как векторные величины.
Условимся направлять вектор, изображающий момент пары, пер- пендикулярно к плоскости действия пары в такую сторону, чтобы с его конца было видно, что пара стремится поворачивать эту плоскость против хода часовой стрелки (рис. 1.22). Длину вектора будем принимать равной модулю алгебраического момента пары в этой плоскости.
|
|
|
|
|
|
|
F2 |
М1 |
М3 |
|
В |
|
|
||
|
|
|
|
|
|
А |
|
|
М2 |
|
|
|
|
F1 |
M |
Рис. 1.21. К понятию пары сил |
Рис. 1.22. К понятию векторного |
||
|
|
момента пары сил |
|
Так как пару сил можно перемещать в плоскости ее действия и пе- реносить в другую плоскость тела, параллельную первой, то вектор мо- мента пары можно показывать из любой точки тела. Такие векторы на-
зываются свободными.
22
Если на тело действует система пар, как угодно расположенных в пространстве, то все они могут быть показаны в виде векторов, изобра- жающих их моменты. Причем все они могут быть приложены в одной (любой) точке тела. При необходимости их можно сложить по правилу сложения векторов. Получившийся при этом результирующий вектор бу- дет соответствовать моменту пары, эквивалентной всей системе пар.
1.5. Произвольная плоская система сил
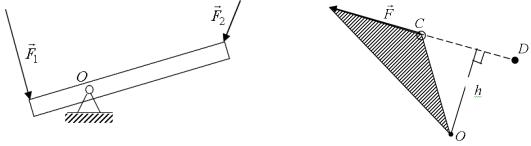
Представим себе твердое тело, которое может вращаться вокруг не- подвижной оси, перпендикулярной к плоскости рисунка и пересекающей эту плоскость в точке О (рис. 1.23). Пусть на это тело действуют силы, ле-
жащие в этой же плоскости, например, F1 и F2 . Такое тело называется ры-
чагом. Эффективность силы, приложенной к рычагу и стремящейся повер- нуть его вокруг оси вращения, определяется величиной и направлением момента этой силы относительно точки О.
В общем случае центром моментов может быть любая точка, даже не принадлежащая телу. При изучении плоской системы сил момент силы от- носительно точки рассматривается как алгебраическая величина.
Алгебраическим моментом силы F относительно точки О называется взятое со знаком «плюс» или «минус» произведение модуля силы на длину пер- пендикуляра, опущенного из этой точки на линию действия силы (рис. 1.24):
MO (F ) = ±Fh . |
(1.14) |
Расстояние h от центра моментов до линии действия силы F на- зывается плечом этой силы относительно точки О.
Рис. 1.23. К понятию рычага |
Рис. 1.24. К понятия момента |
|
силы относительно точки |
Момент силы относительно точки считается положительным, ес-
ли сила стремится повернуть тело вокруг центра моментов против хода часовой стрелки, в противном случае – отрицательным.
23
Момент силы измеряется в Н×м.
Отметим следующие свойства алгебраического момента силы отно- сительно точки:
1.При переносе силы по линии действия ее момент не изменяется, так как при этом сохраняются и величина силы, и ее плечо относительно центра моментов.
2.Момент силы относительно точки равняется нулю, если центр моментов лежит на линии действия силы, так как в этом случае плечо силы
равно нулю (рис. 1.24): M D (F ) = 0 .
Теорема Вариньона. Алгебраический момент равнодействующей плоской системы сходящихся сил относительно любого центра равен сумме алгебраических моментов сил, составляющих систему, относи- тельно того же центра.
Пусть к телу в точке С приложены силы F1, F2 ,..., Fn и сила R явля-
ется их равнодействующей. Примем в качестве центра моментов произ- вольную точку О.
Тогда
n |
|
|
|
∑ MO (Fk ) = MO (R) . |
(1.15) |
||
k =1
Задача об эквивалентной замене произвольной плоской системы сил более простой системой решается приведением системы сил к центру. В основе этого метода лежит теорема о параллельном переносе силы: не изменяя действия силы на твердое тело, ее можно перенести парал- лельно самой себе и приложить в любой другой точке тела, добавив при этом пару с моментом, равным моменту силы относительно новой точки ее приложения.
Пусть к твердому телу в точке А приложена сила F (рис. 1.25). Дей- ствие этой силы на тело не изменится, если в произвольно взятой точке В тела приложим к нему две уравновешивающиеся силы F′ и F′′ , причем
F′ = F′′ = F и F′ // F // F′′ . Полученную систему трех сил можно рассмат-
ривать как состоящую из силы F′ , которая равна заданной силе F , но пе-
ренесена в точку В параллельно себе, и пары сил ( F , F′′ ) с моментом М:
M = −Fh = M B (F ) . |
(1.16) |
Итак, |
|
F ~ (F′, M ) . |
(1.17) |
24
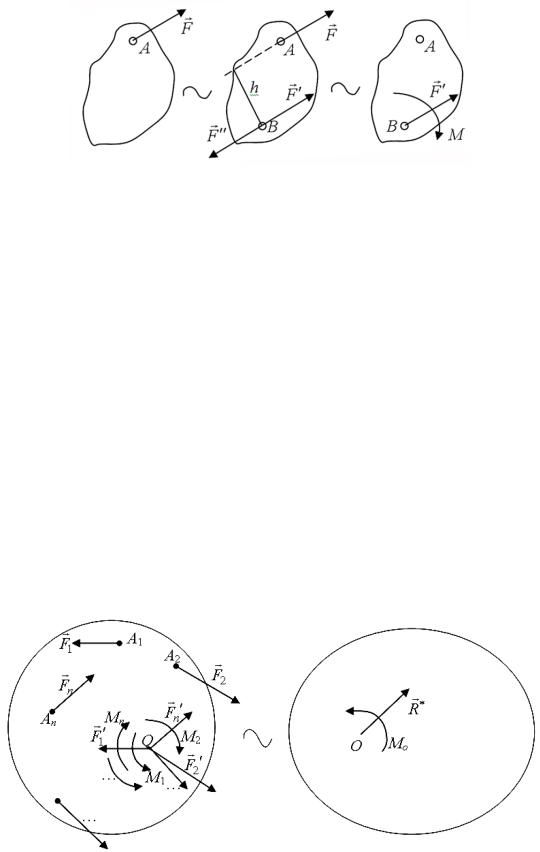
Рис. 1.25. К вопросу о параллельном переносе сил
Рассмотрим систему сил (F1, F2 ,..., Fn ) , приложенных к твердому те-
лу в точках А1, А2, ..., Аn и действующих в плоскости (рис. 1.26). Используя предыдущий прием, перенесем каждую силу в произвольно взятую точку О – центр приведения. Вместо исходных сил получим геометрически рав- ные им силы
F1′ = F1 , F2′ = F2 , …, |
Fn′ = Fn , |
(1.18) |
сходящиеся в точке О, и присоединенные пары с моментами |
|
|
M1 = M 0 (F1) , M 2 = M 0 (F2 ) , …, |
M n = M 0 (Fn ) . |
(1.19) |
Сложив силы, сходящиеся в точке О, найдем их равнодействующую:
R* = F1′+ F2′ + ... + Fn′
или
R* = F1 + F2 + ... + Fn . |
(1.20) |
Рис. 1.26. К вопросу о приведении плоской системы сил к заданному центру О
25