Материал: Усі лекції
нс. Ці величини є незрівнянно менші від впливу на точність вимірів інших факторів, наприклад тропосферних затримок. Однак врахування цих ефектів виконується програмними засобами опрацювання GPSвимірів.
Інструментальна похибка приймача, обумовлена, наявністю шумів в електронному тракті приймача. Відношення сигнал/шум приймача визначає точність процедури порівняння опорного і прийнятого від ШСЗ сигналів, тобто похибку обчислення псевдовіддалі. Наявність даної помилки може приводити у абсолютному методі до виникнення координатної похибки у межах 1,2 м.
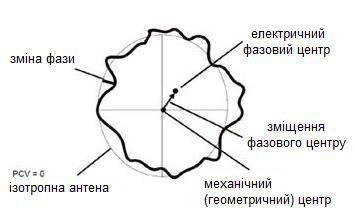
Зсув та варіації фазового центру антени GPS приймача. приводять до похибок визначення псевдовіддалей у межах 1 см. Фазовим центр антени є точкою, від якої відраховується псевдовіддаль до центра антени супутника. Розрізняють, зміщення фазового центру (ексцентриситет) та його варіації відносно осі обертання антени та відлікової точки ARP. Крім цього існує два фазові центри, які відносяться до частот L1 і L2. Вони відповідно мають різні ексцентриситети. Ексцентриситет фазового центру може бути викликаний неточним юстування комплектуючих антени, або непаралельністю осі круглого рівня осі обертання антени. Ексцентриситет фазового центру, є як правило постійною величиною. Причиною зміни його параметрів можуть бути порушення умов експлуатації приймача (сильне струшування) або ремонт антени. Варіації положення фазового центру залежать від геометрії сузір’я видимих супутників та їх висоти над горизонтом. Дослідження варіацій фазового центр, або залежності його положення від висоти супутників над горизонтом виконують за допомогою спеціального робота. Ці дослідження полягають у проведенні безперервних кількагодинних спостережень при послідовному нахиленні антени відносно горизонту, що і забезпечує робот. На основі спостережень розраховують просторову діаграму залежності положення фазового центра відносно середньої висоти супутників над горизонтом. Однак реальне врахування варіацій фазового центра у результати вимірів наразі є проблематичним.
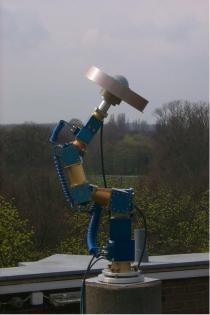
Визначення варіацій фазового центру антени GPS – приймача за допомогою спеціального робота.
В мережі Інтернет за адресою https://www.ngs.noaa.gov/ANTCAL/ є
приведена інформація про параметри ексцентриситету та варіації фазового центру практично усіх марок GPS –антенн. Однак, приведені параметри ексцентриситету є середніми величинами опрацювання декількох антенн кожньої марки. Необхідно зауважити, що ці параметри можуть мати суттєві розбіжності із параметрами ексцентриситету конкретної антени.
Натомість ексцентриситет фазового центру може бути встановлений за спеціально розробленою методикою у польових умовах.
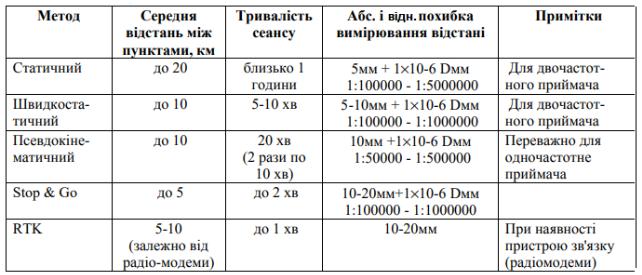
Точність вимірювань сучасними геодезичними супутниковими приймачами залежить від типу приймача і вибраного методу вимірювань. Стандартні показники точності наведені в таблиці 1:
Точність визначення геодезичних висот, як правило, в 1,5 рази нижче точності визначення векторів.
Точність супутникових вимірів забезпечується за нормальних умов спостережень, які повинні відповідати таким вимогам:
1)Мінімальна кількість спостережуваних супутників - 4-5.
2)Значення DOP (Dilution Of Precision) не більше 4 (або інше паспортне значення) на всьому протязі вимірювань.
3)Відсутність невідновлювальних збоїв (перепусток циклів - Cycle Slip) під час прийому супутникових сигналів на всьому протязі вимірювань.
4)Мінімальний кут піднесення спостережуваних супутників над горизонтом - не менше 15°.
5)Відсутність перешкод що перешкоджають прийому сигналу або спотворюють сигнал (багатоколійних).
6)Нормальний атмосферний вплив
Таблиця 1
Використання під час вимірювань більшої кількості одночасно спостережуваних супутників збільшує обсяг вимірювань, що дозволяє підвищити достовірність та надійність визначення векторів.
Значення DOP враховує взаємне геометричне розташування супутників і місця встановлення антени на момент вимірів. Менше значення вказує на гарну геометрію і, отже, гарні умови вимірювань.
Пропуски циклів - втрати у вимірах цілих довжин хвиль фази несучої частоти при тимчасовій втраті захоплення супутників. Завдання опрацювання супутникових вимірів виявити пропуски і виправити їх. Велика кількість невиправлених пропусків може призвести до помилкового визначення векторів.
Сигнали із супутників, що знаходяться при кутах піднесення над горизонтом менше 15°, спотворюються впливом тропосфери.
Багатошляховість впливає на фазові і кодові вимірювання і знижує точність визначення векторів.
МЕТОДИ СУПУТНИКОВИХ ВИМІРЮВАНЬ
Для виконання супутникових вимірювань застосовуються такі методи:
-статичний (Static);
-швидкостатичний (Fast Static, Rapid Static);
-псевдокінематичний (псевдостатичний, реокупація);
-кінематичний.
Статичний метод припускає, що вимірювання виконуються між двома (і більше) нерухомими приймачами тривалий період часу.
Швидкостатичний метод передбачає зменшення часу спостережень (до 5-10 хвилин) у статичному методі за рахунок оптимального використання всіх доступних якісних вимірів при двох частотах. Обов'язковою умовою є використання двочастотних приймачів.
Псевдокінематичний метод передбачає зменшення часу вимірювань у порівнянні зі статичним методом за рахунок спільного використання двох 5-10 хвилинних періодів спостережень, розділених годинним (і більше) інтервалом, з тим щоб змінилося взаємне розташування спостережуваних супутників.
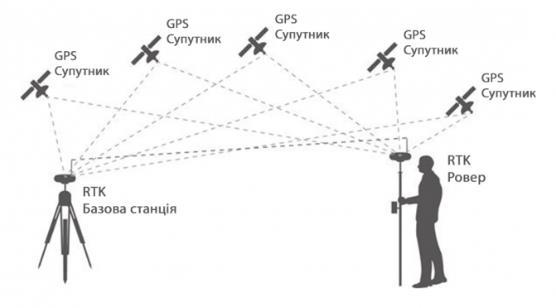
Кінематичний метод передбачає виконання одночасних спостережень між нерухомим (референцним) і мобільним приймачами. Для виконання методу необхідно на першому пункті виконати так звану ініціалізацію (рішення неоднозначності) і при переміщенні мобільних приймачів між пунктами необхідно підтримувати постійне захоплення 4-5 супутників. При втраті захоплення повторюється процедура ініціалізації.
Метод має два різновиди: так звані Stop & Go ( "Стій-Іди", "Зупинка-Переїзд") кінематика і кінематика в режимі реального часу (Real-Time Kinematic - RTK).
Stop & Go кінематика передбачає фіксацію антени мобільного приймача на визначених пунктах для виконання вимірювань протягом близько 1 хвилини.
RTK аналогічна Stop & Go кінематиці за технологією виконання польових робіт, але різниться за технології обробки. RTK заснована на передачі поправок до вимірювання псевдовідстаней від референцного приймача до мобільного через пристрій зв'язку (радіомодем). При спільному опрацюванні вимірювань референцного та мобільного приймачів визначаються координати пункту, на якому встановлено мобільний приймач. Результати, на відміну від інших методів, видаються негайно після виконання вимірювань.
Метод RTK
Суть RTK GNSS методу полягає в прийомі супутникового сигналу одночасно рухомим ровером в точці, і базовою станцією в відомій статичній точці. База фіксує різницю в обчислених і фактичних даних і передає RTK поправку на ровер. Ви можете придбати і встановити власну базу - GNSS приймач і отримувати RTK поправки на ровер від неї безкоштовно і без обмежень у часі.
Якщо ви не плануєте встановлювати власну базову станцію, то є альтернативне ефективне рішення - підключення GNSS RTK приймачів до сигналу RTK від мережі базових станцій. Ви можете оформити підписку RTK (прийом RTK поправок на приймач) на різний період: на місяць, три місяці або рік.
Сфери використання GNSS RTK геодезичного комплекту:
-Геодезичні дослідження
-Кадастрові роботи
-Супровід будівництва
-Управління будівельними машинами та іншою технікою
-Лісове господарство
-Комунальне господарство
-Агрономія та сільське господарство
Переваги RTK GNSS
Сантиметрова і навіть субсантиметрова точність Висока швидкість вимірювань без постобробки

Передача поправок може здійснюватися по радіоканалу (опція) або ж з використанням мереж мобільних операторів, якщо роботи виконуються в зоні їх покриття
Здійснювати винос в натуру, використовуючи RTK GPS приймач, простіше, ніж за допомогою тахеометра: вимірювання можна проводити наодинці. Базова станція в процесі роботи не вимагає спостереження, а ровер може віддалятися від бази на велику відстань.
Переваги використання GNSS / RTK мережі
Значне розширення зони позиціонування. Позиціонування можливо по всій зоні покриття мобільної мережі, де приймається GSM / GPRS сигнал, а так само в місцях з можливістю підключення до мережі Інтернет за допомогою інших каналів зв’язку;
Підтримка єдиної міжнародної системи координат. Можливість безпосередньої роботи в будь-який необхідної системі координат;
Виняток грубих помилок вихідних пунктів;
Істотне підвищення точності роботи, визначення координат з сантиметровою точністю в режимі реального часу і міліметрової в режимі післясеансної обробки;
Контроль точності безпосередньо під час виконання вимірювань;
Скорочення витрат на обладнання і часу на навчання. Для роботи не потрібна установка базових приймачів на пунктах з відомими координатами. Досить одного комплекту роверного приймача;
Скорочення витрат на транспорт і персонал. Базові станції не треба встановлювати і охороняти, для роботи достатньо 1го – 2х геодезистів;
Збільшення продуктивності праці. Час на реєстрацію однієї точки – кілька секунд;
Спрощення. Скорочення витрат на навчання. Можливість навчання та супроводу фахівцями компанії;
При роботі в режимі реального часу немає необхідності в постобробці отриманих даних;
Можливість використання додаткових сервісів – постобробка сирих даних RINEX, використання згенерованої віртуальної базової станції при постобробці кінематичних вимірювань (Virtual Reference Station), автоматична обробка даних і оцінка точності на сервері мережі (AutoPP, QC);
Доступність даних 24 години на добу, 7 днів на тиждень;
Можливість комплексного використання мережі;
Краща захищеність від крадіжок і пошкоджень.
Відносні вимірювання
У всіх високоточних додатках з використанням сигналів глобальних навігаційних супутникових систем (ГНСС) використовується принцип відносних вимірювань. Це означає, що з високою точністю визначається не абсолютне положення кожного окремого ГНСС приймача, а прирощення координат (вектори) між парами приймачів. Важливою умовою супутникових відносних вимірювань є факт одночасних спостережень парою приймачів одних