Материал: Sb96854
Отсюда следует, что частота k0, определяемая по формуле (2.8), представляет собой приближенное значение частоты медленных прецессионных колебаний типа маятника.
Таким образом, частоты колебаний k1 и k2 плоского маятника тем ближе к частотам k0 и kH , чем меньшее значение имеют отношения k  kH и k
 kH .
2. Дополнительные теоретические сведения
Если учитывать моменты сил вязкого трения, то относительно осей вращения стержня и кожуха гироскопа вместо (2.1) будем иметь следующие:
|
|
|
|
|
A n mgl H 0; |
(2.9) |
|||
|
|
|
0, |
|
B n c H |
|
|||
|
|
|
|
|
где n и n – коэффициенты моментов сил трения.
ПрименивпреобразованиеЛапласапринулевыхначальныхусловиях,будем иметь следующие уравнения:
(Ap2 n |
p mgl) (p) Hp (p) 0; |
|
||
|
|
|
(2.10) |
|
Hp (p) (Bp2 |
n p c) (p) 0. |
|||
|
||||
|
|
|
|
|
Характеристическое уравнение системы уравнений (2.10) имеет вид
(Ap2 n p mgl)(Bp2 n p c) Hp 0.
Взависимости от величины коэффициентов n и n корни характери-
стического уравнения будут или вещественными отрицательными, или комплексными, сопряженными с отрицательными вещественными частями, или, наконец,нарядуспаройвещественныхкорнейбудетпаракомплексныхсопряженных. Это значит, что движение гиромаятника будет, соответственно, или апериодическим, или он будет совершать затухающие колебания.
При малых моментах сил трения, т. е. при малых n и n , характеристи-
ческое уравнение имеет две пары комплексных сопряженных корней: p12 1 j 1; p22 2 j 2.
Грубые приближенные оценки величин 1, 2, 1, |
2 |
имеют значения: |
|||||||||||||
|
|
n |
|
|
|
n |
|
|
|
|
|
|
|
|
|
|
|
|
; |
2 |
|
|
; |
k |
; |
2 |
k |
2 |
, |
(2.11) |
|
2A |
2B |
||||||||||||||
1 |
|
|
|
1 |
1 |
|
|
|
|
||||||
где k1 и k2 определяются по (2.7).
11
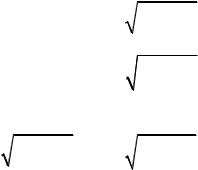
Таким образом, движение маятника будет описываться уравнениями:
C1e 1t sin 1t 1 C2e 2t cos 2t 2 ;
C3e 1t sin 1t 3 C4e 2t cos 2t 4 .
Амплитуды колебаний C1 C4 зависят от начальных условий.
Втом случае, когда 2 1, колебания с частотой 2 быстро затухают,
инаблюдать удается только колебания с частотой 1 k1. При не вращаю-
щемся гироскопе, т. е. при H 0, будем иметь следующие уравнения:
2 |
|
|
2 |
2 1 k 0; |
2 2 k 0. |
||
Эти уравнения имеют следующие решения:
C |
|
e |
|
|
k 2 |
2 |
|
|
|
|||
|
|
1t sin t |
|
; |
||||||||
|
|
|
|
|
|
|
1 |
1 |
|
|||
C e |
|
|
|
k 2 |
2 |
|
|
|
||||
|
|
2t sin t |
2 |
|
||||||||
|
|
|
|
|
|
|
2 |
|
|
|||
или при малых 1 и 2 : |
|
|
|
|
|
|
|
|
|
|
|
|
k 2 |
2 |
k |
|
; |
k 2 |
2 |
k . |
|||||
|
|
|
|
1 |
|
|
|
2 |
|
|
||
При этом амплитуды колебаний C и C , а также фазовые сдвиги 1 и2 зависят от начальных условий.
3. Описание лабораторной установки
Лабораторная установка состоит из макета плоского гироскопического маятникаианалого-цифровогопреобразователя(АЦП),подключенногокпер- сональному компьютеру (ПК).
Вмакете установлены потенциометрические датчики углов α и β. Сигналы датчиков подаются на вход АЦП, а с него ‒ на ПК.
Вкачестве гироскопа использован гироузел датчика угловой скорости, снабженный помимо пружины пневматическим демпфером. Демпфер представляет собой поршень, перемещающийся внутри цилиндра. В данной части цилиндра находится отверстие для выпуска сжимаемого поршнем воздуха. Меняя величину отверстия, можно изменять коэффициент момента сил вяз-
коготрения n .Дляизменениявеличиныотверстияиспользуетсявинтсокра-
шенной в красный цвет головкой.
В гироскопе использован асинхронный двигатель трехфазного переменного тока, рассчитанный на напряжение 40 В частотой 500 Гц.
12
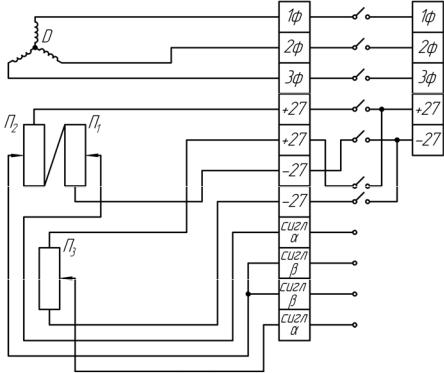
Рис. 2.2. Принципиальная электрическая схема установки: П1, П2, П3 потенциометры
Скорость вращения ротора гироскопа составляет около 3 104 об/мин. Принципиальная электрическая схема установки изображена на рис. 2.2.
4.Программа работы
1.Измерение величины сигналов датчиков углов поворотов.
2.Исследование колебаний физического маятника (с выключенным гироскопом).
3.Исследование свободных колебаний корпуса гироскопа с неподвижным ротором при разных значениях момента сил вязкого трения.
4.Исследования свободных колебаний плоского гироскопического ма-
ятника.
5.Порядок выполнения работы
1. Установить по уровням основание прибора в горизонтальной плоско-
сти.
Включить ПК, на рабочем столе ПК запустить программу «Самописец», нажавнасоответствующийярлык.Поочередноподатьнапряжение12Внапотенциометрические датчики и отклонить на предельные углы и стержень и гироскоп. В окне программы «Самописец» убедиться в поступлении
13
сигналов с АЦП и подобрать коэффициент усиления сигналов таким образом, чтобы сигналы датчиков не попали в зону «насыщения». В протокол записать величину перемещения сигнала потенциометрических датчиков.
Результаты занести в табл. 2.1.
|
|
Таблица 2.1 |
|
|
Результаты настройки установки |
||
|
|
|
|
Потенциометр угла |
Направление отклонения |
Значение сигнала, |
|
поворота |
стержня или гироскопа |
полученного с АЦП, ед. |
|
Стержня ( ) |
Вправо |
|
|
Влево |
|
|
|
|
|
|
|
Гироскопа ( ) |
Вправо |
|
|
Влево |
|
|
|
|
|
|
|
2. Отклонить стержень на предельный угол. В момент отпускания стержня запустить запись в файл сигнала датчика угла стержня. По окончании колебаний стержня запись остановить.
Полностью закрыть отверстие в цилиндре успокоителя колебаний (винт с красной головкой должен быть завернут). Отклонить гироскоп на предельный угол. Запустить запись в файл сигнала датчика угла гироскопа и отпустить гироскоп. По окончании колебаний гироскопа запись остановить. Вывернуть винт с красной головкой на несколько оборотов и повторить запись. Вывернуть винт с красной головкой на удвоенное число оборотов и повторить запись.Распечаткаграфиковколебанийстержняигироскопадолжнабытьвключена в отчет по работе.
Пользуясь первым столбцом (время в микросекундах) файлов записи, определить периоды колебаний T и T . Сделать вывод о влиянии на период
колебаний гироскопа момента сил вязкого трения относительно оси вращения его корпуса.
Определить отношение каждой пары рядом расположенных амплитуд разных знаков.
Определить разность между каждыми двумя рядом стоящими амплитудамиразногознака.Сделатьвыводотом,какоетрение(сухоеиливязкое)действует относительно оси вращения гироскопа и относительно оси вращения стержня.
По формуле |
|
2 |
ln |
Ai 2 |
определить относительный коэффициент |
|
T |
A |
|||||
1,2 |
|
|
|
|||
|
|
, |
|
i 1 |
|
момента сил вязкого трения (2.11).
14
Полученные результаты необходимо записать в таблицы. Полупериоды и амплитуды колебаний на распечатке должны быть обо-
значены символами так, как это показано на рис. 2.3. После окончания работы потенциометры обесточить.
Таблица 2.2
Результаты измерений параметров свободных колебаний физического маятника
Пара- |
Значе- |
Пара- |
Значе- |
Параметр |
Значение |
Параметр |
Значение |
||||||||||||||||||||
|
|
метр |
ние |
метр |
ние |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
|
|
T1 |
|
|
, |
c |
|
A ,ед. |
|
|
|
|
A2 |
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||
2 |
|
|
|
|
|
|
1 |
|
|
|
|
|
|
|
|
|
|
|
|
A1 |
A2 |
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
A1 |
|
|
|
|||||||||||
|
|
|
T2 |
|
, c |
|
A ,ед. |
|
|
|
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||
2 |
|
|
|
|
|
|
2 |
|
|
|
|
|
|
A3 |
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
A2 |
A3 |
|
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||
|
|
|
… |
|
|
… |
|
|
|
|
A2 |
|
|
|
|||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||
|
Tn |
|
, c |
|
A ,ед. |
|
|
|
|
An |
|
|
A A |
|
|
|
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||
2 |
|
|
|
|
|
|
n |
|
|
|
|
|
An 1 |
|
n |
n 1 |
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||
Tср |
|
|
|
|
D |
|
|
|
|
Ai 1 |
ср |
|
A A |
|
|
|
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||
|
2 |
|
|
|
, |
c |
|
|
A |
|
|
|
Ai |
|
i |
i 1 |
|
ср |
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||
|
|
|
1 |
|
|
|
|
|
|
|
DA |
|
D Ai Ai 1 |
|
|||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
i 1 |
|
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
Ai |
|
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
Рис. 2.3. Результаты записи колебаний
Табл.2.3должнасодержатьрезультатыизмеренийпараметровсвободных колебаний корпуса гироскопа при полностью завернутом винте успокоителя колебаний; табл. 2.4 и 2.5 ‒ результаты измерений параметров свободных колебаний корпуса гироскопа при винте, повернутом на заданное количество оборотов.Табл.2.3–2.5составляютсяпотойжеформе,чтоитабл.2.2.Средние значения параметров и оценки их дисперсий вычисляются по формулам
15