Материал: Sb96854
|
xср |
1 |
n |
|
|
|
xi; |
||
|
|
|
n i 1 |
|
|
1 |
|
n |
xi xср 2, |
Dx |
|
|||
n 1i 1
где n – число измерений, x – измеряемый параметр.
На основании полученных результатов должны быть даны ответы на следующие вопросы:
Как периоды свободных колебаний гироскопа зависят от интенсивности успокоения колебаний?
Какое трение (сухое или вязкое) действует на маятник или гироскоп?
Как вычисленные значения периодов колебаний связаны с частотами колебаний k и k , определяемыми по (2.2)?
3.Подать на гироскоп напряжение 40 В с частотой 500 Гц. Подождать 5 10 мин, пока разгонится ротор гироскопа. Момент окончания разгона можно оценить по изменению высоты звука гиродвигателя. После окончания разгона подать напряжение на потенциометры. Отклонить маятник на предельный угол. В момент отпускания маятника запустить запись в файл сигналов датчиков углов гироскопа и стрежня. Графики сигналов обработать так, как показано на рис. 2.3. Численные значения параметров колебаний плоского гиромаятника занести в табл. 2.6–2.9, аналогичные табл. 2.2–2.5.
По результатам измерений:
1.Построить фазовую траекторию f ( ) движения маятника.
2. Ответить на вопрос: как периоды и декременты затухания связаны с величинами 1, 2, 1, 2, определяемыми по формуле (2.11)?
6. Содержание отчета
Отчет должен содержать:
1.Кинетическую схему плоского гироскопического маятника.
2.Графики сигналов колебаний стрежня и гироскопа.
3.Расчетные формулы.
4.Таблицы результатов обработки записей.
5.График зависимости f ( ) угла поворота гироскопа от угла пово-
рота маятника, а также пояснения к этому графику. 6. Ответы на поставленные в описании вопросы.
16
Список литературы
1.Пановко Я. Г. Введение в теорию механических колебаний. М.:
Наука, 1983.
2.Булгаков Б. В. Прикладная теория гироскопов. М.: Изд-во Моск. ун-
та, 1977.
Лабораторная работа № 3 ИССЛЕДОВАНИЕ ВЫНУЖДЕННЫХ КОЛЕБАНИЙ ПЛОСКОГО ГИРОСКОПИЧЕСКОГО МАЯТНИКА
Цель работы: практическое изучение вынужденных колебаний плоского гироскопического маятника, который, в зависимости от условий работы, можно рассматривать как колебательную систему либо с одной, либо с двумя степенями свободы.
1. Основные теоретические сведения
Основы теории колебаний систем с одной, двумя и многими степенями свободы изложены в [1]. Свободные колебания плоского гироскопического маятника изложены в лабораторной работе № 2. Вынужденные колебания этого устройства в доступной литературе не рассматриваются.
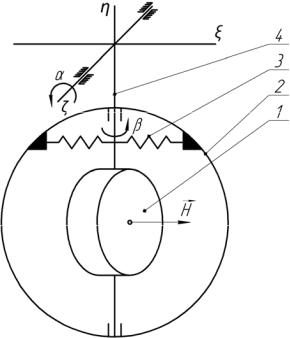
Кинематическая схема маятникаизображенана рис.3.1.Гироскоп1установлен внутри кольца 2, жестко связанного со стержнем 4. Корпус гироскопа может поворачиваться на угол β относительно кольца 2 вокруг оси, совпадающей с осью стержня.
Величина угла β ограничивается пружиной 3. При нулевом значении этого угла ось вращения ротора гироскопа лежит в плоскости кольца 2.
Стержень 4 вместе с кольцом и гироскопом может качаться в вертикальной плоскости вокруг горизонтальной оси g, поворачиваясь при этом на угол α. Относительно оси вращения стержня действует периодический возмущающиймомент M з.Вчастности,этотмоментвозникает,еслиоснованиемаятника движется вдоль оси с ускорением, которое изменяется по закону:
W W0sin t.
В этом случае M з M0sin t mlW0sin t, где M 0 – амплитуда возму-
щающего момента; – круговая частота; m – масса маятника; l – расстояние от центра инерции маятника до оси вращения стержня.
17
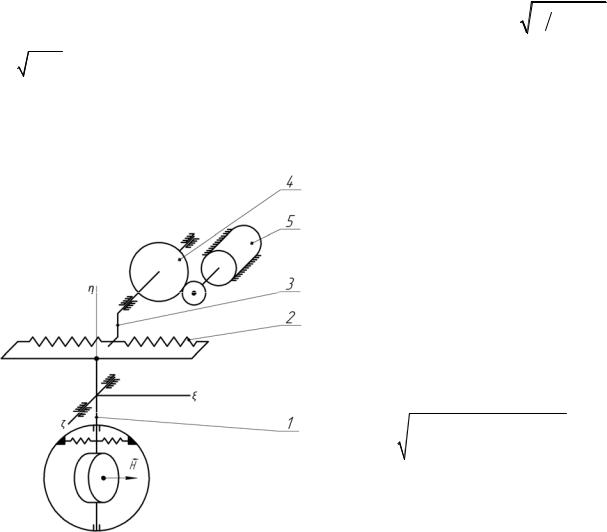
Периодическивозмущающиймоментможнотакжесоздать,еслирастягивать пружину 2 вращающимся кривошипом 3 (рис. 3.2).
Рис. 3.1. Кинематическая схема плоского гироскопического маятника
Если пренебречь вращением Земли, дифференциальные уравнения движения плоского гироскопического маятника, снабженного устройством для создания периодического возмущающего момента, будут иметь вид:
|
|
|
|
|
0sin t; |
A n mgl C H M |
|||||
|
|
|
|
0, |
(3.1) |
B n C H |
|
||||
|
|
|
|
|
|
где A – момент инерции всей подвижной системы относительно оси качения стержня; B – момент инерции гироскопа в сборе относительно оси вращения корпуса гироскопа; H – кинематический момент гироскопа; n , n – коэффи-
циенты моментов сил вязкого трения относительно осей вращения стержня и корпуса гироскопа; C , C – коэффициенты жесткости пружины маятника и
гироскопа; g – ускорение силы тяжести.
Уравнения (3.1) описывают частный случай вынужденных колебаний системы с двумя степенями свободы, находящейся под воздействием консервативных и гироскопических сил. При H 0, т. е. при не вращающемся роторе гироскопа, (3.1) распадаются на два независимых друг от друга уравнения, одно из которых описывает вынужденные, а другое свободные колебания системы с одной степенью свободы.
18
Дифференциальное уравнение вынужденных колебаний имеет вид:
|
A n С M0sin t, |
(3.2) |
||
где C mgl C ; M0 |
C r; r – длина кривошипа; – его угловая скорость |
|||
(рис.3.2).При M 0 0 маятниксовершаетсвободныеколебания,которыеопи- |
||||
сываются уравнением |
De t sink t, где |
n |
; |
k C A 2 |
|
||||
|
|
2A |
|
|
C A.
Решение (3.2) или, иначе говоря, вынужденные колебания маятника, описываются уравнением:
e t D sink |
t D |
cosk t |
0 |
sin t . |
(3.3) |
|||||||
1 |
|
2 |
|
|
|
|
|
|
|
|
||
|
|
|
Первые слагаемые (3.3), содержа- |
|||||||||
|
|
|
щие множитель e t , описывают так |
|||||||||
|
|
|
называемый переходный процесс, ко- |
|||||||||
|
|
|
торый быстро заканчивается. Послед- |
|||||||||
|
|
|
нее слагаемое описывает установив- |
|||||||||
|
|
|
шиеся |
|
вынужденные колебания, |
|||||||
|
|
|
амплитуда и фазовый сдвиг которых |
|||||||||
|
|
|
вычисляются по формулам |
|
||||||||
|
|
|
0 |
M0 |
|
|
|
1 |
|
; |
||
|
|
|
A |
|
|
k 2 2 2 4 2 2 |
||||||
|
|
|
|
|
|
(3.4) |
||||||
|
|
|
|
tg |
2 |
. |
|
|||||
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
k 2 2 |
|
||
Рис. 3.2. Кинематическая схема устройства |
|
При малом , т. е. при малом |
||||||||||
моменте сил вязкого трения, амплитуда |
||||||||||||
для создания периодического |
|
|||||||||||
возмущающего момента: 1 маятник; |
0 установившихся вынужденных ко- |
|||||||||||
2 пружина; 3 кривошип; 4 редуктор; |
лебаний имеет максимум при частоте |
|||||||||||
5 двигатель |
|
возмущающегомоментапочтисовпада- |
||||||||||
|
|
|||||||||||
ющей, но всегда несколько меньшей, чем частота k свободных колебаний. Удовлетворительную оценку максимальной амплитуды можно получить,
приняв k : |
|
|
|
|
|
|
0 |
|
M0 |
1 |
. |
(3.5) |
|
A 2 |
||||||
|
|
|
|
|||
19

2. Дополнительные теоретические сведения
Амплитуды установившихся вынужденных колебаний маятника и гироскопа проще всего определить, пользуясь частотным методом. Если процессы на выходе и на входе устойчивой динамической системы связаны
друг с другом зависимостью:
y(t ) W(j )x(t ),
где y(t ), x(t ) – изображения процессов по преобразованию Фурье, а y(t), x(t) представляютсобойгармоническуюфункциювремени,тоихампли-
туды y0, x0 связаны друг с другом зависимостью: |
|
y0 W ( j ) x0. |
(3.6) |
Длятогочтобыполучитьпередаточныефункциипроцессов (t) и (t) по отношению к возмущению M0sin t, перепишем уравнение (3.1) в операторной форме при нулевых начальных условиях:
Ap2 n p C Hp x(p);
Hp Bp2 n p C 0,
где |
– изображение гармонического процесса M0sin t. |
|
|
||||
|
Разрешив уравнение (3.6) относительно изображений (p) |
и (p), |
|||||
найдем передаточные функции: |
|
|
|
||||
|
|
|
|
Bp2 n |
p C |
|
|
|
W (p) |
|
|
|
; |
|
|
|
Ap |
2 n p C Bp2 |
n p C H 2p2 |
(3.7) |
|||
|
|
|
|
||||
|
|
|
|
Hp |
|
||
|
W (p) |
|
|
. |
|
||
|
|
Ap |
2 n p C Bp2 |
n p C H 2p2 |
|
||
|
|
|
|
|
|||
Разделив числительно знаменатель выражений (3.7) на AB, после очевидных преобразований будем иметь:
20