Материал: Uchebnoe_posobie_TM
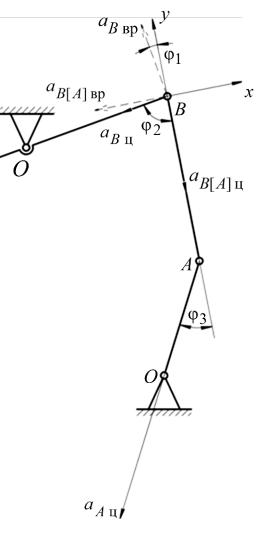
Рис. 2.12
Поскольку |
|
|
|
|
, |
вращение |
||
vB a |
B вр |
|||||||
|
|
|
|
|
|
|
||
точки |
B |
замедленное, |
|
следовательно, |
||||
|
|
|
|
|
|
|
|
|
ω AB |
ε AB . Ранее определено, что вектор |
|||||||
|
|
|
|
B направлен от плос- |
||||
угловой скорости ωO |
||||||||
|
|
|
1 |
|
|
|
|
|
кости рисунка («на нас»), |
следовательно, |
|||||||
вектор углового ускорения |
|
|
направлен |
|||||
εO B |
||||||||
|
|
|
|
|
|
|
1 |
|
в плоскость рисунка («от нас»). |
|
|||||||
Для определения углового ускорения |
||||||||
|
|
AB |
|
|
|
|
|
|
ε AB звена |
по (2.10) необходимо сна- |
|||||||
чала найти линейное ускорение aB[ A]вр .
Из первого уравнения системы (2.15) получим:
a |
B[ A] вр |
a |
B вр |
sin φ |
a |
B ц |
cosφ |
|
|||||||
|
|
|
|
1 |
|
1 |
|
||||||||
a |
A ц |
sin φ |
3 |
( 1595,61) 0,156 |
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
218,21 0,988 1192,5 0,469 |
|
||||||||||||||
592,61 м/с |
2 |
. |
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|||||||||
Полученный знак «–» указывает, что |
|||||||||||||||
направление вектора |
|
|
|
было вы- |
|||||||||||
a |
B[ A] вр |
||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
брано неправильно, следовательно, при построении данного вектора необходимо изменить его первоначальное направление на противоположное.
Из (2.10) получим:
|
|
ε |
|
|
aB[ A] вр |
|
592,61 |
|
80,08 с-2 . |
|
|
|
|
AB |
|
|
|
|
|||||
|
|
|
|
AB |
7,4 |
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
Если vB[ A] aB[ A] вр , вращение точки |
B вокруг полюса A ускоренное, |
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
то ω AB ε AB . Ранее определено, что вектор угловой скорости |
ω AB |
направ- |
|||||||||
лен в плоскость рисунка («от нас»), следовательно, вектор углового ускорения
|
также направлен в плоскость рисунка («от нас»). |
ε AB |
38
39
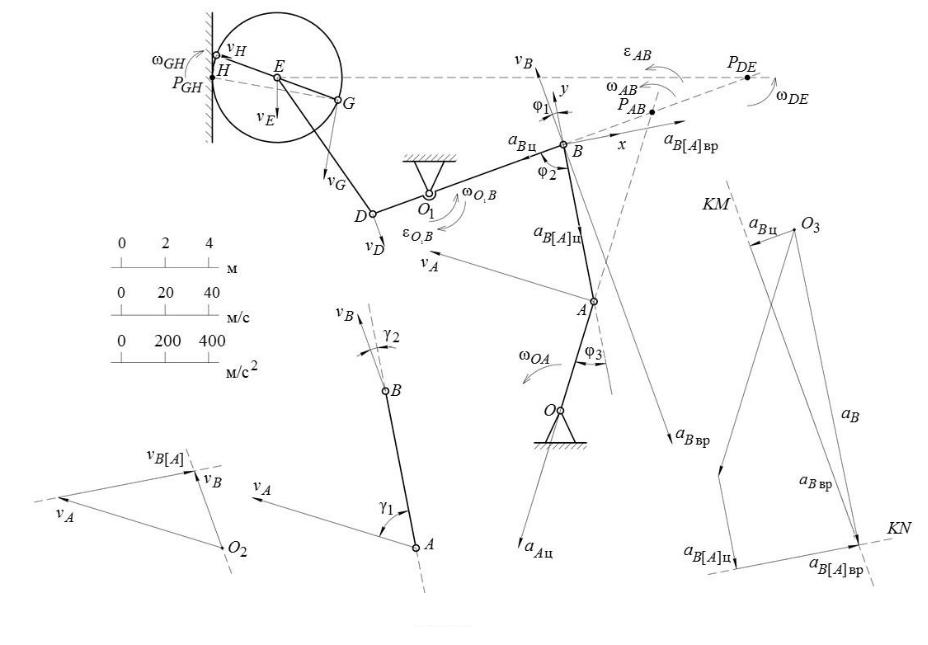
Рис. 2.13
На схеме направление вектора углового ускорения показывается дуговой стрелкой вокруг соответствующего мгновенного центра скоростей или вокруг оси вращения (рис. 2.13).
|
|
|
|
|
|
|
|
|
9. Проверим корректность определения линейного ускорения aB |
точки |
|||||||
B , применив графический способ. Для этого представим векторное равенство |
||||||||
(2.14) графически (см. рис. 2.13): |
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
а) из произвольной точки O3 отложим вектор линейного ускорения a |
A ц |
|||||||
|
|
|
|
|
|
|
|
|
полюса A ; |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
; |
|
|
б) из конца вектора a |
A ц |
отложим вектор a |
B[ A] ц |
|
|
|||
|
|
|
|
|
|
|||
|
|
|
проведем прямую |
KN , параллельную линии |
||||
в) из конца вектора a |
B[ A] ц |
|||||||
|
|
|
|
|
|
|
||
|
|
; |
|
|
|
|
|
|
вектора a |
B[ A] вр |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
г) из точки |
O3 |
|
|
|
|
|
; |
|
отложим вектор a |
B ц |
|||||||
|
|
|
|
|
|
|
|
|
д) из конца вектора |
|
|
проведем прямую |
|||||
a |
B ц |
|||||||
|
|
|
|
|
|
|
|
|
KM
, параллельную линии
|
|
; |
|
вектора a |
B вр |
|
|
|
|
|
|
е) точка пересечения прямых |
|||
|
|
|
|
и направления векторов aB вр |
, aB[ |
||
2.13), получим:
KN A] вр
и KM
и aB .
позволит определить величины
Измерив их на схеме (см. рис.
aB
1615,29
м/с |
2 |
|
;
a |
B вр |
|
1605,18
м/с |
2 |
|
; aB[ A] вр 590,24 м/с2 .
Сравнив полученные графическим способом значения линейных ускорений, убеждаемся, что относительная погрешность не превышает
допустимой – 5 % ( aB – 0,3 %; aB вр – 0,6 % и aB[ A] вр |
– 0,4 %). |
|
|
|||||||||||||||
|
Полученные результаты приведем в виде таблицы (табл. 2.4). |
|
|
|||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Таблица 2.4 |
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Линейное ускорение точек, |
м/с |
2 |
|
|
|
Угловое ускоре- |
|
|||||||
|
Способ |
|
|
|
|
|
ние звеньев, с−2 |
|
||||||||||
|
|
|
|
|
|
|
|
|||||||||||
|
определения |
a |
|
a |
|
a |
|
a |
|
a |
|
|
a |
|
εO B |
ε AB |
|
|
|
|
A |
B ц |
B вр |
B |
B[ A] ц |
B[ A] вр |
|
||||||||||
|
|
|
|
|
|
|
|
|
1 |
|
|
|||||||
|
Аналитический |
1192,5 |
218,21 |
1595,61 |
1610,46 |
557,53 |
|
592,61 |
|
|
|
|||||||
|
Графический |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
241,76 |
80,08 |
|
|
― |
― |
1605,18 |
1615,29 |
|
― |
|
|
590,24 |
|
|
|
||||||
|
|
|
|
|
|
|
|
|||||||||||
|
|
|
|
|
|
|
|
40 |
|
|
|
|
|
|
|
|
|
|
3. ДИНАМИКА МЕХАНИЧЕСКОЙ СИСТЕМЫ
Системой материальных точек (механической системой) называется система, в которой положение и перемещение каждой ее точки зависит от положения и перемещения остальных точек системы.
Центром масс механической системы, состоящей из n материальных точек, называется геометрическая точка С, радиус-вектор которой
где
m
n |
i |
|
|
|
m |
i 1 |
|
|
|
|
|
|
|
|
|
n |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
m r |
|
|
|
m |
|
|
i i |
|
|||||
m r |
r |
|
... m r |
|
i 1 |
|
||||
rC |
1 1 |
|
2 2 |
i i |
|
, |
||||
m |
m |
|
... m |
|
m |
|||||
|
|
|
|
|
||||||
|
|
1 |
1 |
|
i |
|
|
|
|
|
– масса всей системы (приведенная масса);
ri
– радиус-вектор
точки механической системы.
Моментом инерции J y механической системы, состоящей из n матери-
альных точек, относительно некоторой оси Oy называется сумма произведе-
ний масс |
m |
точек системы на квадраты расстояний l |
i |
от этих точек до |
|
i |
|
|
|
оси Oy: |
|
|
|
|
J y
|
n |
|
2 |
|
|
|
i |
||
i |
||||
|
m l |
|
||
|
i 1 |
|
||
.
Момент инерции механической системы является мерой ее инертности при ее вращательном движении.
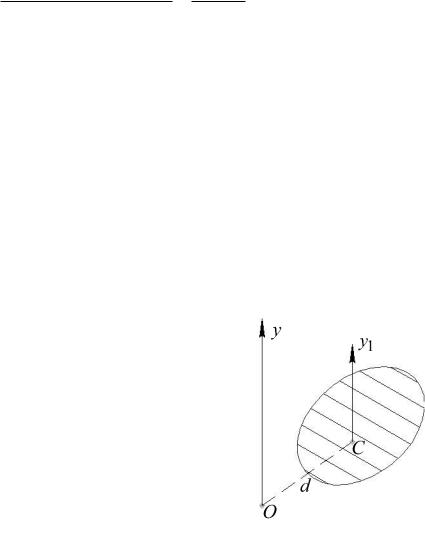
Теорема (Гюйгенса–Штейнера). Момент инер-
ции J y твердого тела (механической системы) отно-
сительно некоторой оси Oy (рис. 3.1) равен моменту
инерции |
J |
y |
1 |
тела относительно параллельной оси Cy1 |
, |
|
|||||
|
|
|
|
|
проходящей через центр масс тела, сложенному с произведением массы m тела на квадрат расстояния d
между осями: |
Рис. 3.1 |
|
J y
где C – центр масс тела.
J y1
md
2
,
41
Все силы, действующие на точки механической системы, разделяют на
внешние
|
E |
|
F |
||
|
||
i |
|
и внутренние
|
J |
|
F |
||
|
||
i |
|
; внешними силами
|
E |
|
F |
||
|
||
i |
|
называют силы, дей-
ствующие на точки механической системы со стороны точек, не входящих в
|
|
J |
|
|
|
эту систему; внутренними Fi |
– силы взаимодействия между точками си- |
||||
|
|||||
стемы. |
|
|
|
|
|
|
|
|
Работа силы A – это скалярная физическая ве- |
||
|
личина, равная произведению вектора силы на пе- |
||||
|
ремещение, пройденное точкой приложения силы. |
||||
Рис. 3.2 |
|
|
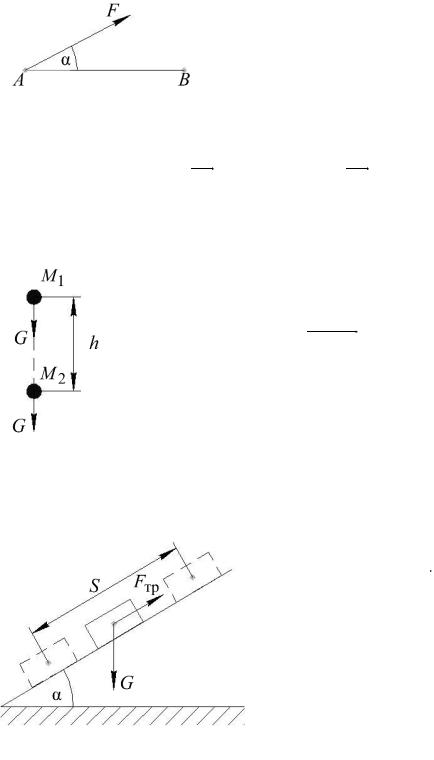
Если некоторая точка под действием постоян- |
||
|
|
|
|
||
|
|
|
|
||
|
ной силы |
F перемещается по прямой из положе- |
|||
ния А в положение В (рис. 3.2), тогда:
|
|
|
|
|
F |
A F |
AB F ABcos F ; |
AB |
|
||
|
|
|
|
|
|
|
|
|
|
|
|
ABcosα
.
Примеры работ, совершаемых некоторыми силами.
|
1. Если тело массы |
m |
падает вертикально вниз под дей- |
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
ствием силы тяжести G |
из положения |
M1 |
в положение |
M 2 |
||||||||
(рис. 3.3), тогда работа силы на конечном участке пути: |
|
|
||||||||||
|
|
|
|
|
G M |
|
|
mgh |
|
|
|
|
|
A |
G M M |
2 |
M |
2 |
, |
|
|
||||
|
G |
|
1 |
|
1 |
|
|
|
|
|||
где g – ускорение свободного падения на поверхности Земли; |
||||||||||||
h |
– вертикальное перемещение точки приложения силы. |
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
При подъеме тела значение работы силы тяжести G |
будет |
||||||||||
Рис. 3.3 отрицательным.
2. Если тело массы m совершает перемещение S |
по негладкой наклонной |
поверхности (рис. 3.4), тогда работа силы сухого трения
щении определяется как
Fтр
на этом переме-
AF тр Fтр S μmg cosα S ,
где μ – коэффициент трения скольжения тела
оповерхность.
3.Если тело жестко связано с пружиной, другой конец которой закреплен неподвижно, тогда при деформации пружины на расстоя-
Рис. 3.4 |
ние x в ней возникают силы упругости и на |
42