Материал: Uchebnoe_posobie_TM
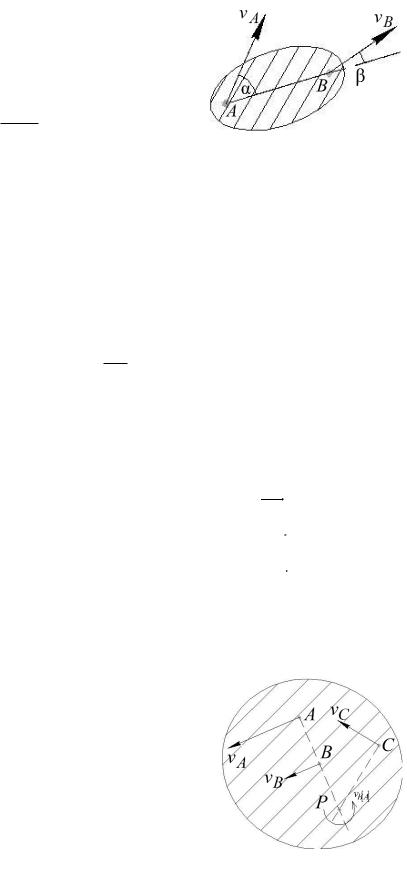
Зная величину и направление скорости одной точки плоской фигуры, можно определить величину скорости любой другой ее точки (рис. 2.5), при условии, что известно направление ее вектора.
vB
vA
cosα cosβ
.
Рис. 2.5
При плоском движении твердого тела в каждый момент времени существует точка, неизменно с ним связанная (но не обя-
зательно ему принадлежащая), скорость которой в этот момент времени равна нулю. Такая точка называется мгновенным центром скоростей P.
Мгновенный центр скоростей находится на перпендикуляре к направле-
|
|
|
|
нию скорости vO |
полюса О плоской фигуры, вращающейся с угловой скоро- |
||
стью ω , на расстоянии от этого полюса: |
|
||
|
|
v |
|
|
OP |
O |
. |
|
ω |
||
|
|
|
|
Определим скорости точек A, B и С плоской фигуры (рис. 2.6), приняв мгновенный центр скоростей P за полюс.
По теореме о скоростях точек плоской фигуры для точек A, B и С полу-
чим:
|
|
|
|
|
|
|
|
|
|
|
|
|||
vA vP |
vA P |
|
vA vA P |
ω AP,vA AP; |
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
v |
|
BP; |
||||||||
v |
B |
v |
P |
v |
B P |
v |
B |
B P |
ω BP,v |
B |
||||
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
||||
v |
|
v |
P |
v |
|
|
v |
|
v |
CP, |
||||
|
C |
|
C P |
|
|
ω CP,v |
||||||||
|
|
|
|
|
|
|
|
C |
|
C P |
|
C |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
т. е. скорость любой точки плоской фигуры в каждый момент времени имеет модуль, равный произведению угловой скорости вращения фигуры на длину отрезка, соединяющего точку с мгновенным центром скоростей, и направление, перпендикулярное этому отрезку в сторону вращения плоской фигуры.
Таким образом, модули скоростей точек плоской фигуры в каждый момент времени пропорциональны расстояниям от этих точек до мгновенного центра скоростей.
vA |
|
AP |
, |
vA |
|
AP |
, |
vB |
|
BP |
. |
|
|
|
|
|
|
|
|
Рис. 2.6 |
|||||||
vB |
BP vC |
CP vC |
CP |
||||||||||
|
|||||||||||||
|
|
|
|
|
|
|
|
|
|
23 |
|
||
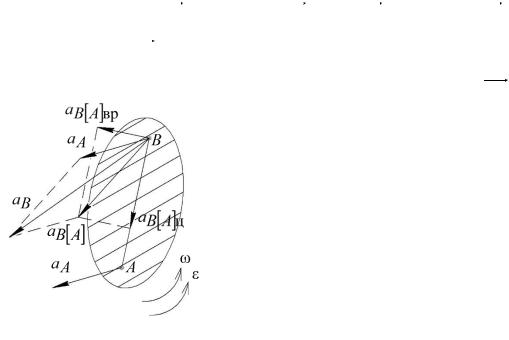
Теорема. Ускорение любой точки плоской фигуры равно геометрической сумме ускорения полюса и ускорения этой точки при ее вращении вокруг мгновенной оси, проходящей через полюс.
Рассмотрим движение плоской фигуры, заданной отрезком AB (рис. 2.7),
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
и вращающейся ускоренно с угловой скоростью ω |
и угловым ускорением ε . |
|||||||||||||
Приняв точку А за полюс с известным ускорением |
|
, определим ускорение |
||||||||||||
a A |
||||||||||||||
|
точки B: |
|
|
|
|
|
|
|
|
|
|
|
|
|
aB |
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
aB vB vA ω AB |
aA ω AB ω |
AB aA ε |
AB ω vB A . |
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
aB A вр ε |
AB |
– |
вращательное |
ускорение |
точки |
B относительно |
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
полюса A. При этом aB A вр ε, AB, причем: |
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
если ω |
|
ε , то aB A вр |
vB A , и движе- |
|||||
|
|
|
|
|
ние точки ускоренное (см. рис. 2.7); |
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
если ω |
ε , то aB A вр |
vB A |
, и движе- |
|||||
|
|
|
|
|
ние точки замедленное. |
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
aB A ц ω vB A |
– |
центростремительное |
|||||
|
|
|
|
|
ускорение точки B относительно полюса A. При |
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Рис. 2.7 |
|
этом вектор |
aB A ц aB A вр |
и направлен к по- |
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
люсу А. |
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Таким образом, ускорение aB A точки B относительно полюса A: |
|||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
aB A |
aB A вр |
aB A ц , |
|
|
|
|
|||
а общее ускорение точки B плоской фигуры: |
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
aB aA aB A . |
|
|
|
|
|||||
Сферическим движением твердого тела называют такое движение, при котором в теле существует одна неподвижная точка, а все остальные точки тела движутся по сферическим поверхностям, центры которых совпадают с неподвижной точкой.
Общий случай движения твердого тела – это такой вид движения, при котором тело в пространстве движется произвольным образом (движение свободного тела).
24
Задача 2. ИССЛЕДОВАНИЕ ДВИЖЕНИЯ ЗВЕНЬЕВ ПЛОСКОГО МЕХАНИЗМА
2.1. Условие задачи
В шарнирном четырехзвенном плоском механизме OABO1DE (рис. 2.8) ведущее звено OA равномерно вращается вокруг неподвижной оси, проходящей через точку O . Звено O1B имеет неподвижную ось вращения, проходящую через точку O1 . Точка E движется прямолинейно по вертикали вдоль оси ξ . Каток радиуса r движется без скольжения по неподвижной поверхности.
Номер схемы механизма, размеры звеньев, угловая скорость ведущего звена ωOA и его положение для каждого из вариантов приведены в табл. 2.1. Для выданного варианта задания необходимо в указанном положении меха-
низма найти линейные скорости точек A , |
B , D , E и диаметрально противо- |
||||||
положных точек G , H обода катка, линейное ускорение точки B , а также уг- |
|||||||
ловые скорости всех звеньев и угловые ускорения звеньев AB и |
O1B . |
|
|||||
|
2.2. Порядок решения задачи |
|
|
|
|||
1. |
Определить линейную скорость точки |
A . |
|
|
|
||
2. |
Определить направление векторов линейных скоростей точек |
B |
, D |
, E . |
|||
3. |
Найти мгновенные центры скоростей |
PAB , PDE , PGH звеньев |
AB , |
DE и |
|||
|
GH . После чего, оценив их приблизительное местоположение относи- |
||||||
|
тельно механизма, выбрать масштаб длин таким образом, чтобы все мгно- |
||||||
|
венные центры скоростей располагались в пределах чертежа. |
|
|
|
|||
4. |
Начертить в выбранном масштабе схему механизма, указав на ней мгно- |
||||||
|
венные центры скоростей P |
, P |
и |
P . |
|
|
|
|
AB |
DE |
|
GH |
|
|
|
5.Определить и показать на схеме векторы линейных скоростей всех указанных ранее точек. Масштаб линейных скоростей может отличаться от масштаба длин.
6.Применив способ мгновенного центра скоростей, определить и показать на схеме векторы угловых скоростей всех звеньев механизма.
25
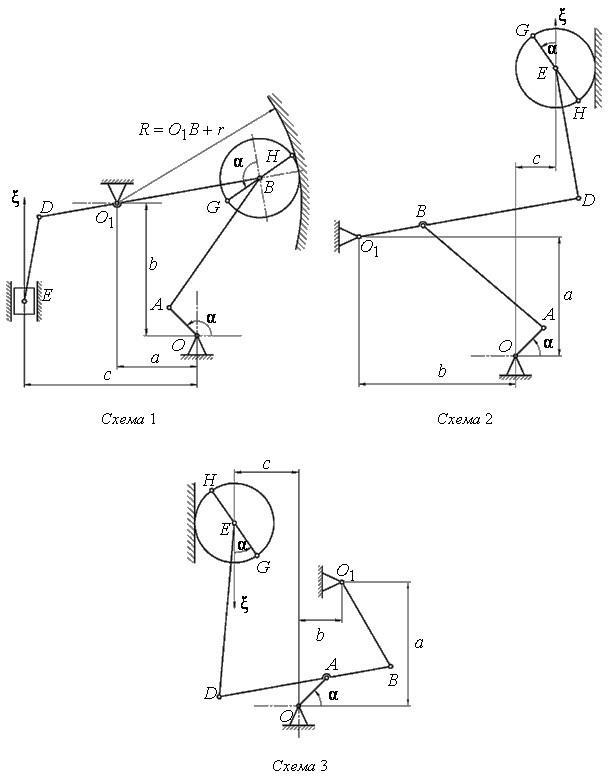
Рис. 2.8
26
Таблица 2.1
Номер |
|
|
|
Размер, м |
|
|
|
α , |
ωOA |
, |
r , |
|||
варианта |
схемы |
OA |
AB |
O B |
BD |
DE |
a |
b |
c |
|||||
…° |
с−1 |
|
м |
|||||||||||
|
|
|
|
1 |
|
|
|
|
|
|
||||
1 |
1 |
3,0 |
10,0 |
14,0 |
18,5 |
18,5 |
8,5 |
18,5 |
13,5 |
180 |
50 |
|
3,0 |
|
2 |
2 |
4,0 |
17,5 |
8,0 |
4,0 |
18,0 |
20,5 |
5,0 |
5,0 |
255 |
30 |
|
6,0 |
|
3 |
3 |
4,0 |
7,5 |
9,0 |
10,0 |
14,0 |
11,0 |
4,5 |
7,0 |
60 |
40 |
|
4,0 |
|
4 |
1 |
5,5 |
13,0 |
11,5 |
18,0 |
13,5 |
14,0 |
11,5 |
9,5 |
75 |
20 |
|
4,5 |
|
5 |
2 |
4,5 |
18,0 |
8,0 |
5,5 |
17,0 |
13,0 |
5,0 |
6,5 |
150 |
50 |
|
6,0 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
6 |
3 |
3,5 |
5,5 |
9,0 |
8,0 |
20,5 |
15,5 |
3,5 |
7,0 |
120 |
30 |
|
3,5 |
|
7 |
1 |
5,0 |
15,0 |
15,5 |
22,5 |
11,0 |
8,5 |
12,5 |
9,0 |
120 |
10 |
|
4,5 |
|
8 |
2 |
3,0 |
15,0 |
10,0 |
8,0 |
13,5 |
19,5 |
5,0 |
5,5 |
210 |
20 |
|
4,0 |
|
9 |
3 |
3,5 |
3,5 |
13,5 |
8,0 |
11,0 |
8,0 |
2,5 |
6,0 |
240 |
10 |
|
5,5 |
|
10 |
1 |
5,0 |
19,5 |
9,5 |
16,0 |
10,5 |
8,0 |
12,5 |
12,0 |
0 |
20 |
|
3,5 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
11 |
2 |
5,0 |
18,5 |
9,5 |
5,0 |
17,5 |
18,5 |
5,5 |
7,0 |
120 |
30 |
|
4,5 |
|
12 |
3 |
5,0 |
6,0 |
14,5 |
12,5 |
12,5 |
13,0 |
2,5 |
5,5 |
240 |
50 |
|
3,5 |
|
13 |
1 |
4,5 |
12,0 |
15,5 |
24,0 |
12,0 |
15,0 |
16,5 |
21,0 |
210 |
50 |
|
5,5 |
|
14 |
2 |
5,5 |
15,5 |
8,5 |
5,0 |
19,5 |
14,0 |
4,0 |
5,0 |
300 |
50 |
|
6,0 |
|
15 |
3 |
5,0 |
7,5 |
16,5 |
12,0 |
16,0 |
11,5 |
2,5 |
5,0 |
330 |
50 |
|
6,0 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
16 |
1 |
6,0 |
19,5 |
8,0 |
12,0 |
10,0 |
14,5 |
18,0 |
17,5 |
90 |
10 |
|
5,0 |
|
17 |
2 |
5,5 |
17,0 |
9,0 |
7,0 |
18,5 |
16,5 |
6,0 |
4,5 |
210 |
50 |
|
5,0 |
|
18 |
3 |
5,0 |
7,5 |
17,5 |
10,0 |
10,0 |
11,5 |
5,0 |
5,5 |
135 |
50 |
|
4,0 |
|
19 |
1 |
3,0 |
13,5 |
13,0 |
20,0 |
8,5 |
6,5 |
17,5 |
12,0 |
195 |
30 |
|
4,0 |
|
20 |
2 |
4,5 |
14,0 |
10,0 |
6,0 |
19,0 |
15,5 |
5,0 |
5,5 |
195 |
50 |
|
3,5 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
21 |
3 |
3,0 |
7,0 |
14,5 |
9,5 |
17,5 |
15,5 |
2,0 |
6,5 |
75 |
20 |
|
4,5 |
|
22 |
1 |
4,0 |
12,5 |
8,5 |
25,0 |
17,5 |
9,5 |
12,5 |
17,0 |
240 |
40 |
|
4,0 |
|
23 |
2 |
6,0 |
20,0 |
9,5 |
5,0 |
20,0 |
16,0 |
6,0 |
4,5 |
150 |
30 |
|
3,0 |
|
24 |
3 |
5,0 |
7,5 |
9,5 |
13,5 |
18,5 |
13,0 |
2,0 |
5,0 |
75 |
50 |
|
5,0 |
|
25 |
1 |
5,5 |
19,0 |
10,0 |
16,5 |
10,0 |
14,0 |
19,5 |
14,0 |
150 |
50 |
|
6,0 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
26 |
2 |
3,5 |
19,5 |
8,0 |
4,0 |
22,5 |
16,5 |
5,0 |
7,0 |
120 |
30 |
|
5,5 |
|
27 |
3 |
5,0 |
6,0 |
15,5 |
13,0 |
10,5 |
13,0 |
2,5 |
6,5 |
225 |
30 |
|
3,5 |
|
28 |
1 |
4,5 |
7,5 |
14,5 |
18,0 |
18,5 |
9,5 |
15,5 |
12,5 |
180 |
40 |
|
3,0 |
|
29 |
2 |
6,0 |
14,5 |
9,5 |
7,0 |
12,0 |
18,5 |
5,5 |
6,0 |
195 |
40 |
|
3,5 |
|
30 |
3 |
4,5 |
4,0 |
11,5 |
14,5 |
16,5 |
16,0 |
5,0 |
6,5 |
105 |
50 |
|
5,0 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
27 |
|
|
|
|
|
|
|
|