Материал: Источник теоретического материала
Найдем производную от скорости
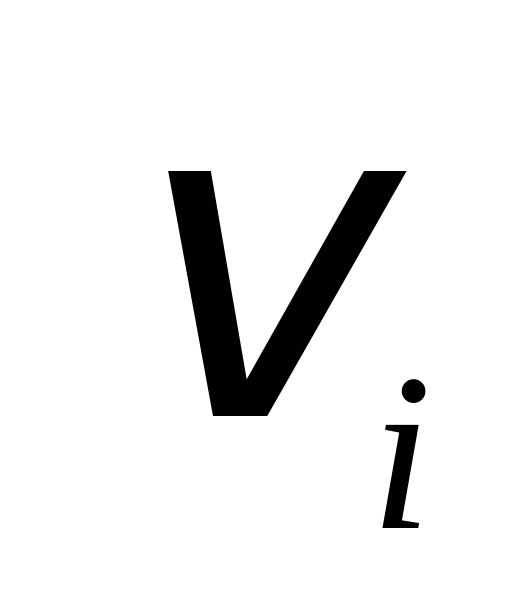 i-той точки системы
по обобщенной скорости
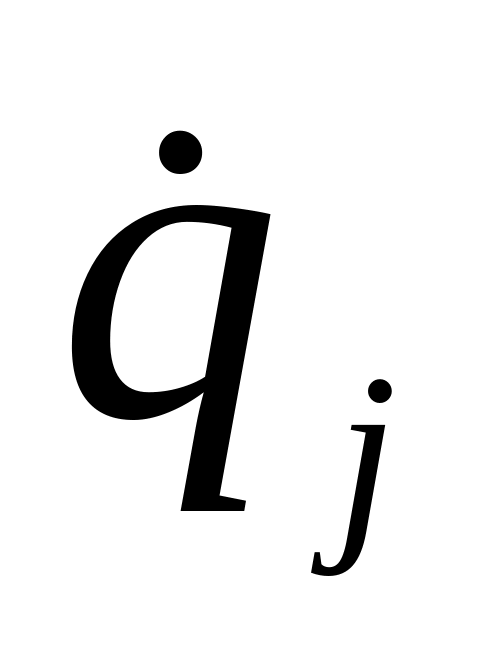 :
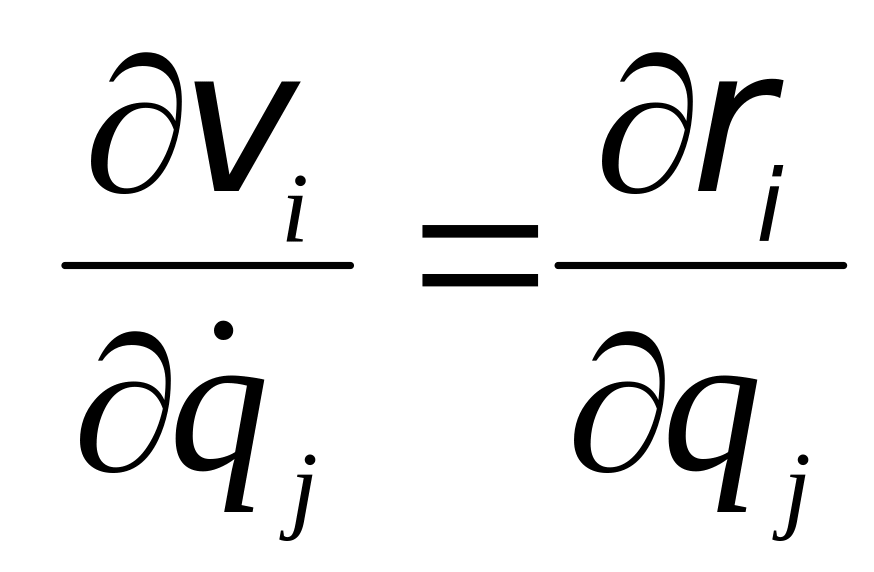 . (15.2)
Теперь запишем для рассматриваемой
механической системы общее уравнение
динамики в форме: 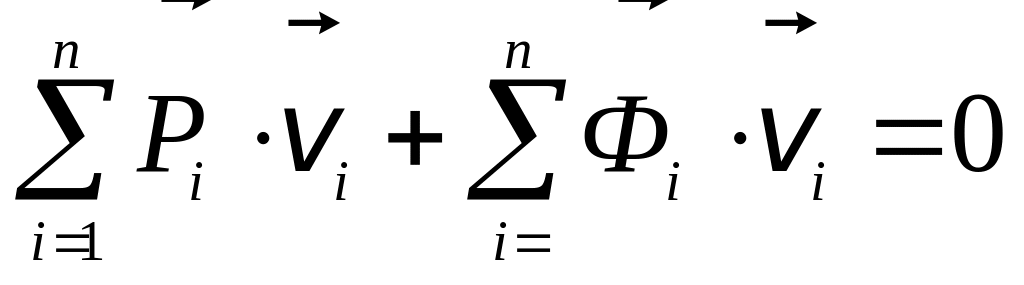 .
Подставим в это уравнение (17.1): 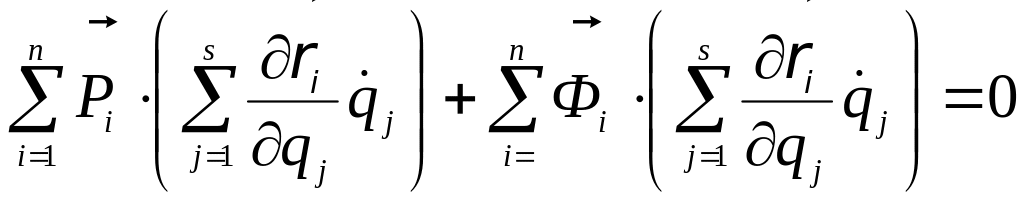 .
Внесем заданную силу
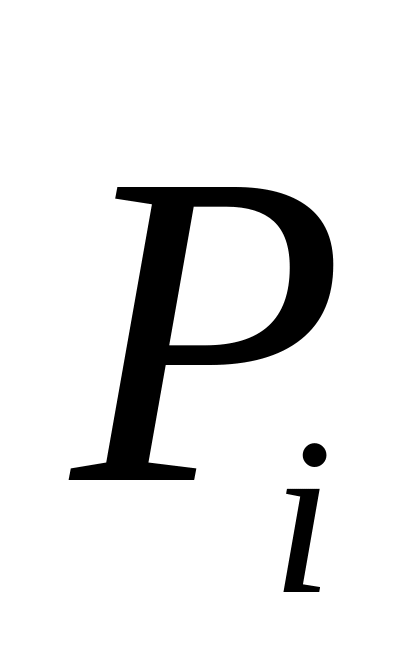 и силу инерции
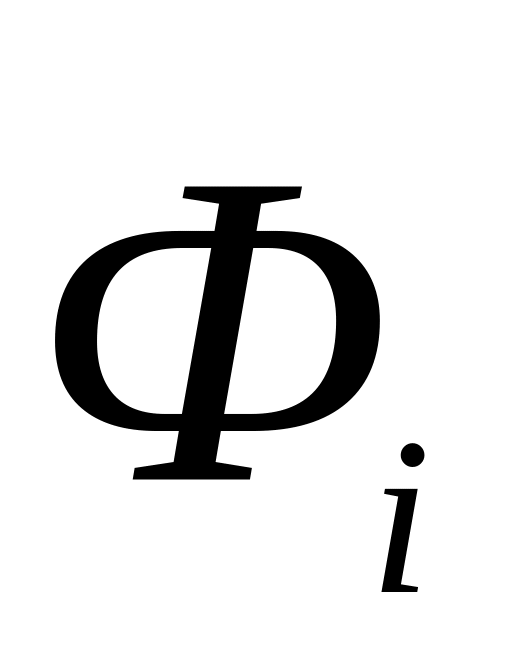 под знаки внутренних сумм, так как они
не зависят от индекса j:
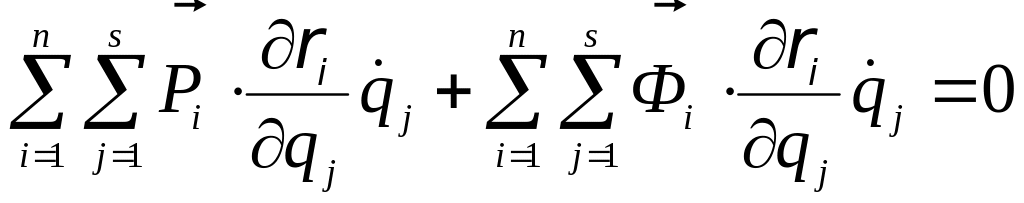 .
Поменяем местами порядок суммирования
и вынесем общий множитель
из внутренних сумм: 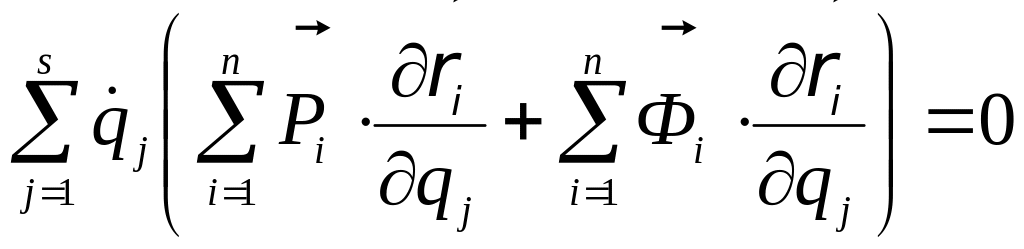 .
Это уравнение перепишем в виде: 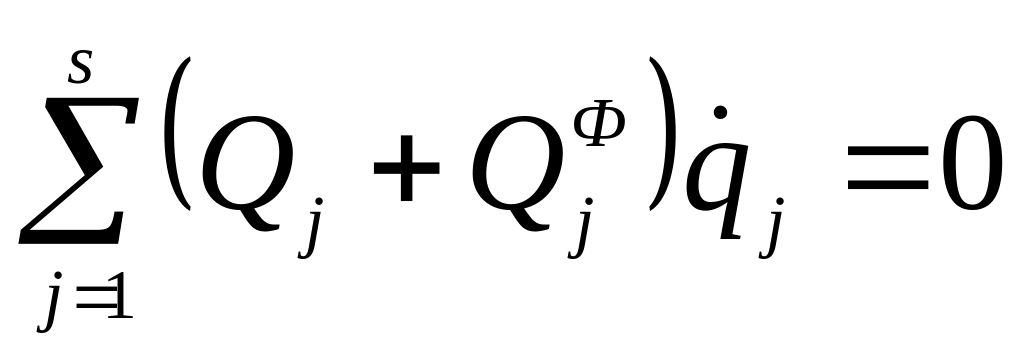 . (15.3)
Здесь обозначено
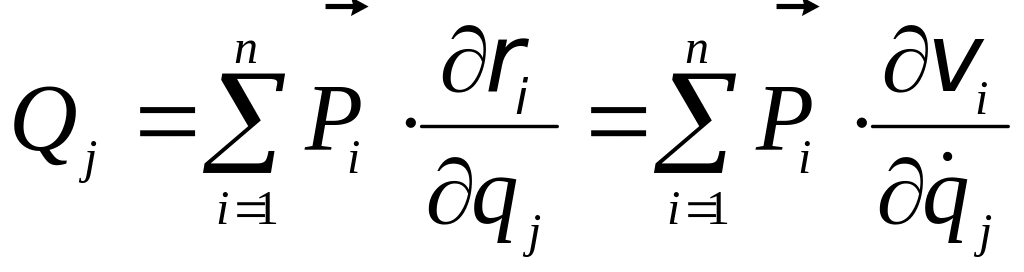 , (15.4)
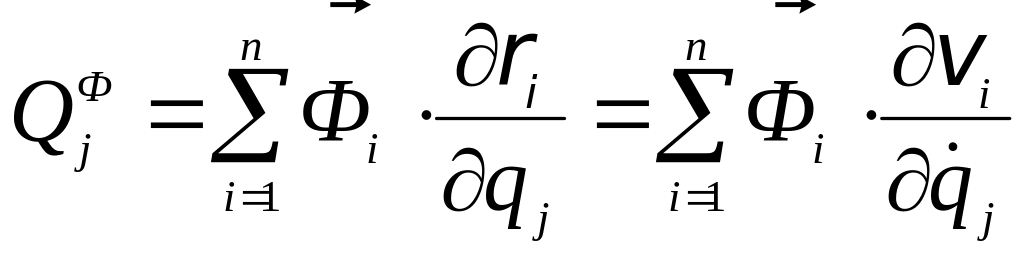 ,
где Qj–
обобщенная задаваемая сила, соответствующая
j-той обобщенной
координате;
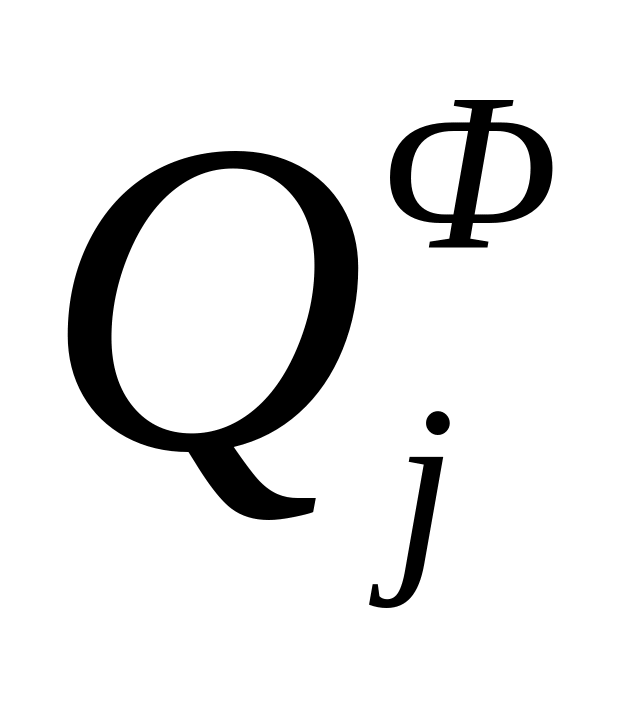 –
обобщенная сила инерции, соответствующая
j-той обобщенной
координате.
Если задаваемые силы не зависят от
обобщенных скоростей
,
то есть
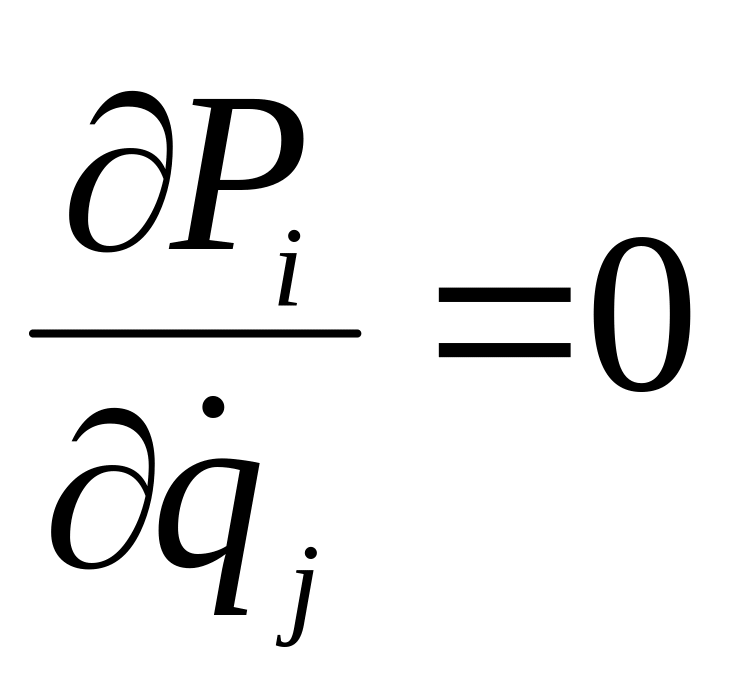 ,
то силу
в выражении (15.4) можно внести под знак
производной:
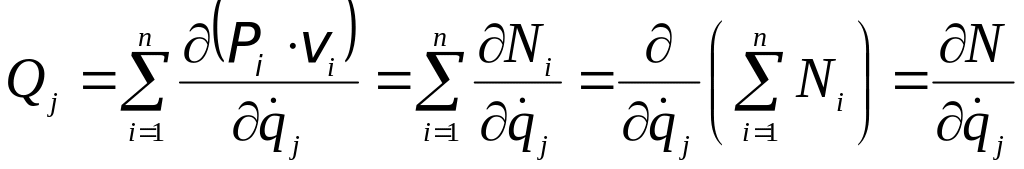 , (15.5)
где
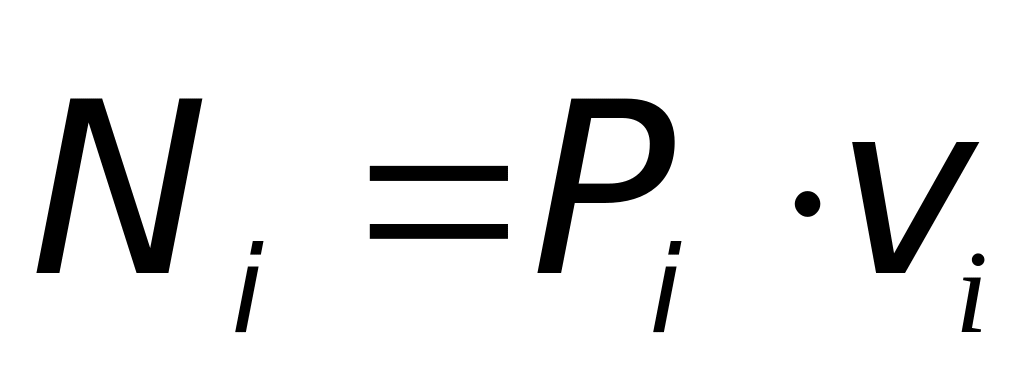 – мощность i-той силы;
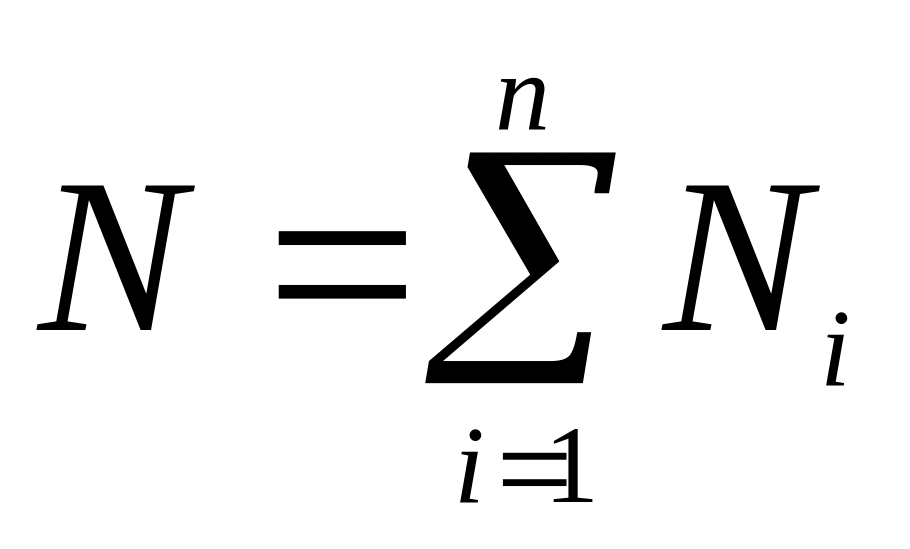 .
Суммарная мощность всех сил, действующих на систему:
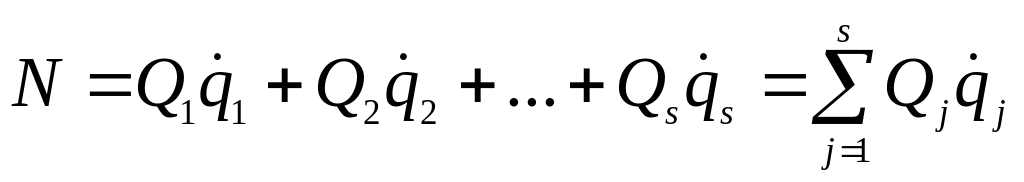 . (15.6)
Для системы с одной степенью свободы
имеем: 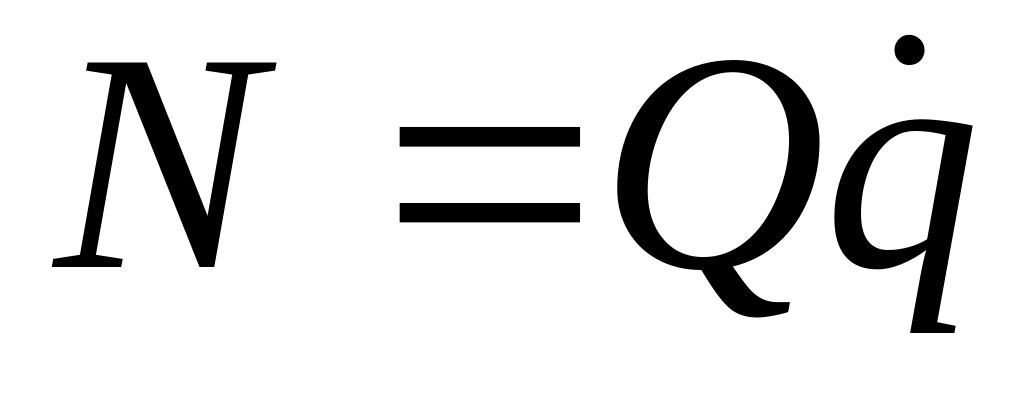 .
Отсюда 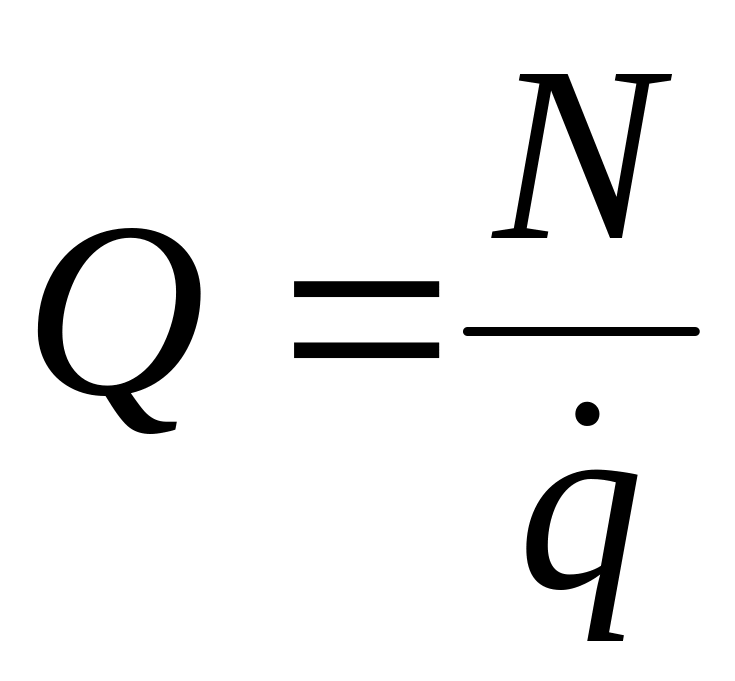 . (15.7)
Так как обобщенные скорости могут принимать произвольные значения, то равенство (15.3) может иметь место только при выполнении условия:
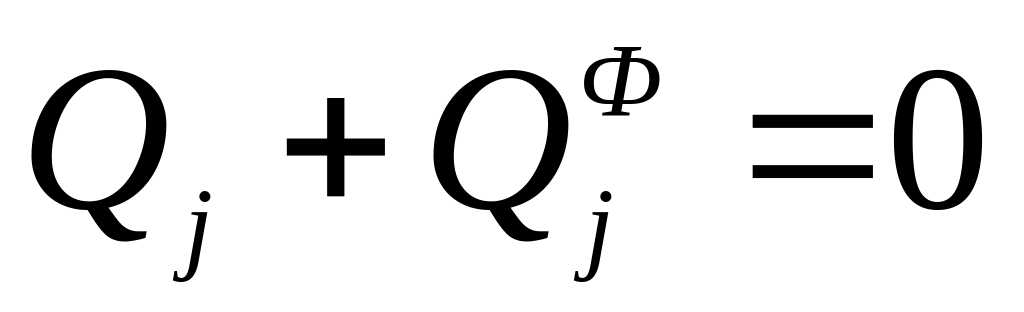 (j=1,…,s). (15.8)
Уравнение (15.8) отражает смысл общего уравнения динамики в обобщенных силах: для системы с голономными двусторонними идеальными связями в любой момент времени сумма обобщенной задаваемой силы и обобщенной силы инерции, соответствующих каждой обобщенной координате, равна нулю.
Уравнения Лагранжа II рода
Предположим, что механическая система, состоящая из n точек, имеет s степеней свободы, и на нее наложены голономные двусторонние стационарные идеальные связи. Движение такой системы относительно заданной системы отсчета описывается совокупностью из s обобщенных координат q1, q2,…,qs, являющихся функциями времени: qj= qj(t) (j=1,…,s).
Радиус-вектор i-той точки системы является некоторой функцией обобщенных координат , представляя собой сложную функцию времени. Поэтому скорость i-той точки определяется по формуле (15.1).
Кинетическая энергия механической системы определяется по формуле:
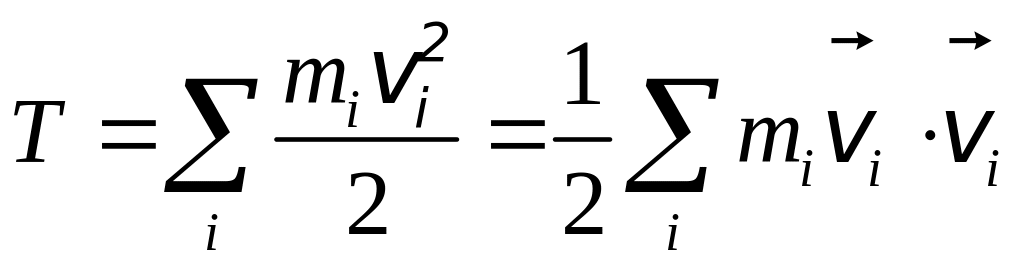 .
Найдем частные производные от кинетической
энергии Т по обобщенной координате
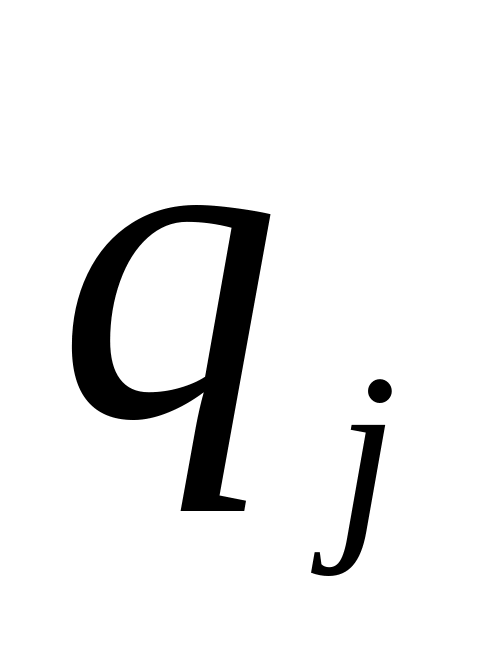 и обобщенной скорости
:
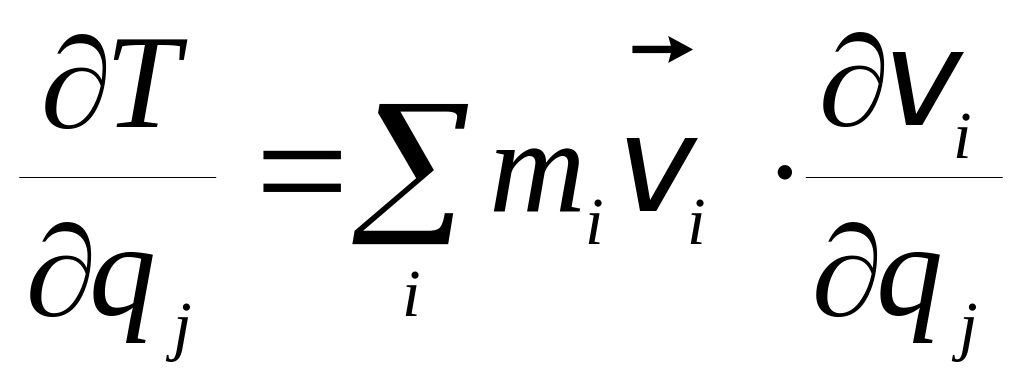 ;
(15.9)
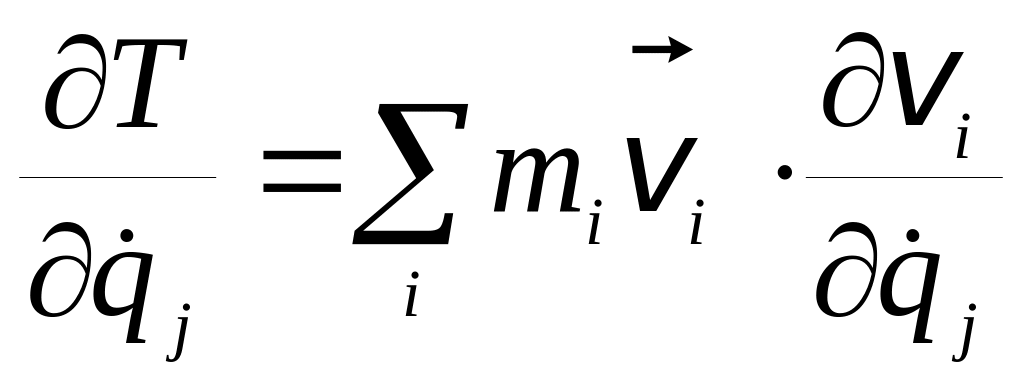 . (15.10)
Если в (15.10) подставить (15.2), то получим: 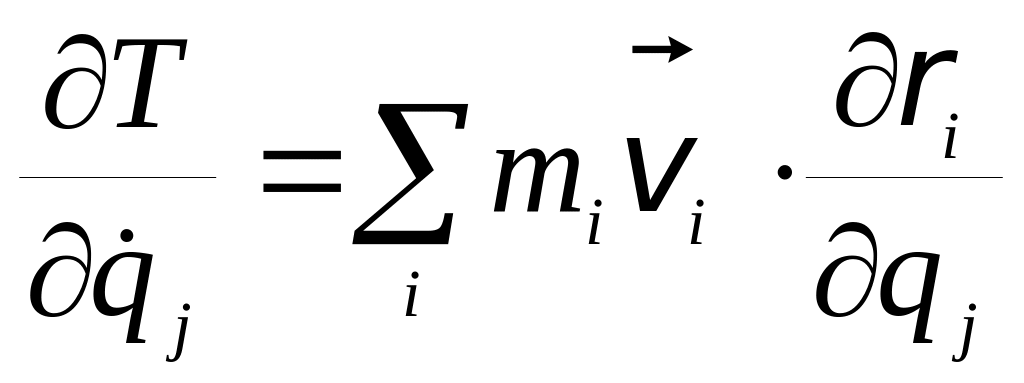 .
Продифференцируем это выражение по времени:
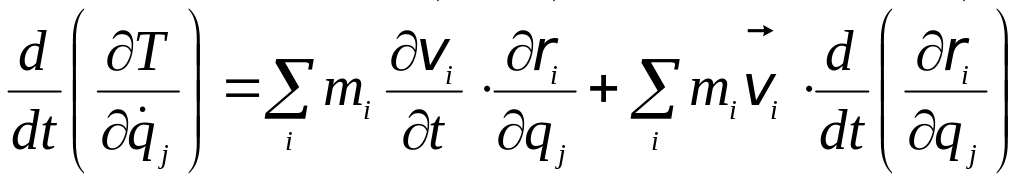 . (15.11)
Преобразуем первое и второе слагаемые этого равенства. Первое слагаемое с учетом выражения (15.4) принимает вид:
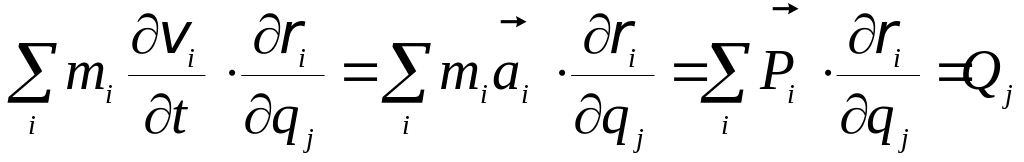 . (15.12)
Теперь рассмотрим второе слагаемое в выражении (15.11), но предварительно найдем две производные:
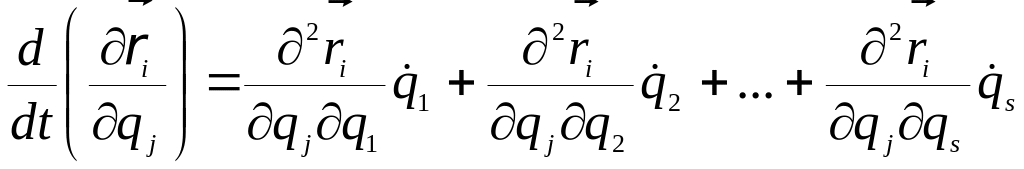 ; (15.13)
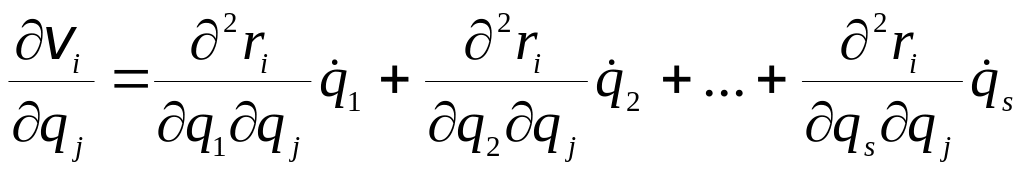 . (15.14)
Сравнивая равенства (15.13) и (15.14), получаем:
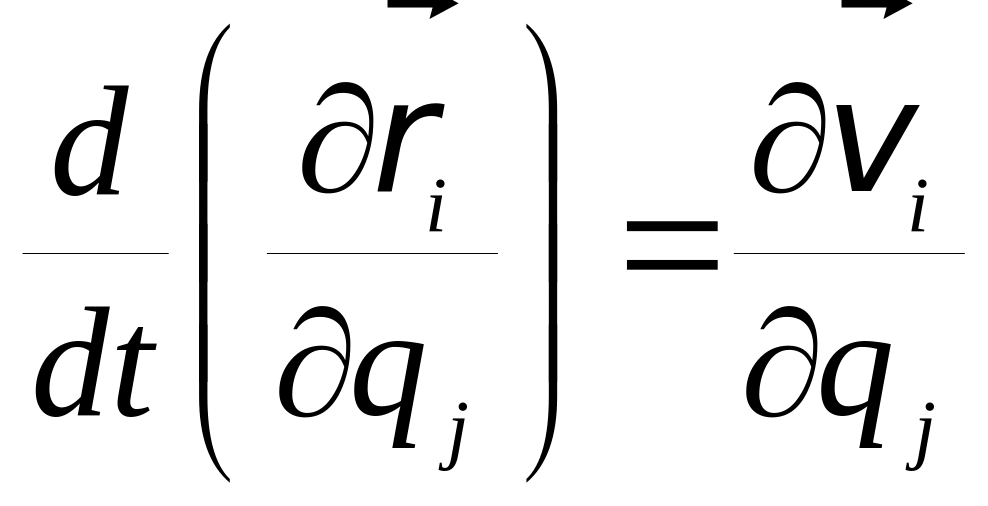 . (15.15)
Таким образом, второе слагаемое в выражении (15.11) с учетом формулы (15.8) приобретает вид:
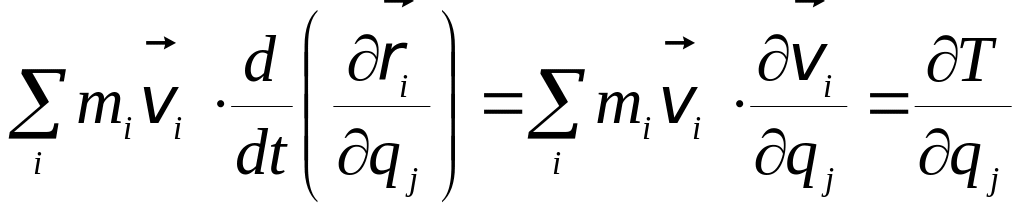 . (15.16)
Подставим (15.12) и (15.16) в (15.11) и получим: 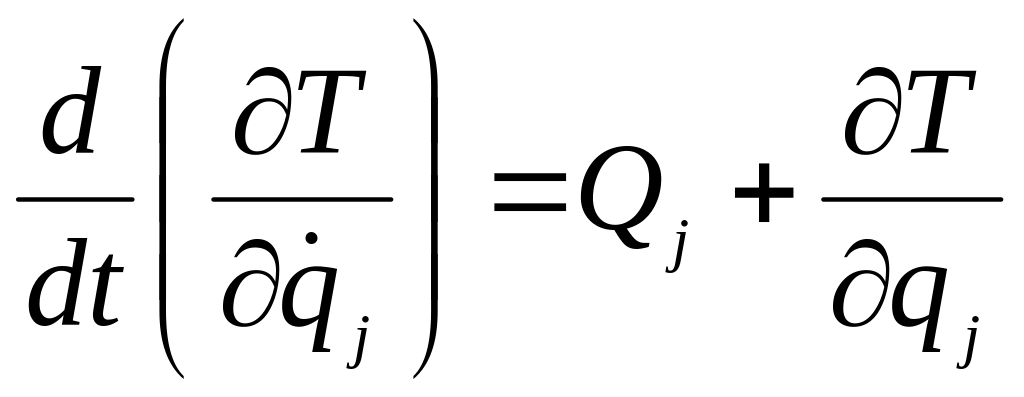 .
Окончательно, уравнения Лагранжа II рода записывают следующим образом:
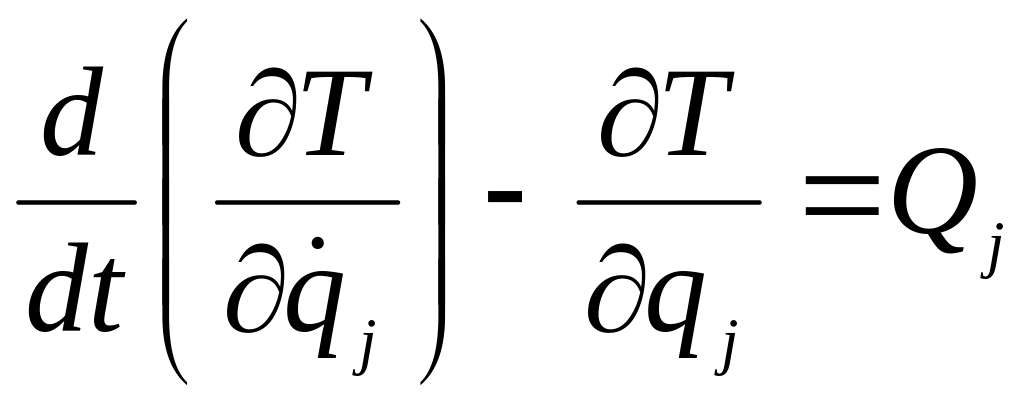 (j=1,…,s).
(15.17)
Уравнения Лагранжа II рода представляют собой удобный аппарат для получения дифференциальных уравнений движения механических систем с s степенями свободы. Особенностью этих уравнений является то, что они не включают в себя опорных реакций.
Уравнения Лагранжа II рода для случая сил, имеющих потенциал
Рассмотрим механическую систему с s степенями свободы, движение которой ограничено голономными двусторонними стационарными идеальными связями. Пусть при этом на точки системы действуют силы, имеющие потенциал. В таком случае проекции Xi, Yi, Zi сил на оси координат выражаются формулами:
; , , (15.18)
где =(x,y,z)– потенциальная энергия системы.
Подставим (15.18) в (15.4):
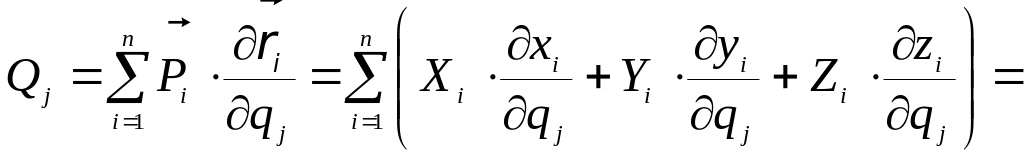
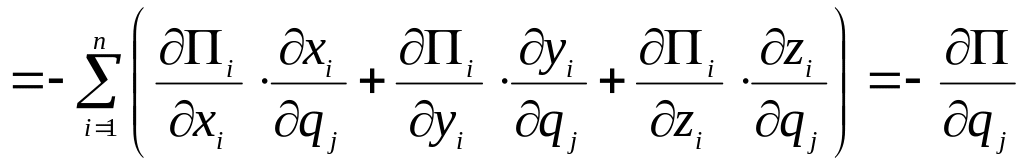 .
Таким образом, в случае сил, имеющих
потенциал, обобщенная сила, соответствующая
j-той обобщенной
координате, равна взятой со знаком минус
частной производной от потенциальной
энергии механической системы по этой
координате: 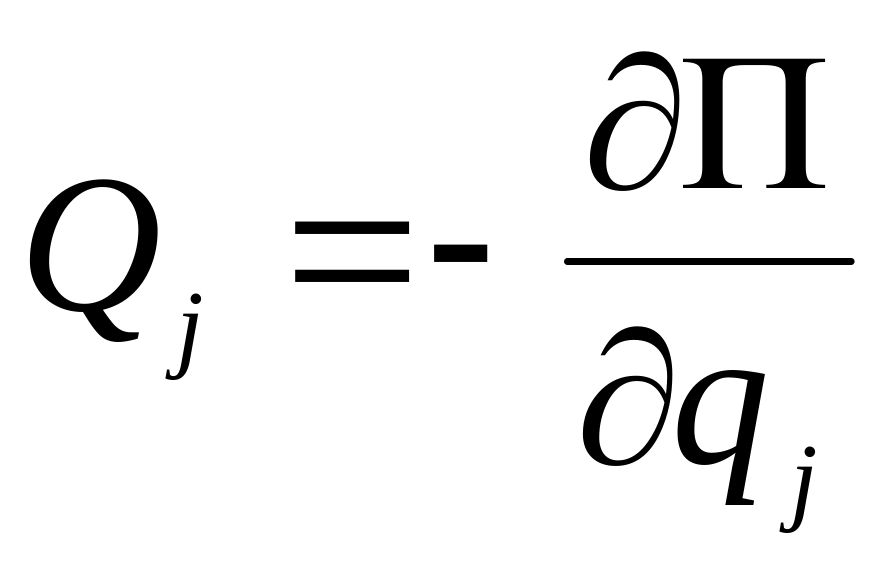 (j=1,…,s).
(15.19)
Если на механическую систему действуют только консервативные силы, то уравнения Лагранжа II рода (15.17) приобретают вид:
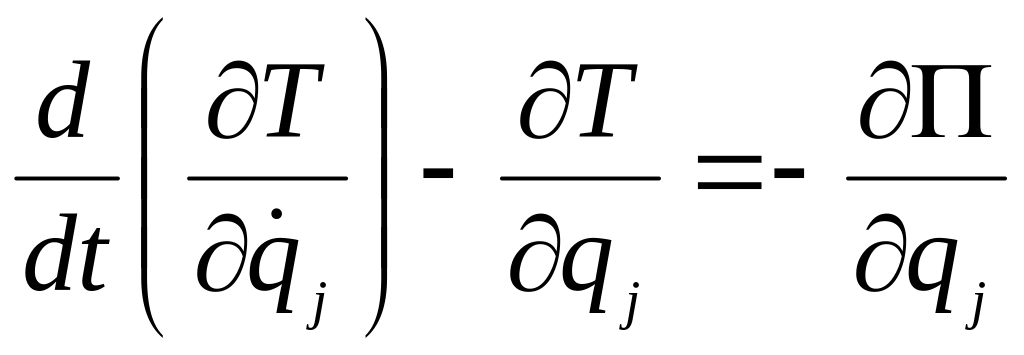 (j=1,…,s).
(15.20)
Эти уравнения можно преобразовать путем введения так называемой функции Лагранжа L=T–, (15.21)
называемой еще кинетическим потенциалом.
Так как потенциальная энергия системы
не зависит от
обобщенных скоростей, то 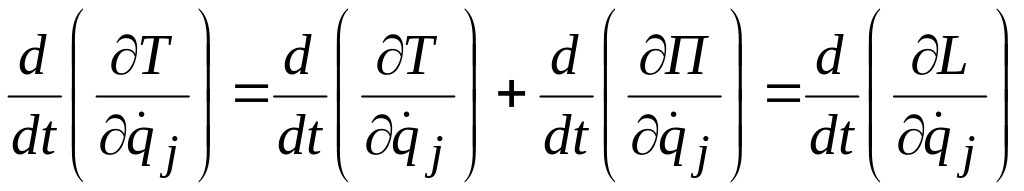 .
(15.22)
Выразив Т из (15.21) и подставив в (15.20) с учетом (15.22), получим уравнения Лагранжа II рода для консервативных систем:
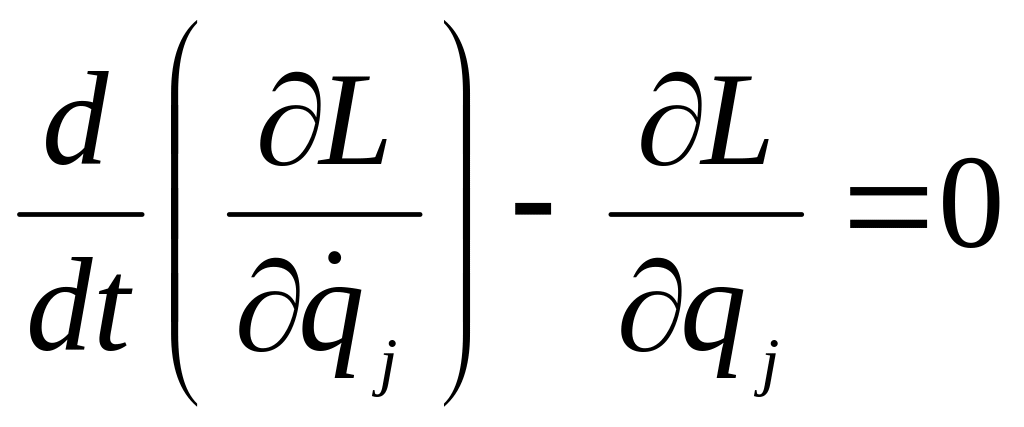 (j=1,…,s).
(15.23)
Лекция 15
Устойчивость положения равновесия механической системы. Теорема Лагранжа-Дирихле. Критерий Сильвестра
Среди всех процессов, протекающих в природе и современной технике, огромное значение имеют колебательные движения различных динамических систем (движение электрического заряда в колебательном контуре, вибрации станков, различных приборов, деталей инженерных сооружений, транспортных средств и т.д.). При неблагоприятном стечении обстоятельств колебания механических систем могут вызвать большие деформации и напряжения в их элементах, а также привести к быстрому износу и даже разрушению конструкций.
В теории колебаний исследуются колебательные явления в динамических системах различной природы (механической, электрической, биологической и т.д.), выявляются их общие свойства, а также связь между движением и параметрами колебательных систем. На основе положений, устанавливаемых теорией колебаний, появляется возможность для создания приборов, машин, конструкций и специальных устройств (гасителей колебаний, вибростендов, вибротранспортеров, виброуплотнителей бетона и т.д.) с оптимальными параметрами, при которых обеспечивается максимальная производительность технологических процессов.
Кинетическая энергия механической системы с одной, двумя и s степенями свободы
Выясним, какова зависимость кинетической
энергии механической системы от
обобщенных скоростей
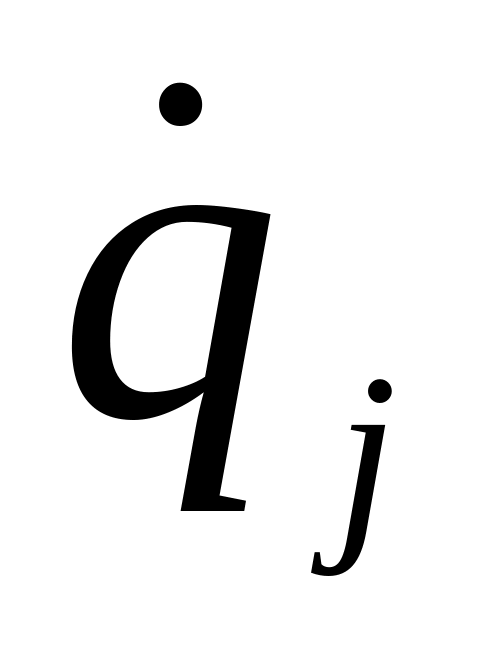 .
Рассмотрим механическую систему с s
степенями свободы с голономными
стационарными связями. Радиус-вектор
i-той точки системы
является функцией s
обобщенных координат: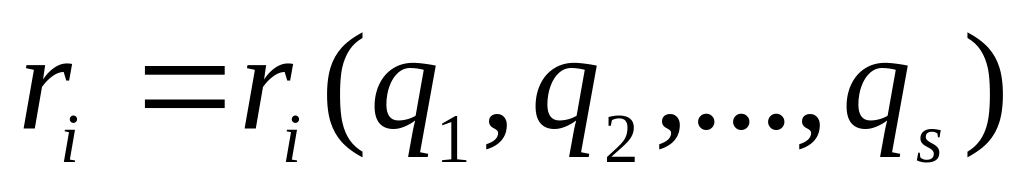 .
Поэтому скорость каждой точки системы
определяется по формуле (17.1)
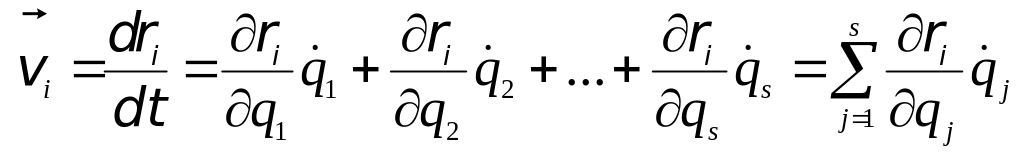 . (16.1)
Подставим это выражение в (10.7):
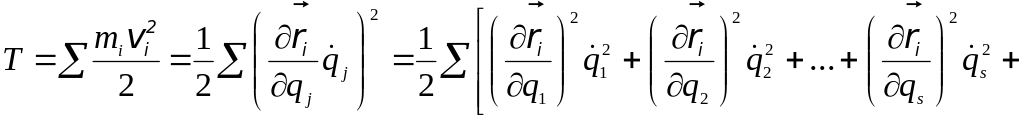
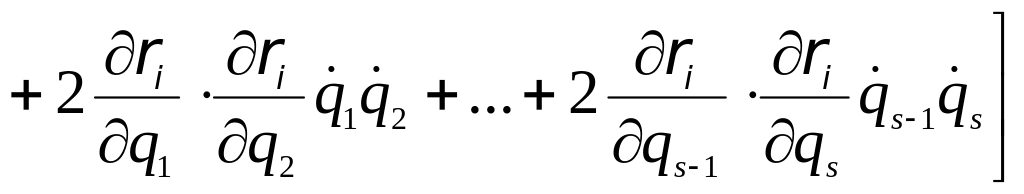 .
Отсюда видно, что кинетическая энергия системы с s степенями свободы, движение точек которой ограничено голономными стационарными связями, представляет собой положительно определенную однородную квадратичную форму обобщенных скоростей:
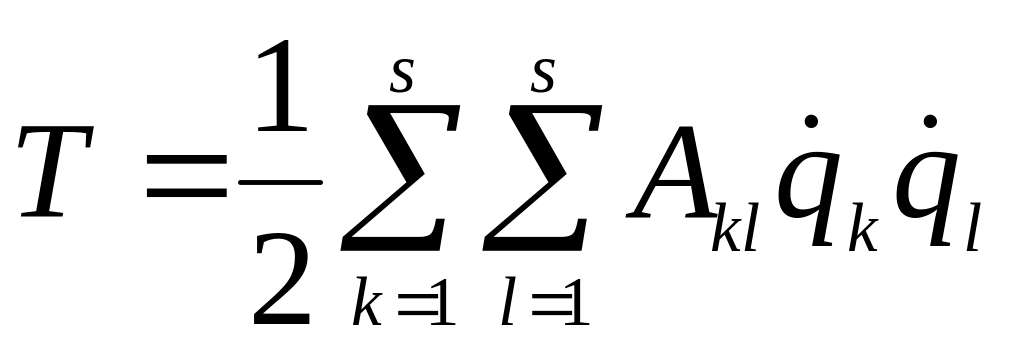 , (16.2)
где
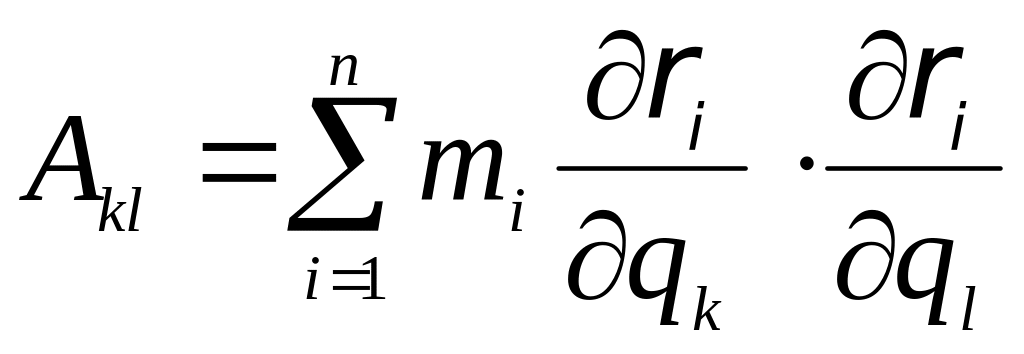 − так называемые коэффициенты инерции
системы, в общем случае являющиеся
нелинейными функциями обобщенных
координат
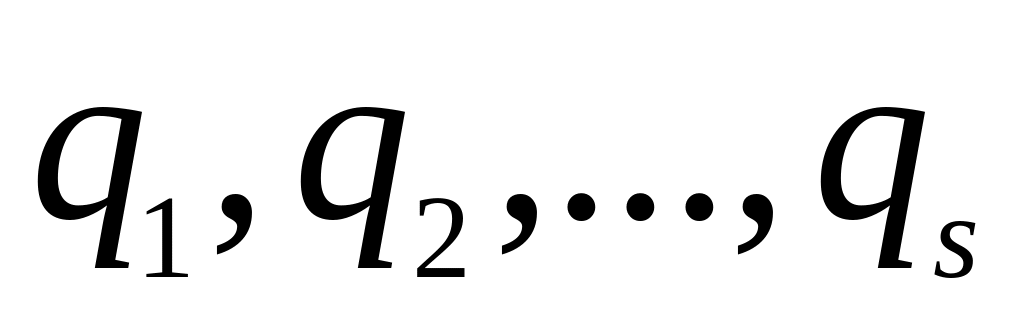 .
Очевидно, что эти коэффициенты симметричны
относительно индексов k
и l (
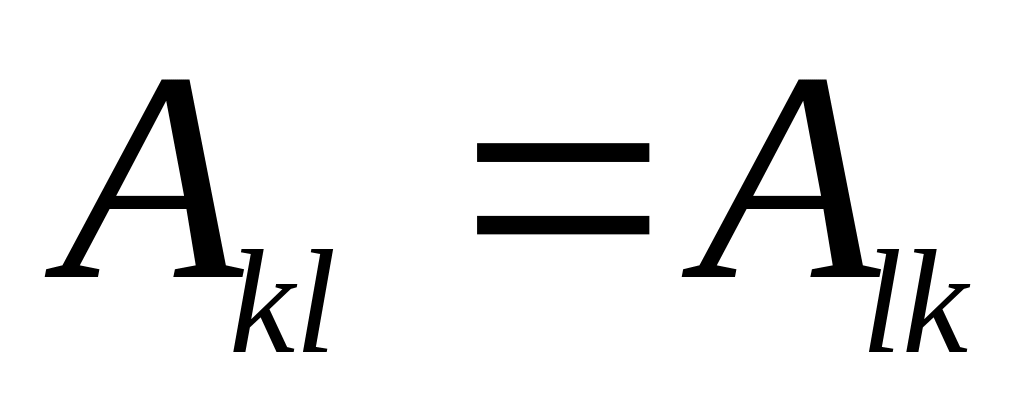 ).
Кинетическая энергия (16.2) может быть записана в матричной форме
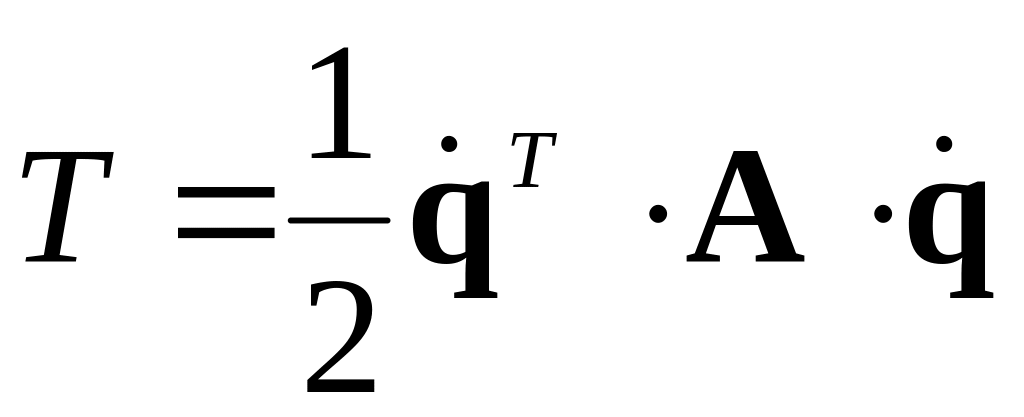 ,
(16.3)
где
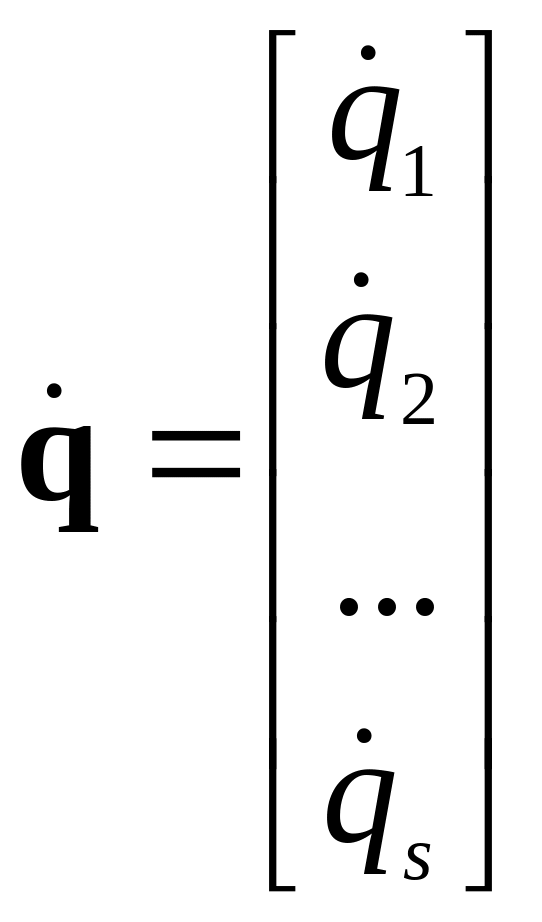 − вектор-столбец обобщенных скоростей;
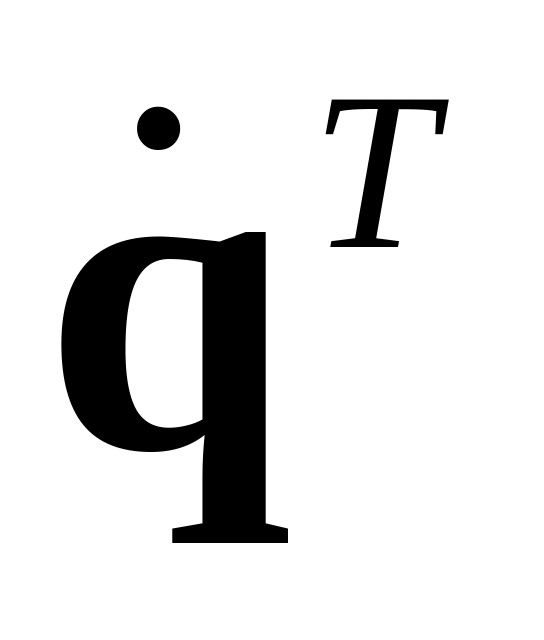 − транспонированный вектор-столбец
обобщенных скоростей (вектор-строка);
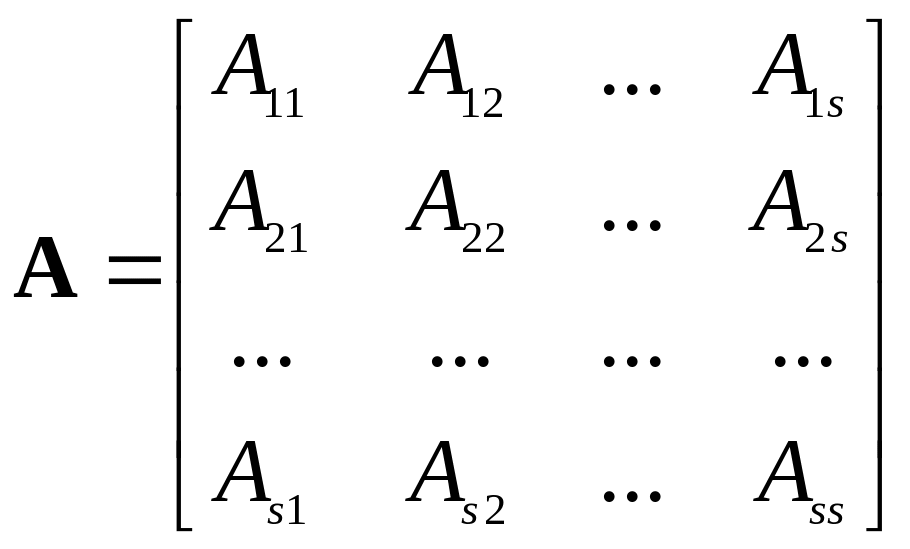 − матрица инерции системы.
Матрица А является симметричной
(Аij=Aji).
Кроме того, можно доказать, что матрица
А является невырожденной
(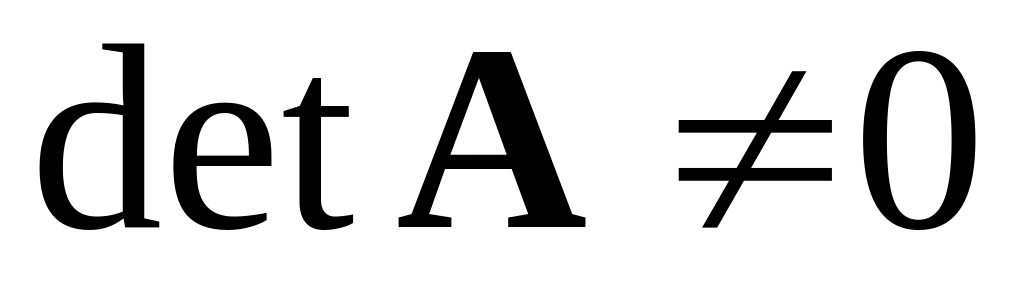 ).