Материал: Механика. Учебное пособие. Рукин Ю.Б., Нилов В.А
2.1.2. Матричная форма уравнения преобразования координат точек звеньев
Матрица порядка (m n) есть система чисел (элементов), расположенных в виде прямоугольной таблицы из m строк и n столбцов
a11 ,a12 ,........,a1n
Aa21 ,a22 ,........,a2n
........................
an1 ,an2 ,........,ann
Если m=n, то матрица называется квадратной порядка. Уравнения (2.1), (2.2) и (2.3) запишем в матричной фор-
ме. Коэффициенты правой части дают матрицу порядка (2 3). Удобнее использовать матрицы квадратные, поэтому к каждым двум уравнениям добавим тождество 1 1, получим квадратные матрицы третьего порядка.
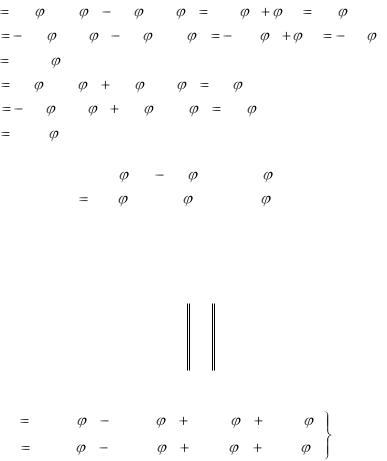
Составим матрицу перехода из системы х3у3 в систему
х2у2.
|
cos |
32 |
sin |
32 |
2 |
T32 |
sin |
32 |
cos |
32 |
0 |
|
0 |
|
0 |
|
1 |
|
|
|
|
|
|
Запишем матрицу перехода Т21.
cos 21
T21  sin 21
0
Матрицу перехода Т10.
sin cos 0
21 1
210
1
29
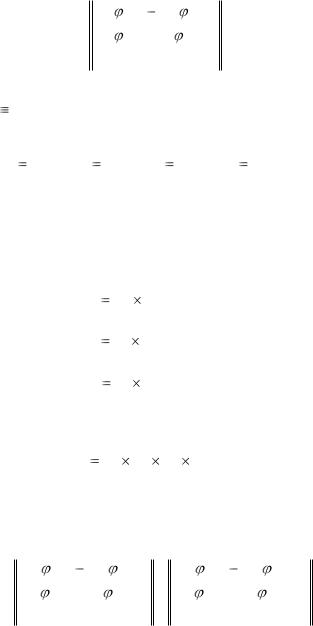
cos
T10  sin 0
10
10
sin cos 0
10
10
0
0
1
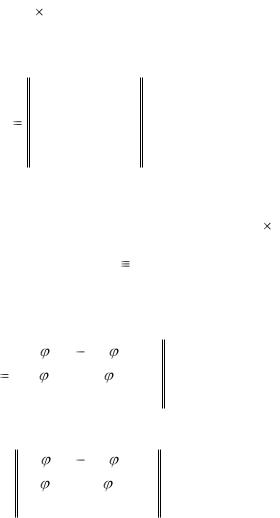
Левые части уравнений (2.1), (2.2) и (2.3) с добавлением тождества I 1 дают столбцевые матрицы третьего порядка:
|
|
xE |
2 |
|
|
|
|
xE |
|
|
|
|
|
xE |
0 |
|
|
xE |
|
|
|
|
|
|
|
|
|
1 |
|
|
|
|
|
|
|
|
3 |
|
|||
rE |
2 |
yE |
2 |
rE |
|
|
yE |
|
rE |
0 |
|
yE |
0 |
rE |
3 |
yE |
3 |
|
||
|
|
|
1 |
|
|
1 |
|
|
|
|
|
|
|
|
||||||
|
|
1 |
|
|
|
|
|
1 |
|
|
|
|
|
1 |
|
|
|
1 |
|
|
Радиус-вектор rE известен, |
|
т.к. известны координаты хЕ3 |
||||||||||||||||||
|
|
|
|
3 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
и yЕ3. |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Чтобы найти значение rE |
|
,rE |
|
,rE |
|
необходимо: |
|
|
||||||||||||
|
|
|
|
|
|
|
|
|
2 |
1 |
|
0 |
|
|
|
|
|
|
|
|
|
|
|
|
rE2 |
|
T32 |
|
rE3 |
|
|
|
|
|
|
(2.4) |
|||||
|
|
|
|
|
rE |
|
|
T21 |
|
rE |
2 |
|
|
|
|
|
|
(2.5) |
||
|
|
|
|
|
1 |
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
rE |
0 |
|
T10 |
|
rE |
|
|
|
|
|
|
|
(2.6) |
||
|
|
|
|
|
|
|
|
|
|
1 |
|
|
|
|
|
|
|
|
||
Подставим уравнения (2.4) и (2.5) в уравнение (2.6), по- |
||||||||||||||||||||
дучим |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
rE |
0 |
|
T10 |
T21 |
|
T32 |
rE |
3 |
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
Это уравнение позволяет определить положение т. Е3 в системе координат х0у0. Для этого необходимо перемножить
матрицы T10 и Т21, а затем (T10Т21)T32 и столбцевую rE3 .
cos
T10T21  sin
0
10
10
sin cos
0
10
10
0cos
0 sin
10
21
21
sin cos
0
21 1
210
1
30
a11 |
cos 10 cos |
21 |
sin |
10 sin 21 |
cos( |
10 |
21 ) |
cos |
20 |
|||||
a12 |
cos |
10 sin |
21 |
|
sin |
10 cos |
21 |
sin( |
10 |
|
21 ) |
sin 20 |
||
a13 |
1 cos |
10 |
|
|
|
|
|
|
|
|
|
|
|
|
a21 |
sin 10 cos |
21 |
cos |
10 sin |
21 |
sin |
20 |
|
|
|
|
|||
a22 |
sin |
10 sin |
21 |
|
cos |
10 cos |
21 |
cos 20 |
|
|
|
|
||
a23 |
1 sin |
10 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
cos |
20 |
sin |
20 |
1 cos |
20 |
|
|
|
||
|
|
|
|
|
|
|
||||||||
|
T10T21 |
|
sin |
20 |
cos |
20 |
1 sin |
20 |
|
|
(2.7) |
|||
|
|
|
|
|
0 |
0 |
|
|
1 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Матрицу (2.7) умножаем на матрицу T32 и столбцевую матрицу rE3 :
xE3 rE3  yE3
1
Получим:
xE |
0 |
xE |
3 |
cos |
yE |
0 |
xE |
3 |
sin |
30 yE3 sin
30 |
yE |
cos |
|
|
3 |
30 |
2 cos |
20 |
1 cos |
10 |
(2.7) |
|
2 sin |
|
1 sin |
|
|
30 |
20 |
10 |
|
Уравнения (2.8) можно было бы получить, решая уравнения (2.1), (2.2) и (2.3), но вычисления заняли бы больше времени. Матричная форма записи и решения уравнений удобнее. Для решения таких уравнений существуют стандартные программы, используемые на ЭВМ.
Уравнение (2.8), определяющее положение точки E3 относительно х0у0, можно получить и иным способом, а именно – составить уравнение проекции контура 010203E3 в системе х0у0.
Однако метод проекций получается сложнее метода преобразования координат для пространственных механизмов.
31
2.1.3. Определение положений, скоростей и ускорений звеньев пространственных механизмов
При кинематическом анализе механизмов по заданному закону движения ведущих звеньев определяем положение, скорость и ускорение ведомых звеньев механизма. Ведомые звенья являются исполнительными в машине, поэтому знание выше названных параметров совершенно необходимо при эксплуатации машин и механизмов.
Токарный станок. Для чего здесь необходимо знать скорости ведомых звеньев? Скорость является одним из главных факторов выбора оптимального режима резания. От скорости резания зависит чистота обработки поверхностей. Скорость надо знать.
Знание ускорений необходимо для определения сил инерции, возникающих в механизмах. С учетом сил инерции ведется силовой и прочностной расчет механизма.
Задачу определения положений, скоростей и ускорений ведомого звена рассмотрим на примере пространственного кривошипно-ползунного механизма (рис. 2.2).
Степень свободы данного механизма равна единице, W=1, т.е. задана одна обобщенная координата, это угол поворота кривошипа АВ, 10. Угол 10 задается как функция времени.
Удобно перемещение звеньев механизма рассматривать относительно неподвижной системы координат. Неподвижную систему координат связываем со стойкой механизма. Ось x0 неподвижной системы направим параллельно линии движения ползуна, ось у0 будет направлена перпендикулярно лини движения ползуна. Причем плоскость х0Ау0 выбирается еще и так, чтобы кривошип АВ лежал в этой плоскости. Ось z0 направим по оси вращения кривошипа.
32
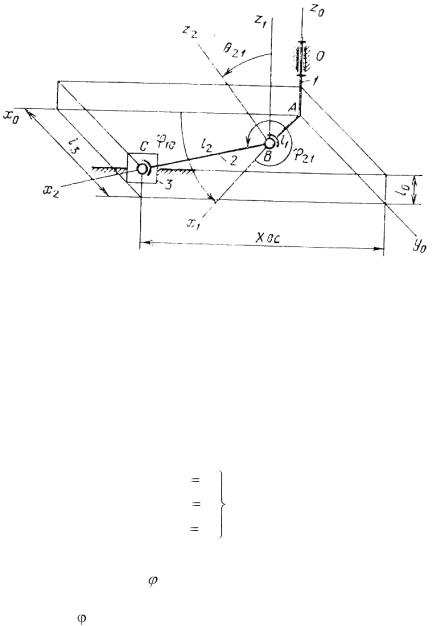
Рис. 2.2
Обозначим координату точки С по оси у0 через l3, а по оси z0 через l0. Текущее значение перемещения точки С будет определяться одной переменной координатой x0C по оси х0.
Выберем еще две подвижные системы координат. Одну свяжем с кривошипом, вторую с шатуном. С шатуном свяжем систему x2y2z2, где x2 направим по шатуну ВС, z2 – по оси пальца шатуна, y2 перпендикулярно плоскости x2Вz2. Такой выбор системы координат позволяет определить положение т. С в системе x2y2z2 одной координатой, а именно:
x2 |
2 |
|
y2 |
0 |
(2.9) |
z2 |
0 |
|
Чтобы выразить перемещение ползуна |
х0С через обоб- |
|
щенную координату 10, подвижную систему x1y1z1, свяжем с кривошипом АВ так: ось z будет параллельна оси z0, ось y1 окажется в 1 плоскости x0Аy0, а x1 направим по кривошипу АВ.
33