Материал: Механика. Учебное пособие. Рукин Ю.Б., Нилов В.А
|
Углы между осями x2 и x1 обозначим через 21, а между z2 |
и z1 |
– через 21. Последовательным переходом из системы |
x2y2z2 |
в систему x1y1z1 и в систему x0y0z0 решаем задачу нахож- |
дения положения ползуна в неподвижной системе координат. Опишем положение ползуна в системе x1y1z1.
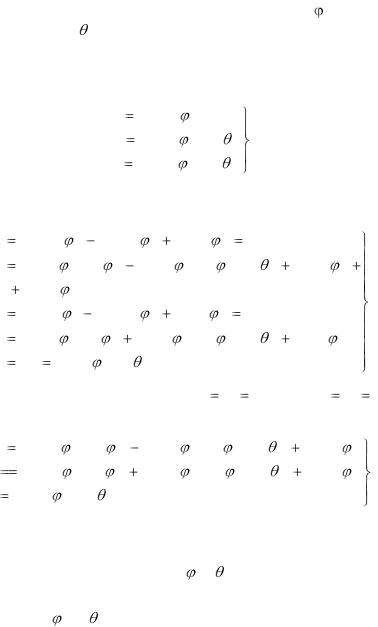
|
|
|
|
x1C |
x2 cos |
21 |
|
|
|
|
|
|
|
|
||
|
|
|
|
y1C |
x2 sin |
21 cos |
21 |
|
|
|
|
(2.10) |
||||
|
|
|
|
z1C |
x2 sin |
21 cos |
21 |
|
|
|
|
|
||||
|
Найденные координаты точки С в системе x1y1z1, спроек- |
|||||||||||||||
тируем на оси неподвижной системы x0y0z0. |
|
|
|
|
||||||||||||
x0C |
x1C cos |
10 |
y1C sin 10 |
1 cos |
10 |
|
|
|
|
|
|
|||||
|
2 cos |
10 cos |
21 |
2 sin |
|
10 sin |
|
21 cos |
21 |
1 cos |
10 |
|
|
|||
|
1 cos |
10 |
|
|
|
|
|
|
|
|
|
|
|
|
(2.11) |
|
y1C |
x1C sin |
|
y1C cos 10 |
1 sin |
|
|
|
|
|
|
|
|||||
10 |
10 |
|
|
|
|
|
|
|||||||||
|
2 cos |
21 sin |
10 |
2 sin |
|
21 cos |
|
10 cos |
21 |
1 sin |
10 |
|
|
|||
z0C |
z1C |
2 sin |
21 sin |
21 |
|
|
|
|
|
|
|
|
|
|
||
|
Выше |
отмечено, что |
|
y0C |
|
3 |
const, |
z0C |
0 |
const, |
||||||
подставив эти значения в систему (2.11) получим: |
|
|
|
|||||||||||||
x0C |
2 cos |
10 cos |
21 |
2 sin |
10 sin |
21 cos |
21 |
1 cos |
10 |
|
||||||
3 |
2 cos |
10 sin |
21 |
2 sin |
10 cos |
21 cos 21 |
1 sin |
10 |
(2.12) |
|||||||
0 |
2 sin |
|
21 cos |
21 |
|
|
|
|
|
|
|
|
|
|
|
|
|
Система (2.12) содержит три уравнения и три неизвест- |
|||||||||||||||
ных: |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
X0C, |
21, |
|
21. |
|
|
|
|
|
||
|
Из второго и третьего уравнений системы (2.12) опреде- |
|||||||||||||||
ляем углы |
21 и |
21, подставляя их в первое уравнение, находим |
||||||||||||||
X0С, т.е. координату положения ползуна. |
|
|
|
|
|
|||||||||||
|
|
|
|
|
|
|
|
34 |
|
|
|
|
|
|
|
|
Если механизм будет плоским, 20=0, т.к. оси z1z2z3 параллельны. В этом случае ползун будет двигаться в плоскости кривошипа. Система уравнений для определения положения ползуна примет вид:
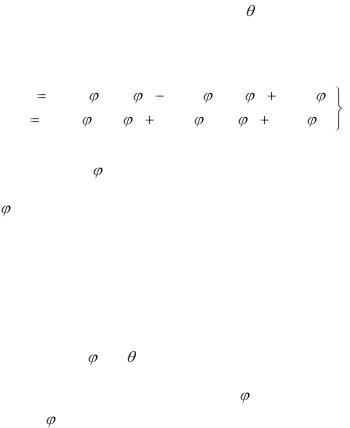
x0C |
2 cos |
10 cos |
21 |
2 sin |
10 sin |
21 |
1 cos |
10 |
(2.13) |
3 |
2 cos |
10 sin |
|
2 sin |
10 cos |
|
1 sin |
|
|
21 |
21 |
10 |
|
||||||
Два уравнения с двумя неизвестными. Из второго уравне- |
|||||||||
ния определяем |
21, подставив его в первое уравнение, опреде- |
||||||||
лим положение ползуна в зависимости от обобщенной координаты 10 и размеров звеньев механизма l1, l2, l3.
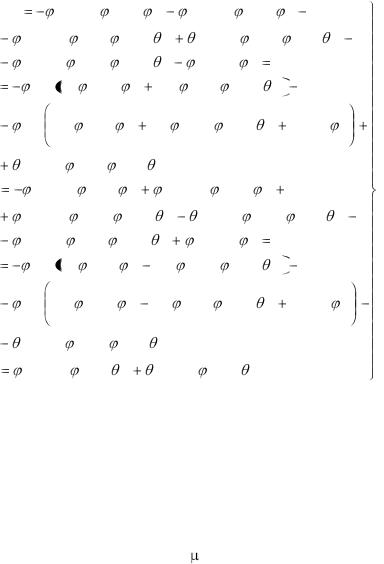
Для определения скорости и ускорения перемещения ползуна необходимо систему уравнений (2.12) продифференцировать по времени.
Первое дифференцирование системы (2.12) дает возможность получить систему линейных уравнений для определения скорости перемещения ползуна.
Из третьего и второго уравнения полученной системы (2.14) находим 21 и 21, подставив их в первое уравнение, получим возможность определить скорость перемещения ползуна xOC в зависимости от угла поворота 10 кривошипа и угловой
скорости 10 кривошипа. Повторное дифференцирование уравнений системы (2.12) позволяет определить ускорение xOC ползуна.
35
x0C |
|
|
21 2 sin 21 cos |
|
10 |
10 2 cos |
|
21 sin |
10 |
|
|
|||||||||
21 2 cos |
|
21 sin |
10 cos |
21 |
|
21 2 sin |
21 sin |
10 sin |
21 |
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
10 2 sin |
21 cos |
10 cos |
21 |
|
10 1 sin |
10 |
|
|
|
|
|
|||||||||
|
21 2 sin |
21 cos |
10 |
|
cos |
21 sin |
10 cos |
21 |
|
|
|
|
||||||||
|
|
|
cos |
|
|
sin |
|
|
sin |
|
cos |
|
cos |
|
|
1 |
sin |
|
||
2 |
|
21 |
|
10 |
21 |
10 |
21 |
|
|
10 |
||||||||||
10 |
|
|
|
|
|
|
|
|
|
|
2 |
|
||||||||
21 |
2 sin |
21 sin |
10 sin |
|
|
|
|
|
|
|
|
|
|
|
||||||
|
21 |
|
|
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
0 |
21 2 sin |
21 sin |
10 |
|
10 2 cos |
21 cos |
10 |
|
10 sin |
|
||||||||||
21 2 cos |
|
21 cos |
|
10 cos 21 |
|
21 2 sin |
21 cos |
|
21 |
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
10 2 sin |
21 sin |
10 cos |
|
21 |
10 1 cos |
10 |
|
|
|
|
|
|||||||||
|
21 2 sin |
21 sin |
10 |
|
cos |
21 cos |
10 cos |
21 |
|
|
|
|
||||||||
|
|
|
cos |
|
|
cos |
|
|
|
sin |
|
sin |
|
cos |
|
|
1 |
cos |
|
|
2 |
|
21 |
|
10 |
|
21 |
10 |
21 |
|
|
10 |
|||||||||
10 |
|
|
|
|
|
|
|
|
|
|
2 |
|
||||||||
21 |
2 sin |
21 cos |
10 sin |
|
|
|
|
|
|
|
|
|
|
|
||||||
|
21 |
|
|
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
0 21 2 cos |
|
21 sin |
|
21 |
|
21 2 sin 21 cos |
21 |
|
|
|
|
(2.14) |
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
2.1.4.Графическое определение положений звеньев механизма
ипостроение траектории
Для решения поставленной задачи должны быть заданы кинематическая схема механизма и закон движения ведущего (начального) звена.
Для определения положений звеньев механизма кинематическая схема выполняется в масштабе. Для этого выбирается масштабный коэффициент l (м/мм), который показывает, сколько метров натуры содержится в одном мм чертежа.
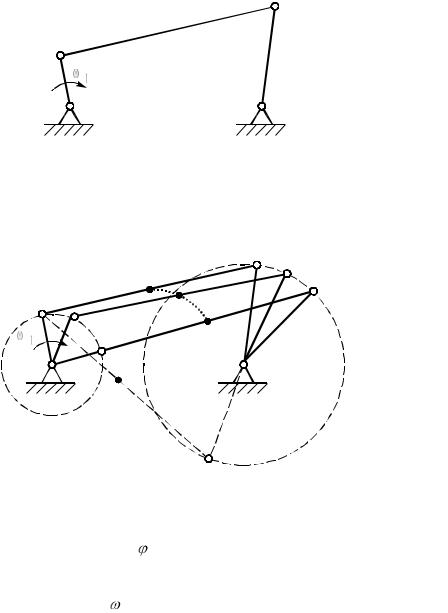
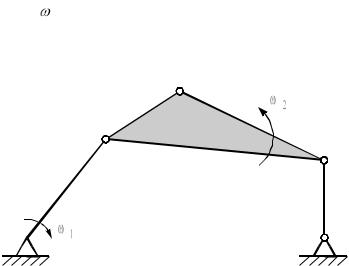
Пусть задана схема механизма 2-го класса (рис. 2.3). Известны размеры звеньев механизма lAB, lBC, lCD, lAD и закон движения ведущего звена. Механизм имеет ведущее звено АВ.
36
|
2 |
|
C |
|
|
|
|
||
B |
|
|
3 |
|
|
|
|
||
1 |
|
|
|
|
А |
|
|
|
D |
|
|
|
|
|
Рис. 2.3
Построение начинается с определения положения неподвижных точек механизма А и Д (lAD). Затем описываем окружность радиусом lAB и вторую – радиусом lCD (рис. 2.4).
|
|
|
S1 |
|
C |
C1 |
|
|
|
S |
|
|
|
||
|
|
|
|
|
C2 |
||
|
|
B1 |
|
|
|
|
|
B |
|
|
S2 |
|
|||
|
|
|
|
||||
|
|
B2 |
|
|
|
|
|
А |
|
S’ |
|
|
|
D |
|
|
|
|
|
|
|
|
|
C’
Рис. 2.4
Выбрав положение звена АВ, определяемое значением обобщенной координаты 1, находим методом засечек положение остальных звеньев ВС и СD.
Точно также можно найти ряд других положений механизма. Будем считать 1=const, тогда откладывая равные углы от положения кривошипа АВ, найдем положение механизма
37
АВ1С1D и т.д. Затем строим траекторию точки S, лежащей на звене ВС.
При построения положений звеньев механизма при одном положении звена АВ звенья ВС и СD могут занимать два положения ВС и СD или ВС и C
 D. Это разные механизмы, здесь проявляет себя свойство – условие сборки.
Внашем случае допустим только первый вариант ВСD, т.к. при этом сохраняется требуемое направление угловой скорости звена СD – по часовой стрелке.
Второй вариант – В1С1D – это уже другой механизм, т.к. СD вращается против часовой стрелки.
2.1.5.Определение скоростей и ускорений точек звеньев методом планов
Втакой задаче исходными данными являются: кинематическая схема механизма (рис. 17.3), закон движения ведущего звена, размеры звеньев механизма.
Дано: 1=const, размеры lAB, lBC, lCD, lAD, lBK, lKC.
Определить скорость точки К.
Схема механизма выполняется в масштабе.
K
B
C
D
А 
W=1
Рис. 2.5
38