Материал: Механика. Учебное пособие. Рукин Ю.Б., Нилов В.А
|
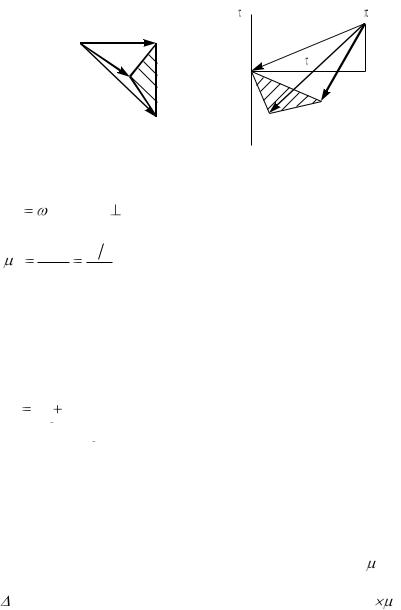
Приступим к построению плана скоростей (рис. 2.6). |
|||||||||
|
|
|
а) |
|
|
б) |
|
|
||
|
|
P |
|
|
C |
|
|
|
|
|
|
|
|
K |
|
|
|
|
|
|
|
|
|
|
|
|
B12 |
K |
|
b12 |
|
|
|
|
|
|
|
|
nc |
|
|
|
|
|
|
|
|
|
Рис. 2.6 |
|
|
|
||
|
1) |
Определяем |
скорость |
точки |
В |
ведущего |
звена: |
|||
VB |
1 AB , |
VB |
AB |
|
|
|
|
|
||
|
2) |
Выбрав |
полюс плана |
Р, откладываем в масштабе |
||||||
V |
VB |
|
м с |
вектор скорости точки В VB (рис. 2.6, а). |
||||||
PB12 |
мм |
|||||||||
|
|
|
|
|
|
|
||||
3) Переходим к определению скорости точки С. Точка С принадлежит звену ВС и СD. Звено ВС совершает плоскопараллельное движение. Скорость точки С определяется по теореме сложения скоростей – скорость любой точки звена, совершающего сложное движение, определяется как сумма ско-
ростей |
в переносном и относительном движении, т.е. |
||||||
|
|
|
|
|
|
|
|
VC VB |
VCB . |
||||||
VB является переносной скоростью в поступательном движении, VBC – относительная скорость во вращательном движении точки С вокруг точки В (направлена перпендикулярно к СВ). Строим на плане это направление: через точку в проводим линию перпендикулярную к ВС. Из полюса проводим направление скорости точки С при ее движении вокруг Д. Точка пересечения двух направлении дает положение точки С на плане. Скорость точки С определяется – VC=(РС) V. Чтобы найти скорость точки К необходимо на векторе B12C построить
вкс и сходственно с ним расположенное Vк=(РK) V. Это
39
свойство плана скоростей носит название теоремы подобия скоростей.
2.1.6.Свойство планов скоростей
1.План скоростей – это плоский пучок лучей, исходящих из полюса. Каждый луч представляет собой вектор абсолютной скорости какой-то точки механизма.
2.Отрезки, соединяющие концы векторов, являются относительными скоростями.
3.Свойство подобия: фигуры, образованные на полюсе векторами скоростей, подобны фигурам, образованным звень-
ями механизма, повѐрнутыми на 90 .
4. Возможность определения угловой скорости звеньев по величине и направлению:
VCB .
2
CB
План ускорений (рис. 2.6, б)
1)aBn  12 AB ;
2)aC aB aCB ; aCB aCBn aCB .
Ускорение точки звена, совершающего сложное движение, складывается из переносного ускорения и относительного нормального и касательного. В данном случае переносное ускорение по характеру поступательное, а относительное вращательное.
an |
V 2 |
|
c |
B V |
2 |
|
CB |
|
|
|
; |
||
CB |
CB |
|
|
CB |
|
|
|
|
|
|
|
||
aCB || CB; |
aCB |
CB. |
||||
Второе уравнение:
aC aD aCDn aCD ;
40
a n |
V 2 |
CD |
V |
2 |
|
|
CB |
|
|
|
; |
||
CD |
CB |
CB |
|
|
|
|
|
|
|
|
|||
aCD ||CD; |
aCD |
|
CD. |
|||
Построим план ускорений по приведенным векторным уравнениям, найдем ускорение точки К по аналогичным уравнениям.
Свойства плана ускорений.
1 – 3) эти свойства аналогичны свойствам плана скоро-
стей;
4) Возможно определить |
|
aCB |
. |
2 |
|
||
|
CB |
||
|
|
||
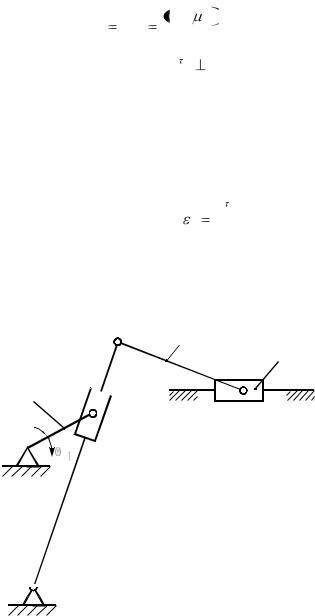
2.1.7. Построение плана скоростей и ускорений кулисного механизма (рис. 2.7)
D 4
E 5
1  2
B
А 
 3
C
Рис. 2.7
41
Дано: |
1 = const, размеры звеньев. |
|
|
|
|
|
|
||
Определить скорости и ускорения всех точек механизма. |
|||||||||
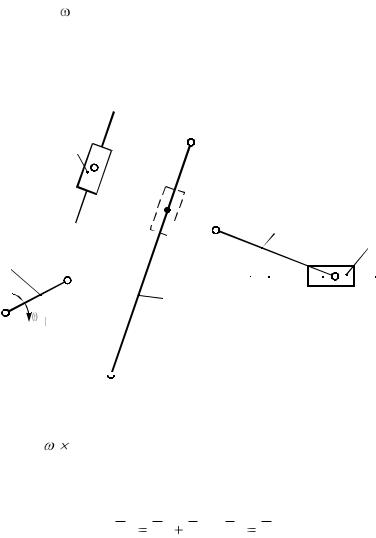
Механизм содержит подвижных звеньев n=5; кинемати- |
|||||||||
ческих пар 5-го класса P5=7; степень подвижности W=1, класс |
|||||||||
механизма – 2 (рис. 2.8). |
|
|
|
|
|
|
|||
|
D |
|
|
|
|
|
|
||
|
2 |
|
|
|
|
|
|
|
|
|
B2 |
|
|
|
|
|
|
||
|
B3 |
|
|
|
|
|
|
||
|
D |
4 |
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
1 |
B1 |
|
E |
5 |
|
|
|||
|
|
|
|
|
|||||
|
|
|
|
|
|
||||
|
|
|
|
|
|
||||
А |
3 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
C
Рис. 2.8. Структура кулисного механизма
Точка В1 совершает вращательное движение вокруг точки
А – VB1= 1 AB ; точка В3 совершает вращательное движение вокруг точки С; точка В2 совершает сложное движение – переносное вращательное вместе с точкой В3 и относительное поступательное вдоль звена СД:
VB2 VB3 VB2 B3 ;VB2 VB1 .
Построим план скоростей (рис. 2.9).
42
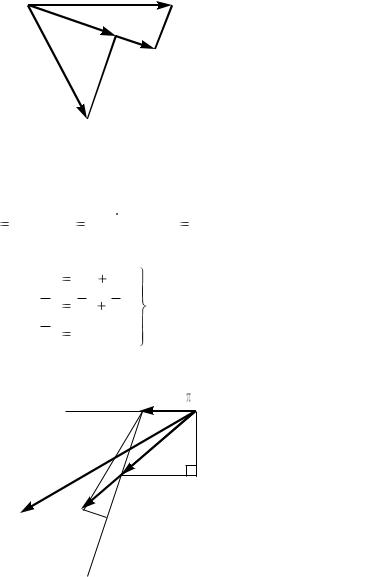
P e
b3 |
d |
|
b12
Рис. 2.9
Скорость точки D находим, исходя из свойства подобия:
CD |
|
Pd3 |
|
; Pd |
|
|
|
|
Pb3 CD |
;Vd |
|
Vd |
|
. |
|||||
|
|
3 |
|
|
|
3 |
4 |
||||||||||||
CB |
|
Pb3 |
|
|
|
|
CB |
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
VE |
|
VD |
VE D |
|
|
|
|
||||||||||
|
5 |
|
3 |
5 |
3 |
|
|
|
|
|
|||||||||
VE5 VE0 VE5E0 .
VE0 0
Переходим к плану ускорений (рис. 2.10).
e |
b3 |
b12 
d
Рис. 2.10
43