Материал: Моделирование, анализ и оценка надежности информационных систем и технологий. Некравцева Т.А., Толстых Т.О
60
5.Приведите классификацию видов моделирования систем в зависимости от характера изучаемых процессов. Что представляет собой детерминированное и стохастическое, статическое и динамическое, дискретное, дис- кретно-непрерывное и непрерывное моделирование?
6.Что представляет собой реальное моделирование, какие его разновидности вы знаете?
7.Приведите классификацию видов реального моделирования систем.
61
ГЛАВА 4. МАТЕМАТИЧЕСКИЕ МОДЕЛИ ПРОЦЕССОВ ФУНКЦИОНИРОВАНИЯ СИСТЕМ
4.1. Непрерывно – детерминированные модели
При решении задач исследования ИС важное значение имеют проблемы управления большими системами. Следует обратить внимание на системы управления ИС - частный случай динамических систем, описываемых Д- схемами и выделенных в отдельный класс моделей в силу их практической специфики.
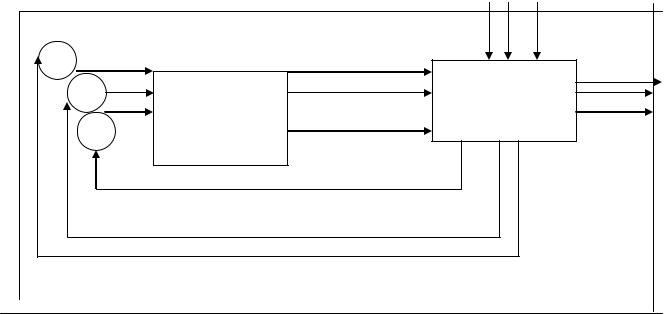
Описывая процессы управления, придерживаются обычно представления реального объекта в виде двух систем: управляющей и управляемой (объекта управления). Структура многомерной системы автоматического управления общего вида представлена на рис., где обозначены эндогенные переменные:
х (t) — вектор входных (задающих) воздействий;
v (t) — вектор возмущающих воздействий;
h'(t) — вектор сигналов ошибки;
h " (t) — вектор управляющих воздействий;
экзогенные переменные:
z (t) — вектор состояний системы S;
у (t) — вектор выходных переменных, обычно у (t)=z (t).
Современная управляющая система — это совокупность про-
граммно-технических средств, обеспечивающих достижение объектом управления определенной цели. Насколько точно объект управления достигает заданной цели, можно судить для одномерной системы по координате состояния y(t). Разность между заданным yзад(t) и действительным y(t) законами изменения управляемой величины есть ошибка управления h' (t)= yзад(t) - y(t). Если предписанный закон изменения управляемой величины соответствует закону изменения входного (задающего) воздействия, т. е.
x(t)= yзад(t), то h'(t)=x(t)-y(t).
Системы, для которых ошибки управления h'(t)=0 во все моменты времени, называются идеальными. На практике реализация идеальных систем управления невозможна. Таким образом, ошибка h'(t)—необходимый субъект управления, основанного на принципе отрицательной обратной связи, так как для приведения в соответствие выходной переменной y(t) ее заданному зна-
62
чению используется информация об отклонении между ними. Задачей системы автоматического управления является изменение переменной у(t) согласно заданному закону с определенной точностью (с допустимой ошибкой). При проектировании и эксплуатации систем автоматически управления необходимо выбрать такие параметры системы S, которые обеспечили бы требуемую точность управления, а также устойчивость системы в переходном процессе.
Если система устойчива, то представляют практический интерес поведение системы во времени, максимальное отклонение регулируемой переменной y(t) в переходном процессе, время переходного процесса и т. п. Выводы о свойствах систем автоматического управления различных классов можно сделать по виду дифференциальных уравнений, приближенно описывающих процессы в системах. Порядок дифференциального уравнения и значения его коэффициентов полностью определяются статическими и динамическими параметрами системы.
|
|
|
|
|
|
V1 |
V2 VN |
S |
|
|
|
|
|
|
|
|
ч X1 |
|
h1 |
|
h |
|
|
|
|
|
|
|
|
1 |
|
Z1 |
Y1 |
X2 |
h 2 |
Управляющая |
h 2 |
|
Объект |
Z2 |
Y2 |
|
|
|
|
|
|
|
|
|
|
система |
hn |
управления |
|
ZN |
YN |
|
|
|
|
|
|
|
Xn |
|
hn |
|
|
|
|
Рис. 4.1. Структура системы управления
4.2. Дискретно-детерминированные модели
Особенности дискретно-детерминированного подхода на этапе формализации процесса функционирования ИС рассмотрим на примере использования в качестве математического аппарата теории автоматов. Теория авто-
63
матов — это раздел теоретической кибернетики, в котором изучаются математические модели — автоматы. На основе этой теории система представляется в виде автомата, перерабатывающего дискретную информацию и меняющего свои внутренние состояния лишь в допустимые моменты времени. Понятие «автомат» варьируется в зависимости от характера конкретно изучаемых систем, от принятого уровня абстракции и целесообразной степени общности.
Основные соотношения. Автомат можно представить как некоторое устройство (черный ящик), на которое подаются входные сигналы и снимаются выходные и которое может иметь некоторые внутренние состояния. Конечным автоматом называется автомат, у которого множество внутренних состояний и входных сигналов (а, следовательно, и множество выходных сигналов) являются конечными множествами.
Абстрактно конечный автомат можно представить как математическую схему, характеризующуюся шестью элементами:
1. конечным множеством Х входных сигналов (входным алфави-
том);
2.конечным множеством У выходных сигналов (выходным алфа-
витом);
3.конечным множеством Z внутренних состояний (внутренним алфавитом или алфавитом состояний);
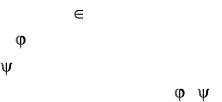
4.начальным состоянием z0, z0 Z;
5. |
функцией переходов |
(z, х); |
6. |
функцией выходов |
(z, х). |
Автомат, задаваемый F-схемой: F= <Z, X, Y, , , z0>,— функционирует в дискретном автоматном времени, моментами которого являются такты, т.е. примыкающие друг к другу равные интервалы времени, каждому из которых соответствуют постоянные значения входного и выходного сигналов и внутренние состояния. Обозначим состояние, а также входной и выходной сигналы, соответствующие t-му такту при t=0, 1, 2, ..., через z(t), x(t), y(t). При этом, по условию, z(0)==Z0..
Абстрактный конечный автомат имеет один входной и один выходной каналы. В каждый момент t=0, 1, 2, ... дискретного времени F-автомат находится в определенном состоянии z(t) из множества Z состояний автомата, причем в начальный момент времени t=0 он всегда находится в начальном состоянии Z(0)=Zо.

64
Абстрактный конечный автомат реализует некоторое отображение множества слов входного алфавита Х на множество слов выходного алфавита У. Другими словами, если на вход конечного автомата, установленного в начальное состояние Z0, подавать в некоторой последовательности буквы входного алфавита х(0), х(1), х(2), ..., т. e. входное слово, то на выходе автомата будут последовательно появляться буквы выходного алфавита у(0), у(1), у (2), .... образуя выходное слово.
Таким образом, работа конечного автомата происходит по следующей схеме: в каждом t-м такте на вход автомата, находящегося в состоянии z(t), подается некоторый сигнал x(t), на который он реагирует переходом в (t+1)-м такте в новое состояние z(t+1) и выдачей некоторого выходного сигнала.
По числу состояний различают конечные автоматы с памятью и без памяти. Автоматы с памятью имеют более одного состояния, а автома-
ты без памяти (комбинационные или логические схемы) обладают лишь одним состоянием. При этом, работа комбинационной схемы заключается в том, что она ставит в соответствие каждому входному сигналу x(t) определенный выходной сигнал y(t), т. е. реализует логическую функцию вида
y(t)= [x(t)], t= 0, l, 2,....
Эта функция называется булевой, если алфавиты Х и У, которым принадлежат значения сигналов х и у, состоят из двух букв.
По характеру отсчета дискретного времени конечные автоматы делятся на синхронные и асинхронные.
В синхронных F-автоматах моменты времени, в которые автомат «считывает» входные сигналы, определяются принудительно синхронизирующими сигналами. После очередного синхронизирующего сигнала с учетом «считанного» происходит переход в новое состояние и выдача сигнала на выходе, после чего автомат может воспринимать следующее значение входного сигнала. Таким образом, реакция автомата на каждое значение входного сигнала заканчивается за один такт, длительность которого определяется интервалом между соседними синхронизирующими сигналами. Асинхронный F- автомат считывает входной сигнал непрерывно, и поэтому, реагируя на достаточно длинный входной сигнал постоянной величины х, он может несколько раз изменять состояние, выдавая соответствующее число выходных сигналов, пока не перейдет в устойчивое, которое уже не может быть изменено данным входным сигналом.