Материал: Теоретическая механика

66
Теорема об изменении количества движения системы материаль-
ных точек (в интегральной форме). Изменение количества движения системы за конечный промежуток времени равно сумме импульсов всех внешних сил, действующих на систему, за тот же промежуток времени.
где
r |
n |
r |
(t), |
Q1 |
= åmkVk1 |
||
|
k =1 |
|
|
r |
r |
n r |
Q1 |
−Q0 |
= åSke dt , |
k =1
r |
n |
r |
(0), |
Q0 |
= åmkVk0 |
||
|
k =1 |
|
|
(2.17)
(2.18)
Проецируя векторное равенство (2.17) на неподвижные инерциальные оси координат x, y, z, получим:
n
Q1x −Q0x = åSkeX k =1
n
Q1y −Q0 y = åSkeY (2.19)
k =1
n
Q1z −Q0z = åSkeZ . k =1
Закон сохранения количества движения.
Закон сохранения количества движения механической системы:
n r |
, |
то Q = const |
если: åFke = 0 |
k=1
Закон сохранения проекции количества движения на какую-либо ось (на-
пример, на ось х)
n
если: åFkeX = 0, то Qx = const
k=1
2.4. Теорема об изменении момента количества движения.
Момент количества движения и кинетический момент.
Момент вектора количества движения материальной точки относительно какого-либо центра (или оси) определяется точно так же, как момент вектора силы относительно центра (или оси).
Моментом количества движения материальной точки относитель-
но неподвижного центра О называется вектор, равный векторному произведению радиуса-вектора, соединяющего центр с точкой, на количество движения точки:
M |
r |
× mV . |
(2.20) |
0 (mV ) = r |
Кинетическим моментом (главным моментом количества движения), механической системы относительно центра O называется геомет-
67
рическая сумма моментов количеств движения всех точек системы относительно этого центра
r |
n r |
r |
). |
K0 |
= åM 0 |
(mkVk |
k=1
Моментом количества движения точки относительно оси х назы-
вается величина M x (mV ), равная проекции на эту ось вектора момента количества движения точки относительно любого центра Р, принадлежащего этой оси. Вычисляется M x (mV )так же, как момент силы относительно оси.
Кинетическим моментом системы относительно оси z называется проекция на эту ось кинетического момента системы относительно любого центра Р, принадлежащего оси:
n |
r |
) . |
K z = åM z |
(mkVk |
|
k=1 |
|
|
Кинетический момент Kz твердого тела, вращающегося относительно неподвижной оси z с угловой скоростью ω , вычисляется по формуле:
Kz = Izω ,
где I z - момент инерции твердого тела относительно оси z.
Теорема об изменении кинетического момента системы материальных точек:
Производная по времени от кинетического момента системы относительно неподвижного центра (неподвижной оси) равна сумме моментов всех внешних сил, действующих на систему, относительно того же центра (той же неподвижной оси).
dK |
0 |
n |
r |
r |
|
|
= åM 0 |
(Fke ) |
(2.21) |
||||
dt |
|
|||||
|
k=1 |
|
|
|
||
и выражает доказываемую теорему в векторной форме. Проецируя (2.21) на неподвижные (или инерциальные) оси Ох, Оу, Oz, получим:
dKx |
n |
r |
dK y |
n |
r |
dKz |
n |
r |
|
|
= åM x (Fke ), |
= åM y (Fke ), |
= åM z (Fke ), |
(2.22) |
|||||||
|
|
|||||||||
|
dt |
|||||||||
dt k |
1 |
k=1 |
|
dt k |
1 |
|
||||
= |
|
|
= |
|
||||||
здесь Kx, Ky, Kz – кинетические моменты системы материальных точек относительно неподвижных осей Ox, Oy, Oz соответственно:
n |
r |
n |
r |
K x = åM x (mkVk ) , |
K y = åM y (mkVk ) , |
||
k =1 |
|
k =1 |
|
n r
Kz = åM z (mkVk ) .
k =1
Формулы (2.22) выражают теорему об изменении кинетического момента в скалярном виде.
Если эту теорему применить к изучению движения твердого тела, вращающегося вокруг неподвижной оси Oz, получим дифференциальное уравнение вращательного движения твердого тела вокруг неподвижной оси:
I zϕ = åM z (Fj ) , |
|
&& |
e |
|
|
68
где ϕ - угол поворота тела вокруг оси Oz.
Закон сохранения кинетического момента: если главный момент внешних сил системы относительно центра O равен нулю, то главный момент количеств движения относительно этого центра будет постоянным.
Например,
если |
n r r |
то |
r |
= const . |
åM 0 (Fke ) = 0, |
K0 |
k=1
Вправой части равенства располагается вектор-константа, т.е. и величина
вектора, и его направление не зависят от времени. Если сумма моментов внешних сил системы относительно какой-либо неподвижной оси равна нулю, то кинетический момент системы относительно этой оси остается постоянным.
Например,
если |
n |
r |
то |
Kz = const . |
åM z (Fke ) = 0, |
||||
k=1
2.5.Теорема об изменении кинетической энергии.
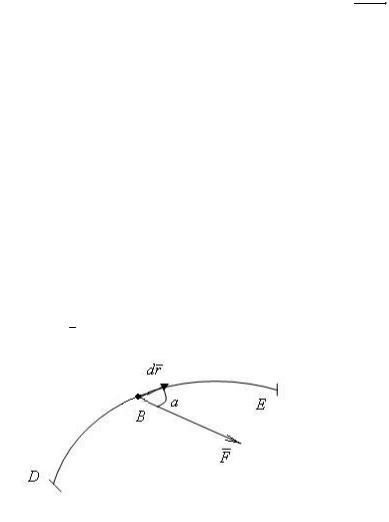
Элементарная работа. Рассмотрим точку В, перемещающуюся под действием системы сил. Перемещение точки вдоль траектории характеризуется вектором dr (рис. 3.5). Из системы выделим одну силу F .
Рис. 3.5
Элементарной работой силы F на перемещении dr называется ска-
лярная величина dA , равная скалярному произведению векторов F и dr
= × r = × × α . dA F dr F dr cos
В координатной форме элементарная работа подсчитывается по формуле:
dA = Fx dx + Fy dy + Fz dz,
где Fx , Fy , Fz , dx, dy, dz - координаты векторов F и dr соответственно.
Следует подчеркнуть, что, несмотря на принятую форму записи, элементарная работа dA не обязательно является полным·дифференциалом некоторой функции, зависящей от координат.
69
Знак элементарной работы определяется косинусом угла α : работа положительна для
0 £ α £ |
π |
, отрицательна для |
π |
£ α £ π |
и равна нулю при α = |
π . |
|
2 |
|
2 |
|
|
2 |
Вычисление элементарной работы в частных случаях.
1.Элементарная работа силы, приложенной к твердому телу, вращающемуся вокруг неподвижной оси z, находится по формуле:
dA = ±M z (F) ×dϕ ,
2. Сумма элементарных работ сил пары, приложенной к телу, вращающемуся вокруг неподвижной оси и при плоскопараллельном движении, может быть подсчитана так:
dA = ±M ×dϕ .
Здесь M – момент пары сил, dϕ - элементарный угол поворота тела. Знак «плюс» берется при одинаковых направлениях дуговых стрелок момента пары и направления вращения, «минус» - при различных направлениях (плоскость действия пары предполагается перпендикулярной оси вращения).
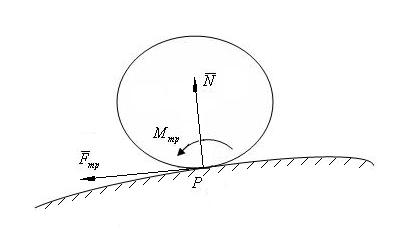
3. При вычислении элементарных работ сил трения, приложенных к телу, катящемуся без проскальзывания, необходимо учесть, что в точке касания P (рис. 3.6.) действуют: нормальная реакция N , сила трения Fтр и
момент сопротивления качению M тр = N ×k .
Рис. 3.6
Поскольку, в силу отсутствия проскальзывания, точка касания является
мгновенным |
центром скоростей |
и ее скорость Vp равна нулю, то и |
|
r |
=Vp dt = 0 , |
откуда: |
|
dr |
|
||
|
dA(N )= dA(Fтр )= 0, |
dA(M тр )= -M тр ×dϕ = -N ×k ×dϕ . |
|
Пример 1. Система элементарных сил тяжести твердого тела всегда имеет равнодействующую, равную G , приложенную в центре тяжести С.

70
Поэтому сумма элементарных работ сил тяжести равна работе силы тяжести на перемещении центра тяжести тела.
Пример 2. Сумма элементарных работ внутренних сил, приложенных к точкам твердого тела, равна нулю, так как главный вектор и главный момент системы внутренних сил равны нулю.
Работа силы. Потенциальная сила. Работа силы F на конечном перемещении точки по траектории DE (см. рис. 3.5) равна криволинейному интегралу:
r
A = òdA = òF ×dr = òFx dx + Fy dy + Fz dz .
DE |
DE |
DE |
Сила называется потенциальной, если ее работа не зависит от формы траектории, а зависит лишь от её начальной и конечной точек.
Примером потенциальной силы является сила тяжести G , ее работа может быть подсчитана по формуле:
A = -G(z - z0 ) .
Здесь ось z выбрана параллельно линии действия силы тяжести и направлена ей навстречу, G - сила тяжести, z0 , z - координаты начальной и
конечной точек траектории.
Кинетическая энергия. Кинетической энергией точки массы т,
движущейся со скоростью V , называется скалярная величина, равная половине произведения массы точки на квадрат ее скорости
mV2 2 .
Кинетической энергией механической системы называется сумма кинетических энергий всех ее точек:
T = ån mkVk .
k=1 2
Формулы для вычисления кинетической энергии твердого тела:
а) при его поступательном движении: |
|
T = |
|
mV 2 |
|
; |
|
|||||
|
|
|
|
C |
|
|
||||||
|
|
|
2 |
|
|
|
||||||
б) при вращении вокруг неподвижной оси z: |
|
|
|
|
|
|
|
|
|
|
|
|
|
T = |
Izω2 |
|
; |
|
|||||||
в) при плоскопараллельном движении: |
|
|
mV 2 |
2 |
|
|
|
|
ω2 |
|||
|
|
|
|
I |
C |
|||||||
|
T = |
|
|
C |
+ |
|
|
|
. |
|||
|
2 |
|
|
|
2 |
|||||||
|
|
|
|
|
|
|
|
|||||
где VC - скорость центра масс тела, а IC - момент инерции тела относи-
тельно оси, перпендикулярной основной плоскости и проходящей через центр масс С.
Теорема об изменении кинетической энергии системы матери-
альных точек (в дифференциальной форме). Дифференциал кинетической энергии системы равен сумме элементарных работ всех сил, действующих