Материал: Теоретическая механика
56
ние, какое она сообщала бы, действуя одна.
Отсюда следует, что если на материальную точку действует несколько сил одновременно, то точка получит такое же ускорение, какое она получила бы под действием одной силы, равной сумме всех этих сил (равнодействующей).
Если к материальной точке массы m приложены силы
согласно этому принципу основной закон динамики можно записать в виде:
r = ån r ma Fk
k=1
1. Динамика материальной точки.
1.1. Дифференциальные уравнения движения материальной
точки.
Движение материальной точки по отношению к инерциальной системе отсчета описывается вторым законом Ньютона:
r |
n |
r |
l |
r |
, |
(1.1) |
ma |
= å Fja + å Rk |
|||||
|
j=1 |
|
k =1 |
|
|
|
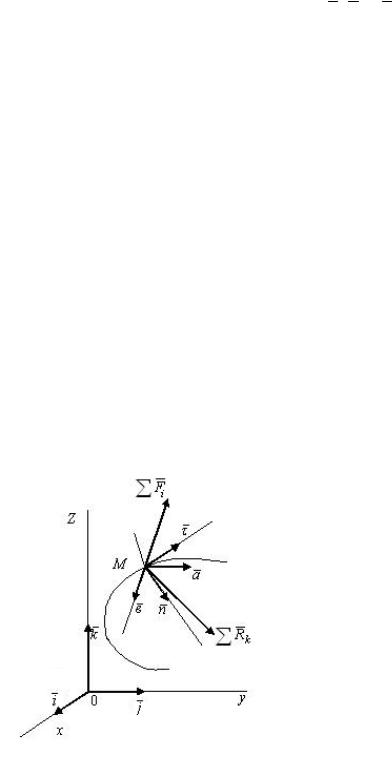
где m – масса точки, a - ее ускорение, в правой части равенства – геометрическая сумма всех сил, приложенных к точке. Причины возникновения каждой из сил могут быть различными. Здесь мы будем различать силы активные Fja и силы реакций связей Rk .
Рис. 3.1
57
Активные силы могут зависеть от времени t, а так же от положения и скорости точки. К активным силам относятся, например, силы тяжести, упругости, вязкого трения, аэрогидродинамического сопротивления и т.п..
Силы реакций связей действуют на несвободную материальную точку, когда ее движение ограничено механическими связями. Эти силы можно определить лишь в процессе решения задачи динамики.
Выберем декартовы оси инерциальной системы отсчёта Oxyz (рис 3.1) и, проецируя на них обе части векторного равенства (1.1), получим:
|
|
d |
2 |
x |
n |
l |
|
||
m |
|
= åFjxa |
+ åRkx |
|
|||||
dt |
2 |
|
|
||||||
|
|
2y |
j=1 |
k=1 |
(1.2) |
||||
md |
2 |
= åFjya |
+åRky |
||||||
|
|
|
|
|
|
n |
l |
|
|
|
|
dt |
|
|
j=1 |
k=1 |
|
||
|
d |
2 |
|
|
n |
l |
|
||
m |
|
z |
|
= åFjza + åRkz . |
|
||||
|
|
2 |
|
||||||
|
dt |
|
|
j=1 |
k=1 |
|
|||
Эти три уравнения называются дифференциальными уравнениями движения материальной точки в декартовых координатах.
Дифференциальные уравнения движения точки в проекциях на естественные оси координат образованных единичными векторами τ , n , b имеют вид:
|
|
|
dV |
n |
|
l |
|
|||
|
|
m |
= åFjaτ + åRkτ |
|
||||||
|
|
dt |
|
|||||||
|
|
|
j=1 |
|
k=1 |
(1.3) |
||||
|
|
mV |
2 |
= å Fjna |
+ å Rkn |
|||||
|
|
|
|
|
n |
|
l |
|
||
|
|
ρ |
|
j=1 |
|
k =1 |
|
|||
|
|
|
|
|
|
n |
|
l |
|
|
|
|
0 = å F jba |
+ |
å Rkb . |
|
|||||
|
|
|
|
|
|
j=1 |
|
k =1 |
|
|
Здесь учтено, что aτ |
= |
dV |
|
, |
a n |
= |
V 2 |
, a b |
= 0 . |
|
dt |
|
|||||||||
|
|
|
|
|
ρ |
|
||||
1.2.Первая и вторая задачи динамики.
Вуравнения движения неизвестные могут входить, как в левые, так и
вправые части. В зависимости от этого, задачи динамики делятся на два типа, которые рассмотрены ниже.
Первая задача динамики. Задан закон движения и активные силы, необходимо найти силы реакций связей.
Эта задача решается довольно просто, поскольку сводится к дифференцированию уравнений движения.
Вторая задача динамики. Заданы активные силы, известны связи, на-
58
чальное положение точки и ее начальная скорость. Необходимо найти закон движения точки и реакции связей.
Вторая задача динамики более сложная, поскольку сводится к интегрированию, то есть к решению дифференциальных уравнений. Эту задачу рекомендуется решать последовательно в несколько этапов, перечисленных ниже:
1.Изображают предполагаемую траекторию движения, на которой показывают материальную точку.
2.Изображают силы, приложенные к точке.
3.Записывают второй закон Ньютона в векторной форме.
4.Выбирают удобную систему координат.
5.Записывают уравнения движения точки в проекциях либо на оси декартовой системы координат, либо на оси естественного трехгранника.
6.К полученным дифференциальным уравнениям добавляют начальные условия: значения координат и проекций скорости точки в начальный момент времени (они берутся из условия задачи с учетом введенной системы координат).
7.Поставленную задачу решают численно или аналитически методами, известными из курса высшей математики. Для этого дифференциальные уравнения нужно проинтегрировать.
1.3. Дифференциальные уравнения гармонических колебаний.
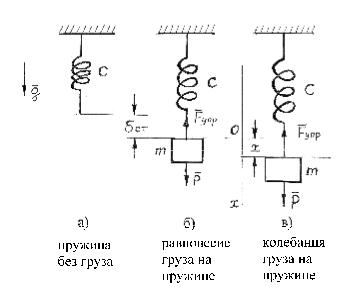
Рассмотрим задачу о движении груза массы m, подвешенной на вертикально расположенной пружине жесткости C. Массой пружины пренебрегаем. На рис. 3.2а показана недеформированная пружина без груза; на рис. 3.2б показана пружина и груз в положении равновесия. При этом
P + F упр = 0 |
(1.4) |
Проецируя на ось x, получим: |
|
mg − Cδст = 0 |
(1.5) |
Откуда статическое удлинение пружины в положении равновесия груза равно:
δст |
= |
mg |
(1.6) |
C |
|
||
|
|
|
На рис 3.2в показано положения груза в произвольный момент его движения. Начало отсчета на оси x выбрано в положении равновесия груза. Заметим, что колебательные движения происходят всегда около устойчивого положения равновесия, при отклонении от которого механическая
59
система стремится к нему возвратиться.
Рис. 3.2
В любой произвольный момент движения груза выполняется второй закон Ньютона:
|
|
|
ma = P + Fупр |
(1.7) |
|||||
Проецируя его на ось x, получим: |
|
|
|
|
|||||
|
&& |
= mg − C(δст |
+ x) |
(1.8) |
|||||
mx |
|||||||||
С учетом (1.5) отсюда имеем: |
|
|
|
|
|
|
|||
|
|
|
m&x& = −Cx |
|
|
|
|
(1.9) |
|
Перенесем Cx в правую часть(1.9) и разделим на m |
|
||||||||
x + k |
2 |
x = 0; |
(k |
2 |
= |
c |
(1.10) |
||
|
|
|
) |
|
|||||
|
|
m |
|
||||||
&& |
|
|
|
|
|
|
|
|
|
Уравнение (1.10) называется дифференциальным уравнением гармонических колебаний.
Его общее решение имеет вид:
x(t) = C1 sin kt + C2 coskt |
(1.11) |
Или |
|
x(t) = Asin(kt + ϕ) , |
(1.12) |
Где C1 и C2 или A и ϕ - произвольные постоянные, которые определяются из начальных условий.
1.4 Дифференциальные уравнения относительного движения материальной точки.
60
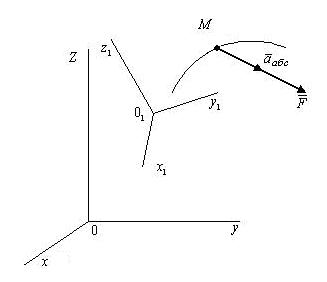
Пусть материальная точка M совершает сложное движение. Oxyz - система координат абсолютного движения, а Ox1y1z1 - система координат относительного движения (рис 3.3).
Получим дифференциальное уравнение относительного движения. Из второго закона Ньютона:
r |
= F . |
|
(1.13) |
maабс |
|
||
Здесь aабс - абсолютное ускорение точки M, а F |
сумма всех сил, дей- |
||
ствующих на точку. |
|
|
|
Точка находится в сложном движении, поэтому ее абсолютное уско- |
|||
рение определяется теоремой Кориолиса: |
|
|
|
aабс = aпер + аотн + акор |
- |
(1.14) |
|
С учетом (1.14) уравнение (1.13) запишется в виде: |
|||
r |
r |
r |
|
maотн = F |
− maпер − maкор |
|
|
Рис. 3.3
Два последних слагаемых в этом уравнении имеют размерность сил.
Назовем их переносной Фперин и кориолисовой Фкорин |
силами инерции |
||
r |
|
|
r |
Фперин = −maпер |
|
Фкорин = −maкор , |
|
тогда |
|
|
|
r |
+ Фкорин |
. |
(1.15) |
maотн = F +Фперин |
|||
Переносная Фперин и кориолисова Фкорин |
силы инерции являются векто- |
||
рами, равными по модулю произведению массы точки на соответствующее ускорение, но направленными противоположно этим ускорениям.