Материал: Теоретическая механика
26
жения какого-то определенного тела. В этом случае тела, с которыми оно взаимодействует, называют связями. Они ограничивают движение рассматриваемого твердого тела. Сила взаимодействия, которая действует со стороны связи на рассматриваемое твердое тело, называется реакцией связи. Таким образом, если отбрасывается связь, то для того, чтобы механическое состояние твердого тела не изменилось, нужно добавить реакцию связи. Отбросив все связи, и добавив вместо них все реакции связей, рассматриваемое твердое тело отделяется от других тел, с которыми оно взаимодействует, и можно применять методы механики для изучения его механического состояния. Чаще всего реакции являются неизвестными и, решая задачи механики, их нужно определить.
Активные силы - это известные или заданные силы, которые действуют на рассматриваемое твердое тело (пример: сила тяжести).
Реакции связей возникают, как ответ на действие активных сил. Пример: взаимодействие колеса с дорогой. Сила тяги (трения) веду-
щих колес возникает при взаимодействии колес с дорогой, как ответная реакция на приложенный к ним момент вращения со стороны двигателя через трансмиссию.
3. Система сил, действующая на твердое тело.
Множество сил, состоящих из реакций и активных сил, называется системой сил, приложенной к изучаемому твердому телу.
Систему сил обозначают так :
(F1, F2,...,Fm; R1, R2,...,Rn )
активные силы |
реакции |
Под действием этих сил твердое тело может находиться в определенном механическом состоянии: равновесии или движении.
Чтобы определить механическое состояние, должна быть задана система отсчета, по отношению к которой это состояние определяется. Чаще всего рассматриваются инерциальные системы отсчета, то есть те, которые движутся без ускорения. Существование таких систем отсчета обосновывает первый закон Ньютона. Для таких систем под равновесием материальной точки понимается состояние покоя или равномерного прямолинейного движения.
Если система сил расположена в одной плоскости, то она называется плоской, если нет, то пространственной. Если под действием системы сил твердое тело находится в равновесии по отношению к выбранной системе
27
отсчета, то система сил называется уравновешенной или эквивалентной нулю (рис. 1.6).
Рис. 1.6
В статике излагается общее учение о силах и системах сил, а также изучается равновесие материальных тел. В частности, с помощью математических уравнений определяется, когда система сил будет уравновешенной.
4. Аксиомы о системах сил.
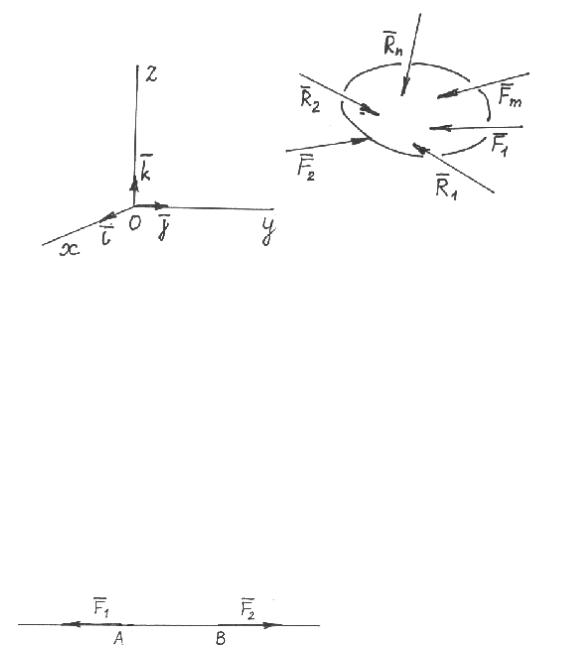
Аксиома 1. Система из двух сил будет уравновешенной, если эти две силы имеют одну линию действия, равны по абсолютной величине и направлены в противоположные стороны (рис. 1.7).
F1 = −F2 , (F1;F2 )~ 0
Рис. 1.7
Аксиома 2. Действие системы сил на твердое тело не изменится, если к этой системе добавить или от нее отбросить уравновешенную систему сил.
Следствие. Силу можно переносить вдоль линии ее действия, не изменяя ее воздействия на твердое тело.
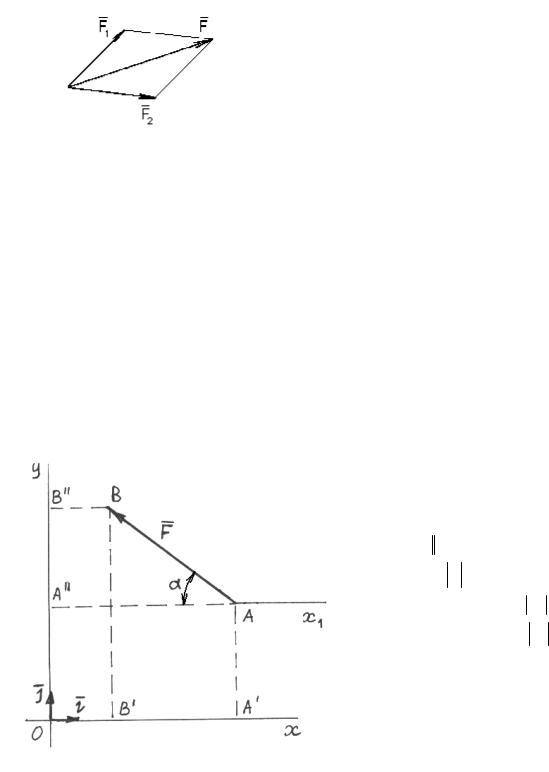
Аксиома 3. (Правило параллелограмма.) Две силы, приложенные в одной точке, можно заменить одной силой, приложенной в той же точке и
28
являющейся диагональю параллелограмма, у которого эти векторы являются сторонами (рис. 1.8).
F = F1 + F2
Сила F - равнодействующая
сил F1 и F2 .
Рис. 1.8
5. Сходящаяся система сил.
Определение. Если линии действия всех сил некоторой системы сил пересекаются в одной точке, то она называется сходящейся. Сходящуюся систему сил можно заменить одной силой, называемой равнодействующей, равной геометрической сумме всех сил системы и приложенной в точке пересечения их линий действия. Для нахождения равнодействующей все силы надо перенести в точку пересечения линий действия сил и последовательно сложить по правилу параллелограмма.
5. Проекция силы на оси координат на плоскости.
x1 x
r
F = F
A' B'= F cosα = Fx
A"B"= F sin α = Fy
r |
r |
r |
F |
= Fx i |
+ Fy j |
Рис. 1.9
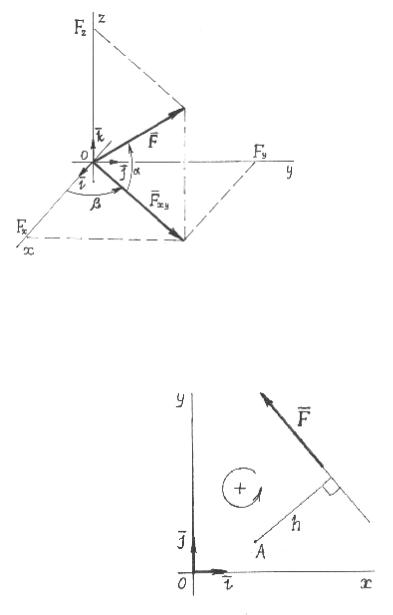
Проекция силы на ось координат (рис. 1.9) – это скалярная величина, равная по модулю длине отрезка, заключенного между проекциями начала
29
и конца вектора силы. Проекция считается положительной, если движение от проекции начала вектора к проекции конца вектора происходит в положительном направлении отсчета оси координат. Для примера на рис. 1.9
Fx = -F cosα , Fy = F sin α
7.Проекция силы на оси координат в пространстве.
Проекции силы на оси координат в пространстве определяются методом двойного проецирования. Сначала сила F проецируется на плоскость xOy и на ось Oz. Затем сила Fxy проецируется на оси Ox и Oy (рис. 1.10).
Fxy |
= прxOy F |
|
|
||
- |
π |
£ α £ π |
; 0 £ β < 2π |
||
r |
2 |
2 |
|
|
|
|
= F cosα ³ 0 |
||||
Fxy |
|||||
ìF = F cosα × cos β |
|||||
ï |
|
x |
= F cosα ×sin β |
||
íFy |
|||||
ïF = F sin α |
|
||||
î |
|
z |
r |
r |
r |
r |
|
|
|||
F |
|
= Fx i + Fy |
j |
+ Fz k |
|
Рис. 1.10
8. Момент силы относительно точки на плоскости (скалярный момент силы).
Рис. 1.11
30
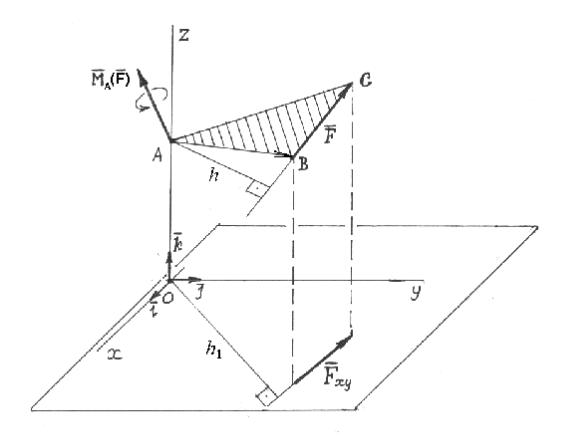
Момент силы относительно точки определяет вращательный эффект силы. Для определения момента задаются положительное (против хода часовой стрелки) и отрицательное направления вращения относительно точки на плоскости.
Расстояние h от точки A до линии действия силы F называется плечом силы относительно точки A (рис. 1.11).
Момент силы относительно точки А на плоскости есть скалярная величина, равная
M A (F )= ±F × h
Момент считается положительным, если сила стремится повернуть тело вокруг точки A против часовой стрелки. Если же вращательный эффект силы направлен по часовой стрелке – момент считается отрицательным.
9. Момент силы относительно точки в пространстве (векторный момент силы).
Момент силы относительно точки определяет вращательное воздействие силы относительно точки А в пространстве (рис. 1.12).
Рис. 1.12