Материал: Теоретическая механика
36
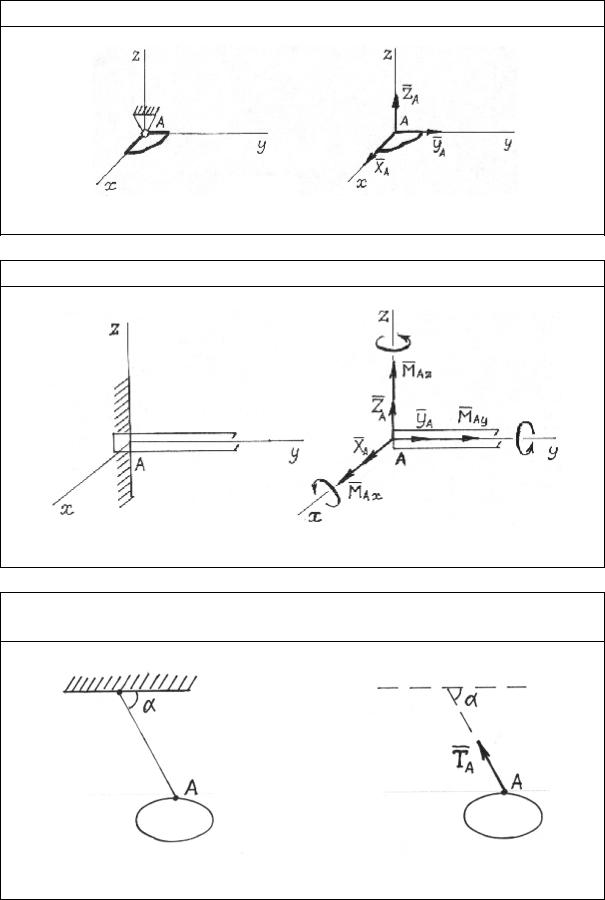
8. Сферический шарнир (шаровая опора). (Рис. 1.21)
Рис. 1.21
9. Жесткая заделка в пространстве (рис. 1.22)
Рис. 1.22
10.Гибкая невесомая нерастяжимая нить (рис. 1.23)
Реакция направлена вдоль нити.
Рис. 1.23
37
13. Основные теоремы статики.
1. Теорема о параллельном переносе силы.
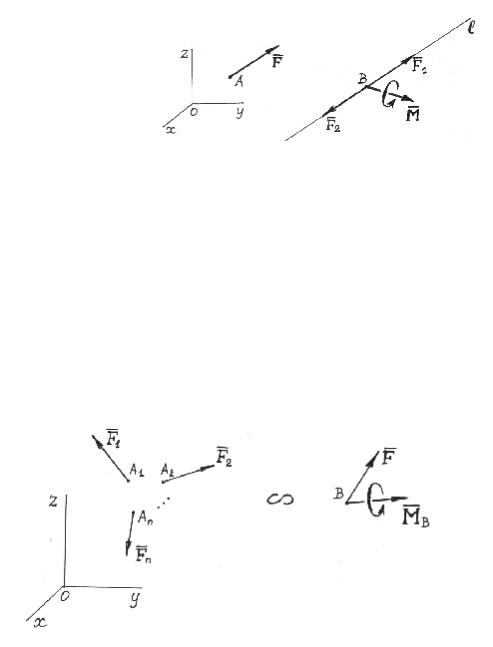
Силу, как вектор, можно параллельно перенести из одной точки тела в другую, добавив при этом пару сил с моментом, равным моменту исходной силы относительно точки переноса (рис. 1.24).
Сила F1 , приложенная в точке B, и пара сил с моментом M оказывают такое же воздействие, что и сила F , приложенная в точке А.
l |
|
F |
|
|
|
|
|
|
|
|
|
|
ì |
|
r |
|
= |
|
r |
|
= |
r |
|
|
|
|
F |
|
|
F |
|
F |
|
|
|
|||
ï |
|
1 |
|
|
|
2 |
|
|
|
|
|
|
ïí |
|
r |
|
|
|
r |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
îF1 |
|
= -F2 |
|
|
|
|
|
|||||
|
r |
|
r |
|
|
|
|
|
||||
(F1; F2 ) ~ 0 |
r |
r |
r |
|||||||||
|
r |
|
|
|
r |
r |
||||||
(F) |
|
~ (F, F1 |
, F2 ) ~ |
(F1 |
, M ) |
|||||||
|
r |
|
|
|
r |
r |
|
|
r |
|
||
M = m(F, F2 )= mB (F) |
|
|||||||||||
Рис. 1.24
2. Теорема о приведении произвольной системы сил к любому центру (теорема Пуансо). Произвольную систему сил можно привести к любому центру и заменить главным вектором, равным геометрической сумме всех сил, и главным моментом, равным сумме моментов всех сил, вычисленных относительно центра приведения.
Пусть точка В - центр приведения системы сил F1 , F2 ,...,Fn .(рис. 1.25).
Рис. 1.25
Воспользуемся теоремой о параллельном переносе сил. Перенесем
38
все силы в точку В, добавив соответствующие моменты. Сложим все силы, получим главный вектор системы сил. Сложим все моменты, получим главный момент системы сил относительно точки B
r |
r |
|
r |
n |
|
r |
n |
r |
r |
F1B |
+ F2B |
+ ...+ FnB |
= åFkB |
= åFk |
= F |
||||
|
|
|
|
k =1 |
|
|
k =1 |
|
|
r |
r |
|
r |
|
|
n |
r |
r |
|
M1B + M 2B + ... |
+ M nB = |
åM kB |
= M B |
||||||
r |
r |
r |
r |
r |
|
k=1 |
|
|
|
(F1 , F2 ,...,Fn ) ~ |
(F, M B ) |
|
|
|
|
||||
Главный вектор F |
не зависит от центра приведения, а главный мо- |
||||||||
мент M B |
- зависит. |
|
|
|
|
|
|
||
Таким образом, любая система сил при выборе произвольного центра приведения может быть заменена главным вектором и главным моментом, то есть силой и парой сил. Однако возможно дальнейшее упрощение системы. Можно так выбрать центр приведения, что произвольная система сил, не находящуюся в равновесии, приводится либо к равнодействующей, либо к паре сил, либо к динаме. Динама (динамический винт) – это такая совокупность силы и пары, при которой их вектора параллельны.
3. Теорема Вариньона.
Момент равнодействующей системы сходящихся сил относительно любого центра равен сумме моментов всех сил системы относительно того же центра. Это справедливо для момента сил относительно точки на плоскости, в пространстве и момента сил относительно любой оси.
Условия равновесия произвольной системы сил.
Теорема. Для того чтобы система сил была уравновешенной, необходимо и достаточно, чтобы ее главный вектор и главный момент были равны нулю.
|
|
|
r |
= 0 |
|
|
r |
r |
r |
ì F |
, |
точка В - любая. |
|
(F1 |
, F2 |
,..., Fn ) ~ |
0 Û í r |
= 0 |
||
|
|
|
îM B |
|
|
Условие равновесия сил на плоскости (оси координат Вху).
39
|
|
ì n |
= 0 |
r |
|
ïåFkx |
|
= 0 |
ïk =1 |
|
|
ì F |
ï n |
= 0 |
|
í r |
|
Û íåFky |
|
îM B = 0 |
ïk =1 |
r |
|
|
|
n |
|
|
|
ïåM B |
(Fk )= 0 |
|
|
ï |
|
|
|
îk =1 |
|
На плоскости можно решить задачу статики, если число неизвестных не превышает трех. (Задача статически определима.)
Условия равновесия сил в пространстве (оси координат Вхуz).
r
ìíFr = 0 îM B = 0
|
ì n |
= 0 |
|
|
ïåFkx |
||
|
ïk =1 |
|
|
|
n |
|
|
|
ïåFky |
= 0 |
|
|
ïk =1 |
|
|
|
ï n |
|
|
|
ïåFkz |
= 0 |
|
Û |
ïk =1 |
|
, точка В - любая в пространстве. |
í n |
r |
||
|
ïåM x |
(Fk |
)= 0 |
|
ïk =1 |
|
|
|
ï n |
r |
)= 0 |
|
ïåM y |
(Fk |
|
|
ïk =1 |
|
|
|
ï n |
r |
)= 0 |
|
ïåM z |
(Fk |
|
|
ï |
|
|
|
îk =1 |
|
|
В пространстве можно решать задачу статики, если число неизвестных не превышает шести. (Задача статически определима.)
Статически неопределимые задачи, в которых число неизвестных превышает число уравнений, можно решить только с учетом деформации тел. Теоретическая механика не рассматривает деформацию, поэтому решением таких задач занимаются в других областях механики, где учитывается деформация тел.
14. Сила трения скольжения.
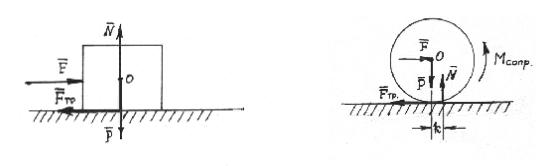
При попытке перемещать одно тело по поверхности другого возникает сила сопротивления, которая называется силой трения покоя (рис. 1.26).
Fтр £ Fпред = fст × N
40
N - нормальная реакция, действующая на тело в поверхности кон-
такта.
fст - статический коэффициент трения, который определяется экспериментально.
Он не зависит от площади поверхности контакта тела и определяется свойствами соприкасающихся поверхностей (их материалов, качества обработки, наличия или отсутствия смазки и т.д.).
После того, как начинается скольжение, возникает сила трения скольжения, которая определяется по формуле:
Fтр = fск × N
fск - динамический коэффициент трения.
Он находится экспериментально. Выполняется условие fск £ fст .
Рис. 1.26 Рис. 1.27
15. Трение качения.
Для того, чтобы катить колесо по негладкой поверхности (рис. 1.27) нужно к его оси приложить силу F , которая должна превысить определенную силу Fпред .
Колесо и поверхность качения в области их контакта деформируются, поэтому равнодействующая N распределенной нормальной реакции будет смещена в сторону качения колеса на расстояние k от вертикали, проходящей через ось колеса и силу тяжести P . Момент пары сил (P; N ) направлен противоположно направлению вращения колеса и называется моментом сопротивления качению. При качении колеса
M сопр = k × N ,
где r - радиус колеса.