Материал: УМК Коровкин-Кулик

Эта величина называется начальным отклонением колеблющейся ма- териальной точки. Скорость последней в произвольный момент времени t
Vx = xɺ = aωcos(ωt + ϕ0 ) .
При t = 0 Vx0 = aωcos ϕ0 .
Это выражение для начальной скорости. Максимальные значения скорости
Vx.max = ±aω
достигаются при cos(ωt + ϕ0 ) = ±1, или sin(ωt + ϕ0 ) = 0 ,
что соответствует условию х = 0, то есть моментам прохождения колеб- лющейся точкой положения равновесия.
Закон гармонических колебаний (3.138) можно преобразовать сле-
дующим образом: |
|
|
|
|
|
|
|
|
|
x = x cos ωt + |
Vx0 |
|
sin ωt . |
(3.141) |
|||||
|
|
|
|||||||
0 |
|
|
ω |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Формула (3.141) выражает закон гармонического колебательного |
|||||||||
движения через начальные значения параметров ( x0 и Vx0 ). |
|
||||||||
Величина амплитуды |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
a = |
x2 + |
V |
2 |
|
|
|
|||
|
x0 |
. |
(3.142) |
||||||
|
|
||||||||
|
0 |
|
|
ω2 |
|
||||
|
|
|
|
|
|||||
Согласно формуле (3.142), амплитуда зависит от начальных пара-
метров колебания ( x0 и Vx0 ). Отметим, что в формулы для круговой часто-
ты и периода колебаний начальные параметры не входят. Начальная фаза находится из выражения
tgϕ = ωx0 . |
(3.143) |
|
0 |
Vx0 |
|
|
|
|
3.14.2. Прямолинейное затухающее колебательное |
движение |
|
материальной точки
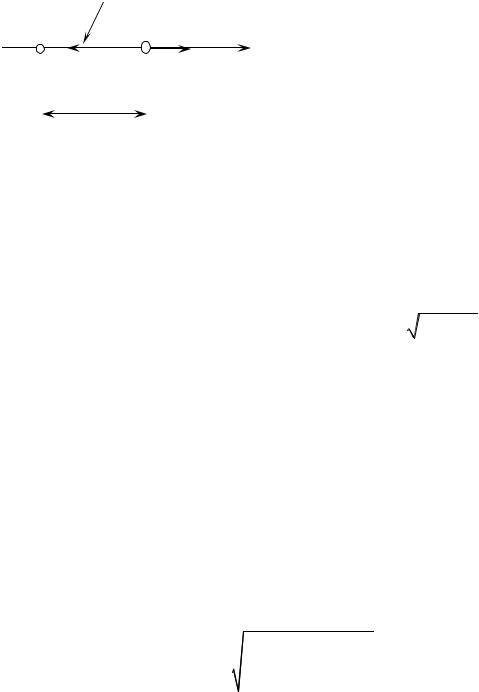
Рассмотрим движение точечной массы т вдоль оси Ох под действи- ем восстанавливающей силы, пропорциональной отклонению от начала отсчета, и силы сопротивления R, пропорциональной скорости (направ- ленной против скорости, как показано на рис. 3.13.)
141
|
|
|
|
|
|
|
|
|
|
|
|
|
|
R = μ |
x |
, |
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
ɺ |
|
|
|
|
|
|
|
|||||
|
|
R = −μV |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
где μ – коэффициент сопротивления. |
||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||
|
|
|
|
|
|
|
|
Дифференциальное |
уравнение |
||||||||||||||||
O |
m V |
|
|||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
движения точечной массы имеет вид |
|||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
F |
|
|
|
|
|
|
x |
mx = −cx − μx . |
|
|
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
ɺɺ |
|
|
|
|
|
ɺ |
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
Разделив обе части этого уравне- |
||||||||||||||
|
|
x |
|
|
|
|
|
|
|
||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
μ |
|
||
|
|
|
|
|
|
|
|
|
|
|
ния на m и обозначив |
с |
= ω2 , а |
= 2n , |
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||
|
Рис. 3.13. К выводу |
|
|
|
|
|
|
|
|
m |
|
|
m |
||||||||||||
дифференциального уравнения |
получим линейное дифференциальное |
||||||||||||||||||||||||
|
движения (3.144) |
|
уравнение второго порядка |
|
|
|
|||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
ɺɺ |
|
|
2 |
|
|
|
|
ɺ |
|
(3.144) |
||||
|
|
|
|
|
|
|
|
|
|
|
x + ω |
|
x + 2nx = 0 . |
||||||||||||
На основании (3.144) закон движения данной точечной массы имеет вид |
|||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
x = ae−nt sin(ω t + ϕ |
0 |
) , |
|
|
|
|
|
|
|
|
|
(3.145) |
|||
|
|
|
|
|
|
|
|
|
|
|
1 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||
где ϕ0 – начальная фаза; ω1 |
– круговая частота, ω = |
|
ω2 − n2 |
(ω2 – |
n2 > 0). |
||||||||||||||||||||
|
|
|
|
|
|
|
|
μ |
|
|
|
1 |
|
|
|
|
|
|
|
|
|
|
|
|
|
Постоянная |
n = |
|
|
называется коэффициентом затухания (его раз- |
|||||||||||||||||||||
|
|
||||||||||||||||||||||||
2m
мерность [n] = c–1 ). Такое движение называется затухающими колебаниями. Начальное отклонение колеблющейся точки x0 = α sin ϕ0 .
Скорость точки в произвольный момент времени t находим путем дифференцирования по времени выражения (3.145).
Vx = −ane−nt sin(ω1t + ϕ0 ) + aω1e−nt cos(ω1t + ϕ0 ) .
Начальная скорость
Vx0 = aω1 cos ϕ0 − na sin ϕ0 .
Учитывая полученные выражения, находим
|
|
|
|
|
|
|
|
|
|
α = x2 |
+ |
|
(V |
+ nx |
)2 |
|
|||
|
|
x0 |
0 |
|
|
; |
|||
|
|
|
ω2 |
|
|
||||
0 |
|
|
|
|
|
|
|
||
|
|
|
|
|
|
1 |
|
|
|
tgϕ0 |
= |
|
x0ω1 |
|
. |
(3.146) |
|||
|
|
|
|||||||
|
|
|
|
Vx0 + nx0 |
|
||||
Уравнение затухающих колебаний (3.145) можно преобразовать так:
x = e−nt (x |
cos ω t + |
Vx0 + nx0 |
sin ω t) . |
(3.147) |
|
||||
0 |
1 |
ω1 |
|
|
1 |
|
|||
142

Из рассмотрения формулы (3.147) следует, что колеблющаяся точка проходит через положение равновесия ( x обращается в нуль) через равные промежутки времени, соответствующие полупериоду функции sin(ω1t + ϕ0 ) .
Промежуток времени
T = |
2π |
= |
|
2π |
|
(3.148) |
ω1 |
|
|
|
|||
|
||||||
1 |
|
|
ω2 − n2 |
|
|
|
|
|
|
|
|
условно называется периодом затухающих колебаний, хотя строго говоря, функция в правой части уравнения (3.145) не является периодической:
x(t) ¹ x(t + T1)
для всех значений x , кроме x = 0 .
Можно показать, что наибольшие отклонения от положения равнове- сия в одну и ту же сторону (неравные по абсолютной величине) также про- исходят через одинаковые промежутки времени, равные T1 . Для этого нужно учесть, что в указанные моменты времени Vx0 = 0.
Быстрота уменьшения наибольших отклонений от положения равно- весия характеризуется так называемым декрементом затухания, представ- ляющим собой отношение двух последующих наибольших отклонений в одну и ту же сторону от положения равновесия, достигаемых через проме- жуток времени, равный T1 :
D = |
x1 |
= enT1 . |
(3.149) |
|
x2 |
||||
|
|
|
Натуральный логарифм D называется логарифмическим декремен-
том затухания
ln D = nT1 .
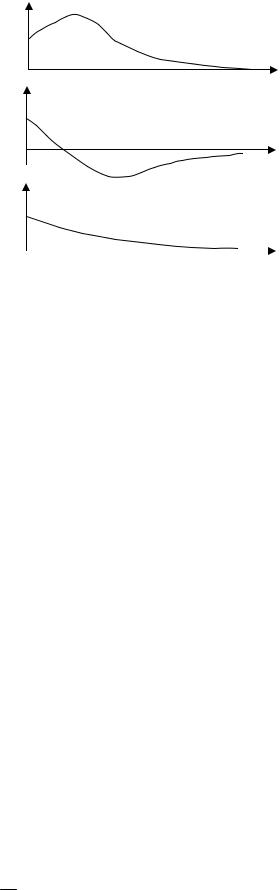
Вышеприведенные рассуждения относились к частному случаю движения материальной точки под действием восстанавливающей силы, пропорциональной отклонению от положения равновесия, и силы сопро- тивления, пропорциональной скорости, при условии, что ω2 – n2 > 0. Воз- можны случаи, когда сила сопротивления зависит от скорости нелинейно. Возможно, что при линейной зависимости силы сопротивления от скоро- сти ω ≤ n. В последнем случае материальная точка будет совершать так на- зываемое апериодическое движение. В зависимости от начальных парамет- ров графики апериодического движения имеют одну из форм, показанных на рис. 3.14.
143
|
|
Затухающие |
колебания |
ха- |
|||
x0 |
|
рактеризуются постепенным умень- |
|||||
O |
t |
шением наибольших отклонений |
|||||
от положения равновесия. Прак- |
|||||||
x |
|||||||
|
|||||||
x0 |
|
тически такое движение прекра- |
|||||
O |
|
щается после того, как наиболь- |
|||||
|
шие отклонения снизятся до опре- |
||||||
t |
|
||||||
x |
|
деленного уровня. Возвращаясь к |
|||||
x0 |
|
гармоническим |
колебаниям, |
сле- |
|||
|
дует отметить, что последние про- |
||||||
|
|
||||||
O |
|
должаются |
неограниченно долго. |
||||
t |
|
||||||
Рис. 3.14.Графики апериодического |
|
Поскольку |
в |
действительности |
|||
|
всегда существуют силы сопро- |
||||||
движения материальной точки |
|
||||||
|
тивления, |
любые |
колебания |
при |
|||
|
|
||||||
отсутствии специальных мер являются затухающими. Для создания неза- тухающих колебаний следует осуществлять непрерывный подвод энергии, расходуемой на преодоление сил сопротивления.
3.14.3. Вынужденные колебания материальной точки
Рассмотрим движение точечной массы m вдоль оси Ox под действи-
ем восстанавливающей силы F , пропорциональной отклонению от начала
отсчета, силы сопротивления R , пропорциональной скорости, и дополни-
тельной силы, изменяющейся в функции времени, называемой силой Fн .
Условимся, что возмущающая сила направлена вдоль оси Ox и изменяется по гармоническому закону, то есть выражается формулой
Fn = Qsin ωBt ,
где |
Q – амплитуда возмущающей силы (наибольшее значение ее модуля); |
|||||
ωВ – |
круговая частота возмущения. |
|
|
|
|
|
|
В данном случае дифференциальное уравнение движения точечной |
|||||
массы имеет вид |
|
|
|
|
|
|
|
mx = −cx − μx + Q sin ωВt . |
(3.150) |
||||
|
ɺɺ |
ɺ |
|
|
||
|
Разделив обе части этого уравнения на m и обозначив |
с |
= ω2 , |
μ |
= 2n , |
|
|
|
|
||||
|
|
|
m |
m |
||
Q = p , получим линейное дифференциальное уравнение с правой частью m
144
ɺɺ |
ɺ |
2 |
x = p sin ωВt . |
(3.151) |
x |
+ 2nx + ω |
|
Общее решение уравнения (3.151) имеет вид x = x1 + x2 ,
где х1 – общее решение уравнения (3.151), взятого без правой части; х2 – одно из частных решений уравнения (3.151).
Величина х1 может быть определена по формуле
x |
= ae−nt sin(ω t + ϕ ) , (3.152) |
|
1 |
1 |
0 |
где ω1, а, и ϕ0 определяются по формуле
(3.146).
Для нахождения х2 допустим, что x2 = bsin(ωВt + ψ0 ) , (3.153)
где b и ψ0 – постоянные, подлежащие определению.
Определим b и ψ0 , подставляя зна- чения х2 и его производных в уравнение
(3.151):
b = |
|
|
|
p |
|
|
|
|
, |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
(ω2 − ωВ |
2 )2 + 4n2ωВ |
2 |
(3.154) |
|
|
|
|
|
|
|||||||
tgψ0 |
= − |
2nωВ |
|
. |
|
|
|
|
|
|
|
|
|
|
||
ω2 − ωВ |
2 |
|
|
|
|
Рис. 3.15. К понятию вынужден- |
||||||||||
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
||||||
Следовательно, закон движения то- |
ных колебаний материальной точки |
|||||||||||||||
чечной массы выразится формулой |
|
|
|
|
|
|
|
|||||||||
|
|
|
|
x = ae−nt sin(ω t + ϕ ) + bsin(ω |
В |
t + ψ |
0 |
). |
(3.155) |
|||||||
|
|
|
|
|
|
|
1 |
0 |
|
|
|
|
||||
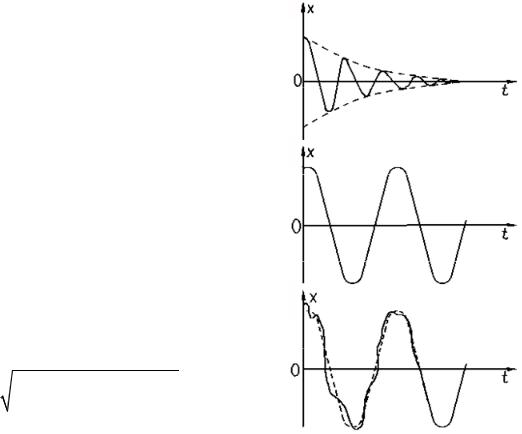
График движения согласно закону (3.155) может быть получен сум- мированием ординат графиков движения, соответствующих уравнениям
(3.152) и (3.153), взятых порознь (рис. 3.15).
Из рассмотрения графиков на рис. 3.15 следует, что движение мате- риальной точки представляет собой сумму колебаний двух видов:
1)затухающих колебаний согласно уравнению (3.152);
2)гармонических незатухающих колебаний с круговой частотой ωВ согласно уравнению (3.153).
145