Материал: УМК Коровкин-Кулик
76.Прочитайте теорему Кенига о кинетической энергии системы в об- щем случае ее движения.
77.Как вычисляют кинетическую энергию тела при поступательном движении? при вращении вокруг неподвижной оси?
78.Как вычисляют кинетическую энергию тела при плоскопараллель- ном движении?
79.Каким образом можно ввести понятие о силе инерции? Напишите формулу, выражающую силу инерции материальной точки.
80.Сформулируйте принцип Д'Аламбера для материальной точки.
81.Как выражается сила инерции точки при различных способах ее
движения?
82Как направлена сила инерции?
83.Сформулируйте принцип Д'Аламбера для несвободной механиче- ской системы.
84.Как вычисляется главный вектор и главный момент сил инерции те- ла при различных случаях его движения?
85.Как определяются динамические реакции опор на ось быстро вра- щающегося тела?
86.При соблюдении каких условий динамические реакции опор на ось быстро вращающегося тела не отличаются от статических реакций?
87.Какие связи называются стационарными и нестационарными? На- пишите уравнения этих связей.
88.Какие связи называются удерживающими и неудерживающими? Напишите уравнения этих связей.
89.Какие связи называются голономными и неголономными? Напиши- те уравнения этих связей.
90.Что называют возможным перемещением несвободной материаль- ной точки и механической системы?
91.Какие связи называются идеальными? Приведите примеры идеаль-
ных связей.
92.Сформулируйте принцип возможных перемещений.
93.Приведите примеры применения принципа возможных перемеще- ний к определению связей и к простейшим машинам (рычаг, наклонная плос- кость и т.д.).
94.Сформулируйте общее уравнение динамики.
95.Соединением каких принципов является общее уравнение динамики?
96.Какие координаты называются обобщенными? Приведите пример.
97.Какая связь между числом степеней свободы механической системы
ичислом ее обобщенных координат?
98.Что называют обобщенной силой?
99.Какие способы вычисления обобщенных сил вы знаете?
100.Как вычисляются обобщенные силы в случае сил, имеющих потен-
циал?
101.На основании какого уравнения выводятся уравнения Лагранжа второго рода?
161
102.Какой вид имеют уравнения Лагранжа второго рода? Чему равно число этих уравнений для каждой механической системы?
103.Какое явление называется ударом?
104.Чем характеризуется ударная сила?
105.Охарактеризуйте действие ударной силы на материальную точку.
106.Сформулируйте теорему об изменении количества движения при ударе в векторной форме и в проекциях на оси координат.
107.Что называют коэффициентом восстановления при ударе и как он определяется опытным путем?
108.Чем характеризуются первая и вторая фазы упругого удара? В чем состоит особенность абсолютно упругого удара?
109.Как определяются скорости двух шаров в конце каждой фазы пря- мого центрального удара (неупругого, упругого, абсолютно упругого)?
110.Какова зависимость между ударными импульсами второй и первой фаз при абсолютно упругом ударе?
111.Какова потеря кинетической энергии двух соударяющихся тел при неупругом, упругом и абсолютно упругом ударах?
112.Как формулируется теорема Карно?
113.Из каких составляющих складывается движение материальной точки, находящейся под действием восстанавливающей и возмущающей сил?
114.Какие колебания называют вынужденными колебаниями малой час- тоты? большой частоты?
115.Каков график вынужденных колебаний при резонансе?
116.Затухают ли вынужденные колебания под влиянием сил сопротив-
ления?
117.По трубе, изогнутой под прямым углом, диаметр поперечного сече- ния которой равен d, течет струя воды со скоростью V. Определить равнодействующую сил давлений текущей жидкости на стенки трубы.
162
МЕТОДИЧЕСКИЕ УКАЗАНИЯ К ПРАКТИЧЕСКИМ ЗАНЯТИЯМ
СТАТИКА
Тема 1. Равновесие тела под действием сходящейся системы сил
Цель занятия: изучить применение геометрического и аналитиче- ского условий равновесия сходящейся системы сил.
Основные типы связей и их реакции
На тело, находящееся в равновесии, могут быть наложены ограниче- ния (связи).
Виды связей:
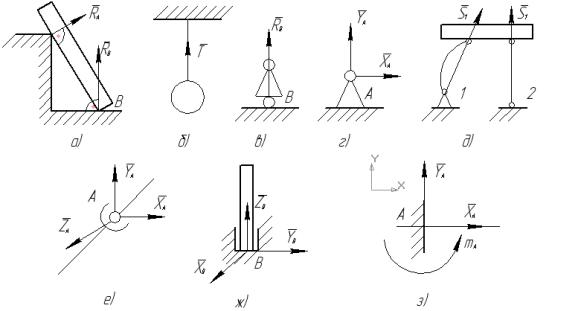
1.Гладкая поверхность – ограничивает перемещение тела в направ- лении перпендикуляра к общей касательной (рис. 1, а).
2.Гибкая связь – ограничивает перемещение тела в направлении вдоль связи (см. рис. 1, б).
3.Шарнирно-подвижная опора – накладывает ограничение в на- правлении, перпендикулярном к поверхности скольжения (см. рис. 1, в).
4.Шарнирно-неподвижная опора – ограничивает перемещение тела по вертикали и горизонтали, не исключая возможности вращения вокруг оси в точке А. Реакцию связи представляем в виде двух составляющих, ХА
иYА (см. рис. 1, г).
Рис. 1
163

5.Однородный, тонкий, невесомый стержень – ограничивает пере- мещение тела вдоль стержня, поэтому реакции связи направляются вдоль стержня (см. рис. 1, д).
6.Сферический шарнир (см. рис. 1, е) и подпятник (см. рис. 1, ж) – оба типа связи ограничивают перемещение тела по трем взаимно перпен- дикулярным направлениям, реакцию связи раскладываем на три состав- ляющие: ХА, YА и ZА – реакции сферического шарнира, ХВ, YВ и ZВ – реак- ции подпятника.
7.Жесткая заделка – ограничивает любые перемещения тела, поэтому реакция связи представлена в виде составляющих ХА, YА и mА (см. рис. 1, з).
Сходящаяся система сил эквивалентна одной силе – равнодейст- вующей
( F1, F2 , F3...Fn ) ∞ R .
Условием равновесия тела под действием сходящейся системы сил является равенство нулю равнодействующей ( R = 0), которую можно оп- ределить аналитически и геометрически, поэтому при решении задач на равновесие сходящейся системы сил можно применять как тот, так и дру- гой способ.
При решении задач следует придерживаться следующего порядка.
План решения задач на равновесие плоской сходящейся системы сил (геометрическое условие равновесия)
1.Выделяем объект (узел, тело, точку), равновесие которого будем рассматривать (обычно рассматривают равновесие того тела, к которому приложены заданные силы и реакции связей).
2.Прикладываем заданные силы.
3.Заменяем наложенные связи их реакциями.
4.Строим замкнутый силовой многоугольник (для трех сил – тре- угольник), начиная построение с заданной силы.
5.Решая полученный силовой многоугольник (для трех сил – тре- угольник), определяем неизвестные величины, применяя при решении тео- ремы синусов, косинусов, тригонометрические функции, подобие треуголь- ников.
План решения задач на равновесие плоской и пространственной сходящейся системы сил, (аналитическое условие равновесия)
1.Выделяем объект, равновесие которого будем рассматривать.
2.Прикладываем заданные силы.
3.Заменяем наложенные связи их реакциями.
164
4.Выбираем и проводим оси координат.
5.Составляем уравнения равновесия для данной системы.
6.Определяем неизвестные величины
Аналитические условия равновесия сходящейся системы сил:
Fkx = 0;
=
Fky 0.
Fkx = 0;
=
Fky 0; – для пространственной сходящейся системы сил.
Fkz = 0.
Геометрическое условие равновесия сходящейся системы сил, состоящее в замкнутости силового многоугольника, удобно применять, когда сил, действующих на тело, не более трех, в этом случае получается фигура – треугольник, который легко рассчитывается аналитически.
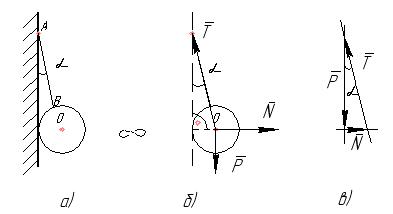
Пример 1. Определить натяжение троса АВ и давление шара на гладкую стену, если вес шара равен P, а угол между тросом и стеной равен α (рис. 2).
Рис. 2
Рассмотрим равновесие шара. Прикладываем заданную силу Р и за- меняем наложенные связи их реакциями (гладкая стена – реакция N, гиб- кая связь – реакция Т) (см. рис. 2, б).
Для получения сходящейся плоской системы сил строим силовой треугольник (см. рис. 2, в).
Решая полученный треугольник, находим
Т = |
Р |
; |
N = Ptgα . |
|
cosα |
||||
|
|
|
165