Материал: УМК Коровкин-Кулик
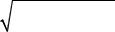
Итак, силы, приложенные в точке О, заменили одной силой R *. Эта
сила, равная геометрической сумме сил системы, называется ее главным вектором. Очевидно, что он не зависит от центра приведения.
Теперь сложим присоединенные пары, появившиеся при параллель- ном переносе сил заданной системы в центр приведения О:
|
= M1 + M 2 + ... + M n = |
n |
|
|
|
M 0 |
∑ M 0 (Fk ) |
|
|||
|
|
|
k =1 |
|
|
или |
|
|
|
|
|
M 0 = M 0 |
|
|
|
n |
|
(F1) + M 0 (F2 ) + ... + M 0 (Fn ) = ∑ M0 (Fk ) . |
(1.21) |
||||
k =1
Этот момент называется главным моментом системы сил относи-
тельно центра приведения О. При перемене центра приведения он будет иметь другое значение, поскольку его слагаемые зависят от положения этой точки.
Таким образом, в результате приведения к точке О заданная систе- ма сил заменена более простой эквивалентной системой, состоящей из одной силы (главный вектор системы) и одной пары сил с моментом, рав- ным главному моменту системы сил относительно центра приведения О:
(F1, F2 ,..., Fn ) ~ (R*, M ).
Следовательно, плоские системы сил эквивалентны между собой, если они имеют одинаковые главные векторы и главные моменты.
Чтобы упростить заданную плоскую систему сил, нет необходимости выполнять все указанные преобразования. Достаточно определить величи- ну и направление главного вектора, а также вычислить главный момент системы относительно центра приведения.
Приняв точку О за начало системы координат Oxy, можем записать:
|
n |
|
n |
|
R* = ∑ F |
, R* = ∑ F . |
(1.22) |
||
x |
kx |
y |
ky |
|
|
k =1 |
|
k =1 |
|
Зная проекции главного вектора на оси Ox и Oy, находим его вели- чину и направление:
|
R* = |
(R* )2 |
+ (R* )2 |
; |
|
(1.23) |
|
|
x |
y |
|
|
|
|
^ |
|
^ |
|
/ R*. |
(1.24) |
cos(R*, x ) = R* |
/ R*, cos(R*, y) = R* |
|||||
|
x |
|
|
y |
|
|
26
Главный момент системы относительно точки О вычисляется по формуле (1.21).
При вычислении R * и M0 могут получиться следующие результаты: 1) R* ¹ 0 , а M0 = 0 . Это означает, что данная система сил эквива-
лентна одной силе, то есть приводится к равнодействующей, причем эта равнодействующая по величине и направлению совпадает с главным век- тором и приложена в центре приведения О;
2) R* = 0 , а M 0 ¹ 0 . В этом случае система приведена к паре сил с моментом, равным главному моменту системы.
Так как пару сил можно переносить в плоскости ее действия в любое другое место, то при перемене центра приведения результат не изменится и система сил будет эквивалентна одной и той же паре с одним и тем же моментом;
3) R* ¹ 0 , а M 0 ¹ 0 . Такая система сил допускает дальнейшее упро-
щение и приводится к равнодействующей силе;
4) R* = 0 , а M0 = 0 . В данном случае исходная система сил эквива-
лентна нулю, то есть находится в равновесии.
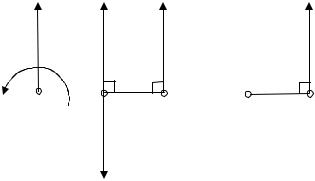
Вернемся к рассмотрению случая приведения произвольной плоской системы сил к центру О, когда главный вектор и главный момент некото- рой системы сил не равны нулю. Предположим, что получили систему, по- казанную на рис. 1.27.
|
|
|
|
|
|
R |
|||
R |
R |
R |
|
|
Mo |
|
|
|
|
O |
O |
O1 |
O |
O1 |
R1
Рис. 1.27. К вопросу приведения плоской системы сил к равнодействующей
Заменим главный момент парой сил (R1, R) . Силы этой пары примем равными главному вектору R1 = R = R * и одну из них приложим в точке О,
направив ее противоположно R *. Линия действия другой силы этой пары пройдет на расстоянии OO1 , равном плечу пары:
OO1 = |
|
M 0 |
|
/ R * . |
(1.25) |
|
|
||||
27 |
|
|
|
||
В полученной системе трех сил R * и R1 уравновешиваются, и их можно из рассмотрения исключить. После этого останется одна сила, гео- метрически равная главному вектору системы и приложенная в точке О1. Так как она эквивалентна первоначальной системе сил, то является ее рав- нодействующей.
Итак, в рассматриваемом случае ( R* ¹ 0 и M 0 ¹ 0 ) система сил при-
водится к равнодействующей.
Теорема Вариньона. Если плоская система сил имеет равнодейст- вующую, то ее алгебраический момент относительно любого центра О равен сумме алгебраических моментов сил системы относительно того же центра.
Если (F1, F2 ,..., Fn ) ~ R , то |
|
|
|
|
|
|
|
n |
|
|
|
|
M 0 (R) |
= ∑ M 0 (Fk ) . |
|
(1.26) |
|
|
|
k =1 |
|
|
|
Ранее установлены условия равновесия произвольной плоской сис- |
|||||
темы сил: |
|
|
|
|
|
|
R* = 0 |
и M0 = 0 . |
|
(1.27) |
|
Из этих условий получим аналитические уравнения равновесия про- |
|||||
извольной плоской системы сил, используя формулы (1.21) и (1.23): |
|
||||
n |
n |
|
n |
|
|
∑ Fkx |
= 0 , ∑ Fky = 0 , |
∑ M 0 (Fk ) = 0 . |
(1.28) |
||
k =1 |
k =1 |
|
k =1 |
|
|
Таким образом, для равновесия произвольной плоской системы сил необходимо и достаточно, чтобы суммы проекций сил системы на каж- дую из двух координатных осей и сумма их моментов относительно любо- го центра, лежащего в плоскости действия сил, равнялись нулю.
Система (1.28) называется основной формой уравнений равновесия произвольной плоской системы сил. Для составления этих уравнений оси проекций x и y, а также центр моментов О могут выбираться совершенно произвольно в плоскости действия сил системы. Пользуясь этим правом выбора, можно заменить уравнения проекций на уравнения моментов от- носительно других центров и получить еще две системы:
n |
n |
|
n |
|
∑ Fkx |
= 0 , ∑ M A (Fk ) = 0 , ∑ M 0 (Fk ) = 0 . |
(1.29) |
||
k =1 |
k =1 |
|
k =1 |
|
(ось проекций x не должна быть перпендикулярна к прямой ОА);
28
n |
|
n |
|
n |
|
∑ M B (Fk ) = 0 , ∑ M A (Fk ) = 0 , ∑ M 0 (Fk ) = 0 . |
(1.30) |
||||
k =1 |
|
k =1 |
|
k =1 |
|
(центры моментов В, А и О не должны находиться на одной прямой).
Системы (1.29) и (1.30) называются соответственно второй и третьей формами уравнений равновесия произвольной плоской системы сил.
Ограничения на выбор центров моментов обусловлены следующим.
Предположим, что система сил приводится к равнодействующей R *. Поскольку об этом заранее не известно, то может случиться так, что вы-
бранная ось проекций окажется перпендикулярной к силе R *, а центры моментов О и А – на линии ее действия (рис. 1.28). Тогда уравнения систе- мы (1.29) будут выполняться. То есть, приходим к противоречию: уравне- ния равновесия выполняются, хотя система сил не является уравновешен- ной. Во избежание подобных случаев и вводятся указанные ограничения.
Система двух параллельных сил является плоской, так как через их линии действия всегда можно провести плоскость.
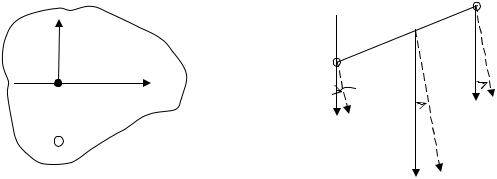
Пусть к твердому телу в точках А и В приложены две силы F1 и F2 ,
направленные по параллельным прямым в одну сторону (рис. 1.29).
Главный вектор этой системы R* = F1 + F2 направлен в ту же сторо-
ну, что и заданные силы, и параллелен им. Его модуль равен сумме вели-
чин сил F1 и F2 и отличен от нуля. В этом случае система сил приводится к равнодействующей, причем ее величина и направление такие же, как и у
главного вектора, то есть R = F1 + F2 и |
R −− R * . |
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
B |
|
|
|
|
h1 C |
h2 |
|
|
|||
|
|
|
R |
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
A |
|
|
|
||
O |
|
|
x |
|
|
α |
F2 |
|||
|
|
|||||||||
|
|
|
|
|
|
|
α |
|||
|
|
|
|
|
F1 |
|
|
|
||
|
|
|
|
|
|
α |
||||
|
|
|
|
|
|
|
|
|||
A |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Рис. 1.28. К выводу формулы (1.29) |
Рис. 1.29. К понятию равнодействующей |
|
двух параллельных сил |
29
Чтобы найти точку, через которую проходит линия действия силы R , воспользуемся теоремой Вариньона. Предположим, что равнодействующая сила системы проходит через какую-то точку С на прямой АВ. Примем эту точку за центр моментов, и по теореме Вариньона будем иметь:
AC / CB = F2 / F1.
Точка С, через которую проходит линия действия равнодействую- щей системы двух параллельных сил, направленных в одну и ту же сторо- ну, делит отрезок АВ между точками приложения сил системы на части, обратно пропорциональные величинам этих сил.
Взаключение отметим следующее: если силы F1 и F2 повернуть в одну
иту же сторону на угол α, то все сказанное выше останется без изменений. Это означает, что точка С является геометрической характеристикой системы параллельных сил: через нее всегда проходит линия действия равнодейст- вующей двух параллельных, одинаково направленных сил, имеющих задан- ные величины, независимо от их направления по отношению к прямой АВ. Эта точка называется центром системы двух параллельных сил.
Рассмотрим плоскую систему параллельных сил (рис. 1.30).
Для ее равновесия необходимо и достаточно, чтобы выполнялись общие для любой плоской системы сил условия равновесия: главный век- тор и главный момент системы относительно любого центра должны быть равны нулю. Полученные из этих условий аналитические уравнения (1.28) применимы и в данном случае. Вспомним, что на выбор осей проекций и центра моментов для составления этих уравнений не накладываются ника- кие ограничения. Но так как линии действия сил рассматриваемой системы параллельны, то сумма проекций сил системы на ось, перпендикулярную к ним (например, на ось Oy), будет тождественно равна нулю. Исключив по этой причине одно из уравнений системы (1.28), получаем, что для равно-
весия плоской системы параллельных сил необходимо и достаточно, что- бы выполнялись два уравнения:
n |
= 0 ; |
n |
|
|
∑ Fkx |
∑ M 0 (Fk ) = 0 . |
(1.31) |
||
k =1 |
|
k =1 |
|
|
В качестве уравнений равновесия могут быть использованы и дру- гие, например:
n |
n |
|
|
∑ M 0 (Fk ) = 0 ; |
∑ M A (Fk ) = 0 , |
(1.32) |
|
k =1 |
k =1 |
|
|
30