Материал: УМК Коровкин-Кулик

Внимание! Если размещение файла нарушает Ваши авторские права, то обязательно сообщите нам

Решение. Присоединяем к активным силам Р1, Р2, реакциям связей хА , yA , RB силы инерции и момент сил инерции

F u =

P


M u = J ε ; ε =

a

1

a ;


;

g


1

1


r

M u = J a . r

Составляем уравнения равновесия

Fkx = 0


xA = 0 ;


F = 0


P P F u + y

A

+ R = 0 ;


ky


1 2


1

)


B


A ( k )


(

1

1


B

2

m


F


= 0

M u


P

+ F u


(b + r ) + R AB P

Подставляя числовые значения, находим

RB = 1160 H ; yA = 1624 H .

AB = 0 . 2

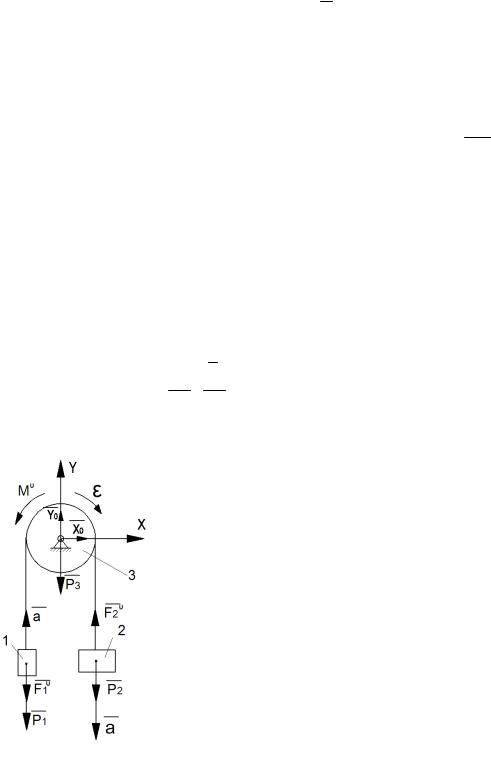
Пример 2. Через блок массой m2 перекинута нить, к концам которой прикреплены грузы массой m1 и m2. Найти ускорения грузов и реакцию оси блока, считая его однородным круглым диском; m1 = 3m; m2 = 6m; m3 = 2m

(рис. 74).

Решение. На систему действуют заданные силы Р1, Р2, Р3, реакции

опоры х0, у0. Показываем a , учитывая, что m2 > m1, и прикладываем к сис-

теме силы инерции F u

,

F u и момент сил инерции Мu, модули которых

1


2


равны


u


u


u


m3r2


a


F1 = m1a ;

F2

= m2a ;

M


= J ε =


.


2


r


Для определения a составим уравнения


= 0 Pr + F u r + M u r + F u r P r = 0 ;


m

F


0 ( k )


1


1


2

2


Pr + m ar +

m3 × ar


+ m ar P r = 0 ;


1


1


2


2

2


a = g


m2 - m1


= 0,3g .


0,5m3

+ m1 + m2


Реакции опоры определяем из уравнений


Fkx = 0

x0 = 0 ;


F = 0 −P P P F u

+ F u + y = 0 ;


ky


1

2

3

1

2

0


Рис. 74

y0

= 10,1mg .


206

Задания для самостоятельного решения

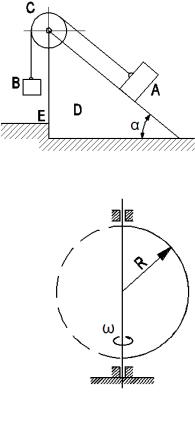
Задание 1. Груз А массой М1, опускаясь вниз по наклонной плоскости D, образующей угол α с горизонтом, приводит в движение по- средством нерастяжимой нити, переброшенной

через неподвижный блок С, груз В массой М2.


Определить горизонтальную составляющую дав-


ления наклонной плоскости D на выступ пола E.


Массой нити пренебречь (рис. 75).

Рис. 75

Задание 2. Однородный круглый диск радиусом R и массой M вращается с постоянной угловой скоро- стью ω вокруг своего вертикального диаметра. Опреде- лить силу, разрывающую диск по диаметру (рис. 76).

Рис. 76

Принцип возможных перемещений

Цель занятия: изучение особенностей применения принципа воз- можных перемещений к определению опорных реакций.

Принцип возможных перемещений определяет необходимое и доста- точное условие равновесия механической системы с идеальными, голо- номными, удерживающими, стационарными связями. Это условие обеспе- чивается выполнением уравнения

δAка = 0 .

Задачи на применение принципа возможных перемещений следует решать в следующей последовательности:

1.Выполнить рисунок заданной конструкции, приложив дейст- вующие на нее силы.

2.При определении реакции опоры следует либо ее отбросить (если она дает только одно ограничение в перемещении), либо заменить другим типом связи, отбрасывая только одну связь.

3.Определить независимые возможные перемещения тел системы.
207

4.Сообщить системе, получившей одну степень свободы, возмож- ное перемещение и выразить возможные перемещения через какое-либо одно.

5.Составить сумму работ всех сил, приложенных к системе на воз- можном перемещении.

6.Решая уравнение, определить неизвестную реакцию.

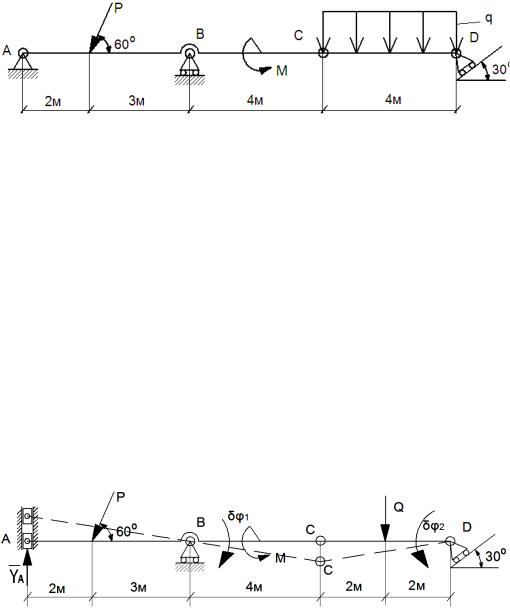
Пример 1. Определить опорные реакции составной балки, состоя- щей из балок АС и СД, соединенных в точке С шарниром (рис. 77).

Рис. 77

Дано: P = 2 кН; М = 4 кНм; q = 3 кН/м.

Найти: xA; yA; RB; RD.

Равнодействующая от распределенной нагрузки

Q = q × 4 = 3 × 4 =12 кН.

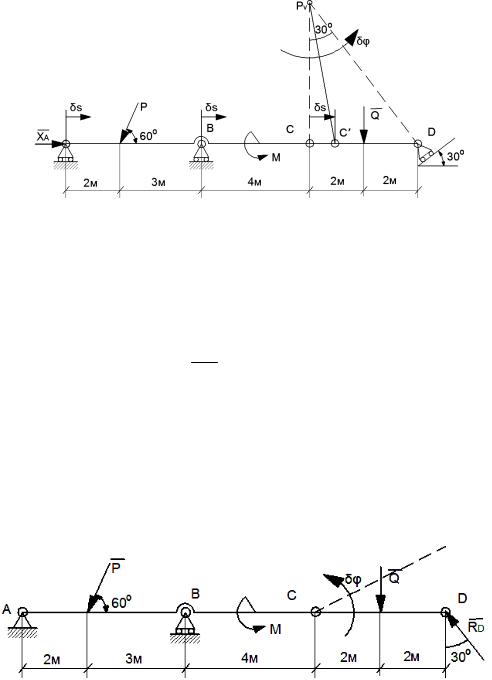
Определяем yA (рис. 78):

δAка = 0;

( yA5 − Psin60°3 − M ) δϕ1 + Q2δϕ2 ;

δϕ1 = δϕ2 ; yA = −2,96 кН.

Рис. 78

208

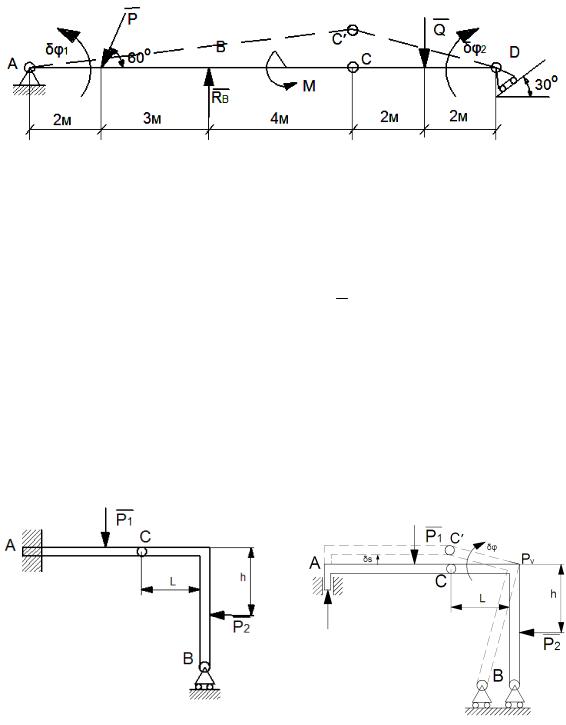
Определяем хА (рис. 79):

Рис. 79

δAка = 0 ;

xAdS - P cos 60° × dS - Q × 2 × dj = 0 ;

dj = δS ; CR = 6,93 м ;

CR

xA

× dS - P cos 60°dS - Q × 2 ×

δS

= 0 ;


6,93


xA = 4,46 кН.

Определяем RD (рис. 80):

Рис. 80

∑dAка = 0 ;

( RD cos30° × 4 - Q × 2)dj = 0 ;

RD = 6,93 кН .

209

Определяем RA (рис. 81):

Рис. 81

δAка = 0 ;

(-P sin 60° × 2 + RD ×5 + M ) dj1 - Q × 2dj2 = 0 ;

9dj1 = 4dj2 ® dj2 = 9 dj1 ; 4

RB = 10,7 кН.

Пример 2. Каркас платформы состоит из Г-образных рам с проме- жуточными шарнирами С. Верхние концы рам жестко защемлены в бетон- ную стену, нижние опираются на цилиндрические подвижные опоры. Оп- ределить вертикальную реакцию защемления при действии сил P1 и Р2

(рис. 82).

б)

а)

Рис. 82

Решение. Для определения уА выполним замену жесткой заделки другим типом связи и реакцией уА. Сообщим системе, получившей одну степень свободы, возможное перемещение и составим уравнение работ.

210

Источник: https://studfile.net/preview/16531417/