Материал: УМК Коровкин-Кулик

Внимание! Если размещение файла нарушает Ваши авторские права, то обязательно сообщите нам

Дано: m1 = 2700 кг; m2 = 1800 кг; l = 6 м. x = ?

Решение. Для определения перемещения платформы применим тео- рему о движении центра масс системы, состоящей из платформы и отлив- ки, в проекции на ось Х.

..

M xc = Fкех ;

Fкхе = 0 , т. к. все внешние силы вертикальны;

..

= 0 ;


.

= c1 ; с1 = 0, т.к. V0 = 0 по условию;

M xc

M xc


.

= 0 Mxc

= c2 = const , т.е.


M xc


Mxc

= Mxc .


0


Определяем Mxc

по формуле


0


= m1x1 + m2 x2 ;


Mxc


0


x

=

l

;

x

= 0 ;


1

2


2


Mx

= m

l

.


c

1


0


2


Пусть платформа переместится вправо на величину х. Находим Mxc :

Mx = m

x +

l


+ m

( x + l ) .


c

1


2


2


Приравнивая выражения Mxc , получим:


0


m


l

= m x + m


l

+ m x + m l ;


1 2


2


1 2


2

2


(m1 + m2 ) x = −m2l ;

x = −


m2l


= −

1800 × 6

= −2, 4 м .


m1

+ m2


4500


Перемещение платформы происходит влево на величину 2,4 м, о чем свидетельствует полученный знак () .

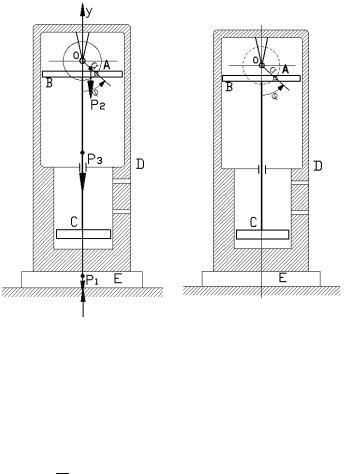
Пример 2. Определить силу давления на грунт насоса для откачки воды при его работе вхолостую, если масса неподвижных частей корпуса Д и фундамента Е равна М1, масса кривошипа (ОА = а) равна М2, масса ку- лисы В и поршня С равна М3. Кривошип ОА, вращающийся равномерно с угловой скоростью ω, считать однородным стержнем (рис. 63).

P1 = M1g; P2 = M2g; P3 = M3g.

196

Решение. Для определе- ния искомой реакции N приме- ним теорему о движении цен- тра масс в проекции на ось Y:

M y = −P P P + N ;

ɺɺ

1

2

3

c

N = P + P + P + My .

1

2

3

ɺɺ

c

Выражение Myc найдем по формуле

Myc = M1 y1 + M 2 y2 + M3 y3 ;

ϕ = ωt .

y = −

AO

cosϕ = −

a

cosωt ;

Рис. 63


1

2

2


y2 = −OB = −acosϕ = −acosωt ; y3 = −OE = const .

Myc = −(M1 + 2M3 ) a cos ωt M 2 y2 . 2

Продифференцируем дважды это выражение:

.

= (M1 + 2M3 )

aω

sin ωt ;

M y

2

c


..


2


M y

= (M1 + 2M3 )

aω

cos ωt ;


c


2


N = (M1 + M 2

+ M3 ) g + (M1

+ 2M3 )

aω2

cos ωt .


2


Задания для самостоятельного решения

Задание 1. На средней скамейке лодки, находившейся в покое, си- дели два человека. Один из них, массой М1 = 50 кг, переместился вправо на нос лодки. В каком направлении и на какое расстояние должен перемес- титься второй человек массой М2 = 70 кг, для того чтобы лодка осталась в покое? Длина лодки 4 м.

Сопротивлением воды движению лодки пренебречь.

197


Задание 2.

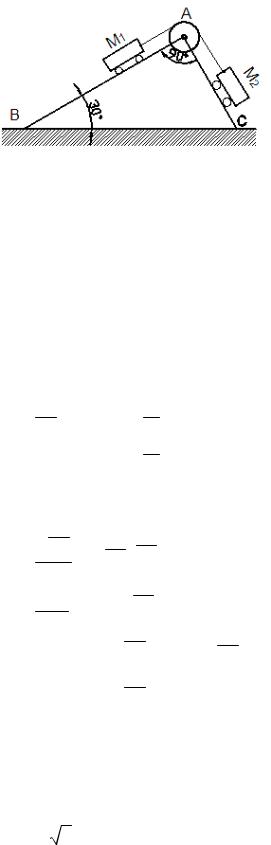
Два груза

массами


М1 и М2 соединены нерастяжимой ни-


тью, переброшенной через блок А,


скользят по гладким боковым сторо-


нам прямоугольного клина, опираю-


щегося основанием ВС на гладкую

Рис. 64

горизонтальную

плоскость.

Найти

перемещение клина по горизонталь-

ной плоскости при опускании груза М1 на высоту h1 = 10 см. Масса клина М1 = 4М1 = 16М2, массой нити и блока пренебречь (рис. 64).

Теорема об изменении кинетического момента системы

Цель занятия: изучение особенностей применения теоремы об изме- нении кинетического момента к исследованию движения системы.

Главный момент количеств движения всех точек системы относи- тельно центра или оси называется кинетическим моментом системы отно- сительно этого центра или этой оси.

K0 = m0 (mкVк ) кинетический момент относительно центра;

Kz = mz (mкVк ) кинетический момент относительно оси Z.

Теорема об изменении кинетического момента системы относительно центра и оси

d K0 = m0 (Fке ) относительно центра; dt

dKz = mz (Fке ) относительно оси; dt

Если ∑m0 (Fке ) = 0 , то K0 = const .

Если ∑mz (Fке ) = 0 , то Kz = const .

Если твердое тело вращается вокруг неподвижной оси, то

Kz = J zω .

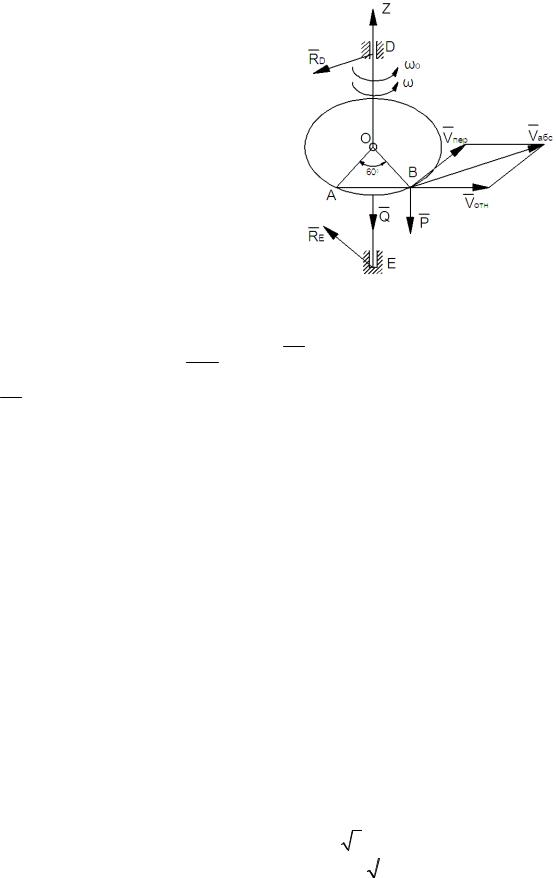
Пример 1. Круглая однородная горизонтальная платформа радиу-

сом r = 3 м и массой m = 20 кг вращается без трения вокруг вертикаль-

ной оси с угловой скоростью ω = 2

рад

. В точке А на ободе платформы


0

с


198

находится материальная точка К мас-


сой m2 = 10 кг. В некоторый момент


времени (t = 0) точка К начинает дви-


гаться по хорде АВ платформы с по-


стоянной

относительной скоростью.


Определить угловую скорость плат-


формы в момент, когда точка К попа-


дает в точку В хорды АВ (рис. 65).


Решение. На систему действуют


внешние силы: P, Q

силы тяжести


точки и платформы; RD, RE реакции


подшипника Д и подпятника Е.


Применим для

нахождения ω


теорему

об изменении

кинетического

Рис. 65

момента относительно оси Z

dKz = ∑mz (Fке ); dt

mz (Fке ) = 0 ; Kz = const и Kz = Kz0 ;

Kz = Kzпл + Kzточ ,

где K zпл = J zω кинетический момент платформы;

K

точ = m V


r cos 30° + m ωr


кинетический момент точки.


z

2 отн


2


Vпер = ωr ,

Так как точка совершает сложное движение,


Kzпл =

m1r2

w ,


т.к. J z =

m1r 2

;


2


2


K

z

=

m1r2

w + m V


r cos30° + m wr2 ;


2


2

отн


2


K

z0

= (m + 2m

) w0r2

; при t0 = 0

Vотн = 0.


1

2

2


Приравнивая значения Kz, получаем:

(m + 2m ) w0r2

= K

z0

= (m + 2m ) wr 2

+ m V


r cos30° ;

1

2

2


1

2

2

2

отн


2m2Vотн cos30°


2 ×10 × 4


/ 2


w = w0

-

= 2 -

3

=


рад


1


.

(m1 + m2 )

(20 + 2

×10)


3


с

199

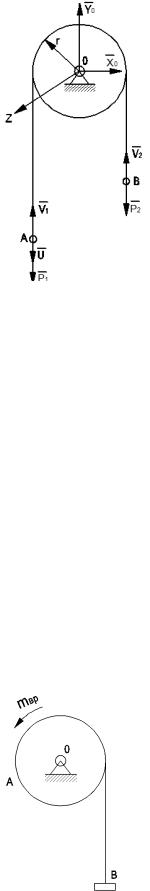
Пример 2. Через блок, массой которого пренеб- регаем, перекинута веревка (рис. 66); в точках А и В находятся два человека одинакового веса (P1 = P2). Что произойдет с человеком В, если человек А станет под- ниматься с относительной по отношению к веревке скоростью U?

Решение. На механическую систему, состоя- щую из невесомого блока, троса и двух человек, дей- ствуют внешние силы: P1, P2 силы тяжести; x0, y0 реакции опоры.


dKz

= mz (


);


Fке


dt

Рис. 66


= C = const .


Kz


Так как при t0 = 0 система находилась в покое, то Kz0 =0 и значит, Kz = 0;

Kz = KzA + KzB ,

где Kz A ; KzB

кинетические моменты относительно оси Z человека А и В.


Абсолютная скорость человека А (обозначим ее V1)


V1 = U V2 ;


= −


P

(U

V

)r .


K


1


zA


g


2


Абсолютная скорость человека B

V2 ;


K

zB


=

P2

V r ;


g

2


P


P


K

z

= −


1

(U V


)r +

2

V r = 0 ;


g


2


g

2


V =

U

.


2


2


Задания для самостоятельного решения


Задание 1. При пуске в ход электрической лебедки


к барабану А приложен вращающий момент mвр , пропор-


циональный времени, причем mвр = at, где а постоянная.


Груз В массой М1 поднимается посредством каната, нави-


того на барабан А радиусом r и массой М2. Определить


угловую скорость барабана, считая его сплошным цилин-


дром (рис. 67). В начальный момент лебедка находилась в


Рис. 67


покое.


200

Источник: https://studfile.net/preview/16531417/