Материал: УМК Коровкин-Кулик

Внимание! Если размещение файла нарушает Ваши авторские права, то обязательно сообщите нам


δAа = 0 ;


к


y

A

δS PδS + P hδϕ = 0 ;


1


2


δϕ = δS ;


l


y

A

δS PδS + P h δS = 0 ;


1


2

l


y

A

= P

P2h

.


1


l


Задания для самостоятельного решения

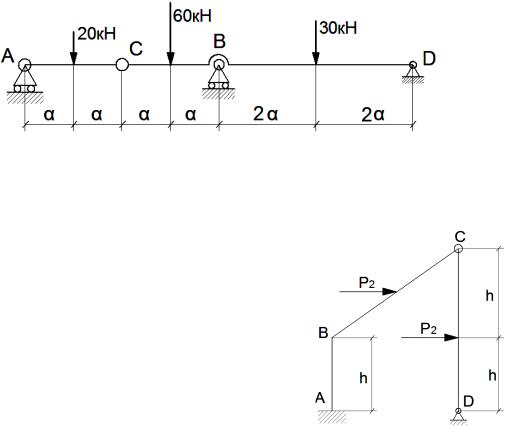
Задание 1. Составная балка AD, лежащая на трёх опорах, состоит из двух балок, шарнирно соединенных в точке С. На балку действуют верти- кально силы, равные 20 кН, 60 кН, 30 кН. Размеры указаны на рисунке. Определить реакции опор А, В, и D (рис. 83).

Рис. 83

Задание 2. Две балки BC и CD соеди- нены в С цилиндрическим шарниром В и прикреплены к вертикальной стойке АВ, за- щемленной в сечении А, а цилиндрическим шарниром D соединены с полом. К балкам приложены горизонтальные силы Р1 и Р2. Определить горизонтальную составляющую реакции в сечении А. Размеры указаны на

рис. 84.

Рис. 84

211

Общее уравнение динамики

Цель занятия: научиться определять ускорения точек механической системы с помощью общего уравнения динамики.

Совместное применение принципа Даламбера и принципа возмож- ных перемещений дает возможность использовать при исследовании дви- жения системы выражение общего уравнения динамики

δAка + δАки = 0 ,

где ∑δAка сумма элементарных работ активных сил; δАки сумма эле-

ментарных работ сил инерции.

Общее уравнение динамики применяется для составления диффе- ренциальных уравнений движения системы материальных точек с одной или несколькими степенями свободы. При применении общего уравнения динамики к решению задач рекомендуется следующая последовательность действий:

1.Определить число степеней свободы системы, равное числу неза- висимых возможных перемещений.

2.Показать на рисунке действующие на систему активные силы (в случае неидеальных связей заменить их реакциями, включив их в число активных сил).

3.Задав направление ускорения одного из тел системы, показать на рисунке главные векторы сил инерции и главные моменты сил инерции.

4.Сообщить системе возможное перемещение, соответствующее одной из ее степеней свободы, считая остальные независимые возможные перемещения равными нулю, и найти зависимость между возможными пе- ремещениями, выразив их через какое-либо одно возможное перемещение.

5.Найти сумму работ активных сил и сил инерции на возможном перемещении системы.

6.Подставив все найденные выражения и зависимости в общее уравнения динамики, составить уравнение дифференциального движения системы.

7.Найти неизвестные величины.

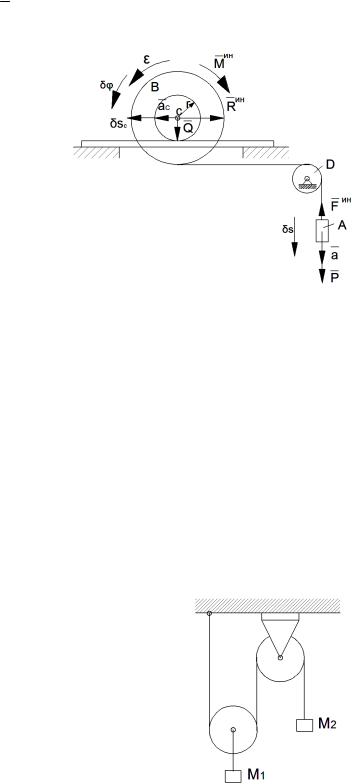
Пример 1. Груз А массой m1, который подвешен на невесомой не- растяжимой нити, переброшенной через невесомый блок Д и намотанной на шкив В радиусом R, заставляет связанный со шкивом вал радиусом r ка- титься без скольжения по горизонтальному рельсу. Общая масса шкива и
212

вала равна m2 , их радиус инерции относительно центральной оси равен ρ. Найти ускорение груза А (рис. 85).

Решение. Связи, наложенные на систему, – идеальные, система име- ет одну степень свободы. Приложим к системе активные силы (Q = m2g;

P = m1g). Задаем направление a , показываем на рисунке силы инерции и момент сил инерции

F uu = m a ;

Ruu = m a ;

1

2 c


M u = J

ε = m ρ2ε

;


c


2


ε =

a


ac = εr =


ar


;


.


R r


R r


Сообщим

системе


возможное


перемещение и запишем сумму работ


активных сил и сил инерции


δAк + δАк

= 0 ;


Рис. 85


а


и


PδS F u×δS RuδSc M uδϕ = 0 ;


δϕ =

δS


;

δSc

=

δSr

.


R r


R r


Подставляя все зависимости в выражение суммы элементарных ра-

бот, находим а.


δS


PδS m aδS m


r

r

δS

m ρ2

a

= 0 .


a


R r R r


1

2


R r R r


2


Сокращая на δS , получаем

m ( R r )2


a = g


1


.


m1 ( R r )2 + m2

(r 2 + ρ2 )


Задания для самостоятельного решения

Задание 1. К системе блоков, изображенной на рис. 86, подвешены грузы: М1 массой 10 кг и М2 мас- сой 8 кг. Определить ускорение ω2 груза М2 и натя- жение нити, пренебрегая массами блоков.

Рис. 86

213


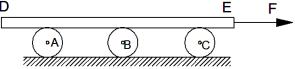
Задание 2. Стержень DE


массой М1 лежит на трех катках


А, В и С массой М2 каждый.


К стержню приложена по гори-

Рис. 87

зонтали вправо сила F, приводя-


щая в движение стержень и кат-

ки. Скольжение между стержнем и катками, а также между катками и го- ризонтальной плоскостью отсутствует. Найти ускорение стержня DE. Кат- ки считать однородными круглыми цилиндрами (рис. 87).

Уравнение Лагранжа II рода

Цель занятия: изучение особенностей составления уравнения Ла- гранжа II рода.

Обобщенными координатами называются независимые параметры, однозначно определяющие положение точек механической системы, число которых равно числу степеней свободы (обозначается q). Выбор этих ко- ординат обоснован условиями задачи.

Обобщенная сила Q определяется по формуле


Q =

δAa

.


δq


Уравнение Лагранжа II рода имеет вид


d

T


T

= Q ,


ɺ


q


dt

q


q обобщенная скорость; Q

где Т кинетическая энергия системы;


ɺ

обобщенная сила; q обобщенная координата.

При составлении уравнений Лагранжа II рода для заданной механи- ческой системы рекомендуется следующая последовательность действий:

1.Установить число степеней свободы и выбрать обобщенные ко- ординаты.

2.Показать на рисунке действующие на систему активные силы.

3.Вычислить кинетическую энергию системы в ее абсолютном движении и выразить эту энергию через обобщенные координаты и обоб- щенные скорости.

4.Вычислить обобщенные силы, последовательно задавая элемен- тарные положительные приращения обобщенных координат.

5.Подсчитываем соответствующие производные и составляя урав- нение Лагранжа определяем неизвестные величины.

214

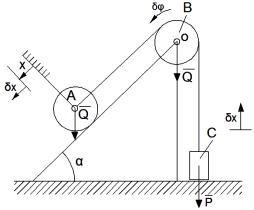
Пример 1. Каток А массой М1 ,

скатываясь без скольжения по наклонной плоскости вниз, поднимает посредством нерастяжимой нити, переброшенной че-

рез блок В, груз С массой М2. При этом блок В вращается вокруг неподвижной оси О, перпендикулярной к его плоско-

сти. Каток А и блок В однородные

круглые диски одинаковой массы и ра-

Рис. 88

диуса. Наклонная плоскость образует

угол α с горизонтом. Определить ускорение оси катка. Массой нити пре-

небречь (рис. 88).

Решение. Система имеет одну степень свободы, связи, наложенные на систему, – идеальные. Примем в качестве обобщенной координаты ли-

нейные перемещения оси катка А.

Q = x.

Записываем уравнение Лагранжа II рода:

d

T

T

= Q .


ɺ

x


dt

x


Вычислим кинетическую энергию системы:

T = TA + TB + TC ;


1

2


1 M1r2

2


1 M1r2

2


1


2

TA

=


M1VA

+


ωA

; TB

=


ωB

; Tc

=


M

2Vc .

2

2

2

2

2

2


Выразим все скорости через обобщенную скорость:


.


.


.


.


VA


x


VA


x


V

A

= x ;

ω

A

=

=


;

ω

B

=

=


; V = x ;


r


r


r


r


c


1


2


1


ɺ

2


1


2


ɺ2


1


2


T =

M1x


+

M1r

2 x


+

M1r

x

+

M 2 x

=


2


ɺ


4


r

2


4


r2


2

ɺ


ɺ

2


ɺ

2


=

x


(4M1 + 2M

2 ) =

x


(2M1 + M 2 ).


4


2


215

Источник: https://studfile.net/preview/16531417/