Материал: УМК Коровкин-Кулик

Внимание! Если размещение файла нарушает Ваши авторские права, то обязательно сообщите нам

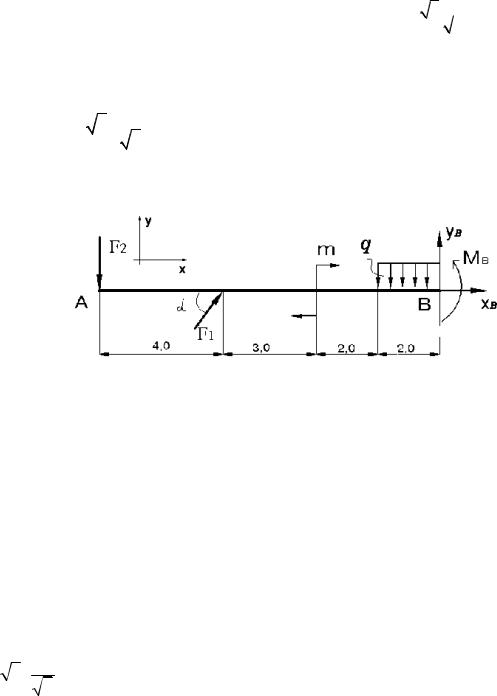
2)

F


= 0 : -F + F sin a - q × 2 + Y = 0 ; -8 + 4


2


- 5 × 2 + Y = 0 ;


5


KY

2


1


B


B


5


YB =10 кН.


×11 - F1 sin a × 7

- m + q × 2 ×1 + M B


3)

mB (Fk ) = 0 : F2

= 0 ;


8 ×11 - 4


×


2


× 7 - 30 + 5 × 2 ×1 + M B = 0 ; 88 - 56 - 30 +10 + M B = 0 ;

5


5


M B = -12 кН× м.


B


y


F2


B


x


F1


Рис. 4


Знак «–»


при MB указывает на то, что истинное направление реактивно-

го момента противоположно предварительно принятому, т.е. MB = 12 кН×м,

направление


по ходу часовой стрелки.


Чтобы не проводить все решение заново, оставим принятые направ- ления реакций жесткой заделки В без изменения, но будем помнить о зна- ках найденных реакций.

В заключение выполним проверку правильности решения задачи, составим еще одно уравнение равновесия. Например,

mA = 0 : F1 sin a × 4 - m - q × 2 ×10 + YB ×11 + M B = 0 ;

45 × 2 × 4 - 30 - 5 × 2 ×10 +10 ×11 + (-12) = 0 ; 32 − 30 −100 + 110 −12 = 0 ; 0 = 0. 5

Полученное тождество свидетельствует о правильности решения задачи. XB = 4 кН (влево); YB = 10 кН (вверх); MB = 12 кН×м (по ходу часовой стрелки).

Пример 3. Определение опорных реакций рамы

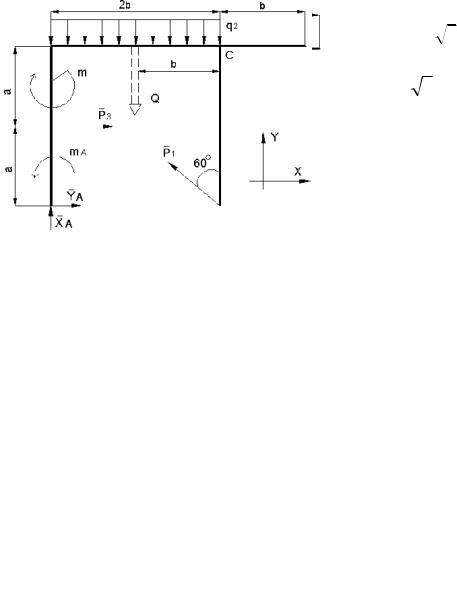
Плоская рама находится в равновесии благодаря наложенной связи жесткой заделке в сечении А (рис. 5). Определить реакции связи и выпол- нить проверку правильности решения.

221

Рис. 5

ку искомыми реакциями действующей

Дано: Р1 = 24 кН;

Р3 = 123 кН;

q2 = 3 кН/м; m = 18 кН×м; а= 3 м; b = 3 м.

Решение. Для определе- ния реакций жесткой заделки в точке А рассмотрим равновесие рамы, находящейся под действи- ем произвольной плоской систе- мы сил. Заменим жесткую задел-

XА, YА, mА, а распределенную нагрузку ее равно-

Q = q2 × 2b = 3× 2 ×3 =18 кН.

Получаем расчетную схему рамы в виде свободного твердого тела, на- ходящегося в равновесии под действием заданной произвольной плоской сис- темы сил и произвольной плоской системы сил реакций, заменяющих

жесткую заделку А (рис. 6).


Выбираем оси проекций Х и

Y, составляем уравнения равнове-

сия тела:


1)


FKY = 0 :


X

A

- P sin 60° + P = 0;


1

3

2)


FKY = 0 :


Y - Q + P cos60° = 0 ;


A


1

3)


mA = 0 :


Рис. 6


- m - Qb + P cos60°× 2b - P × a = 0.

m

A


1

3

Подставив значения заданных величин и решив уравнения, получаем:


XA = 0; YA = 0; mA = 36 кН×м.

Для проверки составим еще одно уравнение равновесия, не исполь-

зованное при решении:


mC (Fk ) = 0 :


m

A

+ X

A

× 2a -Y × 2b - m + Q ×b + P × a - P sin 60°× 2a = 0 .


A

3

1

Подстановка полученных и заданных величин в это уравнение при- водит к тождеству 0 = 0. Следовательно, неизвестные силы реакций найде- ны верно.

222

Рис. 7

Пример 4. Определение опорных реакций рамы

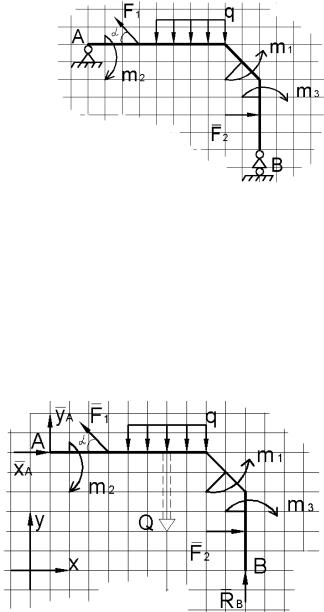
Плоская рама находится в равновесии под действием произвольной плоской системы сил и закреплена неподвижно при помощи неподвижной шарнирной опоры (точка А) и подвиж- ной шарнирной опоры (точка В). При- няв линейные размеры рамы непосред- ственно из рис. 7, определить реакции опор рамы и выполнить проверку пра- вильности решения задачи.

Дано: sina = 0,8; cosa = 0,6; F1 = 50 кН; F2 = 30 кН; q = 10 кН/м; m1 = 100 кН×м; m2 = 60 кН×м; m3 = 40 кН×м.

Решение. Для определения реак- ций связей рассмотрим равновесие ра-

мы. Чтобы получить расчетную схему, отбросим связи и заменим их дей- ствие искомыми силами реакций. Реакцию опоры в точке А представим в виде двух составляющих X A и YA , направленных параллельно произволь-

но принимаемым осям проекций Х и Y (рис. 8).

Реакция RB подвижной шарнирной опоры в точке В направлена пер-

пендикулярно к опорной поверхности, т.е. вертикально (например, вверх).


Равномерно

распределен-


ную

нагрузку

интенсивности


q = 10 кН/м заменим ее равно-


действующей силой


Q = q × 4 = 40 кН.


Линия действия этой си-


лы

проходит

через

середину


участка длиной 4 м, на который


действует нагрузка.


Полученная


расчетная

Рис. 8

схема представлена на рис. 8.


Составляем

и

решаем


уравнения равновесия произвольной плоской системы сил, действующей на раму:

1)FKY = 0 : X A - F1 cos a + F2 = 0 ; X A - 50 × 0,6 + 30 = 0 ; X A = 0 .

2)mA (Fk ) = 0 : -m2 + F1 sin a ×3 - Q × 6 + m1 - m3 + RB ×10 + F2 × 4 = 0 ;

-80 + 50 × 0,8 ×3 - 40 × 6 +100 - 40 + RB ×10 + 30 × 4 = 0 ; RB = 2 кН.

223

3) mB (Fk ) = 0 :

- X A × 6 - YA ×10 + F1 × cos a × 6 - F1 sin a × 7 + Q × 4 - m2 + m1 - m3 - F2 × 2 = 0;

-0 - YA ×10 + 50 × 0,6 × 6 - 50 × 0,8 × 7 + 40 × 4 - 80 +100 - 40 - 30 × 2 = 0 ;

YA = -2 кН.

Выполним проверку правильности полученных результатов, соста- вив еще одно уравнение равновесия рамы. Например,

FKY = 0 : YA - F1 sin a - Q + RB = 0 ; -2 + 50 × 0,8 - 40 + 2 = 0 ; 0 = 0.

Значит, реакции опор рамы найдены верно.

МЕТОДИЧЕСКИЕ УКАЗАНИЯ К РЕШЕНИЮ ЗАДАЧ С4 – С7

Эти задачи на равновесие системы сочлененных тел. В них впервые ставится вопрос об определении внутренних сил, действующих между со- ставными частями конструкции.

Следует иметь в виду, что внутренние силы есть во всех телах, во всех системах, в любых конструкциях. Но они, подчиняясь принципу ра- венства действия и противодействия, существуют всегда попарно. Поэтому в любом теле, в любой системе, в любой конструкции они между собой уравновешиваются. По этой причине при рассмотрении равновесия тела, системы или конструкции в целом эти внутренние силы не вводятся в

уравнения равновесия. Но их знание необходимо для создания прочных, работоспособных конструкций, механизмов и т.п. Кроме того, без опреде- ления этих сил не всегда удается решить задачи о нахождении сил реакций внешних связей методами теоретической механики.

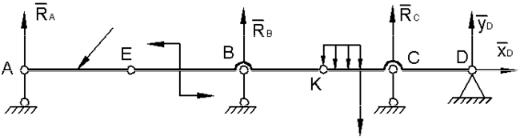
Например, конструкция, показанная на рис. 9, состоит из трех тел (балок АЕ, ЕК, КD), соединенных между собой шарнирами Е и К.

Рис. 9
224

Рис. 10

Для удержания ее в равновесии нужны внешние связи. В рассматри- ваемой конструкции таковыми являются опорные стержни в точках А, В, С и неподвижная шарнирная опора D. Под действием внешних заданных на- грузок в них (опорах) появляются неизвестные силы реакций общим числом 5 (в неподвижной шарнирной опоре D две составляющие одной неизвест-

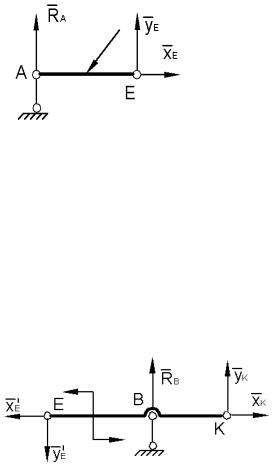
ной по величине и направлению силы реакции RD ). Следовательно, для их определения необходимо иметь пять независимых уравнений. Но, остава- ясь в рамках теоретической механики и исходя только из уравнений равно- весия твердого тела, получить такое количество независимых уравнений невозможно. Дело в том, что количество таких (независимых между собой) уравнений равновесия определяется не особенностями рассматриваемой системы (конструкции, механизма и т.п.), а исключительно видом системы сил, приложенной к ней (сходящаяся, произвольная плоская, произвольная пространственная или какая-то иная). Например, в случае произвольной плоской системы сил таких уравнений можно составить только 3. Тем не менее, задача является статически определимой, т.е. все пять неизвестных внешних реакций могут быть найдены. Но для этого придется дополни- тельно рассматривать равновесие отдельно взя- тых частей конструкции. Например, рассматри- вать только ее часть АЕ (рис. 10).

Из уравнений равновесия (для этой части конструкции можно составить именно три не- зависимых уравнения равновесия, поскольку дей- ствующая на АЕ система сил также произвольная плоская) нетрудно определить и силу RA (которая

является внешней силой и для АЕ, и для всей конструкции АЕКD в целом), и силу реакции в шарнире Е (с составляющими). Они внешние для АЕ, но внутренние для всей конструкции в целом. После того, как силы ХЕ и YЕ найдены, можно рассмотреть равновесие следующей части конструкции

ЕК (рис. 11).

При построении расчетной схемы необходимо учесть, что силы, дей- ствующие на эту часть конструкции со стороны АЕ, т.е. давления в точке Е, численно равны найденным выше ре- акциям,

= YE ,

X E

= X E ; YE

но их направления противоположны этим реакциям:


Рис. 11

X E = − X E ; YE = −YE .


225

Источник: https://studfile.net/preview/16531417/