Материал: УМК Коровкин-Кулик

Внимание! Если размещение файла нарушает Ваши авторские права, то обязательно сообщите нам
X A + S8 + S1 cos α1 = 0 ; YA + S1 sin α1 = 0 .

F = 0 : XA F′ – F′ + F′ = 0 XA = 2 кН;

KX

1

2 3

mA = 0 : F1·4 + F2′′ ·2 + F2·6 + F2′′ ·6 – F3·4 + YB·12 = 0; YB = –2 кН.

F = 0 : YA + F′′

+ F′′ + YB = 0 YA = –1 кН.

KY

1

2

Проверка:


mB = 0 : –Y A·12 + F1·4 – F1′′ ·10 + F2·6 – F2′′ ·6 – F3·4 = 0;

–(–1)

·12 + 1·4 – 2 ·10 + 3·6 – 1 ·6 – 2 ·4 = 0.

Реакции найдены верно:


34 – 34 = 0.

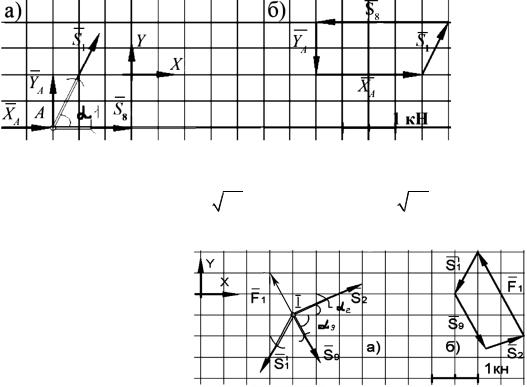
Определяем усилия в стержнях фермы методом вырезания узлов. Усилия в перерезанных стержнях направляем от рассматриваемого узла, считая, что любой стержень работает на растяжение. Придерживаемся по- следовательности, показанной в порядке расчета. Узел А находится в рав- новесии под действием плоской системы сходящихся сил (рис. 17, а).

Поэтому

FKX = 0

FKY = 0

(1)

Рис. 17


По рис. 16 находим sinα1 = 4 / 20 = 0,895; cosα1 = 2 /

20 = 0,447.

Решая систему (1), получаем: S1 = 1,12 кН; S8 = –2,50

кН.

Производим графическую


проверку правильности опреде-


ления усилий S1 и S8. С этой це-


лью выбираем масштаб для изо-


бражения сил и строим силовой


многоугольник из сил, сходящих-


ся в данном узле (см. рис. 17, б).


Рис. 18


Так как силовой много-


угольник получился замкнутым, то усилия S1 и S8 найдены верно.

Узел I (рис. 18, а). На него действуют силы


F1, S1 = −S1 , S2 и S9 .

231

Составляем уравнения равновесия узла:

FKX = 0

F1x

+ S2 cos α2 + S9 cos α9 = 0 ;

S1 cos α1

FKY = 0

+ F1y

+ S2 sin α2 S9 sin α9 = 0 ;

S1 sin α1

(2)

(sin α9 = sin α1 = cos α2 = 4 / 20 = 0,895 ; cos α9 = cos α1 = sin α2 = 2 / 20 = 0, 447).

Решая систему (2) получаем: S9 = 1,56 кН; S2 = 0,894 кН.

Проводим графическую проверку правильности определения S2 и S9. Для этого в принятом ранее масштабе строим многоугольник сил, сходящихся в узле I (см. рис. 18, б). Силовой многоугольник получился

замкнутым. Следовательно, S2 и S9 найдены верно.

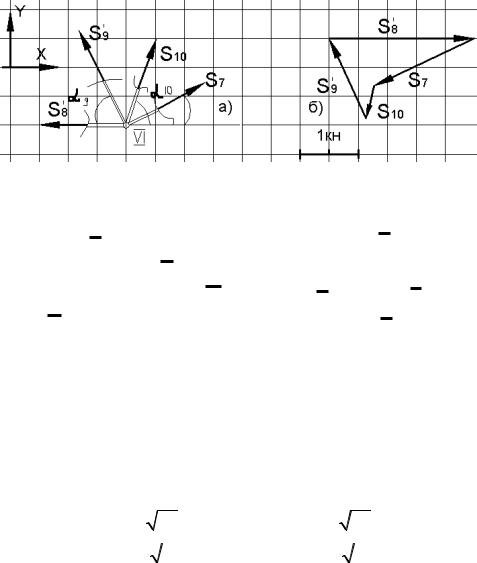
Узел VI (рис. 19)


Рис. 19


FKX = 0

α9 + S10 cos α10 + S7 cos α7 = 0 ;

S8

S9 cos

FKY = 0

S9 sin α9 + S10 sin α10 + S7 sin α7 = 0 ;


sin α9 = 0,895; cos α9 = 0,447;

(3)


sin α7 = 2 /


= 0, 447;

cos α7 = 4 /


= 0,895;


20

20


sin α10 = 3/


= 0,949;

cos α10 = 1/


= 0,316.


10

10


то решение системы (3)

Так как S8 =

S8 = 2,50 кН; S9 = S9 = 1,56 кН,

дает: S7 = –1,79

кН; S10 = –0,636 кН. Знаки «–» указывают на то, что эти

стержни сжаты.


Рассматривая аналогичным образом следующий узел (узел V), нахо-

дим: S11 = –1,6

кН; S6 = –1,79 кН (стержни сжаты) и производим графиче-

скую проверку.


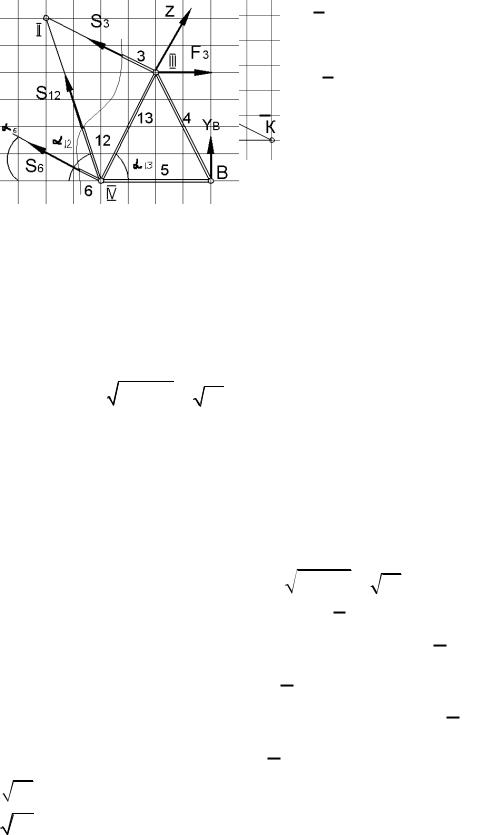
Для определения усилий в остальных стержнях воспользуемся методом сквозных сечений. Проводим сечение по стержням 3, 13, 5 (рис. 20). Рас- сматриваем равновесие правой (отсеченной) части (см. рис. 20). Действие перерезанных стержней заменяем их усилиями. Для их определения со-

232

Рис. 20

ставляем такие уравнения равновесия, чтобы в каждое из них входило по одной неизвестной силе. Этого можно добиться, составляя уравнения мо- ментов относительно точек, где пере- секаются линии действия двух неиз- вестных усилий (так называемых то- чек Риттера).

Например, для определения S3 находим точку пересечения усилий S5 и S13 узел IV. Для определения S5 узел III. Для определения S13 точка К. Составляем уравнения моментов отно- сительно точек III и IV:

mIII = -4 + YB × 2 = 0; S5 = -1 кН;

(4)

mIV = S3h3 - F3 × 2 + YB × 4 = 0,

где h3 плечо силы S3 относительно узла IV.

Из рис. 20 видно, что стержни 3 и 13 перпендикулярны. Поэтому h3

равен длине стержня 13:


h = 22

+ 42

=


= 4, 46 м.


20


3


Поэтому из уравнения (4) находим S3 = 3,58 кН. Составляем сле-

дующее уравнение равновесия для определения S13:


mK = 0


S13h3 - F3 × 4 + YB × 6 = 0 .

(5)

Взаимное расположение точки К и узлов фермы определяем по рис. 20. В частности, КВ = 6 м, a h13 равно расстоянию от точки К до узла III.

Так как стержень S3 перпендикулярен к S13, то h13 = 42 + 82 = 80 = 8,94 м.

Из уравнения (5) находим S13 = –0,447 кН (стержень сжат).

Проводим сечение по стержням 3, 12 и 6 (рис. 21), чтобы найти усилие S12 (уси- лия S3 и S6 найдены ранее). Рассматриваем равновесие правой отсеченной части.

Имеем:

sin α12 = 3/ 10 = 0,949; α12 = 71,35;

sin α13 = 4 /

20

= 0,894; α13 = 63, 25.

Рис. 21

233

Линии действия усилий S3 и S6 параллельны, т.е. не имеют точки пере- сечения, поэтому для определения S12 составляем уравнение проекций на ось Z, перпендикулярную к этим усилиям (ось Z направлена от узла IV к узлу III):

FKZ = 0 ;


S12 cos γ + F3 cos α13 + YB sin α13 = 0

(6)

Угол γ между S12 и осью Z

γ = 180° − α12 − α13 = 45°.

Решая уравнение (6), получаем: S12 = 1,27 кН.

Для определения неизвестного усилия составляем уравнение (рис. 22):

mIV = 0 ;

S4 sin a4 × 4 + YB × 4 = 0, где sin a4 = 0,895.

Следовательно, S4 = 2,24 кН.

Рис. 22

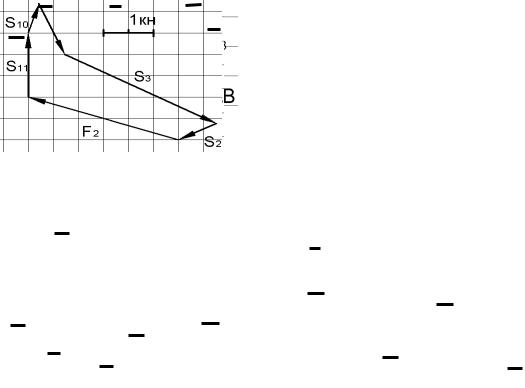
Выполним графическую проверку правильности полученных резуль- татов, для чего построим силовой многоугольник для узла II (рис. 23).

б)

а)

Рис. 23

Усилия во всех стержнях определены. Результаты расчета сводим в таблицу.

XA

YA

YB

S1

S2

S3

S4

S5

2,0

–1,0

–2,0

1,12

0,894

3,58

2,24

1,0


S6

S7

S8

S9

S10

S11

S12

S13

–1,79

–1,79

–2,50

1,56

–0,632

–1,60

1,27

–0,447


Задачи 5, 6. Равновесие произвольной пространственной системы сил (ломаный стержень, вал).

234

Порядок выполнения

1.Выделим тело (объект), равновесие которого будем рассматривать.

2.Прикладываем заданные силы.

3.Заменяем наложенные связи их реакциями.

4.Проводим оси координат, совмещая начало отсчета с точкой, в которой приложено наибольшее число реакций связей.

5.Составляем уравнения равновесия.

6.Определяем неизвестные величины.

Пример 7. Определение реакции жесткой заделки стержня

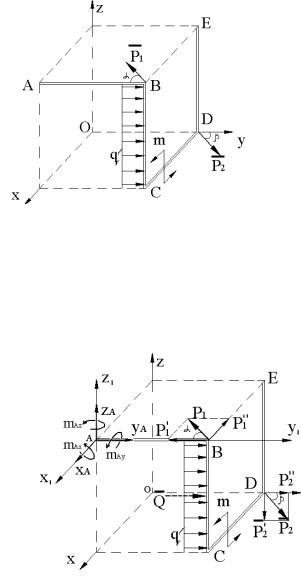
Определить реакции жесткой заделки стержня в двух случаях: а) крепление в точке А (рис. 24); б) крепление в точке Е (см. рис. 24).

Сравнить полученные результаты.

Дано: Р1 = Р2 = 400 Н; m = 400 Н×м; q = 600 Н/м; a = 45°; b = 30°;

АВ = ВС = CD = DE = 1 м.

P лежит в плоскости, параллель-

1

ной OXY; P2 в плоскости, па- раллельной OZY.

Рис. 24

Решение. Рассмотрим случай крепления стержня концом А при по- мощи жесткой заделки (рис. 25). Саму заделку сразу заменим соответствую- щей системой сил реакций X A , YA , Z A и реактивными моментами mAX ,

m


, m


. Силы


раскладываем на составляющие, параллельные

AY

AZ

P

и

P


1


2


осям координат:

)


2

( 2

2

)


1

( 1

1


,


P P¢, P¢¢, 0


; P P¢¢, P¢, 0


где P′ =

P sin α = 282,8 Н ;


1

1


P′′= P cos α = 282,8 Н ;


1

1


P′′= P sin β = 200 Н;


1

2


P2′′ = P2 cosβ = 346,4 Н.

Равнодействующая распределенной нагрузки

Q = q × BC = 600 ×1 = 600 Н.

Рис. 25
235

Источник: https://studfile.net/preview/16531417/