Материал: УМК Коровкин-Кулик

Внимание! Если размещение файла нарушает Ваши авторские права, то обязательно сообщите нам

Именно с учетомэтого обстоятельстваи показаны силы X ′ , Y нарис. 11.

E E

Снова замечаем, что в рассматриваемых фрагментах задачи и конст-

рукции три неизвестных RB , X K , YK . Но так как на балку ЕК действует произвольная плоская система сил, то можно составить именно три неза- висимых уравнения ее равновесия. Следовательно, задача решается, и все три неизвестные RB , X K , YK будут найдены.

Далее можно рассмотреть либо часть конструкции КD, либо всю конструкцию целиком. В последнем случае неизвестными будут RC , X D ,

YD , т.к. RA и RB уже найдены. Снова можно составить три независимых уравнения равновесия и из них найти эти оставшиеся три неизвестные силы.

Подведем итоги. Внутренние силы существуют во всех телах, систе- мах, конструкциях. В целом они уравновешиваются, но для каждой отдель- но взятой части системы (конструкции) некоторые из них становятся внеш- ними. При рассмотрении равновесия какой-либо части конструкции (систе- мы) с такими «новыми» внешними силами обращаются как и со «старыми», в частности, эти силы входят в уравнения равновесия и при определенных условиях могут быть найдены методами теоретической механики. Это так называемые «статически определимые задачи», в которых количество неиз- вестных сил и число независимых уравнений равновесия, которые можно составить для данной системы сил, равны между собой.

После определения всех внешних (для конструкции в целом) неиз- вестных сил можно выполнить проверку решения задачи обычным прие- мом составить одно (или несколько) уравнений равновесия, неиспользо- ванных при определении неизвестных. Например, это могут быть уравне- ния равновесия конструкции (системы) в целом.

Так, «расчленением» составной конструкции на отдельные части и рассмотрением их равновесия решаются задачи С4 – С7. Они отличаются друг от друга только количеством тел, из которых состоит сложная конст- рукция, находящаяся под действием произвольной плоской системы сил и закрепленная неподвижно при помощи тех или иных опорных устройств. Ниже рассмотрены примеры решения подобных задач.

Пример 5. Определение реакций внешних опор и давления во внутреннем шарнире составной конструкции

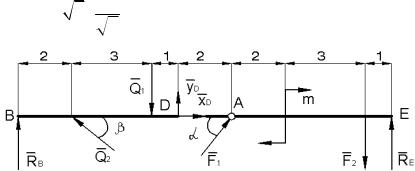
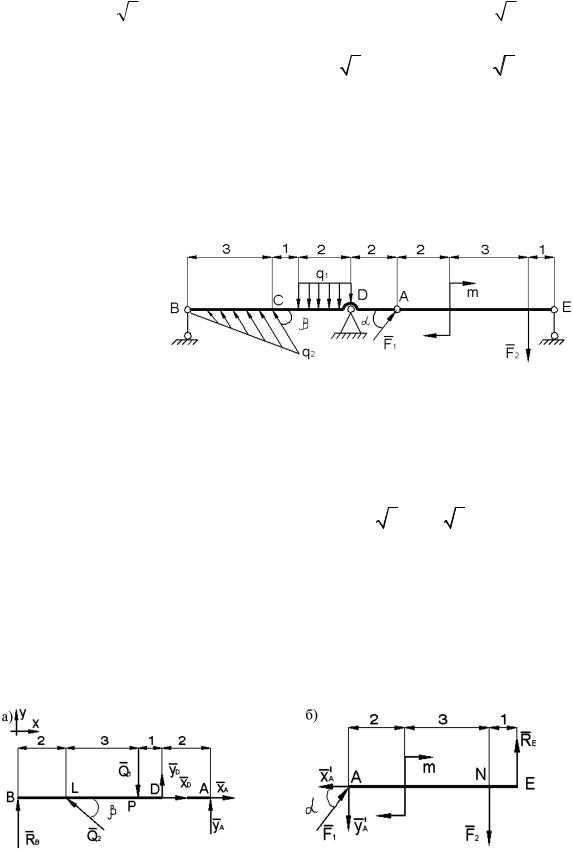
Составная конструкция состоит из двух балок BA и AE, соединенных шарниром А. Определить реакции внешних опорных стержней в точках В, Е и неподвижной шарнирной опоры D, удерживающих конструкцию в равно- весии при действии на нее произвольной плоской системы сил (рис. 12).
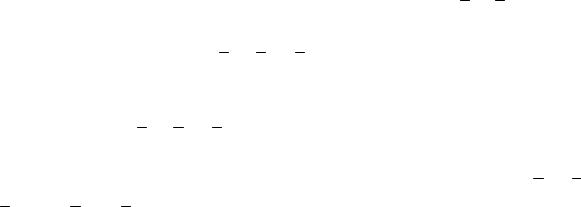
226

Рис. 12

Определить также давление в соединенном (внутреннем) шарнире А.

Дано: F1 = 65 кН ; F2 = 9 кН; q1 = 3 кН/м; q2 = qmax = 25 кН/м;

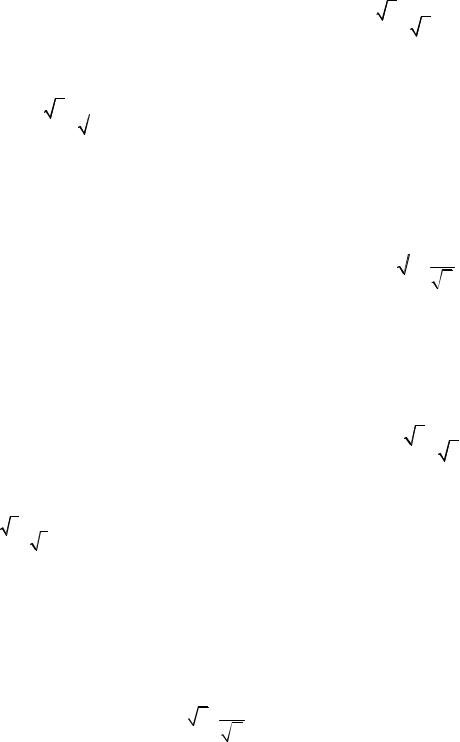
m = 3 кН×м; tga = 2; tgb = 0,5; (sin a = cosb =

2


; cosa = sin b =

1


).


5

5


Решение. Для составной конструкции в целом имеем 4 неизвестные

внешние реакции (реакции опорных стержней


B ,


E и две составляющие

R

R

неизвестной силы реакции


D неподвижной шарнирной опоры D


R

X

D , YD ).

Независимых уравнений равновесия всей конструкции в целом (если воспользоваться аксиомой отвердевания) – только 3, т.к. действующая на конструкцию система сил является произвольной плоской. Этого недоста- точно для определения четырех неизвестных.

Поэтому воспользуем- ся методом расчлене- ния составной конст- рукции и будем рас- сматривать равновесие ее отдельных частей

ВА и АЕ, полученных расчленением конструкции по внутреннему шарниру А. Освободим каждое из них от внешних связей и заменим их действие ис- комыми силами реакций (рис. 13, а). Распределенные нагрузки заменим их равнодействующими:

Q = q l = 3×2 = 6 кН; Q =

1

× q l =

1

× 2


×3 = 3


кН.

5

5


1 1 1

2

2

max 2

2


Линия действия силы Q1 проходит через середину участка, где дей- ствует нагрузка q1, а линия действия силы Q2 проходит через точку L, де- лящую участок ВС на части 2:1, т.е. BL = 2 м; LC = 1 м.

Силы, действующие на каждую часть конструкции в точке А, между собой равны, но направлены в противоположные стороны:

X

= X


; Y

= Y


;


;


.

A

A

X ¢

X

A

Y ¢

Y

A

A


A


A


A


Рис. 13: Конструкция: а) левая часть; б) правая часть

227

В первую очередь рассматриваем равновесие тела АЕ, т.к. среди внешних сил, действующих на него, только 3 неизвестных, тогда как по- добных сил, приложенных к телу АВ, – 5. При этом на каждое из тел дей- ствует произвольная плоская система сил, для которых можно составить только по 3 независимых уравнения равновесия. Выбираем оси Х и Y и со- ставляем уравнения равновесия тела АЕ:


F = 0 : X

+ F cosα = 0 ; − X

+ 6


×

1


′ = 6 кН;

1)

5


= 0;


KX


A

1

A

5


X A


2)

mE (Fk ) =


× AE - m + F2 × NE = 0;


0 : -F1 sin AE +YA


-6


×

2


× 6 + Y ¢

× 6 - 3 + 9 ×1 = 0 ; -72 + Y

× 6 - 3 + 9 = 0 ;


5

=11 кН

.


5


A


A


YA


3)

mA (Fk ) = 0 : RE × AE - F2 × AN - m = 0; RE ×6 - 9 ×5 - 3 = 0 ;


RE × 6 - 48 = 0 ; RE = 8 кН.

Проводим проверку правильности решения этой части задачи:


+ F1 sin a - F2 + RE

= 0 ; -11 + 6 5 ×

FKY = 0 : -YA


−20 + 20 = 0 ; 0 = 0 .


Рассматриваем равновесие тела АВ. Имеем:


кН.


X A = X A = 6 кН; YA = YA =11

2 - 9 + 8 = 0 ; 5

Остальные неизвестные находим из уравнений равновесия тела АВ:


F = 0 : XD + XA

Q2cosb = 0; X


+ 6 - 3


×

2


= 0 ; X


= 0 ;

4)

D

5

D


KX


5


5)

mB (Fk ) = 0 : Q2 sinBL + Q1BP +YD × BD +YA × BA = 0;


3


×

1

×2 -6×5 +Y ×6 +11×8 = 0

; 6-30+Y ×6+88=0; Y

= -64/ 6 » -10,67 кН.

5


5

D

D


D


6)

mD (Fk ) = 0 : -RB × DB - Q2 sinDL + Q1 × DP + YA × DA = 0 ;

-RB ×6 -12 + 6 + 22 = 0; RB =16/ 6 » 2,67 кН.

Проводим проверку правильности решения этой части задачи:

FKY = 0 : RB + Q2 sin b - Q1 + YD + YA = 0 ;

2, 67 + 35 × 1 - 6 -10, 67 +11 = 0 ; 0 = 0 . 5

228

Выполним проверку правильности решения всей задачи, для чего со- ставим уравнение равновесия всей конструкции в целом (рис. 14).

mA (Fk ) = 0 : -RB ×8 - Q2 sin6 + Q1 ×3 - YD × 2 - m - F2 ×5 + RE × 6 = 0 ;

-2,67 ×8 - 35 × 1 × 6 + 6 ×3 +10,67 × 2 - 3 - 45 + 48 = 0 ; 0 = 0. 5

Рис. 14

Выполненная проверка подтверждает правильность решения всей задачи.

Примечание. Силы давления в шарнире А будут иными, если силу F отнести к другому телу, но при этом реакции опор В, Е и D останутся без изменения.

Задача 4. Расчет плоской фермы методом вырезания узлов и мето- дом сквозных сечений.

Порядок расчета фермы методом вырезания узлов

1.Вычерчиваем ферму в соответствии с данными.

2.Раскладываем заданную силу на составляющие по осям коорди- нат и записываем их модули, учитывая, что 1 см = 1 кН.

3.Отбрасываем опоры в опорных узлах и заменяем их действие ре-

акциями.

4.Составляем три уравнения равновесия.

5.Вычисляем величину опорных реакций.

6.Определяем порядок расчета узлов, начиная расчет с того узла, где не более двух неизвестных пересеченных стержней.

7.Вычерчиваем узлы в порядке расчета.

8.В каждом узле: 1) показываем реакции пересеченных стержней, предполагая их растянутыми, направляем реакции от узлов; 2) проводим оси координат; 3) обозначаем углы между осями и реакциями; 4) вычисля- ем эти углы или находим их sin и cos; 5) записываем, что дано и что надо найти; 6) записываем уравнения равновесия; 7) определяем неизвестные величины.

9.Знак (–) в ответе означает, что данный стержень сжат.

229

Порядок расчета фермы методом Риттера

1.Определяем опорные реакции.

2.Проводим сечение Риттера оно должно быть сквозным, т.е. раз- делять ферму на две части. Сечение Риттера должно пересекать не более трех стержней (с неизвестными усилиями ), не пересекающихся в одной точке.

3.Рассматриваем равновесие одной из частей фермы, лучше той, где меньше приложенных сил.

4.Пересеченные стержни предполагаем растянутыми, и их усилия направляем от узлов, т.е. в сторону отброшенной части.

5.Составляем уравнения моментов относительно точек Риттера для определения неизвестных усилий в стержнях. Точкой Риттера называется точка, в которой пересекаются два из трех перерезанных стержней. Если точка Риттера в бесконечности, то составляем уравнение проекций на ось, перпендикулярную к стержням.

Пример 6.

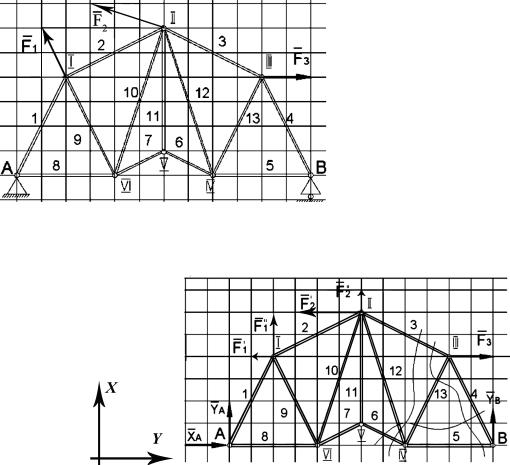
Произвести расчет фермы


Дано: F1 (–1, 2); F2 (–3, 1);


F3 (2, 0) (рис. 15).


Решение. Определяем ре-


акции внешних опор А и В из


уравнений равновесия фермы в


целом. При этом учитываем


только внешние силы (заданные


и искомые), так как внутренние


силы (усилия в стержнях) обра-


зуют уравновешенную систему

Рис. 15

сил (рис. 16).

Рис. 16

230

Источник: https://studfile.net/preview/16531417/