Материал: УМК Коровкин-Кулик

Внимание! Если размещение файла нарушает Ваши авторские права, то обязательно сообщите нам

Составляем уравнения равновесия стержня под действием произ-

вольной пространственной системы сил:


∑F = 0 :


X

A

- P′ = 0 ;


KX


1


∑F = 0 :


′′


′′


= 0 ;


Y - P + P + Q


KY


A


1


2


∑FKZ = 0 :


Z A - P2′ = 0 ;


∑mx

= 0 :


m

AX

+ Q × BC / 2 - P′ × AB + P′′× BC = 0 ;


1


2


2


∑my

= 0 :


m

AY

+ m - P′ ×CD = 0 ;


1


2


∑mz1 = 0 :


m

AZ

+ P¢¢ × AB - P ¢¢ ×CD = 0 .


1


2


Решая полученные уравнения, находим:


XA = 282,8 Н; YA = –663,6


Н; ZA = 200 H;


mAX = 746,4 Н×м; mAY = –200 Н×м; mAZ = 63,6 Н×м.

Вычислим силу реакции и момент в заделке:


R

A

= X 2

+ Y 2 + Z

2


= 748,6 H; M

A

=


m2

+ m2


+ m2

= 775,3 H.


A


A

A


AX


AY


AZ


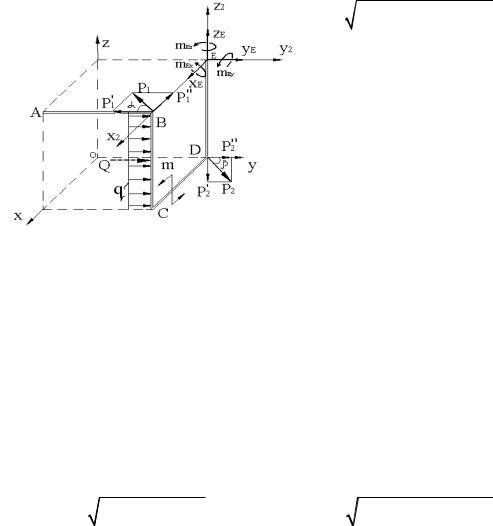
Рассмотрим

случай жесткой


заделки стержня концом Е и опреде-


лим реакции этой связи (рис. 26).


Составляем

уравнения равно-


весия:


∑F


= 0: XЕ

– P′′ = 0;


KX


1


∑F


= 0: YЕ

+ Q – P′′

+ P′′ = 0;


KY


1


2


∑FKZ = 0: ZЕ – P2′ = 0;


∑m


= 0 : mEX + Q×BC/2 + P′′ ×BC = 0;


Рис. 26


x 2


2


∑m


= 0 : mEY + m = 0;


y 2


∑m

= 0

: m

EZ

- P′

×CD + Q ×CD = 0 .


z

2


1


Откуда находим:


XE = 282,8 Н; YE = – 663,6


Н; ZE = 200 H;


mEX = – 646,4


Н×м; mEY = – 400 Н×м; mEZ = – 317,2 Н×м.

Вычисляем силу реакции в заделке и реактивный момент:

R =

X

2

+ Y 2

+ Z

2

= 748,6 H; M

E

=

m2

+ m2

+ m2

= 823,6 H.

E


E

E


E


EX

EY

EZ


236

Выводы:

1.Величина силы реакции не зависит от места крепления стержня с помощью жесткой заделки.

2.Реактивный момент в случае закрепления стержня концом А меньше, чем при креплении его концом Е.

Следовательно, предпочтение следует отдать креплению стержня концом А.

Пример 8. Исследование равновесия вала

Дано:

Ft = 1000 H;

Fr = 300 H;

Fa = 200 H; α = 45°; F1 = 2F2.

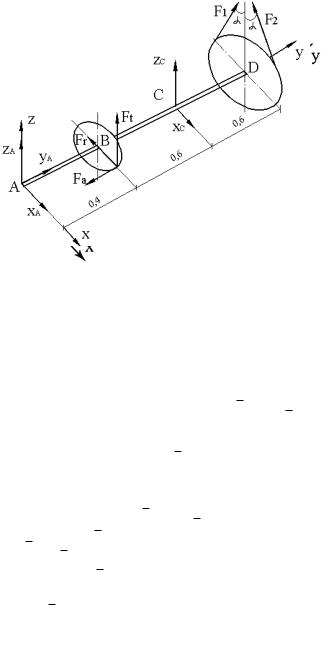
В точке А – опора, фикси- рующая вал от осевого смещения (подпятник), в точке С – под-

шипник (рис. 27). Диаметры зуб-

Рис. 27

чатого колеса и шкива соответ-

ственно равны: d = 0,2 м; D = 0,4 м. Определить натяжение ветвей ремня и реакции опор вала, считая, что он находится в равновесии.

Решение.

В подпятнике сила реакции может

быть разложена на три

составляющие:

RA = X A + YA + Z A . В подшипнике –

на две: RC = XC + ZC .

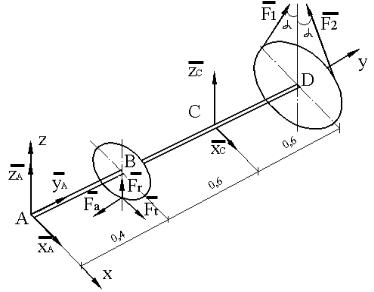
К числу неизвестных относится натяжение одной из ветвей ремня. Учитывая, что под действием окружной силы

Ft = 1000 H, приложенной к зубча- тому колесу, вал может вращаться ускоренно против хода часовой стрелки (если смотреть со стороны точки А), а силы натяжения ветвей

ремня F1 и F2 должны препятство-

вать этому ускоренному вращению вала, то приходим к выводу, что ве-

дущей ветвью ремня с натяжением

Рис. 28

F1 является левая ветвь, а ведомой –

правая ветвь с натяжением F2 (рис. 28).

237

Теперь рассмотрим равновесие вала. Составляем уравнения равновесия:

∑mY = 0:

– Ft ×d/2 + F1×D/2 – F2×D/2 = 0;

∑mZ = 0:

Fr ×AB – XC×AC – F1sina×AD + F2sina×AD – Fa ×d/2 = 0;

∑mX = 0:

F ×AB + ZC×AC + F1cosa×AD + F2cosa×AD = 0;


t

∑FKX = 0:

XA – Fr + XC – F2sina + F1sina = 0;

∑F = 0:

YA – Fa = 0;

KY


∑FKZ = 0:

ZA + Ft + ZC + F1cosa + F2cosa = 0.

Решая их (с учетом, что F1 = 2F2), получаем:

F2 = 500 Н; F1 = 1000 Н; XС = – 465,6 Н;

XA = 412,1 Н; ZC = – 2096,8 Н; ZA = 36,3 H; YA = 200 Н.

Правильность решения проверяем двумя уравнениями равновесия:

∑mX C = 0 : – Ft×BC – ZA×AC + F2cosa×CD + F1cosa×CD = 0;

∑mZ C = 0 : – Fa ×d/2 + XA ×AC – Fr ×BC + F2sina×CD – F1sina×CD = 0.

Подстановкой исходных данных и результатов решения убеждаемся, что эти уравнения переходят в тождество типа 0 = 0. Это свидетельствует о правильности найденных значений сил.

Алогичным образом, рассмотрев второй случай нагружения вала (рис. 29), получаем:

ZС = – 1796,8 Н; XС = – 965,6 Н; ZA = 436,3 Н; XA = – 387,9 Н; YA = 200 Н.

Рис. 29

238

Вычисляем результирующие реакции в точках А и С для двух случа- ев нагружения вала.

Первый случай (см. рис. 28):

RA = X A2 + YA2 + Z A2 = 459,5 H; RC = XC2 + ZC2 = 2147,9 H.

Второй случай (см. рис. 29):

RA = 617,1 H; RC = 2256,8 H.

В качестве критерия сравнения принимаем величины RA2 + RC2 :

Первый случай: R2

+ R2

= 4,825 кН2.

A

C


Второй случай: R2

+ R2

= 5,09 кН2.

A

C


Таким образом, во втором случае нагружения валу передаются боль- шие нагрузки, поэтому первый случай нагружения вала предпочтительнее.

РГР-2

Выполнение этой работы вырабатывает навыки и умения определять кинематические характеристики точек и тел при различных случаях его движения. Расчетно-графическая работа содержит 4 задачи.

Задача 1. Кинематика простейших движений твердого тела.

Порядок выполнения

1.Выполняем анализ движения звеньев передаточного механизма.

2.По заданным параметрам вращательного движения определяем угловую скорость и угловое ускорение и показываем их направления на рисунке в соответствии с полученными знаками.

3.Определяем радиус вращения точки.

4.Находим скорость точки и показываем ее вектор на рисунке пер- пендикулярно к радиусу вращения в сторону ω.

5.Вычисляем нормальную и касательную составляющие ускорения

точки и показываем их направления на рисунке из условия: a τ перпенди-

кулярно к радиусу вращения в сторону ε , a n – по радиусу вращения к оси вращения.

6. Находим ускорение точки.

239

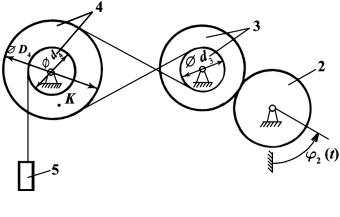
Пример 9. Вычислить модули и указать направления кинематических параметров, характеризующих движение тел и точек системы в момент време- ни t1 = 2 c, если дано уравнение вращения тела 2:

ϕ2 = 40 e– t – t2 (рад).

При вычислениях принять:

−количество зубьев колес зубчатой передачи z2 = 20, z3 = 40;

−диаметры шкивов ременной передачи d3 = 20 см, D4 = 60 см;

−диаметр барабана d4 = 20 см;

−удаление точки К от оси вращения тела 4 hk = 20 см (рис. 30).

Решение. Выполняем черновой рисунок (здесь он не приводится), показывающий картину движения механизма в положительном направлении, т.е. колесо 2 вращается против хода часовой стрелки (в сторо-

Рис. 30 ну увеличения угла ϕ2, пока- занного на черновом рисунке).

Последовательно переходя от тела 2 к телу 3, а от него к телу 4, получаем, что колесо 4 вращается тоже против хода часовой стрелки и груз 5 опус- кается вниз. Это – картина движения механизма в положительном на- правлении.

По заданному уравнению вращения тела 2 находим его дуговую ко-

ординату ϕ2(t1), угловую скорость ω2(t1) и угловое ускорение ε2(t1) в мо- мент времени t1:


dϕ2


∙

(t) = −40 e−t − 2t рад/с;


ω (t ) =


= ϕ

2


2

1


dt


dω2


d

2

ϕ2


∙∙


(t) = +40 e−t


ε

2

(t) =


=


= ϕ

2

− 2 рад/с2.


dt


dt 2


При t1 = 2 c: ϕ2(t1) = 1,41 рад; ω2(t1) = – 9,41 рад/с; ε2(t1) = 3,41 рад/с2.

Выполняем новый рисунок (рис. 31) – схему механической передачи,

показав на нем истинные направления ω2 = 9,41 рад/с (по часовой стрелке),

ε2 = 3,41 рад/с2 (против часовой стрелки) и координату ϕ2 = 1,41 рад.
240

Источник: https://studfile.net/preview/16531417/