Материал: УМК Коровкин-Кулик

Внимание! Если размещение файла нарушает Ваши авторские права, то обязательно сообщите нам

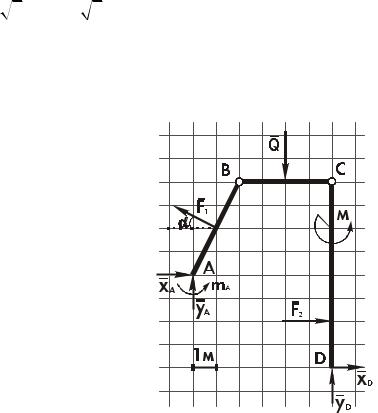
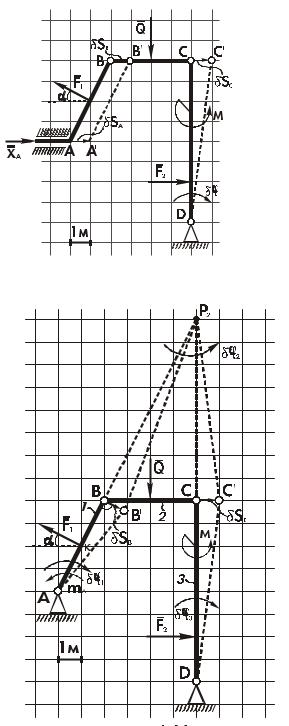
мещение dSC, перпендикулярное к ДС, т.е. тоже горизонтальное. Поэтому стержень ВС переместится поступательно, и dSС = dSВ. Точки А и В перейдут в положения А¢ и В¢ при поступательном горизонтальном перемещении тела

АВ, т.е. dSС = dSВ , АА¢ = ВВ¢.


Составляем уравнение работ:


δАакт = 0 ;


к


(XA F1cosa)dSA + (– M + F2×2)dj = 0.


Зависимость

между

возможными


перемещениями точек А, В, С и тела ДС:


dSА= dSВ = dSС = 8dj.


Учитывая это соотношение, из урав-


нения работ находим: ХА = 20 кН.

Рис. 57

Определение mA (рис. 58)


Рис. 58

Для определения реактивного момента в жесткой заделке заменим ее шарнирно-неподвижной опорой и искомым моментом mA. Сообщим системе возможное перемещение, при котором стержень АВ повернется на угол dj1 вокруг неподвижной точке А, стержень DC повернется во- круг тоже неподвижной точки D на угол dj3, а стержень ВС повернется на угол dj2 вокруг своего МЦС точки Р2.

Составим уравнение работ:

δ Аактк = 0 :

(F2·2− M )δϕ3 + Q2 ·2δϕ2 +

+(-mA - F1 sin a·1- F1 cosa·2)dj1 = 0.

Находим зависимость между перемещениями:

δSВ = АB·δφ1 = ВР2·δφ2 ;

δSС = Р2С·δφ2 = DС·δφ3 .

266

Определив линейные размеры АВ, ВР2, Р2С и DС непосредственно по рисунку, получаем:

25·δϕ1 = 4 5·δϕ2 ;

4δφ3 = 4δφ2.

Отсюда δφ1 = 2·δφ2; δφ3 = δφ2.

Подставляя в уравнения работ эти зави-

симости и сокращая на dj2 ¹ 0, находим: mА = –15 кН×м.

Выполним проверку правильности по- лученных результатов (рис. 59).

Для этого составим уравнение равнове- сия всей конструкции в целом виде:

mк (Fк ) = 0 ;

ХА×2 – ΥА×1 + mА Q×3 + M + F2×4 + + ХD×6 + ΥД×5 = 0;

0 = 0.

Реакции внешних связей конструкции определены верно.

Рис. 59

Задача 3 Применение общего уравнения динамики и уравнения Ла- гранжа II рода к исследованию движения механической системы с одной степенью свободы.

Порядок выполнения

(с применением общего уравнения динамики)

1.Производим анализ движений тел заданной системы.

2.Прикладываем активные силы и те реакции связей, которые на- рушают условие идеальности связей.

3.Прикладываем Даламберовы силы инерции к точкам и телам сис- темы, вычисляем их величины в зависимости от искомого ускорения.

4.Сообщая системе возможное перемещение и устанавливая их взаимозависимости записываем выражение общего уравнения динамики и разрешаем его.

267

Порядок выполнения

(с применением уравнения Лагранжа II рода)

1.Выделяем механическую систему, движение которой будем ис- следовать.

2.Прикладываем активные силы.

3.Выбираем обобщенную координату.

4.Находим кинетическую энергию системы как функцию обоб- щенной скорости.

5.Вычисляем обобщенную силу.

6.Вычисляем производные и составляем уравнение Лагранжа II рода.

Пример 16.

По условию примера 12 применить к определению ус-

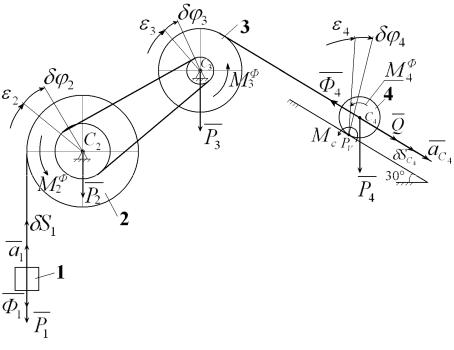
корения тела 1 общее уравнение динамики (рис. 60).


Запишем краткое условие.


Дано: m1

= 2 кг ; m2 = 3 кг ; m3 = 3 кг ; m4 = 5 кг ; R2 = 0,4 м; r2 = 0, 2 м ;

ρ2 = 0, 2 м; R3

= 0,3 м;

r3 = 0,1 м ; ρ3 = 0,3 м;

r4 = 0,15 м


однородный

круглый диск;

f

K

= 0,01

м ; α = 30° ; точка P

МЦС. При t

0

= 0 – покой


V


системы. Q = 20Н движущая сила.

Рис. 60

Из примера 12: IC2 = 0,12 кгм2 ; IC3 = 0, 27 кгм2 ; IC4 = 0,056 кгм2 .

268

Система имеет одну степень свободы, и на нее наложены идеальные

связи в точках

C

2

,C

и

P

. Деформируемость поверхности качения нару-


3


V


шает условие идеальности, поэтому пару сопротивления качению с момен- том Mc = fK m4 g cos30° будем вносить в активные силы.

Зададимся направлением ускорений точек и тел, исходя из условия передачи движения без проскальзывания и направления движущей силы

Q (рис. 60).

При этом связь между ускорениями аналогична связи между скоро- стями в примере 12:

e2 = 2,5a1; e3 = 5a1 ; aC4 =1,5a1;


e4 =10a1 .

Приложим к системе все активные силы:


,


силы тяже-

P

,

P

,

P

P


1

2

3


4


сти и M c = 0,01×5 ×9,8 × 0,866 = 0,424 Нм.

Приложим к телам и точкам системы даламберовы силы инерции, направляя их в сторону, противоположную соответствующему ускорению:

Ф1 = m1a1 = 2a1 сила инерции тела 1, движущегося поступательно;


M

Ф


= I

C

e

2

= 0,12 × 2,5a

= 0,3a

момент пары даламберовых сил


2


1

1


2


вращающегося тела 2;


M

Ф


= I

C

e

3

= 0, 27 ×5a =1,35a

момент пары даламберовых сил


3


1

1


3


инерции вращающегося тела 3;


M

Ф


= I

C

e

4

= 0,056 ×10a

= 0,56a

момент пары даламберовых сил


4


1


1


4


инерции тела 4 в плоском движении;


= m4aC4

= 5 ×1,5a1 = 7,5a1


Ф4

вектор даламберовой силы инерции

тела 4 в плоском движении.

Сообщим телам и точкам системы возможные перемещения, зависи- мость которых от dS1 (возможного перемещения тела 1), очевидно, такая

же, как зависимость между ускорениями

dj2 = 2,5dS1 ; dj3 = 5dS1 ; dSC4 =1,5dS1; dj4 =10dS1 .

Составим выражение общего уравнения динамики в виде

dAKa + dAKин = 0 ,

где должны быть вычислены работы активных сил и даламберовых сил инерции на возможных перемещениях:

-P

× dS

- Ф

× dS

- M

Ф × dj

2

- M

Ф × dj - M

Ф × dj

4

- Ф × dS

+

1

1

1

1


2


3 3

4

4

С4

+P4 ×sin 30° × dSС4 + Q × dS4 - M c × dj4 = 0.
269

Подставим значения величин:

-2 × gdS1 - 2a1dS1 - 0,3a1 × 2,5dS1 -1,35a1 ×5dS1 - 0,56a1 ×10dS1 - 7,5a1 ×1,5dS1 + +5 × g × 0,5 ×1,5dS1 + 20 ×1,5dS1 - 0, 424 ×10dS1 = 0 ,

сократим на dS1 :

3,75g + 30 − 2g − 4,24


a =


=

42,91

= 1,628 м/с2 .


+ 0,75 + 6,75 + 5,6 + 11,25


1

2

26,35


Таким образом, ускорение движения тела 1: a = 1,628 м/с2 .


1

Пример 17.

По условию примера 12 применим к определению уско-

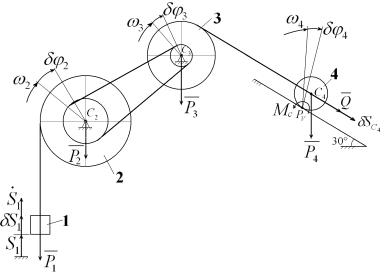
рения тела 1 уравнение Лагранжа II рода (рис. 61). Запишем краткое усло- вие задачи. Дано: m1 = 2 кг ; m2 = 3 кг ; m3 = 3 кг ; m4 = 5 кг R2 = 0,4 м; r2 = 0, 2 м ; ρ2 = 0,2 м ; R3 = 0,3 м; r3 = 0,1 м ; ρ3 = 0,3 м r4 = 0,15 м одно-

родный круглый диск; fK = 0,01 м ; α = 30° ; Q = 20Н движущая сила.

Рис. 61

Из примера 12:

IC = 0,12 кгм2 ;

IC

= 0,27 кгм2

;

IC = 0,056 кгм2 .


2


3


4

Система имеет одну степень свободы, поэтому ее движение опишет

одно уравнение Лагранжа второго рода в виде


d

δT

δT = Q

,


ɺ


δq

q


dt

δq


где q обобщенная координата системы; (в качестве q выберем S1 коор-

дината тела 1 (см. рис. 61); qɺ обобщенная скорость системы (в качестве qɺ выбираем Sɺ1 скорость тела 1); T кинетическая энергия системы в за-

висимости от S1 и Sɺ1 ; Qq обобщенная сила ( QS1 обобщенная сила, со-

ответствующая принятой обобщенной координате S1 ).

270

Источник: https://studfile.net/preview/16531417/