Материал: УМК Коровкин-Кулик

Внимание! Если размещение файла нарушает Ваши авторские права, то обязательно сообщите нам

Составим уравнение работ:


δAакт = 0 ;


K


тот


(Y


; P; M ) dj +


= 0

;


B

A

тот Q


1

D


(YA ×5 - P sin 60° ×3 - M )dj1 + Q × 2dj2 = 0 .

(1)

Зависимость между dj1 и dj2 определим через возможное перемеще- ние точки C dC.

Из рис. 42:

= 4dj1; = 4dj2,

отсюда

dj1 = dj2.

С учетом этого из уравнения (1) находим:

YА = –2,96 кН.

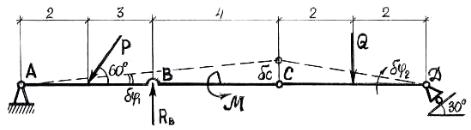
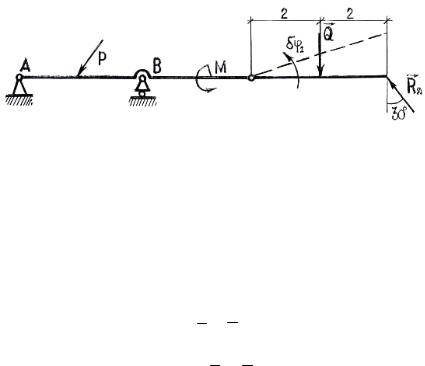
Определение RB (рис. 43)

С1

Рис. 43

Отбрасываем горизонтально-подвижную опору В и заменяем ее ис- комой реакцией RB. Так как эта система имеет одну степень свободы, да- дим возможное перемещение конструкции и составим уравнение работ:


акт

= 0 ;


K


тот

А

( P; R

; M ) dj + mom

(Q)dj

2

= 0

;


B


1

D


(-P sin 60° × 2 + RB ×5 + M )dj1 - Q × 2dj2 = 0 .

Находим зависимость между δϕ1 и δϕ2 .

Из треугольников ACC1 и DCC1 имеем:

dC = AC×dj1 = 9×dj1; dC = DC×dj2 = 4×dj2,

256

поэтому

9dj1 = 4dj2 ;

dj2 = 2, 25dj1 ;

-2 × 0,866 × 2 + RB ×5 + 4 - 3 × 4 × 2 × 2,25 = 0 ;

RB =10,69 кН .

Определение RD (рис. 44)

С

Рис. 44

Отбрасываем опору D и заменяем ее действие реакциейRD . Левая часть остается неподвижной, а правая может повернуться вокруг непод- вижной точки С.

Составляем уравнения работ:

δАактK = 0 ;

тотС (RD ;Q ) δϕ1 = 0 ;

momC (R D ;Q) = 0 ;

-Q × 2 + RD cos30°× 4 = 0 ;

RD = 6,93 кН .

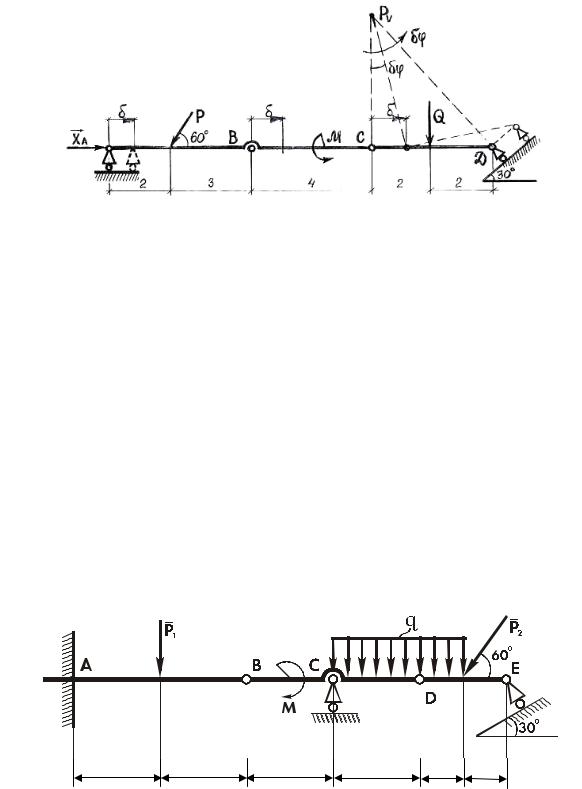
Определение ХА (рис. 45)

Заменяем опору А шарнирно-подвижной опорой. Сообщим системе возможное перемещение. При этом балка АС совершит поступательное пере- мещение на величину δ , а балка CD совершит плоское движение, которое бу- дем рассматривать как поворот на угол δϕ вокруг МЦС этой балки точки Pv .

257

δАKакт = 0 ;

-P cos 60° × d + X A × d - Q × 2 × dj = 0 .

А

Рис. 45

Зависимость между δ и δϕ определяется через возможное переме- щение точки С:

dC = d = CPvdj ;

CPv из CPv D CPv = 6,93 м;

ХА = 4,46 кН.

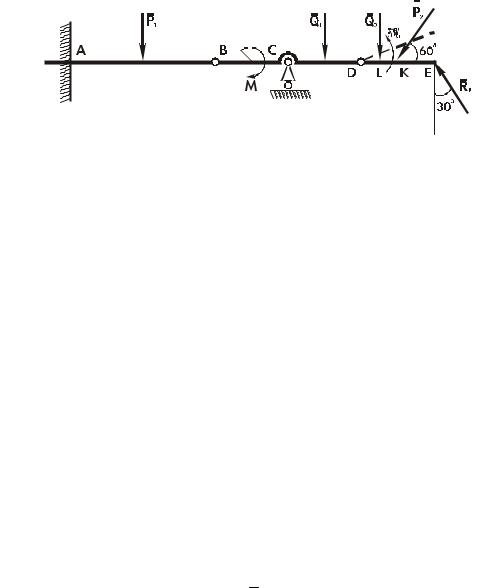
Пример 14. Конструкция, состоящая из трех балок, соединенных шар- нирами B и D, находится в равновесии под действием произвольной пло- ской системы сил (рис. 46). На нее наложены внешние связи: в точке А жесткая заделка; в точках С и Е подвижные шарнирные опоры.

Определить реакции внешних связей.

Исходные данные: P1 = 12 кH; P2 = 20 кH; M = 50 кH×м; q = 2 кH/м.

4

4

4

4

2

2


Рис. 46


258

Решение. Упростим расчетную схему нагружения. Распределенная нагрузка действует на две балки ВD и DE, являющиеся абсолютно тверды- ми телами, поэтому заменим ее равнодействующими Q1 и Q2, приложен- ными в середине участков распределения и равными:

Q1 = qlCD = 2·4 = 8 кH;

Q2 = qlDК = 2·2 = 4 кH.

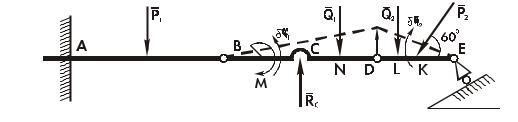
Определение RE (рис. 47).

Рис. 47

Подвижная шарнирная опора Е препятствует перемещению точки Е в направлении, перпендикулярном к опорной поверхности, поэтому для определения ее реакции отбросим опору и заменим ее действие искомой силой RE. Составная балка преобразовалась в изменяемую систему. Да- дим системе возможное перемещение. Балка АВ, один конец которой же- стко защемлен, останется неподвижной; часть балки ВD могла бы повер- нуться вокруг неподвижной точки В, но наложенная связь в виде шарнир- но-подвижной опоры в точке С лишает балку ВD подвижности. Возможное перемещение балки DЕ будет представлять собой поворот вокруг точки D на угол δφ.

На этом возможном перемещении составной конструкции соверша- ют работу только силы Q2, P2, RE.

Составим уравнение возможных работ:

δ Аактк = 0 .

Так как балка DE совершает поворот вокруг точки D, то суммарную элементарную работу этих сил можно вычислить как

momD (Fk ) δϕ = 0 .

(– Q2·DL – P 2sin60º·DK + REcos30º·DEδφ = 0.

259

Так как δφ ¹ 0, то после сокращения на δφ получим уравнение, из ко- торого находим RE:

RE = 11,2 кH.

Определение RC (рис. 48).

Рис. 48

В точке С на балку наложена связь в виде шарнирно-подвижной опоры, направление ее реакции известно. Отбрасываем эту опору и заменяем ее реакцией RC, которую теперь можно считать активной силой. Система стала мгновенно изменяемой, и ей можно сообщить возможное перемещение, при котором балка АВ останется неподвижной; балка ВD по- вернется на угол δφ1 относительно неподвижной точки В, а балка DE по- вернется на угол δφ2 относительно своего МЦС, совпадающего с точкой Е.

Составим уравнение работ, выражающее принцип возможных пере- мещений в этом случае:

dAкакт = 0 ;

(– M + RC·CB Q1·BNδφ1 + (– Q2·LE P2·sin60º·KEδφ2 = 0.

Для решения полученного уравнения находим зависимость между δφ1 и δφ2 через перемещение точки D,

δSD = BD·δφ1 = ED·δφ2 ,

отсюда dj1 = δϕ2 . 2

С учетом этого находим: RC = 47,8 кH.

Определение YA (рис. 49).

Для определения YA вертикальной реакции жесткой заделки ви- доизменим ее таким образом, чтобы точка А могла перемещаться только вертикально. При этом балка АВ сместится поступательно на δSА, напри- мер, вертикально вверх. Такое же перемещение получит точка В: δSВ = δSА.
260

Источник: https://studfile.net/preview/16531417/