Материал: УМК Коровкин-Кулик

Внимание! Если размещение файла нарушает Ваши авторские права, то обязательно сообщите нам
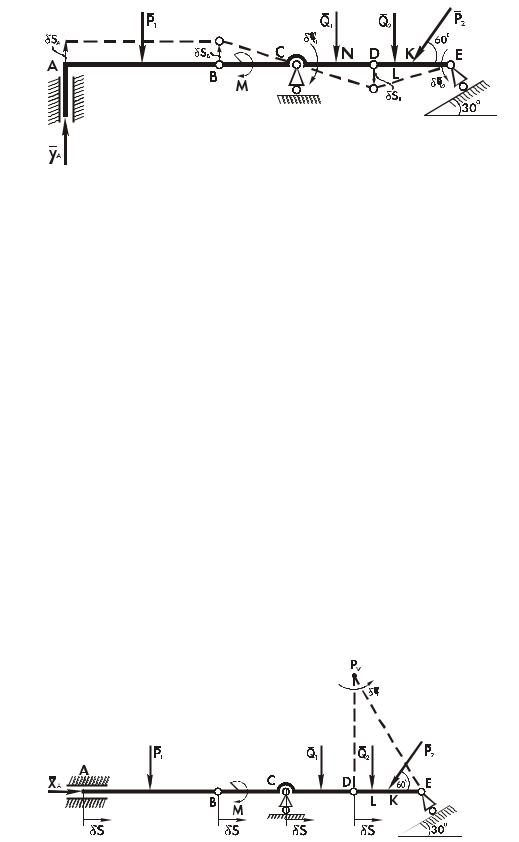
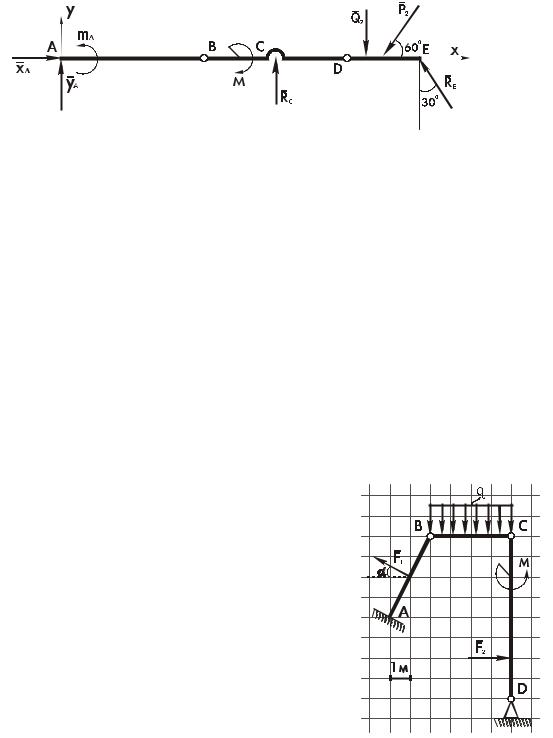
Рис. 49

Балка BD повернется на угол δϕ1 = δSA вокруг точки С (МЦС балки

BC

ВD). Тело DE повернется относительно точки Е на угол δφ2. Составляем уравнение работ:

δ Аактк = 0 ;

YA·δSА P1·δSА + (M + Q1·NCδφ1 + (Q2·LE + P2·sin60º·KE) δφ2 = 0.

Находим зависимость между возможными перемещениями балок АВ,

ВD и DЕ:

δSВ = δSА; δSВ = ВС·δφ1; δSD = CD·δφ1; δSD = DЕ·δφ2.

Так как ВС = 4 м; DC = 4 м; DE = 4 м, то δϕ1 = δϕ2 = δSA . 4

С учетом этих зависимостей определяем: YА = –16,2 кH.

Определение ХА (рис. 50).

Рис. 50

261
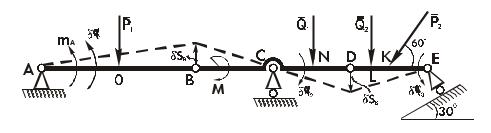
В этом случае видоизменяем жесткую заделку так, как это показано на рис. 50. Полученной системе сообщаем возможное перемещение, при котором балки АВ и BD будут смещаться поступательно на δS, например, вправо, а балка DЕ повернется относительно МЦС (точка PV) на угол δφ.

Составляем уравнение работ:

δ Аактк = 0 ;

ХA·δS + (– Q2·DL P2·cos60º·DPV P2·sin60º·DKδφ = 0.

Зависимость между возможными перемещениями:

δS = DPV·δφ.

Учитывая это, находим: ХА = 15,6 кH.

Определение mA (рис. 51).

Рис. 51

Для определения реактивного момента в жесткой заделке заменяем ее шарнирно-неподвижной опорой, ограничивающей любые перемещения балки, кроме ее вращения относительно шарнира А. Дадим балке АВ воз- можное перемещение, в результате которого она повернется на угол δφ1, против хода часовой стрелки, балки BD и DE повернутся при этом относи- тельно точек С и Е (эти точки являются мгновенными центрами скоростей балок ВС и DE) на углы δφ2 и δφ3 соответственно.

Составляем уравнение работ:

δ Аактк = 0 ;

(mA P1·AОδφ1 + (M + Q1·CNδφ2 + (Q2·LE + P2·sin60º·KEδφ3 = 0.

Находим зависимость между δφ1, δφ2 и δφ3. По рис. 51 имеем:

δSВ = АВ·δφ1 = CВ·δφ2 ;

δSD = CD·δφ2 = ЕD·δφ3 .

262

Так как АВ = 8 м; ВС = 4 м; CD = 4 м; ЕD = 4 м, получаем:

δφ2 = 2·δφ1, δφ2 = δφ3.

Выполним проверку правильности решения задачи, для чего соста- вим известное из статики уравнение равновесия для всей конструкции в целом (рис. 52).

Рис. 52

Fky = 0 : YA P1 + RC Q1 Q2 P2sin60º + REcos30º = 0; –16,2 – 12 + 47,8 – 8 – 4 – 20·0,866 + 11,2·0,866 = 0;

0 = 0.

Fkх = 0 : ХА REsin30º = 0; 15,6 – 11,2·0,5 = 0;

0 = 0.

mb (Fk ) = 0 :

YA·AО + P1·OB M + mA + RC·BC – Q 1·BN Q2·BL –P 2·sin60º·OK + + RE·cos30º·BE = 0.

После подстановки всех заданных величин получаем: 0 = 0.

Реакции опорных устройств найдены верно.

Пример 15. Плоская рама, состоящая из трех тел, соединенных шарнирами В и С, нахо- дится в равновесии под действием произвольной плоской системы сил (рис. 53). Определить реак- ции внешних опорных устройств, применяя принцип возможных перемещений. Выполнить проверку правильности решения.

Рис. 53

263

Исходные данные: F1 = 25 кН; F2 = 20 кН; M = 40 кН×м; q = 1,0; sina = 0,6.

Линейные размеры принять непосредственно из рисунка, выполнен-

ного в указанном масштабе.

Решение. Заменяем распределенную нагрузку равнодействующей

Q = q×4 = 10×4 = 40 кН, приложенной в середине участка.

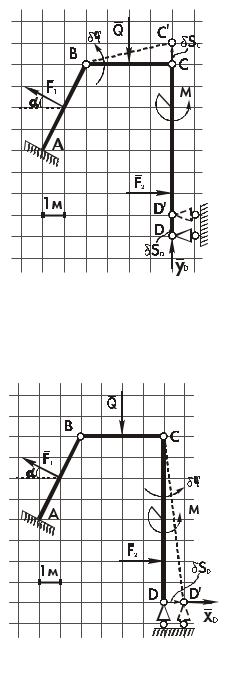
Определение ΥД (рис. 54)

Заменим шарнирно-подвижную опору Д вертикально-подвижной

шарнирной опорой и приложим к ней искомую силу ΥД. Измененной таким

способом системе сообщаем возможное пе-

ремещение, при котором точка Д перейдет,

например, в положение Д′ . Так как шарнир Б

остается неподвижным, то стержень ВС по-

вернется на некоторый угол dj вокруг этой

точки. При этом точка С получит возможное

перемещение dSC, перпендикулярное к ВС.

В итоге тело СД сместится поступательно

вверх на dSC = dSД.

Составляем уравнение работ:

δАакт = 0 ;

к

ΥД dSД Q×2dj = 0.

Рис. 54

Находим зависимость между dSС и dS.

Из прямоугольного треугольника ВССимеем:

δSС = ВС×dS = 4dj.

Рис. 55

Подставляя это выражение в уравнение работ и сокращая на dj, находимД = 20 кН.

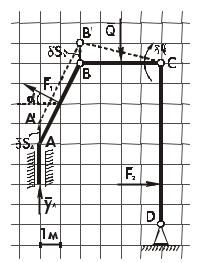
Определение ХД (рис. 55)

Заменим шарнирно-подвижную опору Д шарнирной горизонтально-подвижной опо- рой и реакцией ХД. Дадим системе возможное перемещение, при котором точка Д сместится горизонтально вправо на расстояние dSД. Стержень ДС повернется вокруг точки С

(мгновенного центра скоростей тела ДС) на угол dj.

264

Составляем уравнение работ:

δАкакт = 0 ;

(М + F2×6)dj + ХД×dSД = 0.

Определяем зависимость между возможными перемещениями:

dSД = ДС×dj = 8dj.

Подставляя это выражение в уравнение работ и сокращая на dj ¹ 0, находим: ХД = –20 кН.

Определение YA (рис. 56).

Заменим жесткую заделку в точке А та- кой связью, которая позволяет этой точке пе- ремещаться в вертикальном направлении, т.е. в направлении искомой составляющей реак- ции жесткой заделки. Одновременно новая связь, наложенная на систему в точке А, должна препятствовать любым другим пере- мещениям тела АВ, в частности повороту во- круг точки А. В результате стержень АВ пере- местится поступательно на величину dSA = dSB, а стержень ВС повернется на угол dj вокруг точки С (МЦС тела DC).

Составляем уравнение работ:

Рис. 56

dАактк = 0 ;

( yA + F1 sin α)δSA Q·2δϕ = 0.

Находим зависимость между перемещениями:

δSB = BC·δϕ = 4δϕ.

Подставляя в уравнение это выражение и сокращая на dj ¹ 0, нахо- дим: YA = 5 кН.

Определение ХА (рис. 57)

Заменим жесткую заделку в точке А новым типом связи и искомой со- ставляющей реакции жесткой заделки. Сообщаем системе возможное пере- мещение, в результате которого точки А и В получат перемещения dSА = dSВ. Стержень ДС повернется на угол dj вокруг токи Д, а точка С получит пере-

265

Источник: https://studfile.net/preview/16531417/